

Тази статия открива цикъл от статии, посветени на автоматизирани методи за настройка на PID-регулатори в средата Simulink. Днес ще разгледаме как да работим с приложението PID Tuner.
Въведение
Най-популярният тип регулатори, използвани в индустрията в системи за управление на затворени цикли, са PID-регулаторите. И ако структурата и принципът на действие на контролера инженерите помнят още от студентските години, настройката му, т.е. изчисляването на коефициентите на регулатора, все още представлява проблем. Съществува огромно количество литература, както чуждестранна (например, [1, 2]), така и местна (например, [3, 4]), където настройката на регулаторите е обяснена на достатъчно сложен език на теорията на автоматичното управление.
В тази серия статии ще се описват автоматизирани методи за настройка на PID-регулатори с помощта на инструментите на средата Simulink, като:
- PID Tuner,
- Response Optimizer,
- Control System Tuner,
- Frequency Response Based PID Tuner,
- Closed-Loop PID Autotuner.
Като обект на системата за управление ще излезе електропривод на база на двигател с постоянен ток с възбуждане от постоянни магнити, работещ съвместно с редуктор на инерционна натовареност, със следните параметри:
- напрежение на захранване на двигателя,
 ;
- активно съпротивление на намотката на якоря на двигателя, ;
- индуктивно съпротивление на намотката на якоря на двигателя, ;
- коефициент на момент на двигателя, ;
- момент на инерция на ротора на двигателя, .
 ;
 ;
 ;
 ;
 .
Параметри на натоварването и редуктора:
- момент на инерция на натоварването, ;
- предавателно число на редуктора, .
 ;
 .
Статиите практически не съдържат математически формули, но е желателно читателят да притежава базови познания в теорията на автоматичното управление, както и опит в моделирането в средата Simulink за разбиране на предлагания материал.
Модел на системата
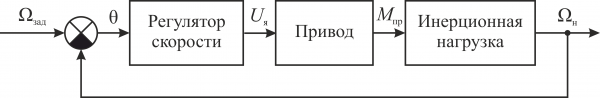
Да разгледаме линейна система за управление на ъгловата скорост на следящия електропривод, чиято опростена структурна схема е представена по-долу.
В съответствие със съответната структура в средата Simulink е изградена модел на такава система.
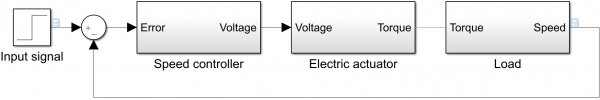
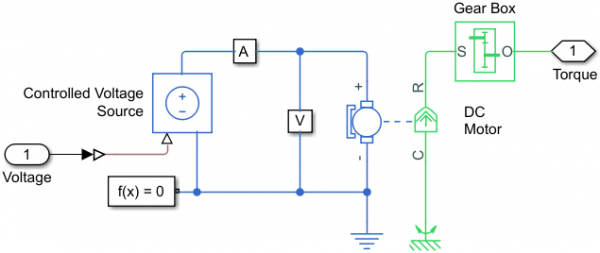
Моделите на електропривода (подсистема Electric actuator) и инерционната натовареност (подсистема Load) са създадени с помощта на блокове от библиотеката за физическо моделиране :
- модел на електропривода,
- модел на инерционната натовареност.
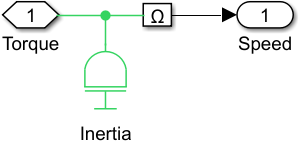
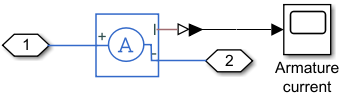
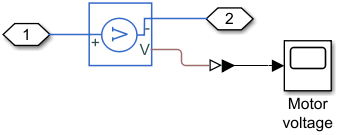
Моделите на електрически задвижки и натоварвания също включват подсистеми от сензори на различни физични величини:
- тока, който протича в намотката на якоря на двигателя (подсистема А),
- напрежението на неговата намотка (подсистема V),
- ъгловата скорост на управлявания обект (подсистема Ω).
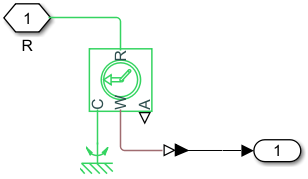
Преди да настроим параметрите на PID-регулатора, ще стартираме модела за изчисление, прилагайки предавателната функция на регулатора  . Резултатите от моделирането при обработка на входния сигнал 150 об/мин са показани по-долу.
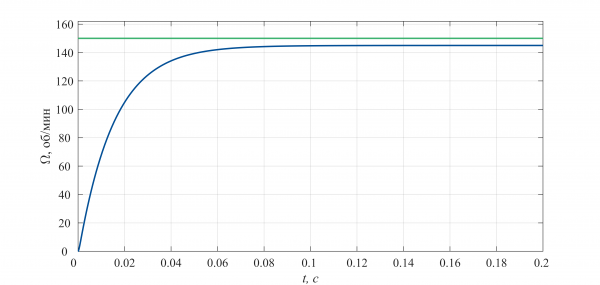
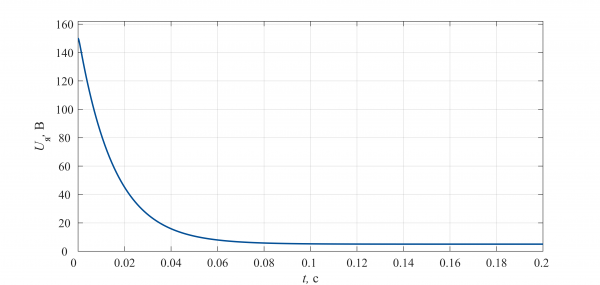
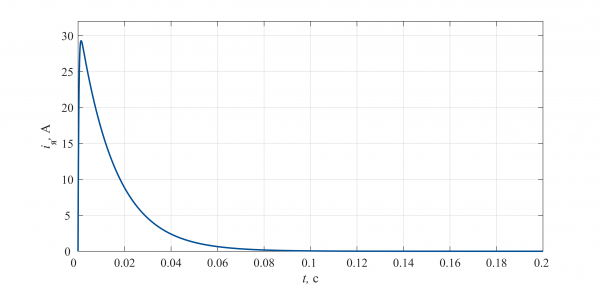
От анализа на приведените графики е очевидно, че:
- Изходната координата на системата за управление не постига зададената стойност, т.е. в системата присъства статическа грешка.
- Напрежението на намотките на двигателя достига 150 В в началото на моделирането, което ще доведе до неговото повреждане поради подаване на напрежение по-голямо от номиналното (24 В).
Нека реакцията на системата на единичен импулс отговаря на следните изисквания:
- перерегулиране (Overshoot) не повече от 10%,
- време на нарастване (Rise time) по-малко от 0.8 с,
- време на преходния процес (Settling time) по-малко от 2 с.
Освен това регулаторът трябва да ограничава напрежението, подавано на намотката на двигателя, до стойността на захранващото напрежение.
Настройваме контролера
Настройването на параметрите на регулатора се извършва с помощта на инструмента , който е наличен директно в прозореца с параметри на блока PID Controller.
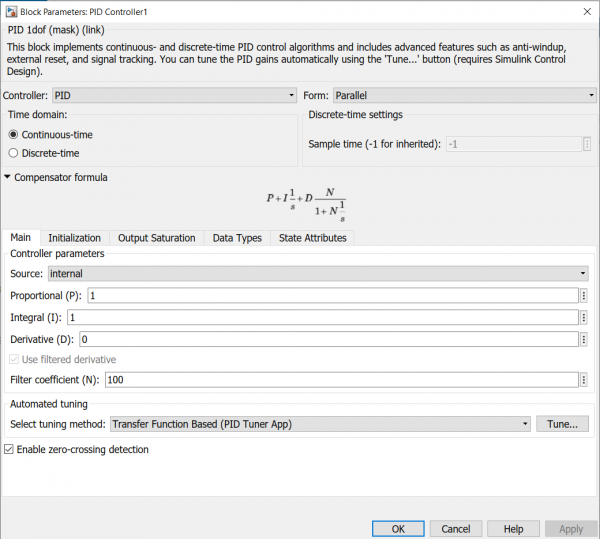
Приложението се стартира чрез натискане на бутона Tune…, разположен на панела Automated tuning. Следва да се отбележи, че преди изпълнението на етапа на настройка на параметрите на контролера е необходимо да се избере неговият вид (П, ПИ, ПД и др.), както и типът му (аналогов или дискретен).
Тъй като едно от изискванията е ограничаването на изходната му координата (напрежението на намотката на двигателя), трябва да зададете допустимия диапазон на напрежението. За целта:
- Преминаваме на таба Output Saturation.
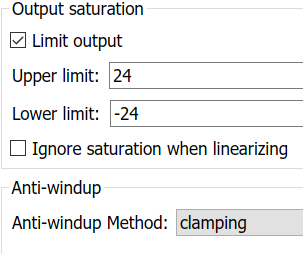
- Натискаме на флаговия бутон Limit output, в резултат на което се активират полета за задаване на горната (Upper limit) и долната (Lower limit) граница на диапазона на изходната величина.
- Задаваме границите на диапазона.
Коректната работа на блока на регулатора в състава на системата предполага използването на методи, насочени към борба с интегралното насищане. В блока са реализирани два метода: back-calculation и clamping. Подробна информация за тези методи се намира . Изпадащото меню за избор на метод е разположено на панела Anti-windup.
В разглеждания случай ще запишем стойностите 24 и -24 в полетата Горна граница и Долна граница съответно, и също така ще използваме метода clamping, за да избегнем интегрално насищане.
Може да се види, че външният вид на блока на регулатора е променен: появи се знак за насищане до изходния порт на блока.
След това, като приемем всички промени, натискаме бутона Прилагане, връщаме се в таба Main и натискаме бутона Tune…, в резултат на което ще се отвори нов прозорец на приложението PIDTuner.
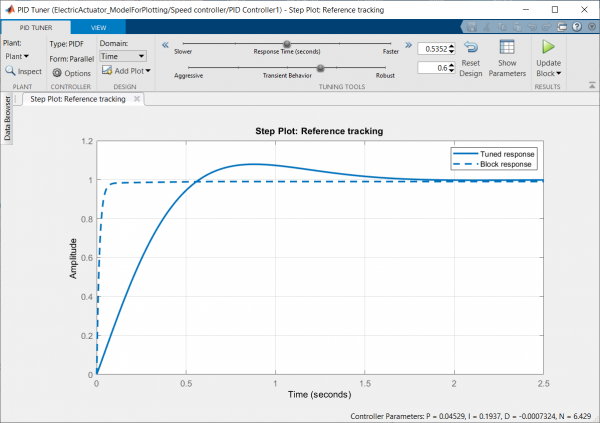
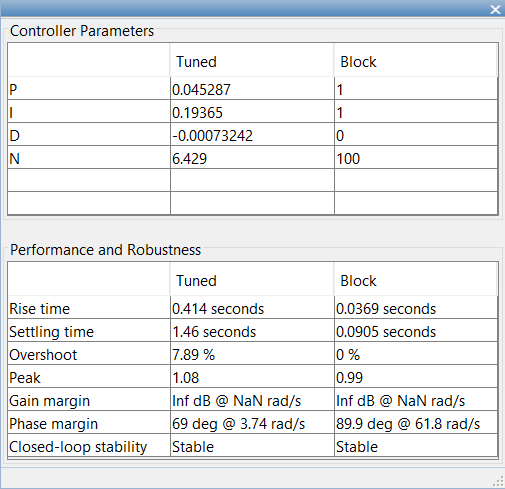
В графичната област на прозореца се показват два преходни процеса: при текущите параметри на регулатора, т.е. за ненастроен регулатор, и при стойностите, подбрани автоматично. Новите стойности на параметрите могат да се видят, натискайки бутона Show Parameters, разположен на панела с инструменти. При натискане на бутона ще се появят две таблици: подбраните параметри на регулатора (Controller Parameters) и произведените оценки на характеристиките на преходния процес при подбраните параметри (Performance and Robustness).
Както се вижда от стойностите на втората таблица, автоматично изчислените коефициенти на регулатора отговарят на всички изисквания.
Настройката на регулатора приключва с натискането на бутона с зелен триъгълник, разположен вдясно от бутона Show Parameters, след което новите стойности на параметрите автоматично ще се променят в съответните полета в прозореца за настройка на параметрите на блока PID Controller.
Резултатите от симулирането на системата с настроен регулатор за няколко входни сигнала са показани по-долу. При високи нива на входните сигнали (синя линия) системата ще работи в режим на насищане по напрежение.
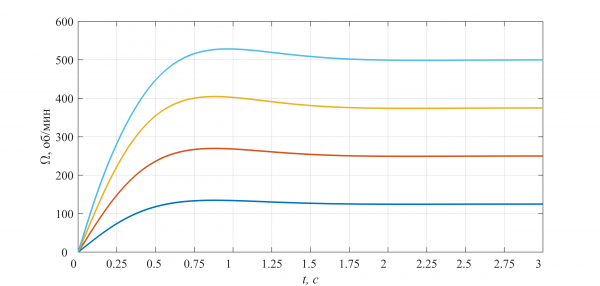
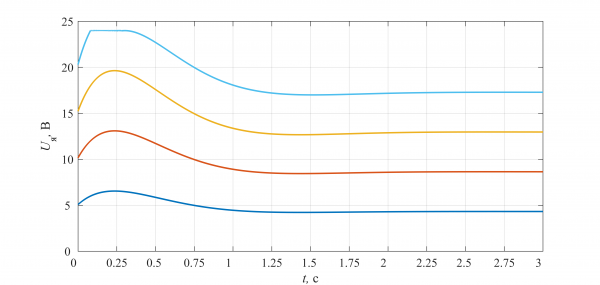
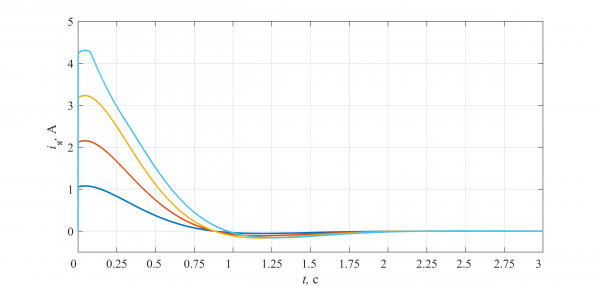
Следва да отбележим, че инструментът PID Tuner подбира коефициентите на регулатора по линеаризирана модел, поради което при преминаване към нелинеен модел е необходимо уточняването на неговите параметри. В този случай може да се използва приложението .
Литература
- Handbook of PI and PID Controller Tuning Rules. Aidan O’Dwyer
- PID Control System Design and Automatic Tuning using MATLAB, Simulink. Wang L.
- ПИД-управление в нестрогом изложение. Карпов В.Э.
- ПИД-регулатори. Въпроси на реализирането. Части 1, 2. Денисенко В.
Източник: habr.com
