

Разработчиците от Google в сътрудничество с инженери от MIT, Колумбийския и Принстънския университети създадоха роботизирана механична ръка TossingBot, способна да хваща случайно избрани малки предмети и да ги прехвърля в контейнер.
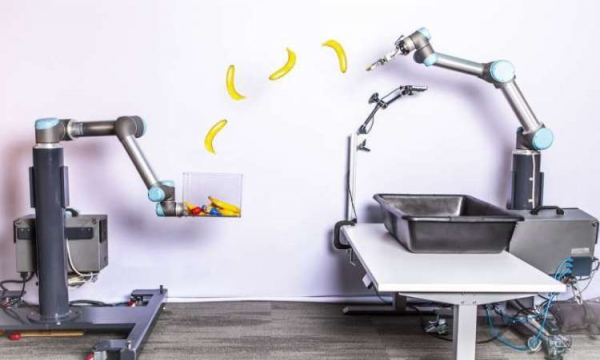
Авторите на проекта споделят, че са положили много усилия за създаването на робота. Чрез специален манипулатор той не само може да хваща случайни предмети, но и точно да ги хвърля в контейнерите. Подчертава се, че изборът на предмета поставя определени трудности за изпълнението на по-нататъшни действия. Преди да извърши хвърлянето, механизмът трябва да оцени формата и теглото на предмета. След извършване на тези операции, решението се преобразува в действие и следователно уловеният обект се изпраща в контейнера. Изследователите искали TossingBot да хвърля предмети по подобие на обикновен човек.
Полученият окончателно механизъм визуално наподобява роботизирани ръце, използвани на конвейерни линии за сглобяване на автомобили. При действие роботът може да сгъне ръката си, да вземе от кутия един от предметите, да оцени теглото и формата му и да го прехвърли в един от отсеките на контейнера, който е определен за цел. За да постигнат желания резултат, разработчиците обучили TossingBot да сканира предметите, да определи техните свойства, да избере обект случайно и впоследствие да улови целта. След това е приложено машинно обучение, за да може механичната ръка, на база събраните данни, да определи с каква сила и по каква траектория трябва да се хвърли предметът.
Тестовете показаха, че на робота успява да улови предмет в 87% от случаите, докато точността на следващите хвърляния е 85%. Забележително е, че инженерите не успяха да повторят резултата на TossingBot, хвърляйки предмети в контейнера сами.
Източник: 3dnews.ru
