

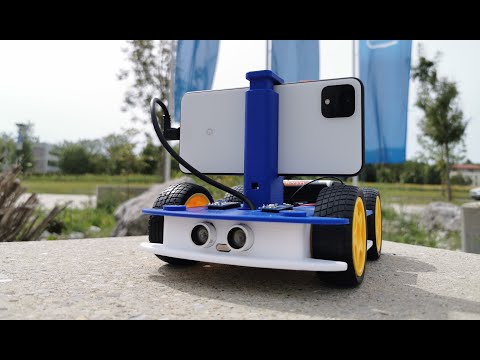
Публикуван е новият епизод на проекта OpenBot 0.5, който развива платформа за създаване на подвижни роботизирани коли, базирани на обикновен смартфон с Android. Платформата е разработена в изследователското подразделение на компанията Intel и развива идеята за използване на изчислителните възможности на смартфона, включително вградени GPS, гироскоп, компас и камера.
Софтуерът за управление на робота, анализ на околната среда и автономна навигация е реализиран под формата на приложение за платформата Android. Кодът е написан на Java, Kotlin и C++ и се разпространява под MIT лиценз. Предполага се, че платформата ще бъде полезна за обучение по роботика, бързо създаване на собствени прототипи на подвижни роботи и провеждане на изследвания, свързани с автопилоти и автономна навигация.
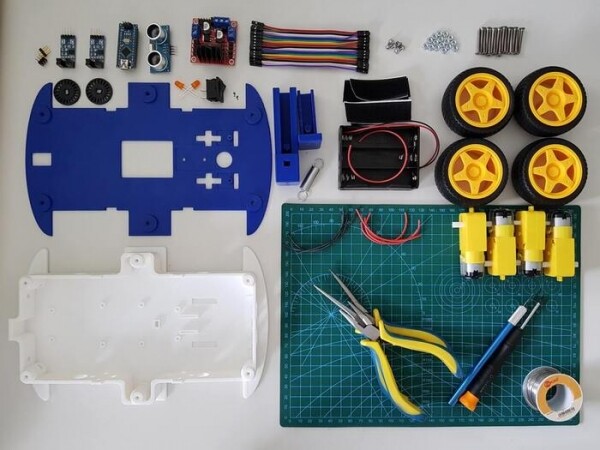
OpenBot позволява с минимални разходи да започнете експерименти с подвижни роботи — за създаване на робот можете да използвате смартфон от среден клас и допълнителни компоненти на обща стойност около 50 долара. Шасито на робота, както и свързаните части за закрепване на смартфона, се принтират на 3D принтер по предоставените модели (ако нямате 3D принтер, можете да изрежете рамката от картон или фанера). Движението се осъществява от четири електродвигателя.
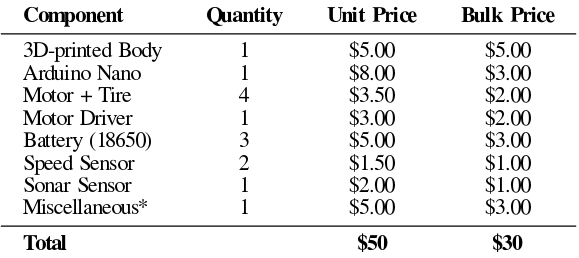
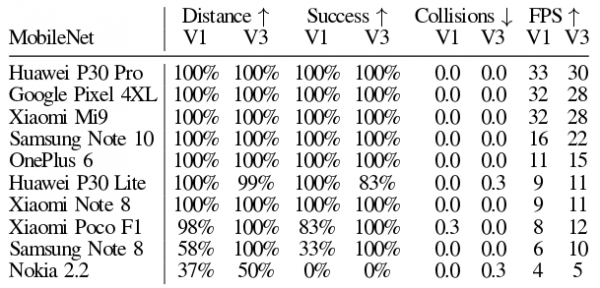
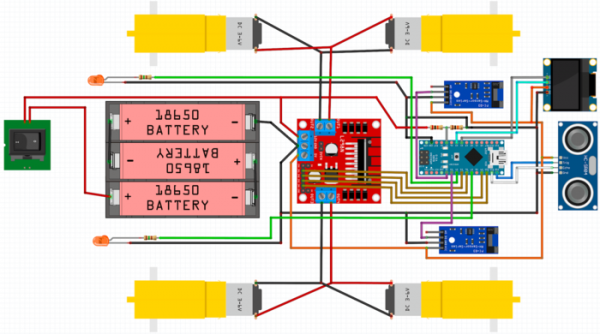
За управление на двигателите, допълнителното оборудване и датчици, както и за следене на заряда на батериите, се използва платка Arduino Nano, базирана на микроконтролера ATmega328P, която се свързва със смартфона чрез USB порт. Допълнително се поддържа свързването на скоростни датчици и ултразвуков сонар. Дистанционното управление на робота може да се осъществява чрез клиентско приложение за Android, компютър в същата WiFi мрежа, уеб браузър или игрови контролер с поддръжка на Bluetooth (например, PS4, XBox и X3).
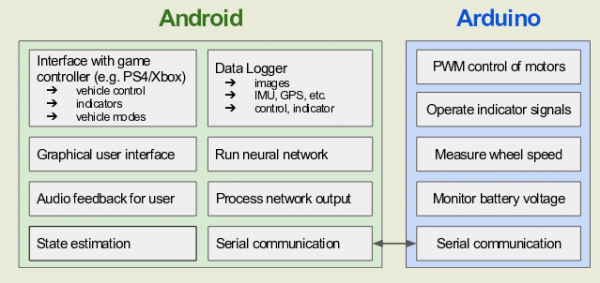
Приложението, работещо на смартфон, включва система за машинно обучение за разпознаване на обекти (разпознава около 80 типа обекти) и изпълнение на функции на автопилот. То позволява на робота да идентифицира търсените обекти, да заобикаля препятствията, да следва избран обект и да решава задачи за автономна навигация. Например, роботът може в режим на автопилот да се премести на определено място, адаптирайки се към промените в обкръжението. Движението също може да се контролира в ръчен режим, използвайки робота като движуща се камера с дистанционно управление.
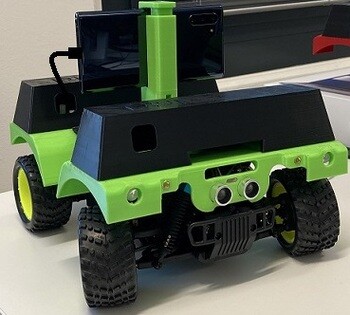
В новата версия е значително преработен фърмуерът за Arduino, който вече поддържа допълнителни типове роботи (RTR и RC). В приложението за Android е добавена поддръжка на нов протокол за обмен на съобщения с фърмуера на микроконтролера, реализирана е възможност за обработка на конфигурационни съобщения и е преработена поддръжката за управление с игрови контролери. Добавени са модели за печат на 3D-принтер за новото шаси RC-Truck.
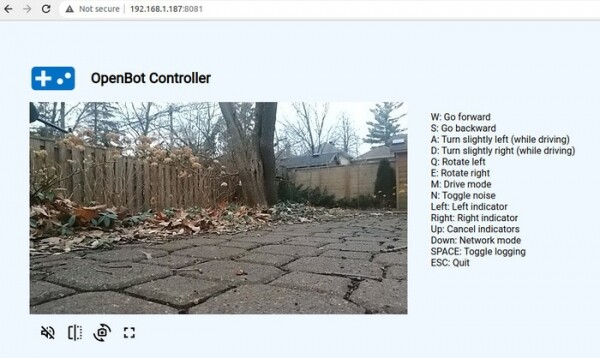
В клиентското приложение е добавен бутон за превключване на камерата на робота и е прекратена поддръжката на протокола RTSP в полза на WebRTC. В уеб интерфейса, базиран на Node.js, е предоставена възможност за дистанционно управление на движението на робота през браузер с транслация на данни от видеокамерата на робота чрез WebRTC.
Източник: opennet.ru
