

U Spomenuli smo da u avgustu sve članove našeg sajta očekuje takmičenje sa nagradama. Došlo je vreme da otkrijemo zavese tajne. Naime, došli smo na ideju da frazu „server u oblacima“ možemo shvatiti doslovno. Hajde da zaista pokrenemo funkcionalni server u nebo, koji će moći biti pingovan! Isprva je ideja izgledala ludo, ali nakon što smo je razmatrali iz svih uglova i diskutovali o svemu, smislili smo način da pošaljemo server prema pticama. Na kraju avgusta će se održati epohalno lansiranje, a do tada se pripremamo s hardverskom stranom projekta. Detalji su ispod.
- Server će biti zasnovan na Raspberry Pi 3
Bilo bi zanimljivo podići jednobojni server u vazduh, ali njegova težina + težina UPS-a… Za sve to bi bila potrebna znatna uzletna snaga. A zašto, kada se na bazi kompaktne Raspberry Pi 3 može postaviti sasvim pristojan server, čija je obrtnja snaga nekoliko stotina puta veća od mašine na kojoj se zabavljao Tim Berners-Lee 1991. godine.
- Server ćemo lansirati na balonu
Imali smo ideju da podignemo server na helijumskom balonu, ali tada bi server mogao biti pingovan samo na kratko, pre nego što balon pukne na velikoj visini u razređenoj atmosferi i cela konstrukcija padne na zemlju. Želeli smo da produžimo „prozor“ vremena u eteru na sat i po. Tada smo odlučili da koristimo balon. Trajanje leta — dva sata. Osim toga, let, iako nije potpuno upravljiv, ima našeg inženjera u korpi, koji može u slučaju kvara brzo, na licu mesta „uključiti i isključiti“.
- Kao transportnu mrežu koristićemo mobilnu vezu
Moderne WiFi antene mogu „probiti“ prilične udaljenosti, ali za to bi bilo potrebno izgraditi kompleks veze s parametrima koji jedva zaostaju za vojnim radarom. I zbog 1,5-2 sata veze ne bi imalo smisla graditi takav sistem, jer na visini leta balona mobilna veza mora raditi stabilno.
Nakon formulacije ovih „postulata“, projekat je prestao izgledati neostvarivo, a ubrzo smo se bacili na rad na sva tri pravca.
Najpre smo se obratili za pomoć ekipama iz , pojeo psa na startovima u vazduhu svih vrsta metalnih predmeta (uz kasnije pretrage i spašavanje).
Zatim smo uzeli Raspberry Pi 3, koji je ležao u fioci našeg admina, i počeli ga podešavati.
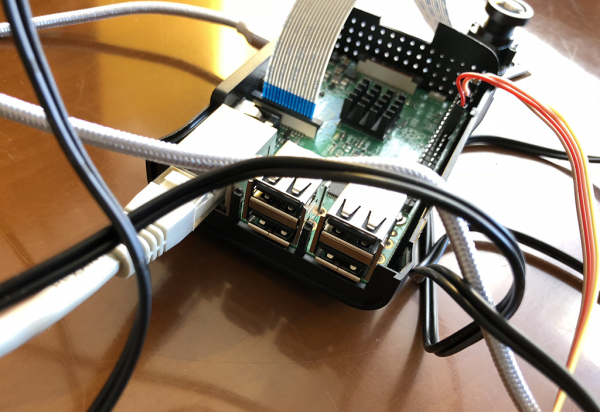
Povezali smo kameru:
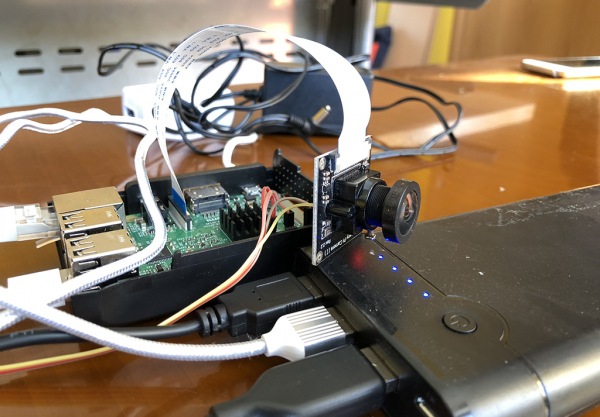
I testirali je na našem 'Semen':
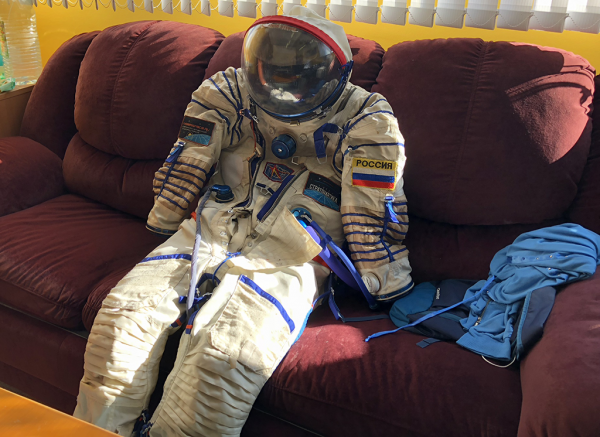
Semen je vrlo zgodan kao model i pomoćnik — ne traži hranu, ne ometa se telefonom, uvek je u odličnom raspoloženju i sa širokim osmehom od uha do uha. Naravno, takav skafander nam za let neće zatrebati, ali stvara pravu atmosferu u kancelariji.
Šema projekta izgleda ovako:
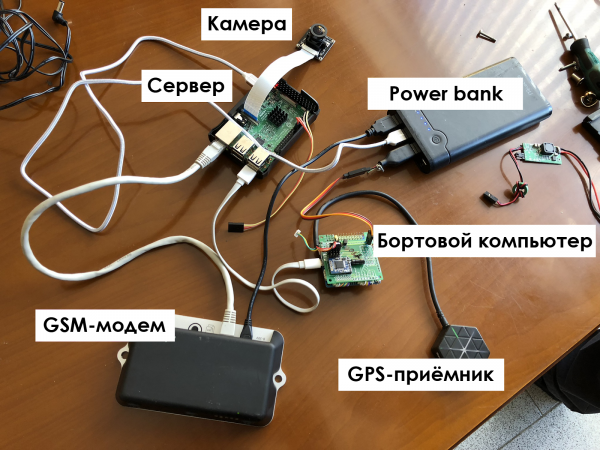
Powerbank se koristi za testiranje na terenu, za pokretanje je potrebno nešto pouzdanije.
Najzanimljiviji deo opreme je ploča za prikupljanje podataka sa svih senzora:
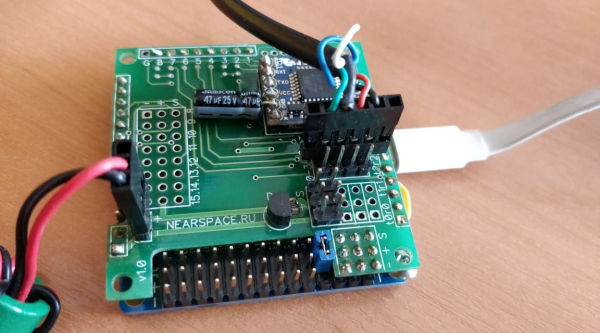
Momci iz dugo su se mučili sa raznim alternativama, a zatim su sami napravili odgovarajući računar, jer pouzdanost igra presudnu ulogu, sudbina celog projekta zavisi od podataka telemetrije. Računar odgovara za prijem podataka sa svih povezanih senzora i prenosi ih na Raspberry Pi.
Pokrenuli smo, podesili, i za nekoliko nedelja programiranja i nadmašivanja prepreka uspeli smo da dobijemo podatke telemetrije i fotografiju Semena sa širokougaonog objektiva:
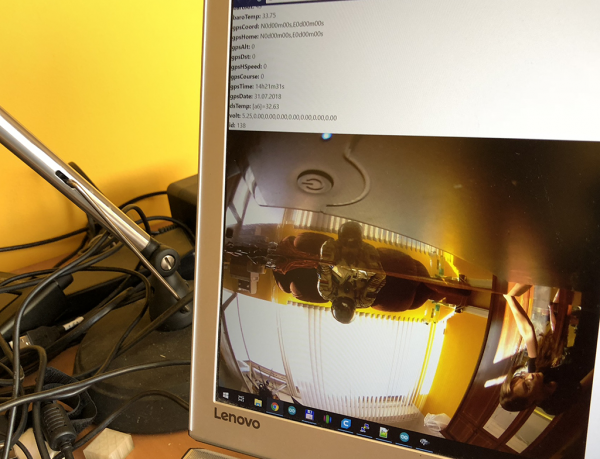
Podaci telemetrije se prenose u jednom redu u sledećem formatu:
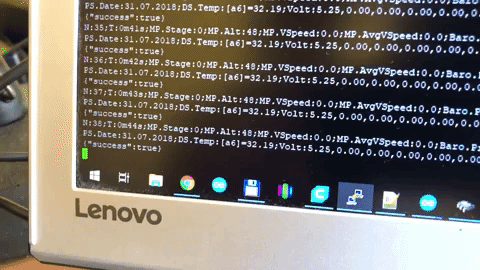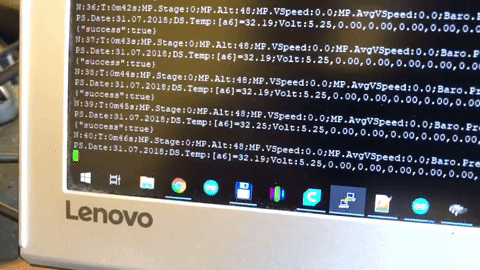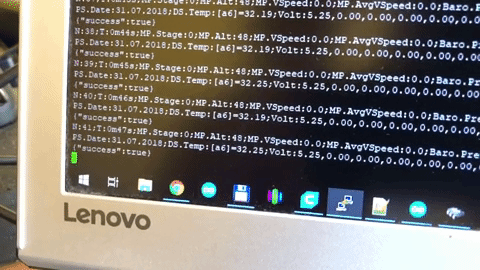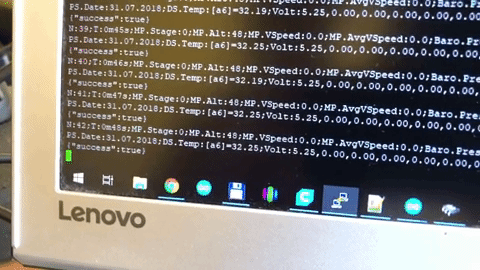
Zatim ovaj kod pretvara niz u array i prikazuje podatke na sajtu:
$str = 'N:647;T:10m55s;MP.Stage:0;MP.Alt:49;MP.VSpeed:0.0;MP.AvgVSpeed:0.0;Baro.Press:1007.06;Baro.Alt:50;Baro.Temp:35.93;GPS.Coord:N56d43m23s,E37d55m68s;GPS.Home:N56d43m23s,E37d55m68s;Dst:5;GPS.HSpeed:0;GPS.Course:357;GPS.Time:11h17m40s;GPS.Date:30.07.2018;DS.Temp:[fc]=33.56;Volt:5.19,0.00,0.00,0.00,0.00,0.00,0.00,0.00';
parse_str(strtr($str, [

':' => '=',

';' => '&'
]), $result);
print_r($result);
Opis nekih podataka:
- N:2432; — broj paketa podataka, uvek se povećava
- T:40m39s; — vreme od uključivanja kontrolera leta
- MP.Stage:0; — faza leta (0 — na zemlji ili ispod 1km, 1 — uspon, 2 — zadržavanje na visini, 3 — spuštanje)
- MP.Alt:54; — barometarska visina u metrima od nivoa mora — treba je prikazati
- MP.VSpeed:0.0; — vertikalna brzina u metrima u sekundi sa medijan filtriranjem
- MP.AvgVSpeed:0.0; — vertikalna brzina u metrima u sekundi sa srednjim filtriranjem
- Baro.Press:1006.49; — pritisak po barometru u milibarima
- Baro.Alt:54; — visina po barometru
- Baro.Temp:36.99; — temperatura samog barometra
- GPS.Coord:N56d43m23s,E37d55m68s; — trenutne koordinate
- GPS.Home:N56d43m23s,E37d55m68s; — koordinate tačke polaska
- GPS.Alt:165; — visina po GPS-u u metrima
- GPS.Dst:10; — udaljenost od početne tačke u metrima
- DS.Temp:[fc]=34.56; — temperaturni senzor na ploči
Kako izgledaju prikazani podaci:
Array
(
       [N] => 647
       [T] => 10m55s
       [MP_Stage] => 0
       [MP_Alt] => 49
       [MP_VSpeed] => 0.0
       [MP_AvgVSpeed] => 0.0
       [Baro Press] => 1007.06
       [Baro_Alt] => 50
       [Baro_Temp] => 35.93
       [GPS_Coord] => N56d43m23s,E37d55m68s
       [GPS_Home] => N56d43m23s,E37d55m68s
       [Dst] => 5
       [GPS_HSpeed] => 0
       [GPS_Course] => 357
       [GPS_Time] => 11h17m40s
       [GPS_Date] => 30.07.2018
       [DS_Temp] => [fс] 34.56
       [Volt] => 5.19, 0.00,0.00,0.00,0.00,0.00,0.00,0.00
)
Šta učiniti ako mobilna mreža „padne“? U tom slučaju imamo drugu karticu, u modem se stavljaju dve SIM kartice (na jedan slot naizmenično):
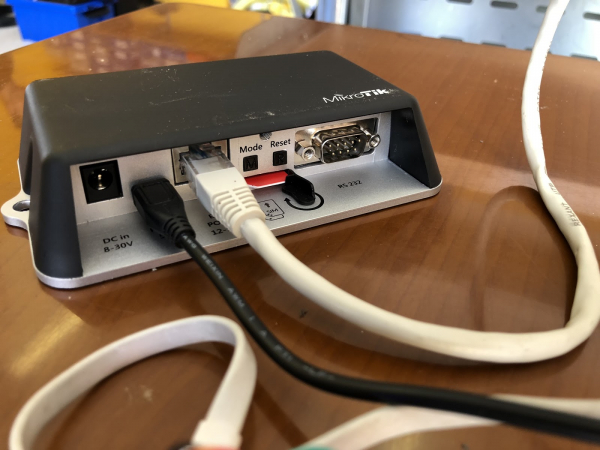
Automatski se prebacuje na rezervni kanal, ako glavni iznenada prestane sa radom.
Šta će se desiti ako obje mobilne mreže postanu nedostupne?
 (Dečko iz ne uzalud čita „Teoriju verovatnosti“)
U tom slučaju imaćemo nezavisni GPS traker koji šalje signal o svojoj lokaciji. Imajte na umu da to radi ne putem mobilne mreže, čija dostupnost na velikoj udaljenosti nije garantovana, već putem satelita.
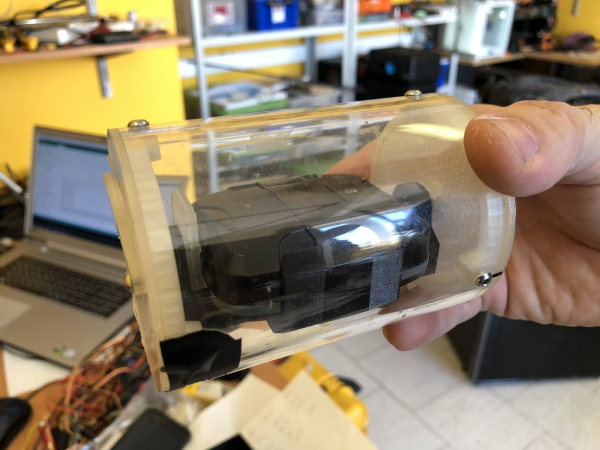
Da, GPS traker je nešto veći od onog koji su implantirali pod kožu Džejmsu Bondu. Pošto naš konkurs zavisi od koordinata letelice, ovaj deo podataka dobijenih sa borda će biti najvažniji. O tome ćemo više govoriti u sledećem postu. Ubrzo, pratite naš blog!
Verujemo u uspeh celog preduzeća toliko da smo čak objavili konkur za one koji žele da pogode mesto slijetanja balona. Detalji u našem .
Izvor: habr.com

 Russian
 Italian
 German
 Polish
 Estonian
 Albanian
 Bosnian
 Bulgarian
 Croatian
 Czech
 Danish
 Dutch
 English
 Finnish
 French
 Hungarian
 Latvian
 Lithuanian
 Norwegian
 Portuguese
 Romanian
 Slovak
 Slovenian
 Spanish
 Swedish