

Šta je ?
Ovo je sistem za upravljanje raznim uređajima i softverom.
TANGO trenutno podržava 4 platforme: Linux, Windows NT, Solaris i HP-UX.
Ovdje će biti opisano kako raditi s Linuxom (Ubuntu 18.04)
Zašto je to potrebno?
Pojednostavljuje rad s različitim uređajima i softverom.
- Nema potrebe razmišljati o tome kako čuvati podatke u bazi podataka, to je već učinjeno za vas.
- Samo je potrebno opisati mehanizam anketiranja senzora.
- Svodi vaš kod na jedan standard.
Gdje pronći?
Nisam mogao pokrenuti iz izvornog koda, za rad sam koristio gotovu sliku TangoBox 9.3.
U uputstvu je opisano kako instalirati iz paketa.
Od čega se sastoji?
- JIVE – služi za pregled i uređivanje baze podataka TANGO.
- POGO – generator koda za TANGO uređaje.
- Astor – softverski menadžer za TANGO sistem.
Interesovaće nas samo prva dva komponente.
Podržani programski jezici
- C
- C++
- Java
- JavaScript
- Python
- Matlab
- LabVIEW
Radio sam s njom na python & c++. Ovdje će se koristiti c++ kao primjer.
Sada prelazimo na opis kako povezati uređaj s TANGO-om i kako raditi s njim. Uzmimo kao primjer ploču GPS neo-6m-0-001:
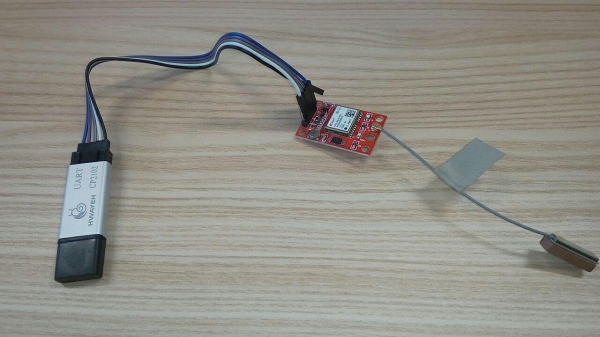
Kao što se vidi na slici, ploču povezuje s PC-em putem UART CP2102. Prilikom povezivanja s PC-em pojavljuje se uređaj /dev/ttyUSB[0-N], obično /dev/ttyUSB0.
POGO
Sada pokrenimo pogo, i generišemo skelet koda za rad s našom pločom.
pogo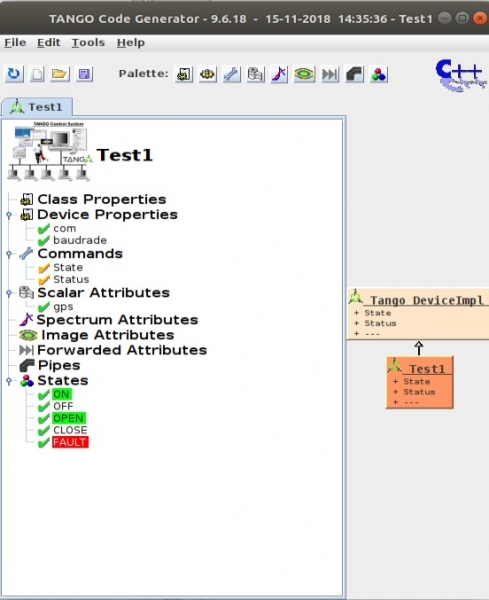
Već sam imao kreiran kod, stvorićemo ga ponovo File->New.
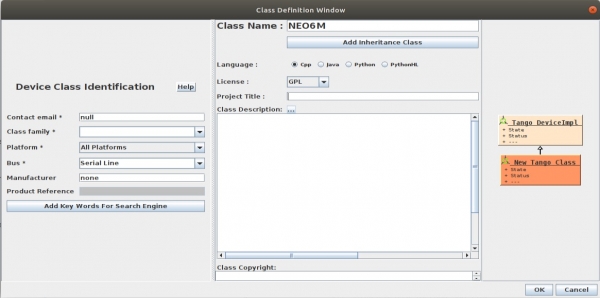
Dobijamo sljedeće:
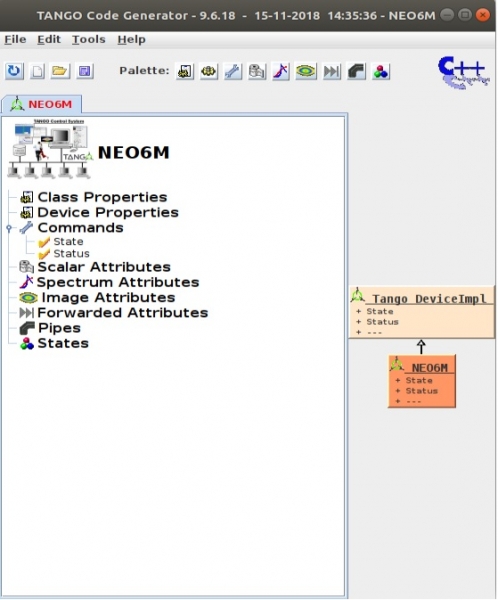
Naš uređaj (pod uređajem će se kasnije podrazumijevati softverski deo) je prazan i ima dve komande za upravljanje: State & Status.
Potrebno je popuniti potrebnim atributima:
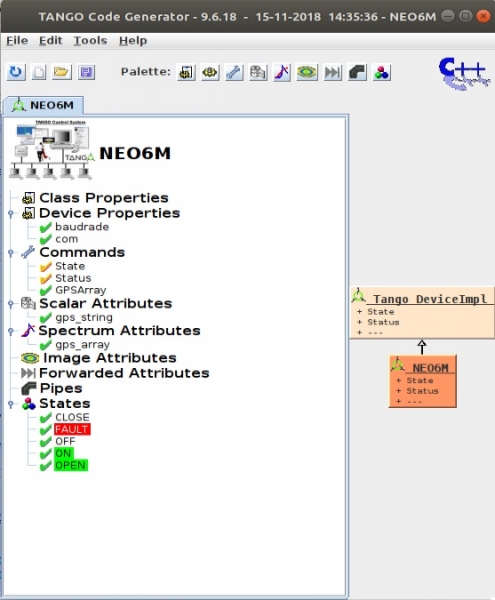
Device Property – podrazumevane vrednosti koje prosleđujemo uređaju za njegovu inicijalizaciju, za GPS ploču treba proslediti ime ploče u sistemu com="/dev/ttyUSB0" i brzinu com porta baudrate=9600
Commands – komande za upravljanje našim uređajem, mogu se zadati argumenti i povratna vrednost.
- STATE – vraća trenutno stanje, od States
- STATUS – vraća trenutni status, to je string dodatak uz STATE
- GPSArray – vraća gps string u obliku DevVarCharArray
Nakon toga se postavljaju atributi uređaja koje možemo čitati/pisati u/iz njega.
Scalar Attributes – jednostavni atributi (char, string, long itd.)
Spectrum Attributes – jednodimenzionalni nizovi
Image Attributes – dvodimenzionalni nizovi
States – stanja u kojem se nalazi naš uređaj.
- OPEN – uređaj je otvoren.
- CLOSE – uređaj je zatvoren.
- FAILT – greška.
- ON — primamo podatke s uređaja.
- OFF — nema podataka s uređaja.
Primjer dodavanja atributa gps_string:
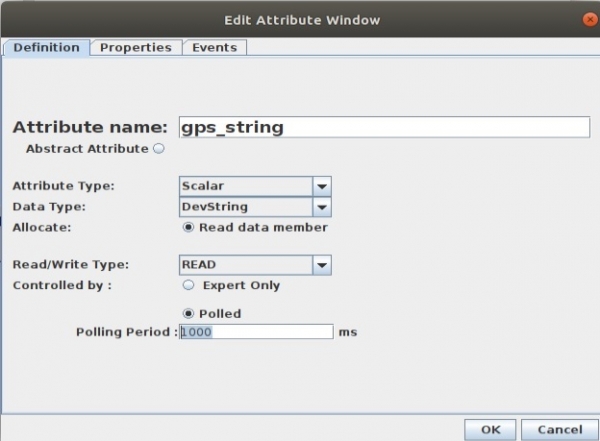
Period ispitivanja vrijeme u ms, kako često će se ažurirati vrijednost gps_string. Ako vrijeme ažuriranja nije postavljeno, atribut će se ažurirati samo na zahtjev.
Uspjelo:
Sada treba generirati kod File->Generate
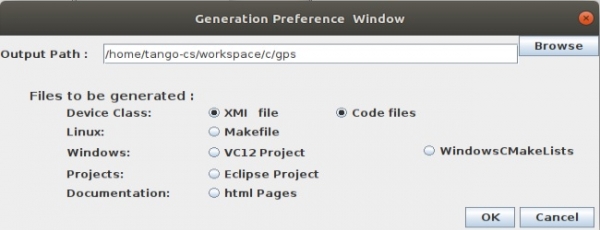
Po defaultu Makefile se ne generira, prilikom prvog puta potrebno je označiti kvačicu da bi ga se stvorilo. Ovo je učinjeno kako bi promjene unutar njega ostale sačuvane prilikom nove generacije. Jednom kada ga stvorite i prilagodite svom projektu (navesti ključne opcije kompilacije, dodatne datoteke) možete ga zaboraviti.
Sada prelazimo na programiranje. pogo nam je generirao sljedeće:
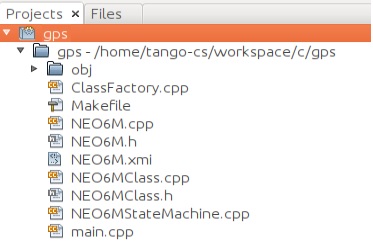
Zanimat će nas NEO6M.cpp & NEO6M.h. Razmotrit ćemo primjer konstruktora klase:
NEO6M::NEO6M(Tango::DeviceClass *cl, string &s)
 : TANGO_BASE_CLASS(cl, s.c_str())
{
    /*----- PROTECTED REGION ID(NEO6M::constructor_1) ENABLED START -----*/
    init_device();

    /*----- PROTECTED REGION END -----*/    //  NEO6M::constructor_1
}
Što ovdje postoji i što je ovdje važno? U funkciji init_device() dolazi do alociranja memorije za naše atribute: gps_string & gps_array, ali to nije važno. Najvažnije ovdje, to su komentari:
/*----- PROTECTED REGION ID(NEO6M::constructor_1) ENABLED START -----*/
    .......
/*----- PROTECTED REGION END -----*/    //  NEO6M::constructor_1
Sve što se nalazi unutar ovog bloka komentara neće se ukloniti prilikom budućih regeneracija koda u pogo!. Sve što nije u blokovima hoće! To su mjesta gdje možemo programirati i unijeti svoje izmjene.
Sada, koje glavne funkcije sadrži klasa NEO6M:
void always_executed_hook();
void read_attr_hardware(vector &attr_list);
void read_gps_string(Tango::Attribute &attr);
void read_gps_array(Tango::Attribute &attr);
Kada budemo željeli pročitati vrijednost atributa gps_string, bit će pozvane funkcije u sljedećem redoslijedu: always_executed_hook, read_attr_hardware i read_gps_string. U read_gps_string će se popuniti gps_string vrijednošću.
void NEO6M::read_gps_string(Tango::Attribute &attr)
{
    DEBUG_STREAM << "NEO6M::read_gps_string(Tango::Attribute &attr) entering... " <attr_gps_string_read = Tango::string_dup(this->gps.c_str());

    attr.set_value(attr_gps_string_read);

    /*----- PROTECTED REGION END -----*/    //  NEO6M::read_gps_string
}
Kompilacija
Ulazimo u mapu sa izvorima i:
makeProgram će se kompajlirati u mapu ~/DeviceServers.
tango-cs@tangobox:~/DeviceServers$ ls
NEO6M
JIVE
jive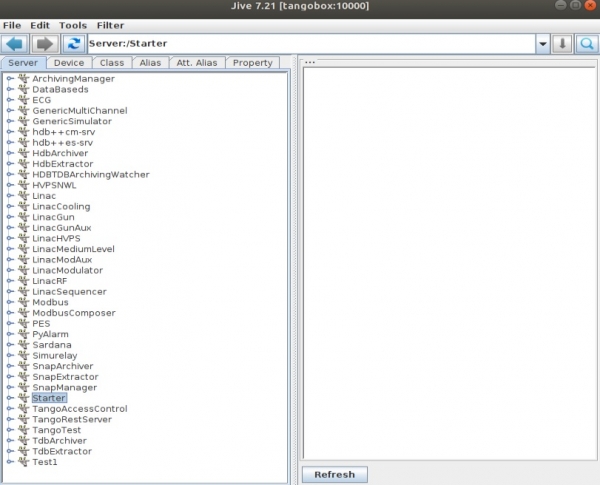
U bazi već postoje neka uređaji, sada ćemo stvoriti našu Edit->Create Server
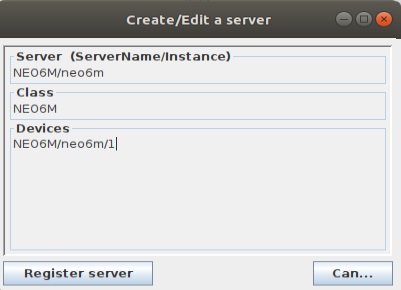
Sada ćemo pokušati povezati s njom:
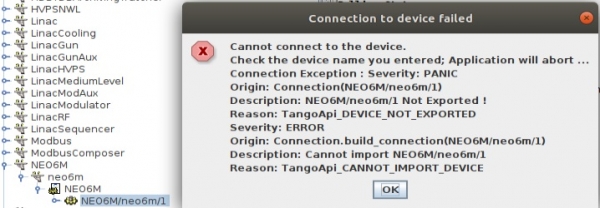
Ništa neće uspjeti, prvo treba pokrenuti naš program:
sudo ./NEO6M neo6m -v2Povezivanje na com port moguće je samo s pravima root-a. v — nivo logiranja.
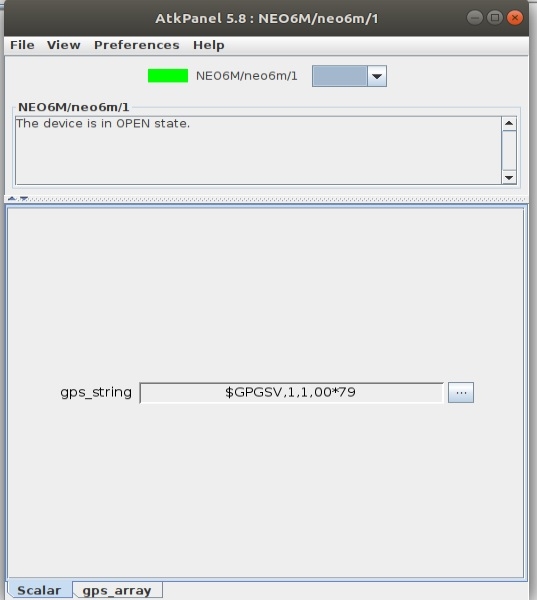
Sada se možemo povezati:
Klijenta
Gledanje slika u dijagramu je naravno dobro, ali potrebno nam je nešto korisnije. Napisat ćemo klijent koji će se povezati na naše uređaje i preuzeti podatke s njih.
#include <tango.h>
using namespace Tango;

int main(int argc, char **argv) {
    try {

        //
        // create a connection to a TANGO device
        //

        DeviceProxy *device = new DeviceProxy("NEO6M/neo6m/1");

        //
        // Ping the device
        //

        device->ping();

        //
        // Execute a command on the device and extract the reply as a string
        //

        vector<Tango::DevUChar> gps_array;

        DeviceData cmd_reply;
        cmd_reply = device->command_inout("GPSArray");
        cmd_reply >> gps_array;

        for (int i = 0; i < gps_array.size(); i++) {
            printf("%c", gps_array[i]);
        }
        puts("");

        //
        // Read a device attribute (string data type)
        //

        string spr;
        DeviceAttribute att_reply;
        att_reply = device->read_attribute("gps_string");
        att_reply >> spr;
        cout << spr << endl;

        vector<Tango::DevUChar> spr2;
        DeviceAttribute att_reply2;
        att_reply2 = device->read_attribute("gps_array");
        att_reply2.extract_read(spr2);

        for (int i = 0; i < spr2.size(); i++) {
            printf("%c", spr2[i]);
        }

        puts("");

    } catch (DevFailed &e) {
        Except::print_exception(e);
        exit(-1);
    }
}
Kako kompajlirati:
g++ gps.cpp -I/usr/local/include/tango -I/usr/local/include -I/usr/local/include -std=c++0x -Dlinux -L/usr/local/lib -ltango -lomniDynamic4 -lCOS4 -lomniORB4 -lomniThread -llog4tango -lzmq -ldl -lpthread -lstdc++Rezultat:
tango-cs@tangobox:~/workspace/c$ ./a.out
$GPRMC,,V,,,,,,,,,,N*53

$GPRMC,,V,,,,,,,,,,N*53

$GPRMC,,V,,,,,,,,,,N*53
Primili smo rezultat u obliku povratka komande, uzimanja atributa stringa i niza karaktera.
Linkovi
Članak sam pisao za sebe, jer nakon nekog vremena počinjem zaboravljati kako i šta raditi.
Hvala na pažnji.
Izvor: habr.com

 Russian
 Italian
 German
 Polish
 Estonian
 Albanian
 Bosnian
 Bulgarian
 Croatian
 Czech
 Danish
 Dutch
 English
 Finnish
 French
 Hungarian
 Latvian
 Lithuanian
 Norwegian
 Portuguese
 Romanian
 Slovak
 Slovenian
 Spanish
 Swedish