

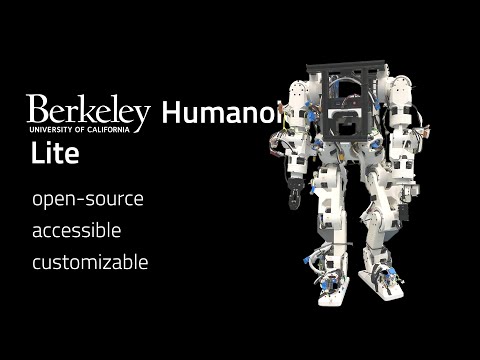
Kalifornská univerzita v Berkeley zveřejnila projekt Berkeley Humanoid Lite, který je výsledkem výzkumu a experimentů v oblasti výroby snadno vyrobitelných humanoidních robotů. Robot je postaven na otevřeném softwaru a vyvíjí se podle konceptu Open Hardware. Hardwarová výbava je složena ze standardních komponentů, které jsou volně prodejné, a dílů vyrobených na 3D tiskárně. Byly zveřejněny modely strojového učení, zdrojový kód softwaru, schémata, seznam komponent (BOM), montážní plán a modely pro 3D tisk.
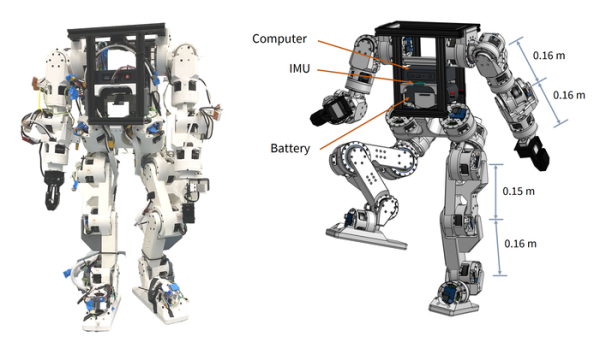
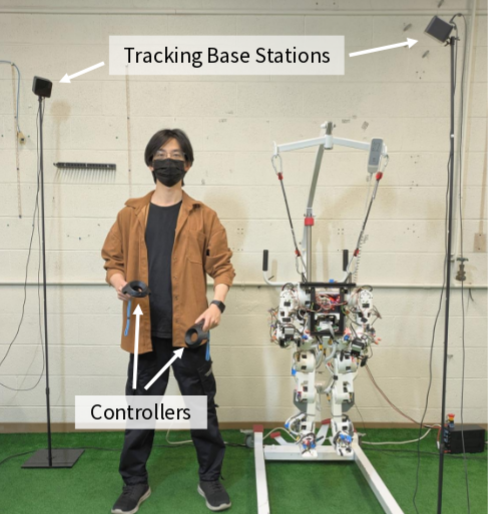
Pod licencí MIT jsou zveřejněny zdrojové kódy prováděných na straně robota firmwarů kontrolérů aktuátorů a nízkoúrovňové řídicí výbavy, stejně jako externí komponenty, jako je prostředí pro vývoj řídících scénářů, simulace, trénink modelů pohybu a verifikace, postavené na základech frameworků Isaac Lab, Isaac Sim a MuJoCo. Pro dálkové ovládání mohou být použity standardní kontroléry virtuální reality SteamVR.
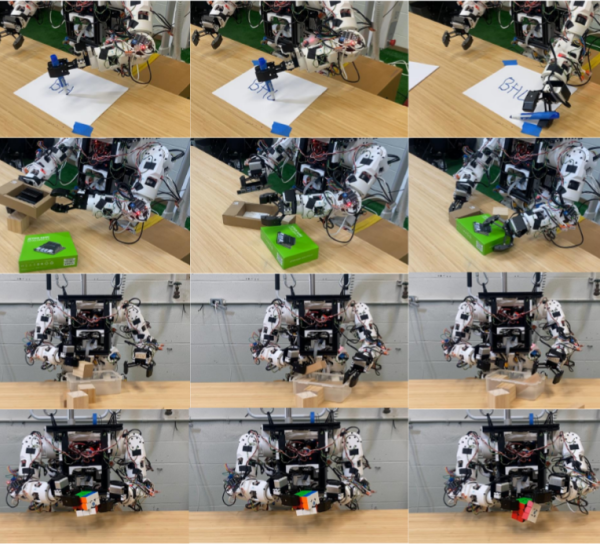
Samostatně byly zveřejněny ve zkušebních modelech strojového učení a nabízen kontrolér locomotion (locomotion controller), který využívá model strojového učení s posilováním k zajištění pohybu robota do určeného bodu. Bylo demonstrováno použití robota jako manipulátoru, řízeného člověkem na dálku. Probíhají experimenty v oblasti autonomní navigace, vyhýbání se překážkám, reprodukce jemné motoriky a koordinace pohybů při chůzi.
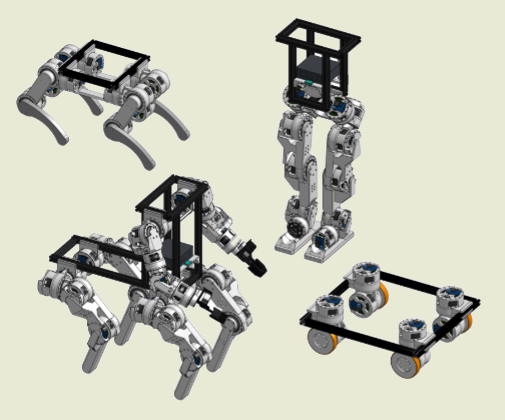
Projekt může být využit jinými výzkumníky jako cenově dostupný výchozí bod pro studium a vedení výzkumů v oblasti robotiky. K jeho sestavení nejsou potřebné žádné zvláštní dovednosti a každý se může podle přání řídit poskytnutými pokyny a schématy pro vytvoření svého exempláře s náklady nižšími než 5000 dolarů. Robot je modulární a je navržen tak, aby umožnil úpravy a přizpůsobení pro vlastní cíle, například po minimální úpravě může být přeměněn z bipedálního na čtyřnohého nebo podobného kengurům.
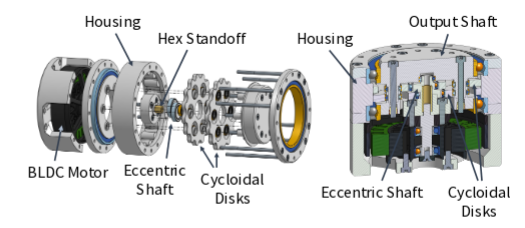
Hlavním faktorem snížení výrobních nákladů bylo použití plastových dílů vyrobených na 3D tiskárně. Přitom se výzkumníci museli vyrovnat s řadou problémů týkajících se spolehlivosti a trvanlivosti převodovek založených na plastových, nikoli kovových kolečkách. Omezení byla překonána díky využití cykloidního reduktoru.
Zdroj: opennet.ru
