

Zveřejňuji první kapitolu přednášek o teorii automatického řízení, po nichž už váš život nikdy nebude stejný.
Přednášky k předmětu "Řízení technických systémů" vedené Olegem Stepanovičem Kozlovem na katedře "Jaderné reaktory a energetická zařízení", Fakulty "Energetického strojírenství" MGTU im. N.E. Baumana. Velké díky mu za to.
Tyto přednášky se teprve připravují k publikaci ve formě knihy, a protože zde jsou specialisté na TAU, studenti a jednoduše zvídaví zájemci, jakákoliv kritika je vítána.
1. Základní pojmy teorie řízení technických systémů
1.1. Cíle, principy řízení, typy řídicích systémů, základní definice, příklady
Rozvoj a zdokonalování průmyslové výroby (energetika, doprava, strojírenství, kosmická technika atd.) vyžaduje nepřetržité zvyšování produktivity strojů a zařízení, zvyšování kvality výrobků, snižování nákladů a zejména v jaderné energetice dramatické zvýšení bezpečnosti (jaderné, radiační atd.) provozu JE a jaderných zařízení.
Realizace stanovených cílů je nemožná bez zavedení moderních řídicích systémů, včetně jak automatizovaných (s účastí člověka-operátora), tak automatických (bez účasti člověka-operátora) řídicích systémů (ŘS).
Definice: Řízení je taková organizace určitého technologického procesu, která zajišťuje dosažení stanoveného cíle.
Teorie řízení je obor moderní vědy a techniky. Zakládá se jak na fundamentálních (obecně vědeckých) disciplínách (například matematika, fyzika, chemie atd.), tak na aplikovaných disciplínách (elektronika, mikropočítačová technika, programování atd.).
Jakýkoli řídicí proces (automatický) se skládá z následujících základních etap (prvků):
- získání informací o úkolu řízení;
- získání informací o výsledku řízení;
- analýza získaných informací;
- provedení rozhodnutí (zásah do řízeného objektu).
Pro realizaci procesu řízení musí mít řídicí systém (ŘS):
- zdroje informací o úkolu řízení;
- zdroje informací o výsledcích řízení (různé senzory, měřicí zařízení, detekční přístroje atd.);
- zařízení pro analýzu získaných informací a formulaci rozhodnutí;
- vykonávací zařízení, která působí na Řízený Objekt, obsahující: regulátor, motory, zesilovače a převodní zařízení atd.
Definice: Pokud řídicí systém (ŘS) obsahuje všechny výše uvedené části, je uzavřený.
Definice: Řízení technického objektu s využitím informací o výsledcích řízení se nazývá princip zpětné vazby.
Systém řízení může být schematicky znázorněn jako:
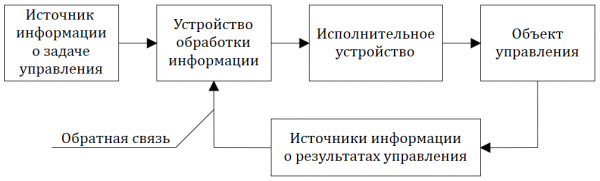
Obr. 1.1.1 — Struktura řídicího systému (ŘS)
Pokud řídicí systém (ŘS) má strukturální schéma, jehož vzhled odpovídá obr. 1.1.1, a funguje bez účasti člověka (operátora), nazývá se systém automatického řízení (SAR).
Pokud ŘS funguje s účastí člověka (operátora), nazývá se automatizovaný ŘS.
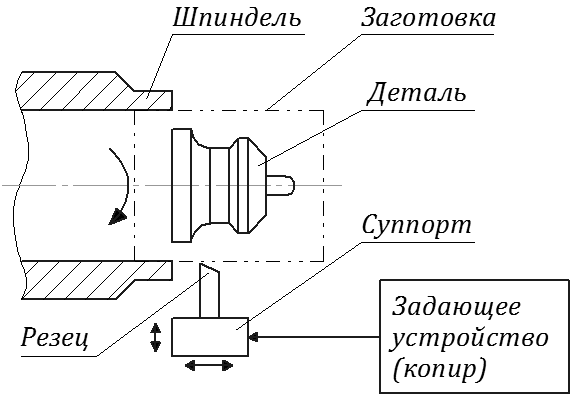
Pokud Řízení zajišťuje stanovený zákon změny objektu v čase nezávisle na výsledcích řízení, pak se takové řízení provádí v otevřeném cyklu a samotné řízení se nazývá programové řízení.
K systémům pracujícím v otevřeném cyklu patří průmyslové automaty (dopravníky, rotační linky atd.), stroje s číslicovým programovým řízením (ČPŘ): viz příklad na obr. 1.1.2.
Obr. 1.1.2 — Příklady programového řízení
Zpřesňující zařízení může být například i "kopírovací zařízení".
Jelikož v tomto příkladu nejsou žádné senzory (měřiče), které by kontrolovaly vyráběný díl, pokud například byl nástroj nastaven nesprávně nebo se poškodil, tak stanovený cíl (výroba dílu) nemůže být dosažen (realizován). Obvykle v systémech tohoto typu potřebujeme výstupní kontrolu, která pouze zaznamená odchylky rozměrů a tvaru dílu od požadovaného.
Automatické řídicí systémy se dělí do 3 typů:
- systémy automatického řízení (SAR);
- systémy automatického regulování (SAR);
- sledovací systémy (SS).
SAR a SS jsou podmnožinami SAR ==>  .
Definice: Automatizovaný řídicí systém, který zajišťuje stabilitu určité fyzikální veličiny (skupiny veličin) v řízeném objektu, se nazývá systém automatického regulování (SAR).
Systémy automatického regulování (SAR) jsou nejběžnějším typem automatizovaných řídicích systémů.
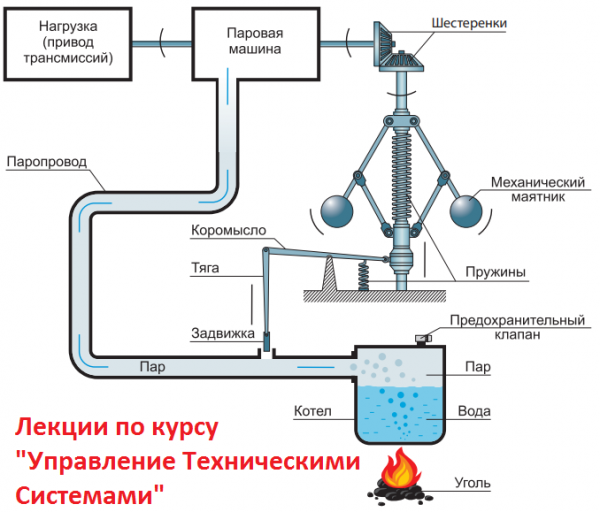
První na světě automatický regulátor (18. století) – regulátor Watt. Tato schéma (viz obr. 1.1.3) byla realizována Wattovou technikou v Anglii pro udržení konstantní rychlosti otáčení kola parního stroje a tím i pro udržení stability rychlosti otáčení (pohybu) řemenice (pásu) převodovky.
V této schémě citlivé elementy (měřící senzory) jsou “závaží” (sféry). „Závaží“ (sféry) také „pohánějí“ pákový mechanismus a následně uzavírací ventil. Tuto systém lze proto považovat za systém přímého regulování, a regulátor za regulátor přímého účinku, protože současně plní funkce jak „měřiče“, tak „regulátoru“.
U regulátorů přímého účinku dodatečný zdroj energie pro pohyb regulačního orgánu není potřeba.
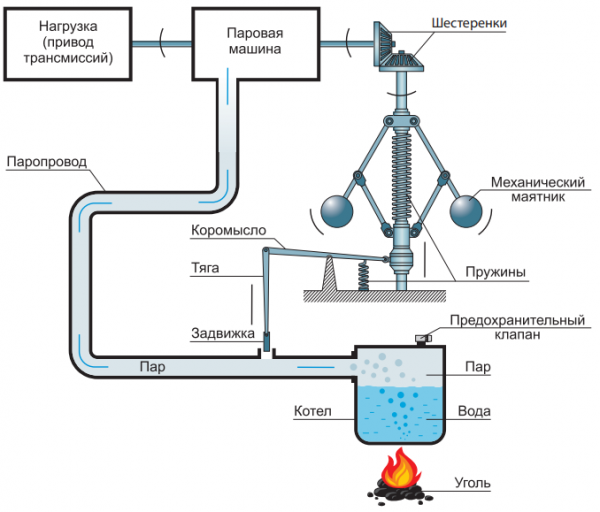
Obr. 1.1.3 — Schéma automatického regulátoru Watt
V systémech nepřímého regulování je nutná přítomnost (existence) zesilovače (například výkonového), dodatečného aktivačního mechanismu, který může obsahovat například elektromotor, servomotor, hydraulický pohon atd.
Příkladem SAU (systému automatického řízení), v plném smyslu tohoto definice, může být systém řízení, který zajišťuje výstup rakety na orbitu, kde řízenou veličinou může být, například, úhel mezi osou rakety a normálou k Zemi ==> viz obr. 1.1.4.a a obr. 1.1.4.b
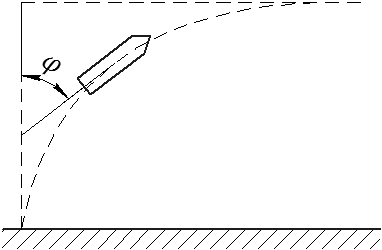
Obr. 1.1.4 (a)
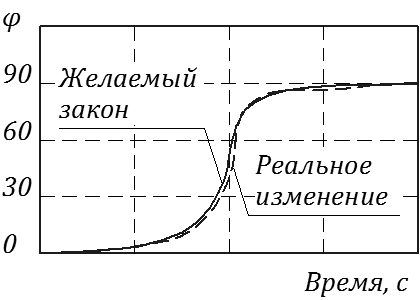
Obr. 1.1.4 (b)
1.2. Struktura řídicích systémů: jednoduché a vícerozměrné systémy
V teorii řízení technických systémů je každá systém tradičně rozdělena na sadu článků spojených do síťových struktur. V nejjednodušším případě systém obsahuje jedno článko, na které je přijímáno vstupní působení (vstup) a na výstupu je získaná odezva systému (výstup).
V teorii řízení technických systémů se používají 2 základní způsoby prezentace článků řídicích systémů:
— ve proměnných “vstup-výstup”;
— ve stavu proměnných (podrobněji viz oddíly 6…7).
Představování v proměnných „vstup-výstup“ se obvykle používá pro popis relativně jednoduchých systémů, které mají jeden „vstup“ (jedno řídicí působení) a jeden „výstup“ (jednu regulovanou veličinu, viz obrázek 1.2.1).
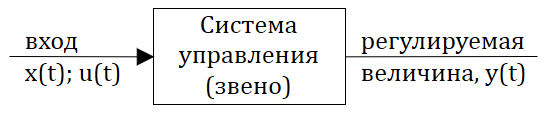
Obr. 1.2.1 – Schématické znázornění jednoduchého řídicího systému
Obvykle se tento popis používá pro technicky jednodušší SŘS (systémy řízení a regulace).
V poslední době se široce používá představování v proměnných stavu, zejména pro technicky složité systémy, včetně vícerozměrných SŘS. Na obrázku 1.2.2 je uvedeno schématické znázornění vícerozměrného automatického řídicího systému, kde u1(t)…um(t) — řídicí působení (vektor řízení), y1(t)…yp(t) — regulované parametry SŘS (vektor výstupu).
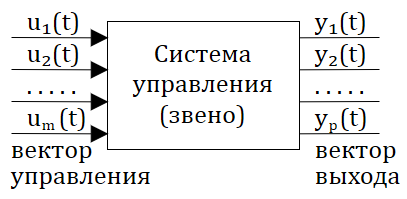
Obr. 1.2.2 — Schématické znázornění vícerozměrného řídicího systému
Pojďme podrobněji prozkoumat strukturu SŘS, kterou jsme představili v proměnných „vstup-výstup“ a která má jeden vstup (vstupní nebo nastavovací či řídicí působení) a jeden výstup (výstupní působení nebo řízená (nebo regulovaná) proměnná).
Předpokládejme, že strukturální schéma takového SŘS se skládá z určitého počtu prvků ( článků). Skupinou článků podle funkčního principu (co články dělají) lze strukturální schéma SŘS uvést do následujícího typového vzhledu:
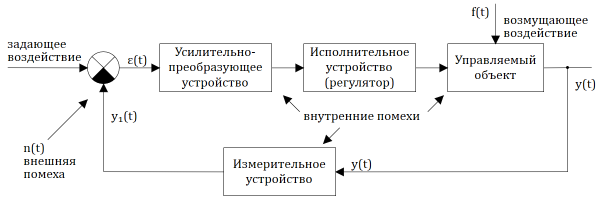
Obr. 1.2.3 — Strukturální schéma systému automatického řízení
Symbol ε(t) nebo proměnná ε(t) označuje nesoulad (chybu) na výstupu porovnávacího zařízení, které může „pracovat“ v režimu jednoduchých porovnávacích aritmetických operací (nejčastěji odčítání, méně často sčítání) i složitějších porovnávacích operací (procedur).
Protože y1(t) = y(t)*k1, kde k1 — zesilovací koeficient, tedy ==>
ε(t) = x(t) — y1(t) = x(t) — k1*y(t)
Úkolem řídicího systému je (pokud je stabilní), aby „pracoval“ na zničení nesouladu (chyby) ε(t), tj. ==> ε(t) → 0.
Je třeba poznamenat, že na systém řízení působí jak vnější vlivy (řízení, rušení, interference), tak vnitřní rušení. Rušení se od vlivu liší stochastičností (náhodností) svého výskytu, zatímco vliv je téměř vždy determinovaný.
Pro označení řídicího (vykonávajícího vliv) použijeme buď x(t), nebo u(t).
1.3. Základní zákony řízení
Pokud se vrátíme k poslednímu obrázku (strukturální schéma Řízení na obr. 1.2.3), je nutné "dešifrovat" úlohu, kterou hraje zesilovací a přeměňovací zařízení (jaké funkce vykonává).
Pokud zesilovací a přeměňovací zařízení (ZPZ) vykonává pouze zesílení (nebo oslabení) signálu nesouladu ε(t), konkrétně:  , kde
 – koeficient úměrnosti (v zvláštním případě
 = Const), nazývá se takový režim řízení uzavřeného Řízení režimem proporcionalního řízení (P-řízení).
Pokud ZPZ vytváří výstupní signál ε1(t), který je úměrný chybě ε(t) a integrálu z ε(t), tj.  , pak se takový režim řízení nazývá proporcionalně-integrační (PI-řízení). ==>
 , kde b – koeficient úměrnosti (v zvláštním případě b = Const).
Obvykle se PI-řízení používá ke zvyšování přesnosti řízení (regulace).
Pokud ZPZ vytváří výstupní signál ε1(t), který je úměrný chybě ε(t) a její derivaci, pak se takový režim nazývá proporcionalně-diferenciální (PD-řízení): ==> 
Obvykle použití PD-řízení zvyšuje rychlost Řízení
Pokud ZPZ vytváří výstupní signál ε1(t), úměrný chybě ε(t), její derivaci a integrálu z chyby ==>  , pak je tento režim řízení nazýván proporcionalně-integračně-diferenciálním řízením (PID-řízení).
PID-řízení často umožňuje dosáhnout "dobré" přesnosti řízení při "dobré" rychlosti
1.4. Klasifikace systémů automatického řízení
1.4.1. Klasifikace podle typu matematického popisu
Podle typu matematického popisu (rovnice dynamiky a statiky) se systémy automatického řízení (SŘ) dělí na lineární a nelineární systémy (SŘ nebo SAR).
Každý „podtyp“ (lineárních a nelineárních) se dělí na další řadu „podtypů“. Například lineární SÁU (SAR) se liší podle typu matematického popisu.
Protože v tomto semestru budou probírána dynamická vlastnosti pouze lineárních systémů automatického řízení (regulace), uvádíme níže klasifikaci podle typu matematického popisu pro lineární SÁU (SAR):
1) Lineární systémy automatického řízení, popsané ve proměnných „vstup-výstup“ obyčejnými diferenciálními rovnicemi (ODU) s konstantními koeficienty:


kde x(t) – vstupní vliv; y(t) – výstupní vliv (regulovaná veličina).
Pokud použijeme operátorovou („kompaktní“) formu zápisu lineárního ODU, lze rovnici (1.4.1) napsat následujícím způsobem:

kde, p = d/dt – operátor diferenciace; L(p), N(p) – odpovídající lineární diferenciální operátory, které jsou rovny:


2) Lineární systémy automatického řízení, popsané lineárními obyčejnými diferenciálními rovnicemi (ODU) s proměnnými (v čase) koeficienty:


Obecně takové systémy můžeme zařadit i do třídy nelineárních SÁU (SAR).
3) Lineární systémy automatického řízení, popsané lineárními diferennčními rovnicemi:


kde f(…) – lineární funkce argumentů; k = 1, 2, 3… – celé čísla; Δt – interval kvantování (interval diskretizace).
Rovnice (1.4.4) lze zapsat v „kompaktní“ formě:

Obvykle se takový popis lineárních SÁU (SAR) používá v digitálních kontrolních systémech (s použitím EDP).
4) Lineární systémy automatického řízení se zpožděním:

kde L(p), N(p) – lineární diferennční operátory; τ – čas zpoždění nebo konstanta zpoždění.
Pokud operátory L(p) a N(p) se degenerují (L(p) = 1; N(p) = 1), pak rovnice (1.4.6) odpovídá matematickému popisu dynamiky článku ideálního zpoždění:

a grafická ilustrace jeho vlastností je uvedena na obr. 1.4.1
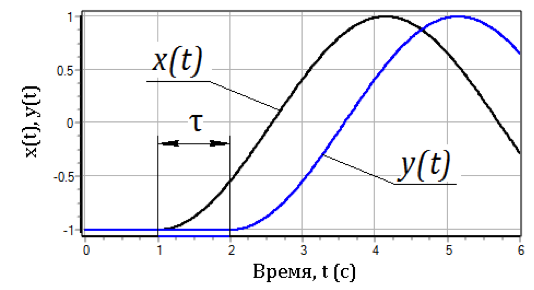
Obr. 1.4.1 — Grafy vstupu a výstupu článku ideálního zpoždění
5) Lineární systémy automatického řízení, popsané lineárními diferenciálními rovnicemi v parciálních derivacích.Často se takové SÁU nazývají distribuovanými systémy řízení. ==> „Abstraktní“ příklad takového popisu:

Systém rovnic (1.4.7) popisuje dynamiku lineárně rozloženého regulačního systému, t.j. regulovaná veličina závisí nejen na čase, ale také na jedné prostorové souřadnici.
Pokud je řídicí systém "prostorovým" objektem, pak ==>

kde  závisí na čase a prostorových souřadnicích, které jsou určeny polohovým vektorem.

6) Regulační systémy popisované systémy ODU, nebo systémy rozdílových rovnic, nebo systémy rovnic s parciálními derivacemi ==>, a tak dále…
Podobnou klasifikaci lze navrhnout také pro nelineární regulační systémy (SAR)…
Pro lineární systémy platí následující požadavky:
- lineárnost statické charakteristiky regulačního systému;
- lineárnost rovnice dynamiky, t.j. proměnné ve rovnice dynamiky se objevují pouze v lineární kombinaci.
Statickou charakteristikou se nazývá závislost výstupu na velikosti vstupního vlivu v ustáleném režimu (když všechny přechodové procesy ustaly).
Pro systémy popisované lineárními obyčejnými diferenciálními rovnicemi s konstantními koeficienty se statická charakteristika získává z rovnice dynamiky (1.4.1) při přivádění všech nestacionárních členů k nule ==>

Na obr. 1.4.2 jsou uvedeny příklady lineárních a nelineárních statických charakteristik automatických řídicích systémů (regulace).
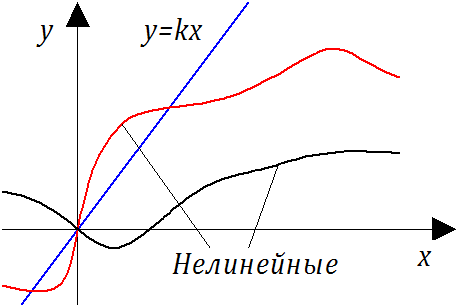
Obr. 1.4.2 — Příklady statických lineárních a nelineárních charakteristik
Nelinearita členů obsahujících derivace podle času v rovnicích dynamiky může vzniknout při použití nelineárních matematických operací (*, /,  ,
 , sin, ln atd.). Například zvažujíc rovnici dynamiky jistého "abstraktního" regulačního systému

poznamenáme, že v této rovnici při lineární statické charakteristice  druhé a třetí členy (dynamické členy) na levé straně rovnice — nelineární, proto je regulační systém popisovaný takovou rovnicí nelineární v dynamickém plánu.
1.4.2. Klasifikace podle charakteru přenášených signálů
Podle charakteru přenášených signálů se systémy automatického řízení (nebo regulace) dělí na:
- nepokračující systémy (systémy nepřetržitého působení);
- releové systémy (systémy reléového působení);
- systémy diskrétního působení (impulzní a digitální).
Systém nepřetržitého akce se nazývá takový regulační systém, v němž v každém z článků nepřetržitému změně vstupního signálu v čase odpovídá nepřetržité změně výstupního signálu, přičemž zákon změny výstupního signálu může být libovolný. Aby byl regulační systém nepřetržitý, je třeba, aby statické charakteristiky všech článků byly nepřetržité.
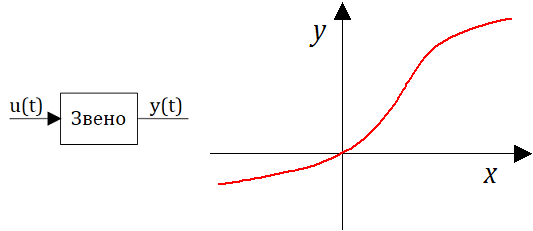
Obr. 1.4.3 — Příklad nepřetržitého systému
Systém reléového jednání se nazývá regulační systém, ve kterém alespoň v jednom článku při nepřetržité změně vstupní veličiny výstupní veličina v některých okamžicích procesu řízení mění „skokově“ v závislosti na velikosti vstupního signálu. Statická charakteristika takového článku má diskontinuitní body nebo zlomu s přerušením.
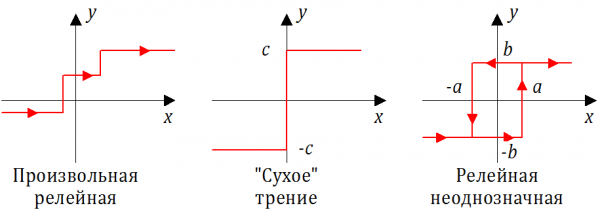
Obr. 1.4.4 — Příklady reléových statických charakteristik
Systém diskrétní působení se nazývá systém, ve kterém alespoň v jednom článku při nepřetržité změně vstupní veličiny výstupní veličina má tvar jednotlivých impulsů, objevujících se po nějakém časovém intervalu.
Článek, který přetváří nepřetržitý signál na diskrétní signál, se nazývá impulzní. Takový typ přenášených signálů existuje v regulačním systému s počítačem nebo kontrolérem.
Nejčastěji se realizují následující metody (algoritmy) přetváření nepřetržitého vstupního signálu na impulzní výstupní signál:
- amplitudově-impulsní modulace (AIM);
- šířkově-impulsní modulace (ŠIM).
Na obr. 1.4.5 je grafická ilustrace algoritmu amplitudově-impulsní modulace (AIM). V horní části obr. je znázorněna časová závislost x(t) — signálu na vstupu v impulzním článku. Výstupní signál impulzního bloku (článku) y(t) – sekvence obdélníkových impulsů, objevujících se s Stálou kvantizačním obdobím Δt (viz dolní část obr.). Délka impulsů je stejná a rovna Δ. Amplituda impulsu na výstupu bloku je úměrná odpovídající velikosti nepřetržitého signálu x(t) na vstupu tohoto bloku.
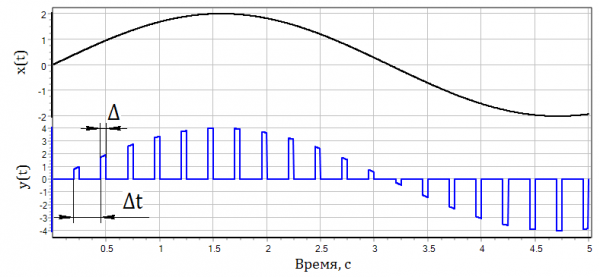
Obr. 1.4.5 — Realizace amplitudově-impulsní modulace
Tato metoda impulsní modulace byla velmi rozšířená v elektronických měřících přístrojích systémů řízení a ochrany (SŘO) jaderných energetických zařízení (JEZ) v 70. a 80. letech minulého století.
Na obrázku 1.4.6 je znázorněna grafická ilustrace algoritmu šířkově impulzní modulace (ŠIM). V horní části obrázku 1.14 je znázorněna časová závislost x(t) – signálu na vstupu impulzního článku. Výstupní signál impulzního bloku (článku) y(t) – sekvence obdélníkových impulsů, které se objevují s konstantním kvantovacím obdobím Δt (viz. dolní část obrázku 1.14). Amplituda všech impulsů je stejná. Délka impulsu Δt na výstupu bloku je úměrná odpovídající hodnotě kontinuálního signálu x(t) na vstupu impulzního bloku.
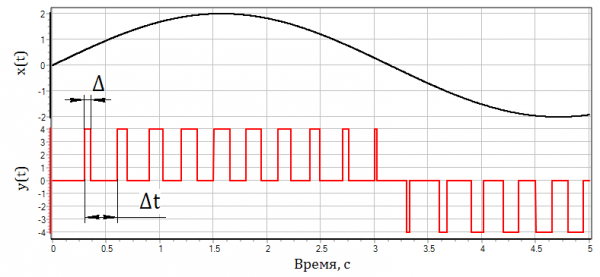
Obrázek 1.4.6 — Realizace šířkově impulzní modulace
Tato metoda impulzní modulace je v současnosti nejrozšířenější v elektronickém měřicím zařízení systémů řízení a ochrany (SÚZ) jaderných energetických zařízení (JAE) a SÁV dalších technických systémů.
Na závěr této části je nutné poznamenat, že pokud jsou charakteristické časové konstanty v jiných článcích SÁV (SAR) významně větší Δt (o několik řádů), může být impulzní systém považován za kontinuální systém automatického řízení (při použití jak AIM, tak ŠIM).
1.4.3. Klasifikace podle charakteru řízení
Podle charakteru řídicích procesů se systémy automatického řízení dělí na následující typy:
- deterministické SÁV, kdy může být vstupnímu signálu jednoznačně přiřazen výstupní signál (a naopak);
- stochastické SÁV (statistické, pravděpodobnostní), ve kterých na daný vstupní signál SÁV „odpovídá“ náhodným (stochastickým) výstupním signálem.
Výstupní stochastický signál se vyznačuje:
- pravidlem rozdělení;
- matematickým očekáváním (průměrnou hodnotou);
- diskrécí (průměrnou odchylkou).
Stochastičnost charakteru řízení procesu je obvykle pozorována v významně nelineárních SAR jak z hlediska statické charakteristiky, tak (i v mnohem větší míře) z pohledu nelinearity dynamických členů v dynamických rovnicích.
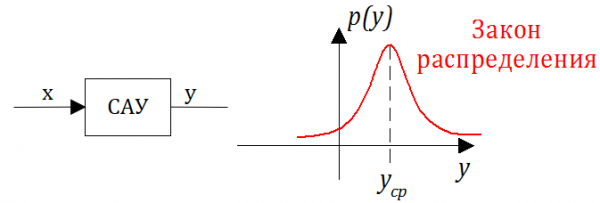
Obrázek 1.4.7 — Rozdělení výstupní veličiny stochastického SÁV
Kromě uvedených hlavních typů klasifikace řídicích systémů existují i další klasifikace. Například klasifikace může být prováděna podle metody řízení a může být založena na interakci s vnějším prostředím a schopnosti adaptace ŘS na změnu parametrů okolního prostředí. Systémy se dělí do dvou velkých tříd:
1) Obvyklé (nesamoregulující) ŘS bez adaptace; tyto systémy patří do kategorie jednoduchých, které nemění svou strukturu během řízení. Jsou nejvíce vyvinuté a široce používají. Obvyklé ŘS se dělí do tří podtříd: otevřené, uzavřené a kombinované řídicí systémy.
2) Samoregulující (adaptační) ŘS. V těchto systémech, když dojde ke změně vnějších podmínek nebo vlastností regulovaného objektu, dochází k automatické (předem nezadané) změně parametrů řídícího zařízení díky změně koeficientů ŘS, struktury ŘS nebo dokonce zavedení nových prvků.
Dalším příkladem klasifikace: podle hierarchického kritéria (jednoložiskové, dvouložiskové, víceložiskové).
Pouze registrovaní uživatelé se mohou účastnit ankety. , prosím.
Pokračovat ve vydávání přednášek o UTS?
88,7%Ano118
7,5%Ne10
3,8%Nevím5
Hlasovalo 133 uživatelů. Zdrželo se 10 uživatelů.
Zdroj: habr.com
