

Tento článek otevírá cyklus článků věnovaných automatizovaným metodám nastavování PID regulátorů v prostředí Simulink. Dnes si vysvětlíme, jak pracovat s aplikací PID Tuner.
Úvod
Nejpopulárnějším typem regulátorů používaných v průmyslu v uzavřených řídicích systémech jsou PID regulátory. A zatímco strukturu a princip činnosti regulátoru inženýři stále pamatují ze studií, jeho nastavení, tj. výpočet koeficientů regulátoru, stále představuje problém. Existuje obrovské množství literatury, jak zahraniční (např. [1, 2]), tak domácí (např. [3, 4]), kde je nastavování regulátorů vysvětleno ve zdlouhavém jazyce teorie automatizovaného řízení.
V této sérii článků budou popsány automatizované metody nastavování PID regulátorů pomocí nástrojů prostředí Simulink, jako jsou:
- PID Tuner,
- Response Optimizer,
- Control System Tuner,
- Frequency Response Based PID Tuner,
- Closed-Loop PID Autotuner.
Jako objekt řízení bude sloužit elektromotor na bázi stejnosměrného motoru s vnějšími magnety, který pracuje spolu s převodovkou na setrvačnou zátěž s následujícími parametry:
- napětí napájení motoru,
 ;
- aktivní odpor cívky rotoru motoru, ;
- indukční odpor cívky rotoru motoru, ;
- moment motoru, ;
- moment setrvačnosti rotoru motoru, .
 ;
 ;
 ;
 ;
 .
Parametry zátěže a převodovky:
- moment setrvačnosti zátěže, ;
- převodový poměr převodovky, .
 ;
 .
Články prakticky neobsahují matematické vzorce, nicméně by bylo vhodné, aby čtenář měl základní znalosti v teorii automatizovaného řízení a také zkušenosti s modelováním v prostředí Simulink pro porozumění materiálům.
Model systému
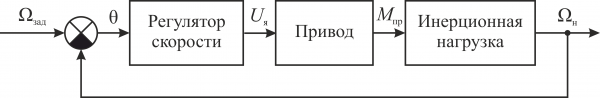
Zvážíme lineární systém řízení úhlové rychlosti sledovacího elektromotoru, jehož zjednodušená struktura je uvedena níže.
V souladu s uvedenou strukturou byla v prostředí Simulink postavena model takového systému.
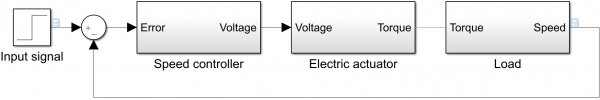
Modely elektromotoru (subsystem Electric actuator) a setrvačné zátěže (subsystem Load) byly vytvořeny pomocí bloků knihovny fyzikálního modelování :
- model elektromotoru,
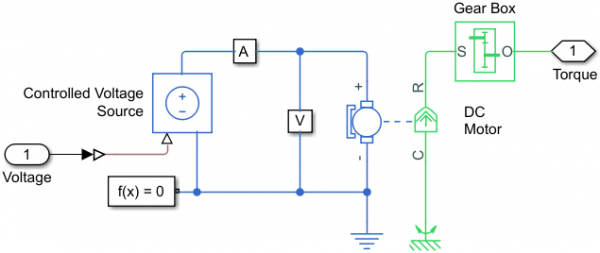
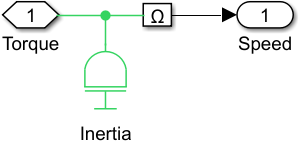
- model setrvačné zátěže.
Modely elektrického pohonu a zatížení také zahrnují subsystémy senzorů různých fyzikálních veličin:
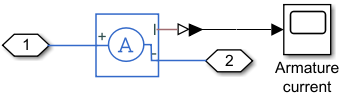
- proudu protékajícího vinutím rotoru motoru (subsystem A),
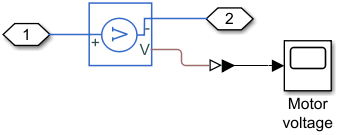
- napětí na jeho vinutí (subsystem V),
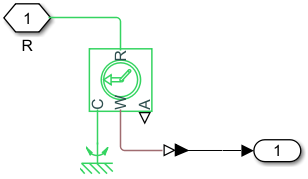
- úhlové rychlosti řízeného objektu (subsystem Ω).
Před nastavením parametrů PID regulátoru spustíme model pro výpočet a považujeme za přenosovou funkci regulátoru  . Výsledky simulace při zpracovávání vstupního signálu 150 ot./min jsou uvedeny níže.
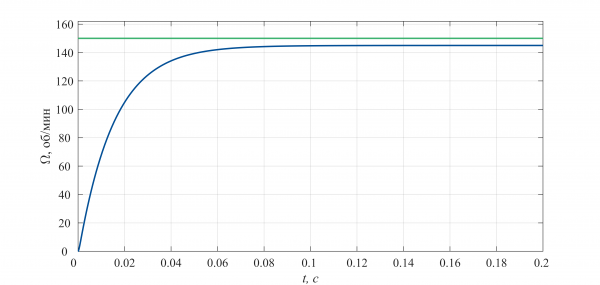
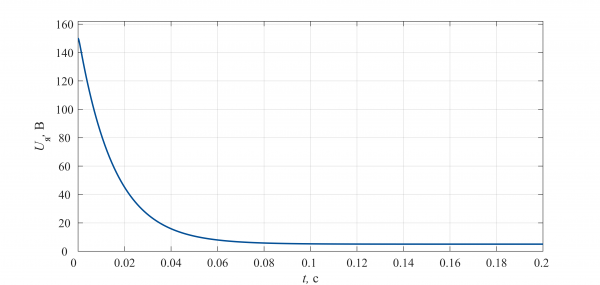
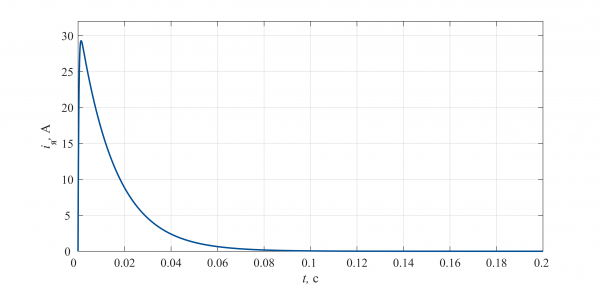
Z analýzy uvedených grafů vyplývá, že:
- Výstupní souřadnice řídicího systému nedosahuje požadované hodnoty, tedy v systému přítomná statická chyba.
- Napětí na vinutích motoru dosahuje hodnoty 150 V na začátku simulace, což povede k jeho poruše v důsledku napětí na vinutí přesahující nominální hodnotu (24 V).
Předpokládejme, že reakce systému na jednorázový impuls by měla splňovat následující požadavky:
- přeregulování (Overshoot) maximálně 10%,
- čas vzestupu (Rise time) méně než 0.8 s,
- doba přechodového procesu (Settling time) méně než 2 s.
Kromě toho by regulátor měl omezovat napětí dodávané na vinutí motoru na hodnotu napájecího napětí.
Nastavení regulátoru
Nastavení parametrů regulátoru se provádí pomocí nástroje , který je dostupný přímo v okně parametrů bloku PID Controller.
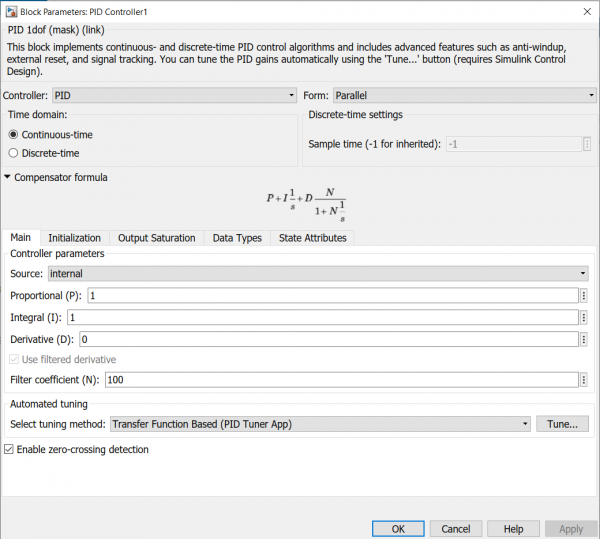
Aplikace se spouští stisknutím tlačítka Tune…, umístěného na panelu Automated tuning. Je třeba poznamenat, že před provedením fáze nastavení parametrů regulátoru je nutné vybrat jeho typ (P, PI, PD atd.) a také jeho typ (analogový nebo diskrétní).
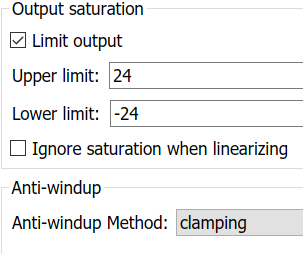
Jelikož jedním z požadavků je omezení jeho výstupní souřadnice (napětí na vinutí motoru), je nutné zadat přípustný rozsah napětí. K tomu:
- Přejdeme na záložku Output Saturation.
- Stiskneme označovací tlačítko Limit output, což aktivuje pole pro zadání horní (Upper limit) a dolní (Lower limit) hranice rozsahu výstupní veličiny.
- Nastavujeme hranice rozsahu.
Správná funkce bloku regulátoru v rámci systému předpokládá použití metod zaměřených na boj s integračním nasycením. V bloku jsou realizovány dvě metody: back-calculation a clamping. Podrobné informace o těchto metodách jsou k dispozici. . Rozbalovací nabídka pro výběr metody je umístěna na panelu Anti-windup.
V tomto případě zapíšeme hodnoty 24 a -24 do polí Horní mez a Dolní mez a použijeme metodu klampování pro vyloučení integrálního nasycení.
Můžeme si všimnout, že vzhled bloku regulátoru se změnil: vedle výstupního portu bloku se objevil symbol nasycení.
Dále, po přijetí všech změn stisknutím tlačítka Použít, se vrátíme na kartu Hlavní a stiskneme tlačítko Tune…, což otevře nové okno aplikace PIDTuner.
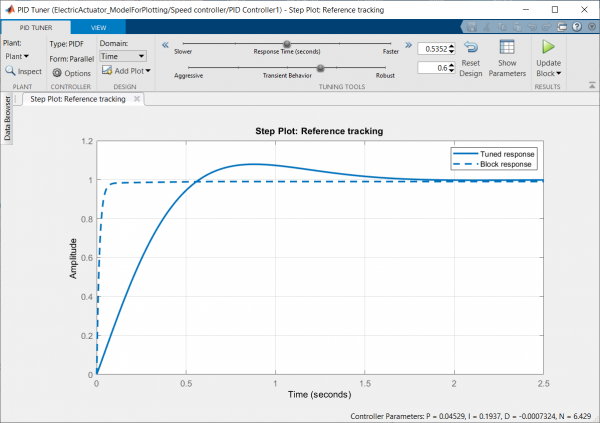
Ve grafické oblasti okna se zobrazují dva přechodné procesy: při aktuálních parametrech regulátoru, tj. pro nenastavený regulátor, a při hodnotách automaticky vybraných. Nové hodnoty parametrů lze zobrazit stisknutím tlačítka Zobrazit parametry, umístěného na panelu nástrojů. Po stisknutí tlačítka se zobrazí dvě tabulky: vybrané parametry regulátoru (Parametry regulátoru) a provedené odhady charakteristik přechodného procesu při vybraných parametrech (Výkon a robustnost).
Jak je vidět z hodnot druhé tabulky, automaticky vypočítané koeficienty regulátoru splňují všechny požadavky.
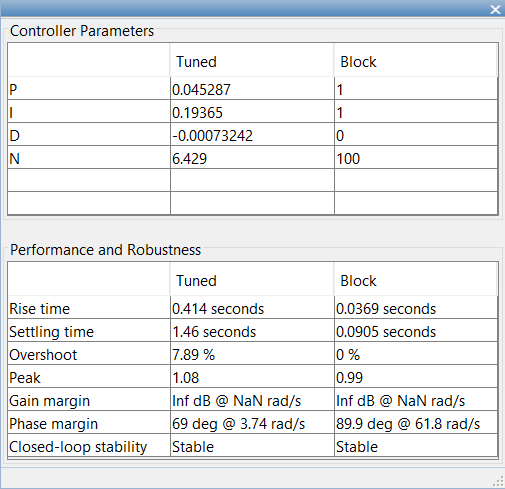
Nastavení regulátoru končí stisknutím tlačítka se zeleným trojúhelníkem, umístěného napravo od tlačítka Zobrazit parametry, po kterém se nové hodnoty parametrů automaticky změní v odpovídajících polích v okně nastavení parametrů bloku PID Controller.
Výsledky simulace systému s nastaveným regulátorem pro několik vstupních signálů jsou uvedeny níže. Při vysokých úrovních vstupních signálů (modrá čára) systém bude pracovat v režimu nasycení podle napětí.
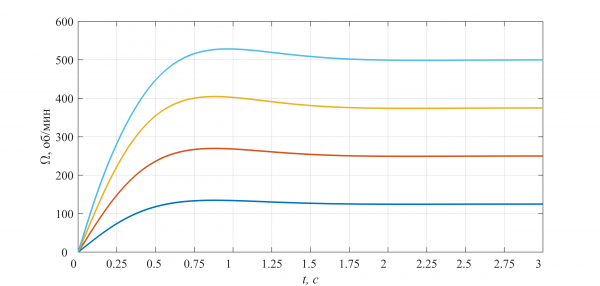
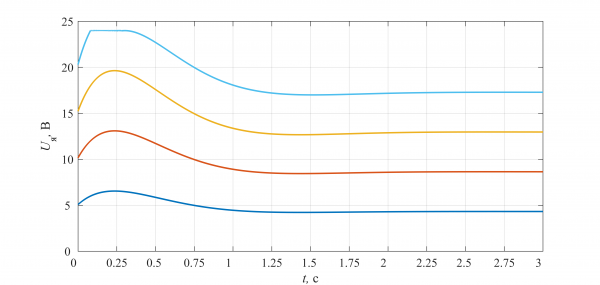
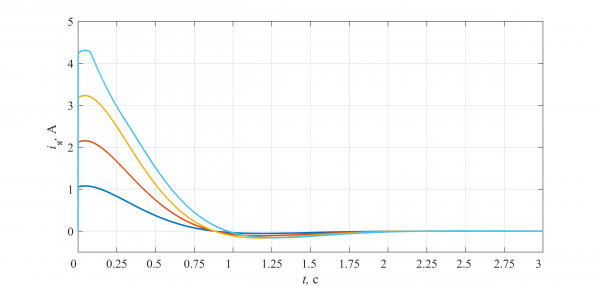
Poznamenáváme, že nástroj PID Tuner vybírá koeficienty regulátoru podle linearizovaného modelu, proto při přechodu na nelineární model je třeba jeho parametry upřesnit. V tomto případě můžete využít aplikaci .
Literatura
- Příručka pravidel ladění PI a PID regulátorů. Aidan O’Dwyer
- Návrh řízení PID a automatické ladění pomocí MATLABu, Simulinku. Wang L.
- PID řízení v neformálním výkladu. Karpov V.E.
- PID regulátory. Otázky implementace. Části 1, 2. Denisenko V.
Zdroj: habr.com
