

Byl zveřejněn projekt OpenBot 0.5, který vyvíjí platformu pro vytváření pohyblivých kolových robotů, jejichž základem je běžný smartphone se systémem Android. Tato platforma byla vytvořena ve výzkumném oddělení společnosti Intel a rozvíjí myšlenku využití výpočetní kapacity smartphonu a vestavěných funkcí, jako jsou GPS, gyroskop, kompas a kamera, při tvorbě robotů.
Software pro řízení robota, analýzu okolního prostoru a autonomní navigaci je realizován ve formě aplikace pro platformu Android. Kód je napsán v jazycích Java, Kotlin a C++ a je šířen pod licencí MIT. Předpokládá se, že platforma může být užitečná pro výuku robotiky, rychlé vytváření vlastních prototypů pohyblivých robotů a provádění výzkumů souvisejících s autopiloty a autonomní navigací.
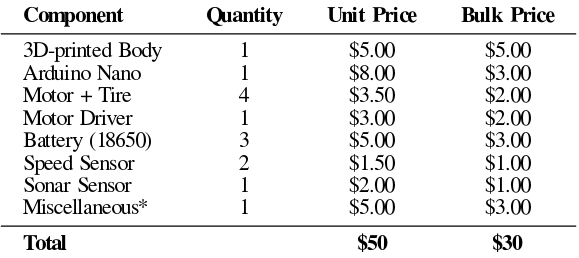
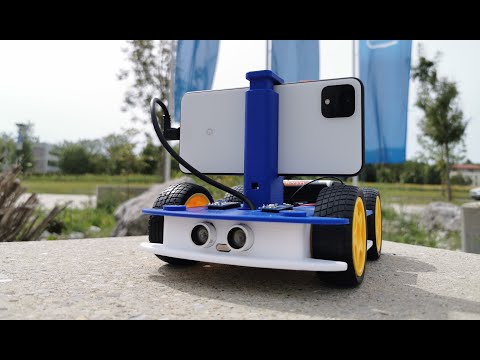
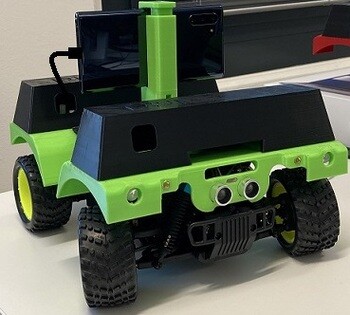
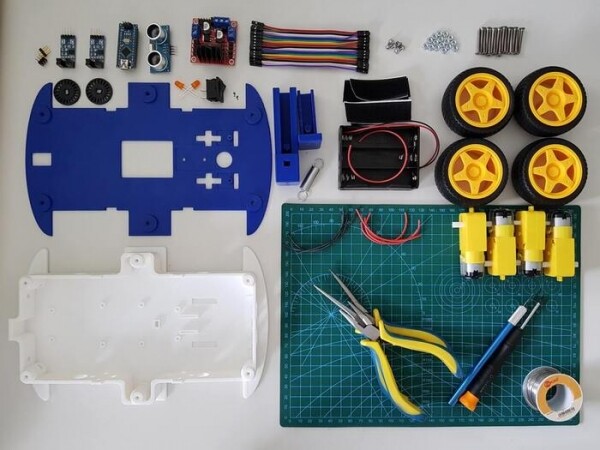
OpenBot umožňuje zahájit experimenty s pohyblivými roboty s minimálními náklady — k vytvoření robota stačí smartphone střední třídy a další komponenty s celkovou hodnotou přibližně 50 dolarů. Chassis pro robota, stejně jako související díly pro upevnění smartphonu, se tisknou na 3D tiskárně podle poskytnutých návrhů (pokud není k dispozici 3D tiskárna, lze rám vyříznout z kartonu nebo překližky). Pohyb zajišťují čtyři elektrické motory.
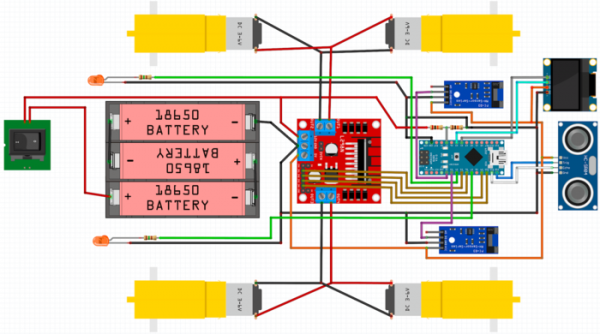
Pro řízení motorů, příslušenství a dalších senzorů, stejně jako pro sledování stavu baterií, se používá deska Arduino Nano na základě mikrořadiče ATmega328P, která je připojena k smartphonu přes USB port. Dále je podporováno připojení senzorů rychlosti a ultrazvukového sonaru. Ovládání robota na dálku může být realizováno prostřednictvím klientské aplikace pro Android, z počítače ve stejné WiFi síti, přes webový prohlížeč nebo přes herní ovladač s podporou Bluetooth (např. PS4, XBox a X3).
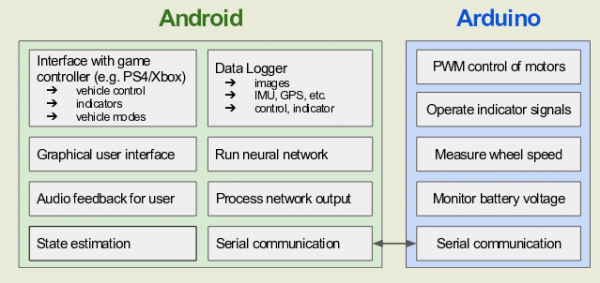
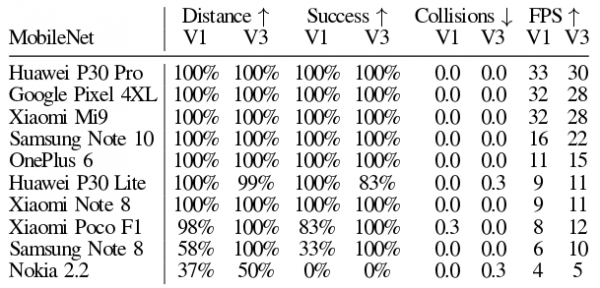
Ovládací software běžící na smartphonu zahrnuje systém strojového učení pro rozpoznávání objektů (rozpoznává přibližně 80 typů objektů) a vykonávání funkcí autopilota. Aplikace umožňuje robotu určovat hledané objekty, obcházet překážky, sledovat vybraný objekt a řešit úkoly autonomní navigace. Například robot může v režimu autopilota přesunout se do určeného místa, přičemž se přizpůsobuje změnám v okolí. Pohyb lze také řídit ručně, přičemž robot slouží jako pohyblivá kamera s dálkovým ovládáním.
V nové verzi byla výrazně přepracována firmware pro Arduino, která nyní zahrnuje podporu dalších typů robotů (RTR a RC). Do aplikace pro Android byla přidána podpora nového protokolu pro výměnu zpráv s firmwarem mikrokontroléru, implementována možnost zpracování konfiguračních zpráv a přepracována podpora ovládání pomocí herních ovladačů. Přidány modely pro 3D tisk nového podvozku RC-Truck.
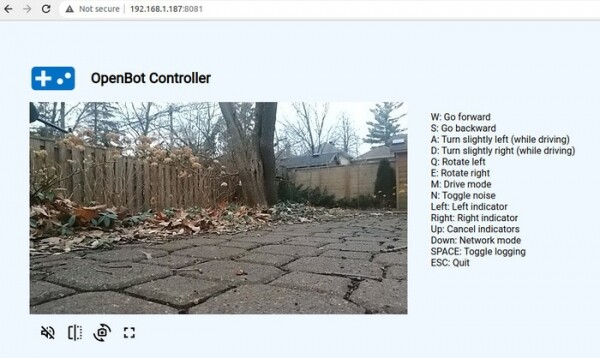
Do klientské aplikace byla přidána tlačítko pro přepnutí kamery na robotu a byla zastavena podpora protokolu RTSP ve prospěch WebRTC. V webovém rozhraní založeném na Node.js byla poskytnuta možnost dálkového ovládání pohybu robota přes prohlížeč s přenosem údajů z kamerového zařízení robota pomocí WebRTC.
Zdroj: opennet.ru
