

Venner, det er på tide at opsummere vores projekt-konkurrence "Server i skyerne". Hvis nogen ikke er bekendt med det, har vi lavet et sjovt geek-projekt: vi har lavet en lille server på en Raspberry Pi 3, tilsluttet en GPS-tracker og sensorer, lastet det hele op på en luftballon og overladt det til naturens kræfter. Hvor ballonen lander, er kun kendt af vindens guder og luftfartens skytshelgen, derfor har vi opfordret alle interesserede til at placere punkter på kortet — de hvis punkter er tættest på det faktiske landingsted, vinder lækre præmier.
Så vores server har allerede været oppe i skyerne, og det er tid til at opsummere vores konkurrence.
Links til tidligere publikationer om konkurrencen
- (præmien for førstepladsen i vores konkurrence — deltagelse i en sejlads, der finder sted fra den 3. til den 10. november i Saroniske bugt (Grækenland) sammen med teamet RUVDS og Habr.
- Hvordan vi lavede "" af projektet — for elskere af geek-porno, med detaljer og kodeanalyse.
- med en fuld beskrivelse.
- , hvor man kunne følge bevægelsen af ballonen og telemetri i realtid.
- fra opsendelsesstedet for ballonen.
Og erfaringen, sønnen af svære fejl
Som I husker, havde vi planlagt at transmittere data fra serveren via GSM-modem. Dette var den primære kommunikationskanal. Vi troede, vi havde taget højde for alle uforudsete hændelser med dækning af mobilnettet ved at indsætte to SIM-kort fra operatører med den bedste dækning i Dmitrov-distriktet. Desuden havde modemet en god omnidirektionel antenne. Men som man siger, mennesket planlægger, mens operatørerne disponer. Da ballonen steg over 500 meter (højden på Ostankino-tv-tårnet), forsvandt mobilforbindelsen fuldstændig.
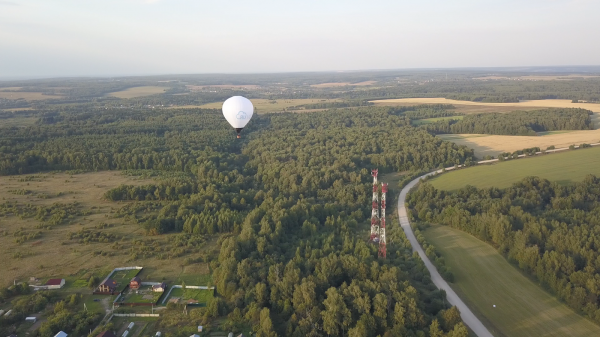
Når man tænker tilbage, synes det indlysende, men det er jo derfor, det hedder bagudskuende. Selvfølgelig er mobilantenner designet til dækning på jorden, ikke i luften. Deres strålingsdiagrammer "rammer" langs terrænet og "lyser" ikke op i skyerne. Så mobilforbindelse højt oppe, halv kilometer og derover, er kun en tilfældig tilbage-refleksion fra en eller anden antennes blomst. Så halvdelen af forbindelsesruten med ballonen via mobilnettet eksisterede ikke. Men under nedstigningen, da vi kom under 500 meter, fungerede mobilforbindelsen igen.
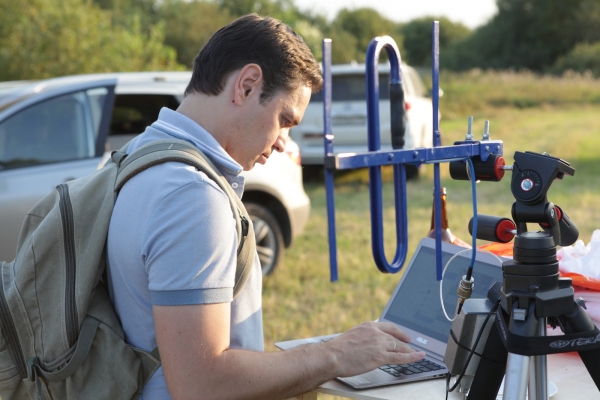
Hvordan fik vi telemetri fra bolden? Det skal vi takke den redundante datakanal for. Vi satte et kit, der arbejder på en frekvens af 433 MHz.
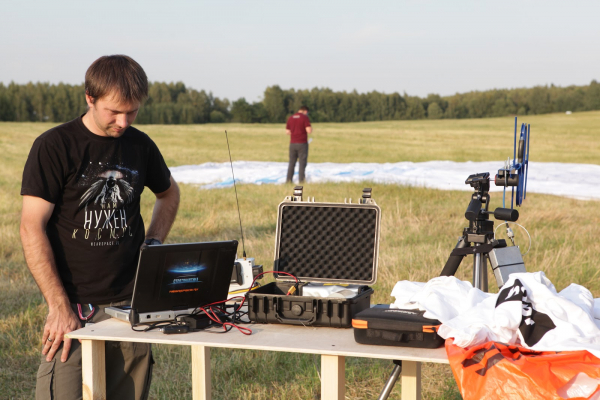
Båndbredden er ikke stor, men til vores opgaver var det helt tilstrækkeligt. Og hvad angår at bestemme boldens position via GPS, var der slet ingen problemer, tracker virkede uden problemer.
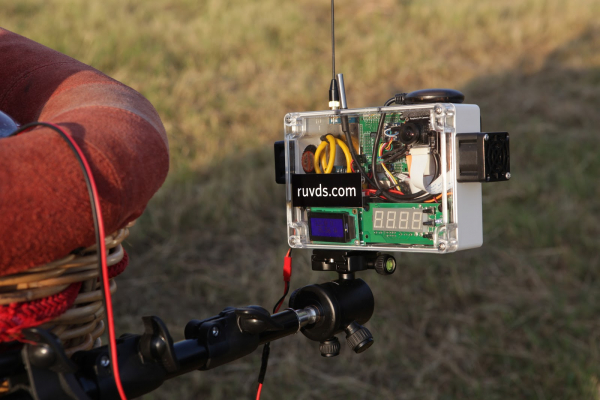
Og det viste sig under flyvningen, at USB-kablet, der forbinder telemetrimodulet med Raspberry Pi 3, var defekt. Det fungerede på jorden, men svigtede i luften. Måske blev det skræmt af højden. Årsagen til kabelsvigt fandt vi først efter landing. Heldigvis lykkedes det at etablere datatransmission direkte fra telemetrimodulet via LoRa.
Og til det gode
Heldet smilede til Habra-brugerne @ (første plads), @ (anden plads) og @ (tredje plads)! Den heldigste i november vil få en masse oplevelser (forhåbentlig behagelige) fra, og indehaverne af anden og tredje plads vil snart modtage gode smartphones. Og selvfølgelig får alle tre en gratis leje af en virtuel server fra RUVDS som gave.
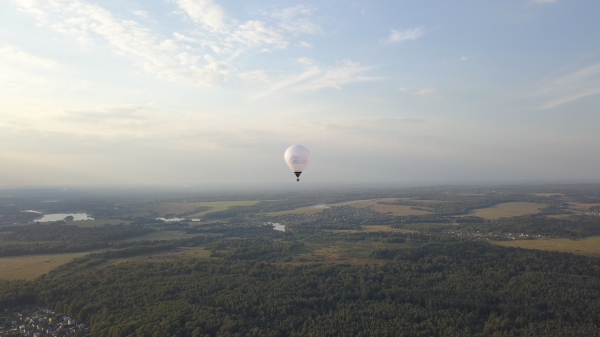
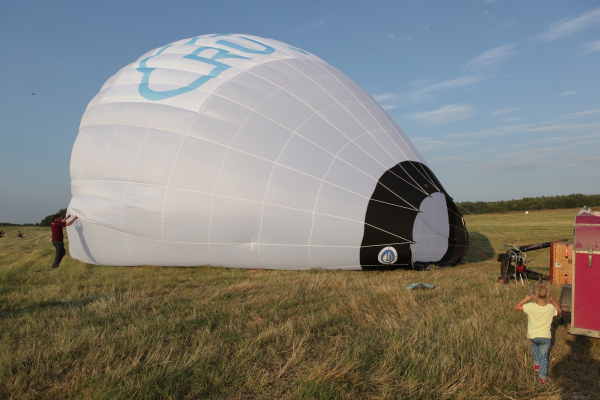
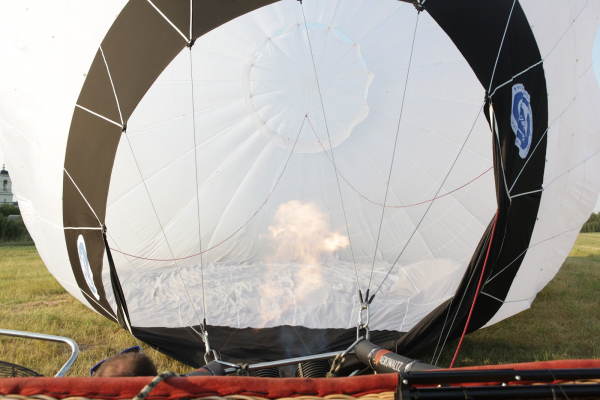
Hvordan lanceringen forløb kan ses i denne lille video:
Kilde: habr.com
