

talte vi om, hvordan busser og protokoller fungerer i industriel automatisering. Denne gang vil vi fokusere på moderne arbejds-løsninger: vi kigger på, hvilke protokoller der anvendes i systemer verden over. Vi vil undersøge teknologier fra de tyske virksomheder Beckhoff og Siemens, den østrigske B&R, den amerikanske Rockwell Automation og den russiske Fastwel. Vi vil også se nærmere på universelle løsninger, der ikke er knyttet til specifikke producenter, såsom EtherCAT og CAN.
I slutningen af artiklen vil der være en sammenligningstabel med specifikationer for protokollerne EtherCAT, POWERLINK, PROFINET, EtherNet/IP og ModbusTCP.
Vi har ikke inkluderet protokollerne PRP, HSR, OPC UA og andre, da der allerede findes fremragende artikler fra vores ingeniørkolleger på Habr, der beskæftiger sig med udviklingen af systemer til industriautomation. For eksempel, og .
For at starte med, lad os definere terminologien: Industrial Ethernet = industriel netværk, Fieldbus = feltbus. Der er ofte forvirring omkring termerne relateret til feltbus og lavniveau industrielle netværk i russisk industri automation. Disse termer bliver ofte kombineret til en uskarp beskrivelse af "lavniveau", der kaldes både feltbus og lavniveau bus, selvom det ikke nødvendigvis er en bus.
Hvorfor er det sådan?Denne forvirring skyldes sandsynligvis, at mange moderne controllere ofte realiserer forbindelsen mellem input-output moduler ved hjælp af en backplane eller en fysisk bus. Det vil sige, at der anvendes nogle buskontakter og stik for at samle flere moduler i en enkelt enhed. Men sådanne enheder kan i sig selv forbindes til både et industrielt netværk og en feltbus. I vestlig terminologi er der en klar opdeling: et netværk er et netværk, en bus er en bus. Det første betegnes med termen Industrial Ethernet, det andet med termen Fieldbus. I artiklen foreslås det, at disse begreber kaldes "industrielt netværk" og "feltbus" henholdsvis.
Standarden for det industrielle netværk EtherCAT, udviklet af Beckhoff
EtherCAT-protokollen og det industrielle netværk er formentlig en af de hurtigste måder at transmittere data på i automatiseringssystemer i dag. EtherCAT-netværket anvendes med succes i distribuerede automatiseringssystemer, hvor de interagerende noder er placeret på stor afstand.
EtherCAT-protokollen bruger standard Ethernet-rammer til at transmittere sine telegrammer, hvilket sikrer kompatibilitet med enhver standard Ethernet-udstyr, og i princippet kan modtagelse og transmission af data organiseres på enhver Ethernet-controller, forudsat at der er passende software tilgængelig.
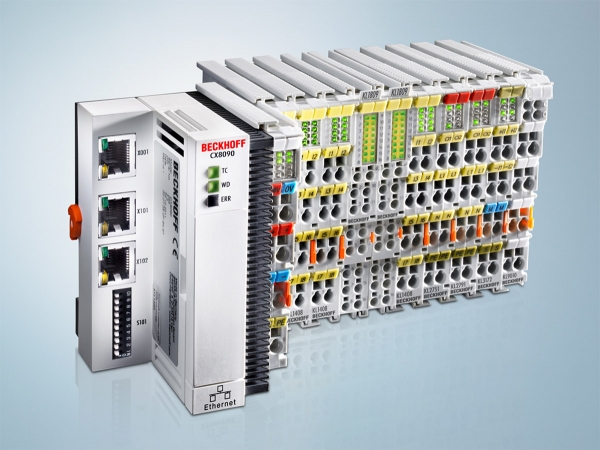
Beckhoff-controller med et sæt indgangs-udgangsmoduler. Kilde:
Protokolspecifikationen er åben og tilgængelig, men kun inden for udviklingsforeningen — EtherCAT Technology Group.
Sådan fungerer EtherCAT (et betagende syn, som et Zuma Inca-spil):
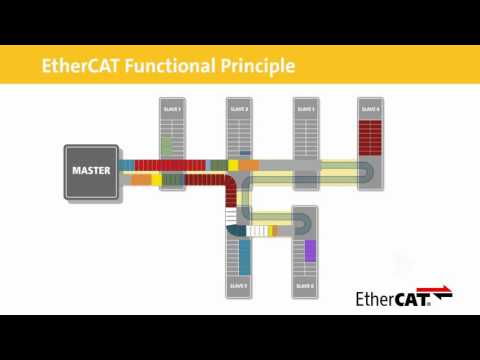
Den høje hastighed i denne protokol — som kan være i mikroskunder — realiseres ved, at udviklerne har opgivet at udveksle ved hjælp af telegrammer, der sendes direkte til et specifikt apparat. I stedet sendes et enkelt telegram i EtherCAT-netværket, adresseret til alle enheder samtidigt, hver af de underordnede informationsindsamlings- og transmissionsnoder (de kaldes også ofte SIO — signaleringsenhed) henter på farten de data, der var tiltænkt dem, og indsætter i telegrammet de data, de er klar til at udveksle. Herefter sendes telegrammet til den næste underordnede node, hvor samme operation udføres. Efter at have passeret alle SIO'er returneres telegrammet til hovedcontrolleren, som på baggrund af de modtagne data fra de underordnede enheder udfører styringslogikken, igen ved at interagere via telegrammet med underordnede noder, som udsender et styresignal til udstyret.
EtherCAT-netværket kan have enhver topologi, men vil i bund og grund altid være et ringnetværk — på grund af brugen af fuld duplex-tilstand og to Ethernet-porte. Dermed vil telegrammet altid blive sendt sekventielt til hver enhed på bussen.
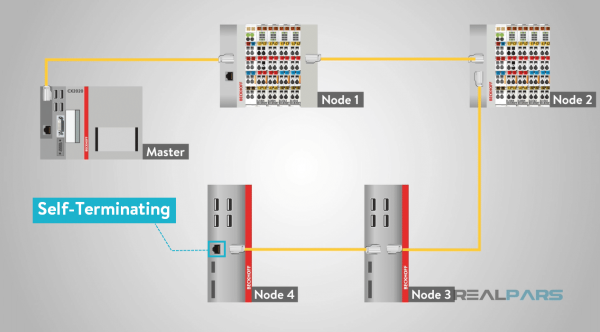
Schematic representation of the EtherCAT network with multiple nodes. Source:
Bemærk, at EtherCAT-specifikationen ikke indeholder begrænsninger for det fysiske niveau 100Base-TX, så implementeringen af protokollen er mulig baseret på gigabit- og optiske forbindelser.
Åbne industrielle netværk og PROFIBUS/netværk standarder fra Siemens
Det tyske selskab Siemens er længe blevet kendt for sine programmerbare logiske controllere (PLC), som anvendes globalt.
Dataudveksling mellem noder i et automatiseret system styret af Siemens-udstyr foregår både via bussystemet, kaldet PROFIBUS, og i industrielt netværk PROFINET.
PROFIBUS-bussen bruger et specielt tvistet kabel med DB-9 stik. Hos Siemens er det lilla, men vi har også set andre i praksis :). For at forbinde flere noder kan stikket forbinde to kabler. Der er også en omskifter til terminalmodstand. Terminalmodstanden skal aktiveres på de yderste enheder i netværket for at indikere, at dette er den første eller sidste enhed, og efter den er der kun mørke og tomhed (alle RS485 fungerer sådan). Hvis modstanden aktiveres på et mellemliggende stik, vil den følgende sektion blive deaktiveret.
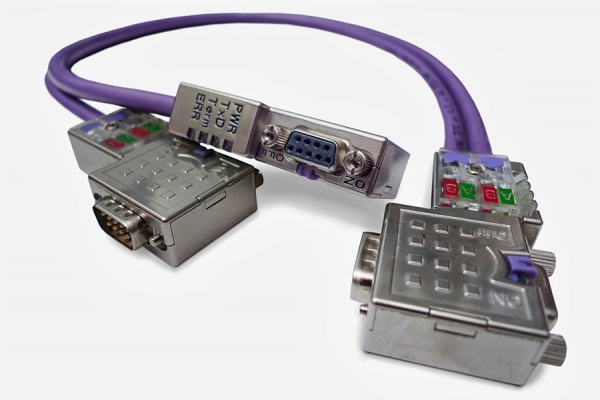
PROFIBUS kabel med tilslutningsstik. Kilde:
I PROFINET-netværket bruges et tilsvarende tvistet par, normalt med RJ-45 stik, og kablet er farvet grønt. Hvis PROFINBUS-topologien er en bus, kan PROFINET-netværkstopologien være hvad som helst: ring, stjerne, træ eller en kombination af alt.
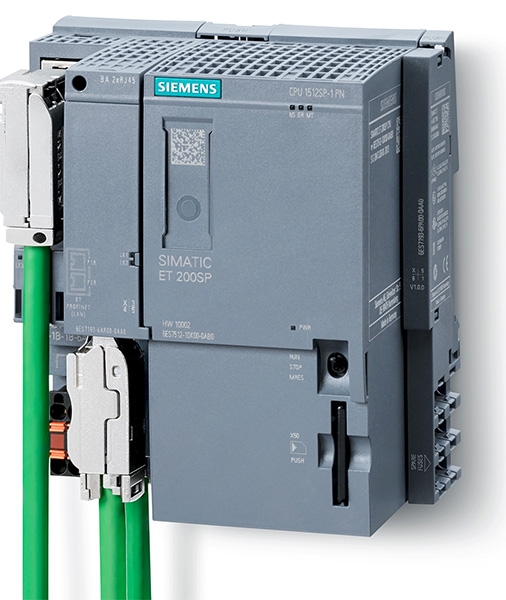
Siemens-controller med tilsluttet PROFINET-kabel. Kilde: w3.siemens.com
Der findes flere protokoller til kommunikation over PROFIBUS-bussen og i PROFINET-netværket.
For PROFIBUS:
- PROFIBUS DP — implementering af denne protokol indebærer kommunikation med fjernbetjente enheder; for PROFINET svarer denne protokol til PROFINET IO.
- PROFIBUS PA — er i al væsentlighet den samme som PROFIBUS DP, men bruges til eksplosionssikre varianter af data- og strømforsyning (analog PROFIBUS DP med andre fysiske egenskaber). Der findes ikke endnu en eksplosionssikker protokol for PROFINET, der svarer til PROFIBUS.
- PROFIBUS FMS — er designet til dataudveksling med systemer fra andre producenter, der ikke kan bruge PROFIBUS DP. Den tilsvarende protokol til PROFIBUS FMS i PROFINET-netværket er PROFINET CBA-protokollen.
For PROFINET:
- PROFINET IO;
- PROFINET CBA.
PROFINET IO-protokollen opdeles i flere klasser:
- PROFINET NRT (uden realtid) — anvendes i applikationer, hvor tidsparametre ikke er kritiske. Den bruger Ethernet TCP/IP datatransmissionsprotokol samt UDP/IP.
- PROFINET RT (realtid) — her implementeres input/output datacommunikation ved hjælp af Ethernet-rammer, men diagnostiske data og kommunikationsdata sendes stadig via UDP/IP.
- PROFINET IRT (isokron realtid) — denne protokol blev udviklet specifikt til bevægelsesstyringsapplikationer og inkluderer en isokron fase for datatransmission.
Når det kommer til implementeringen af den strenge realtidsprotokol PROFINET IRT, tildeles der to kommunikationskanaler til kommunikation med fjern enheder: isokron og asynkron. Den isokrone kanal med en fast tidscyklus længde bruger taktsynkronisering og overfører tidskritiske data, mens telegrammer af anden niveau anvendes til transmission. Varigheden af transmissionen i den isokrone kanal overstiger ikke 1 millisekund.
I den asynkrone kanal overføres de såkaldte real-time-data, som også adresseres via MAC-adresse. Derudover sendes diverse diagnostiske og hjælpedata oven på TCP/IP. Hverken real-time-data eller anden information kan naturligvis afbryde den isokrone cyklus.
Det udvidede funktionssæt PROFINET IO er ikke nødvendigt for hvert system inden for industriel automation, derfor tilpasses denne protokol til hvert specifikt projekt med hensyntagen til konformitetsklasser eller anvendelsesklasser (conformance classes): CC-A, CC-B, CC-CC. Konformitetsklasserne gør det muligt at vælge feltudstyr og buskomponenter med den mindst nødvendige funktionalitet.
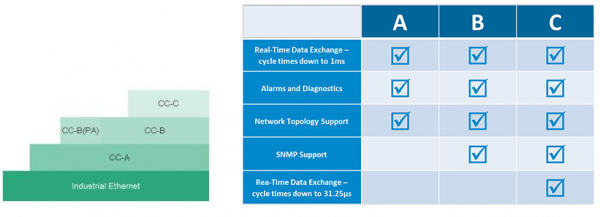
Kilde:
Den anden kommunikationsprotokol i PROFINET-netværket – PROFINET CBA – tjener til at organisere industriel kommunikation mellem udstyr fra forskellige producenter. Den grundlæggende enhed i CBA-systemerne er en enhed, der kaldes en komponent. Denne komponent repræsenterer typisk en kombination af det mekaniske, elektriske og elektroniske del af en enhed eller installation samt det tilsvarende anvendelsessoftware. For hver komponent vælges en programmodul, der indeholder en fuldstændig beskrivelse af grænsefladen for denne komponent i henhold til kravene fra PROFINET-standarden. Derefter anvendes disse programmoduler til dataudveksling med enhederne.
Ethernet POWERLINK-protokollen fra B&R
Powerlink-protokollen blev udviklet af det østrigske selskab B&R i begyndelsen af 2000'erne. Det er endnu en implementering af realtidsprotokollen oven på Ethernet-standarden. Protokolspecifikationen er tilgængelig og distribueres frit.
I Powerlink-teknologien anvendes mekanismen kaldet blandet polling, hvor al interaktion mellem enhederne opdeles i flere faser. Særligt kritiske data overføres i den isokroniske udvekslingsfase, for hvilken den nødvendige responstid indstilles; de øvrige data vil blive overført i asynkron fase, når det er muligt.
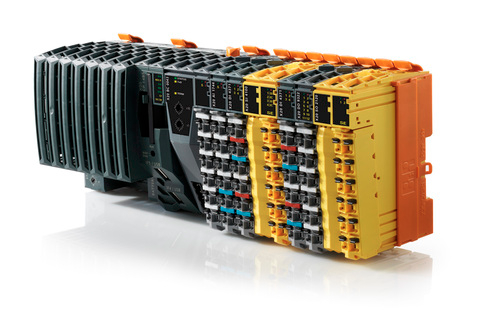
B&R-controller med input/output-moduler. Kilde: br-automation.com
Oprindeligt blev protokollen implementeret over den fysiske 100Base-TX-lag, men senere blev der også udviklet en gigabit-implementering.
Powerlink-protokollen anvender en mekanisme til planlægning af udvekslingen. Der sendes en form for markør eller kontrolmeddelelse til netværket, ved hjælp af hvilken det bestemmes, hvilket af enhederne der i øjeblikket har tilladelse til at udveksle data. På ethvert givet tidspunkt kan kun én enhed have adgang til udvekslingen.
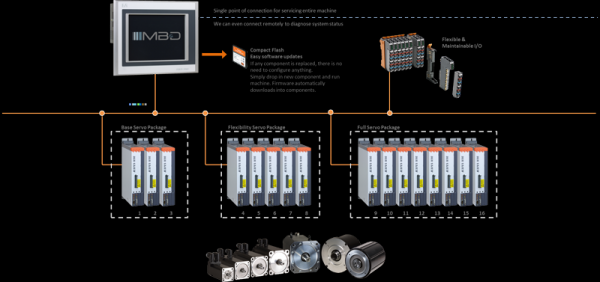
Schematic representation of an Ethernet POWERLINK network with several nodes.
I den isokroniske fase sender spørgecontrolleren sekventielt en forespørgsel til hver enhed, fra hvilken de kritiske data skal indsamles.
Den isokroniske fase udføres, som allerede nævnt, med en konfigurerbar cyklustid. I den asynkrone fase af udvekslingen anvendes IP-protokolstakken, hvor controlleren anmoder om ikke-kritiske data fra alle noder, som sender svar, så snart de får adgang til transmission i netværket. Forholdet mellem tidsfaserne for isokronisk og asynkron kan justeres manuelt.
Ethernet/IP-protokollen fra Rockwell Automation
Ethernet/IP-protokollen blev udviklet med aktiv deltagelse af den amerikanske virksomhed Rockwell Automation i 2000. Den bruger TCP- og UDP IP-stakken og udvider den til anvendelse i industriel automation. Den anden del af navnet, modsat almindelig opfattelse, står ikke for Internet Protokol, men for Industrial Protocol. UDP IP anvender kommunikationsstakken fra CIP (Common Interface Protocol), som også bruges i ControlNet / DeviceNet-netværk og implementeres oven på TCP/IP.
Ethernet/IP-specifikationen er offentlig tilgængelig og distribueres gratis. Topologien for Ethernet/IP-netværk kan være vilkårlig og kan inkludere ringe, stjerner, træer eller busstrukturer.
Ud over de standardfunktioner, som HTTP, FTP og SMTP-protokoller tilbyder, implementerer Ethernet/IP transmission af tidskritiske data mellem den anmodende controller og ind-/udgangsenheder. Transmissionen af ikke-tidskritiske data sikres ved hjælp af TCP-pakker, mens kritisk tidslevering af cykliske kontroldata sker via UDP-protokollen.
For at synkronisere tiden i distribuerede systemer bruger Ethernet/IP CIPsync-protokollen, som er en udvidelse af kommunikationsprotokollen CIP.
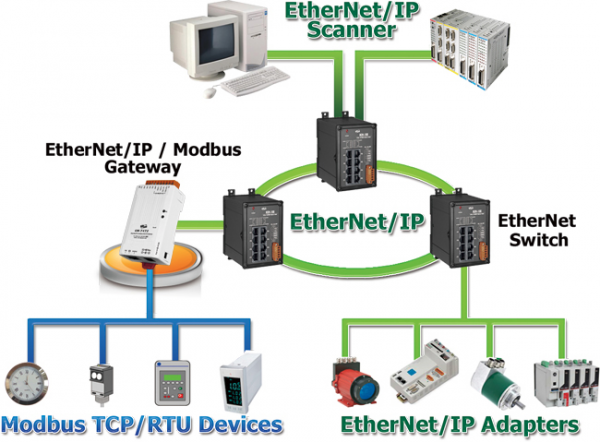
Schematic of the Ethernet/IP network with multiple nodes and connection of Modbus devices. Kilde:
For at forenkle opsætningen af Ethernet/IP-netværket har de fleste standardautomatik enheder inkluderet allerede definerede konfigurationsfiler.
Implementering af FBUS-protokollen i virksomheden Fastwel
Vi har overvejet længe, om vi skulle inkludere den russiske virksomhed Fastwel med deres nationale implementering af den industrielle protokol FBUS på denne liste, men besluttede os alligevel for at skrive et par afsnit for at give en bedre forståelse af realiteterne omkring importsubstitution.
Der findes to fysiske implementeringer af FBUS. Den ene er en bus, hvor FBUS-protokollen fungerer oven på RS485-standarden. Derudover findes der en FBUS-implementation i det industrielle Ethernet-netværk.
FBUS er svært at kalde en hurtig protokol, da svartiden i høj grad afhænger af antallet af ind- og udgangsmoduler på bussen samt udvekslingsparametrene, som typisk varierer mellem 0,5 og 10 millisekunder. En underordnet FBUS-enhed kan kun indeholde 64 ind- og udgangsmoduler. For feldtvognsbussen må kabelens længde ikke overstige 1 meter, så distribuerede systemer er ikke mulige. Mere præcist, de er kun mulige ved brug af industrielt FBUS netværk over TCP/IP, hvilket betyder en betydelig stigning i forespørgselstiden. Busforlængere kan bruges til at forbinde moduler, hvilket gør det muligt at placere modulerne praktisk i automatikskabet.
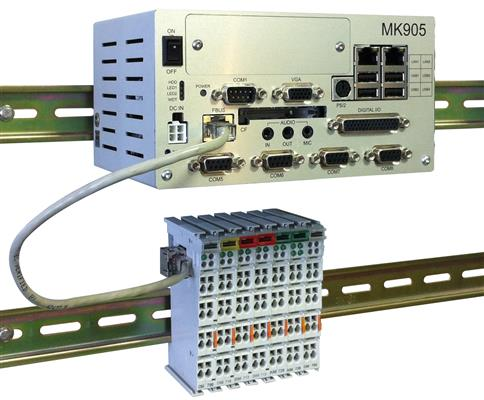
Fastwel-controlleren med tilsluttede ind- og udgangsmoduler. Kilde:
I alt: hvordan alt dette anvendes i praksis i APC
Naturligvis er mangfoldigheden af moderne industrielle dataoverførselsprotokoller langt større end det, vi har beskrevet i denne artikel. Nogle er knyttet til specifikke producenter, mens andre derimod er universelle. Ved udviklingen af automatiserede proceskontrolsystemer (APC) vælger ingeniøren de optimale protokoller under hensyntagen til de specifikke opgaver og begrænsninger (tekniske og budgetmæssige).
Når vi taler om udbredelsen af en bestemt udvekslingsprotokol, kan vi referere til diagrammet fra virksomheden HMS Networks AB, som illustrerer markedsandele af forskellige udvekslingsteknologier i industrielle netværk.
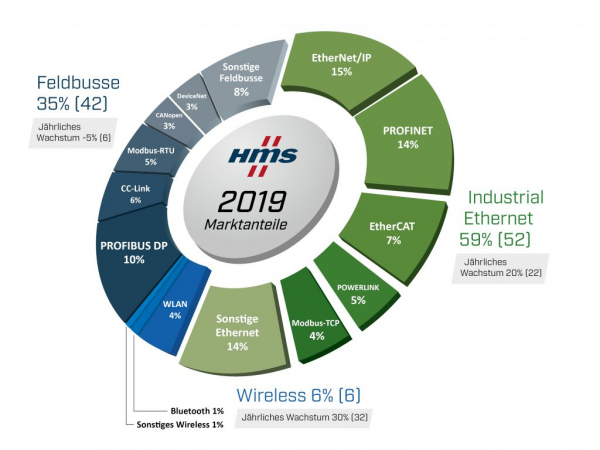
Kilde:
Som det fremgår af diagrammet, indtager PRONET og PROFIBUS fra Siemens førende positioner.
Det er interessant, at for 6 år siden .
I tabellen nedenfor er der samlet oplysninger om de beskrevne udvekslingsprotokoller. Nogle parametre, som for eksempel ydeevne, er angivet i abstrakte termer: høj/lav. Numeriske ækvivalenter kan findes i artikler om ydeevneanalyser.
| EtherCAT | POWERLINK | PROFINET | EtherNet/IP | ModbusTCP |
Fysisk niveau | 100/1000 BASE-TX | 100/1000 BASE-TX | 100/1000 BASE-TX | 100/1000 BASE-TX | 100/1000 BASE-TX |
Dataoverførselsniveau | Kanalniveau (Ethernet-rammer) | Kanalniveau (Ethernet-rammer) | Kanalniveau (Ethernet-rammer), Netværk/transport (TCP/IP) | Netværk/transport (TCP/IP) | Netværk/transport (TCP/IP) |
Understøttelse af realtid | Ja | Ja | Ja | Ja | Nej |
Ydeevne | Høj | Høj | IRT – høj, RT – medium | Gennemsnitlig | Lav |
Kabellængde mellem noder | 100m | 100m/2km | 100m | 100m | 100m |
Overførselsfaser | Nej | Isochrone + asynkron | IRT – isokron + asynkron, RT – asynkron | Nej | Nej |
Antal noder | 65535 | 240 | Begrænsning af TCP/IP-netværk | Begrænsning af TCP/IP-netværk | Begrænsning af TCP/IP-netværk |
Håndtering af konflikter | Ringtopologi | Taktsynkronisering, transmissionsfaser | Ringtopologi, transmissionsfaser | Switches, stjerne-topologi | Switches, stjerne-topologi |
Hot swap | Nej | Ja | Ja | Ja | Afhænger af implementeringen |
Omkostninger ved udstyr | Lav | Lav | Høj | Gennemsnitlig | Lav |
Anvendelsesområderne for de beskrevne kommunikationsprotokoller, field buses og industrielle netværk er meget varierede. Fra kemi- og bilindustrien til rumfartsteknologi og produktion af elektronik. Hurtige kommunikationsprotokoller er eftertragtede i real-time positionssystemer for forskellige enheder og indenfor robotteknologi.
Hvilke protokoller har du arbejdet med, og hvor har du anvendt dem? Del gerne din erfaring i kommentarerne. 🙂
Kilde: habr.com
