

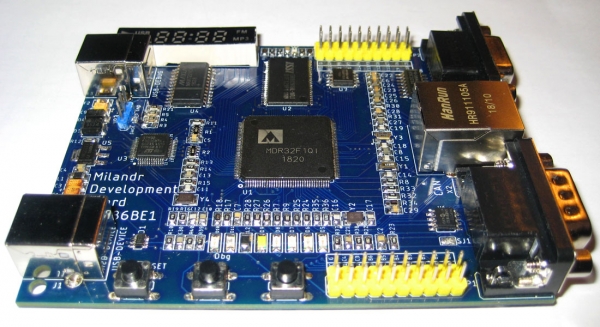
For flere år siden stødte jeg på de russiske mikrokontrollere fra firmaet Milandr. Det var i 2013, hvor ingeniører ivrigt diskuterede de første resultater af det statslige program „Udvikling af elektroniske komponenter og radioteknik“ for 2008-2015. På det tidspunkt var controlleren K1986BE9x (Cortex-M3 kerne) allerede udgivet, og controlleren 1986BE1T (Cortex-M1 kerne) var lige blevet tilgængelig. Den kom i en plastikpakke LQFP-144, og i dokumentationen blev den betegnet K1986BE1QI (luftfart), mens selve chippen havde betegnelsen MDR32F1QI. På producentens hjemmeside er der et suffix „luftfart“, da den har interfaces specifikt til luftfartsindustrien (ARINC 429, MIL_STD_1553).
Overraskende nok, da disse controllere blev frigivet af Milandr, var der forberedt udviklingssæt og biblioteker til programmering af periferiudstyr „men uden nogen yderligere garantier eller forpligtelser vedrørende bibliotekets korrekthed“. Biblioteket ligner Standard Peripheral Library fra STMicroelectronics. Generelt har alle ARM-controllere baseret på Cortex-M kernen meget tilfælles. På grund af dette gik introduktionen til de nye russiske controllere hurtigt. Og for dem, der købte de officielle udviklingssæt, blev der tilbudt teknisk support under brugen.
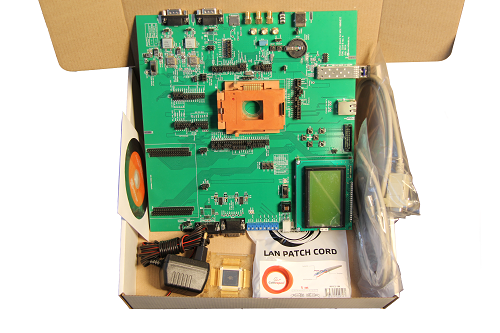
Udviklingssæt til mikrokontrolleren 1986BE1T, © Milandr
Men med tiden begyndte „barndomsfejlene“ ved de nye chips og biblioteker at vise sig. Testeksemplerne på firmware fungerede uden synlige problemer, men ved væsentlige modificeringer opstod der fejl og problemer. Den første „fordybning“ i min praksis var uforklarlige fejl i arbejdet med CAN-kontrolleren. Et år senere blev der på den tidlige revision af controlleren 1986BE1T (luftfart) opdaget et problem med modulet . Generelt var alle revisioner af disse mikrokontrollere før 2016 begrænset funktionelle. Der gik meget tid og nerver på at identificere disse problemer, hvis bekræftelser nu kan findes i .
En ubehagelig egenskab var, at arbejdet med at fejlsøge skulle ske på prototyper til enheder, der var planlagt til masseproduktion, snarere end på udviklingskort. Udover JTAG-forbindelsen var der normalt ikke meget andet. Det var besværligt og ubehageligt at tilslutte en logikanalysator, og der var som regel hverken dioder eller skærme. Derfor tænkte jeg på at lave mit eget udviklingskort.
På den ene side var der kommercielle udviklingssæt på markedet samt fremragende kort fra LDM-Systems i Zelenograd. På den anden side er priserne på disse produkter forbløffende, og den grundlæggende funktionalitet uden expansionskort lever ikke op til forventningerne. Et kort med en indbygget controller og stiftforbindelse er ikke interessant for mig. Mere interessante kort er dyre.
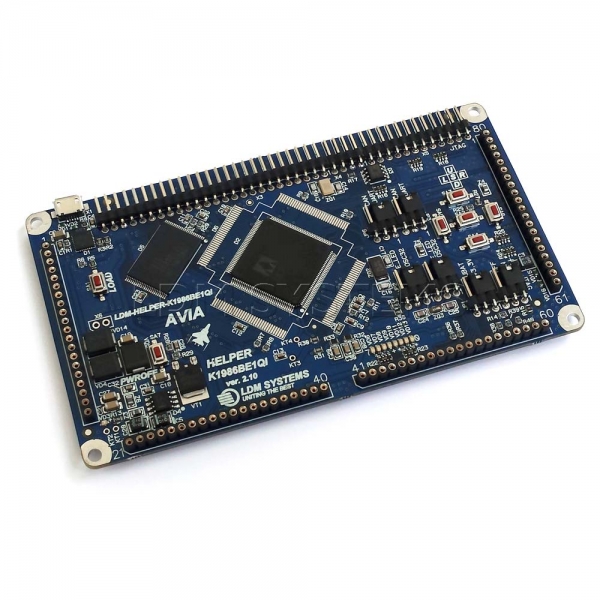
Udviklingskort MILANDR LDM-HELPER-K1986BE1QI-FULL, © LDM Systems
Virksomheden "Milandr" har en særlig prispolitik og marketing. Der er mulighed for at få gratis pristilbud på nogle mikrochips, men det er kun tilgængeligt for juridiske personer og indebærer en bureaucratisk udfordring. Generelt er mikrochipper i metal-keramiske hus virkelig dyre både bogstaveligt og i overført betydning. For eksempel koster controlleren 1986ВЕ1Т i Moskva mellem 14.000 og 24.000 rubler. Mikrochippen til statisk hukommelse 1645РУ6У koster fra 15.000 rubler. Og sådan er prisen på hele produktudvalget. I sidste ende sparer selv specialiserede forskningsinstitutter med statslige kontrakter penge og skræmmes af disse priser. Mikrochipper i plastikhus til civil anvendelse er betydeligt billigere, men de er ikke på lager hos populære leverandører. Desuden synes kvaliteten af mikrochipper i plastikhus at være dårligere end de "gyldne". For eksempel kunne jeg ikke starte controlleren K1986BE1QI ved 128MHz uden at øge parameteren flash latency. Samtidig steg temperaturen på denne controller til 40-50 grader Celsius. Men controlleren 1986BE1T ("gylden") kørte ved 128MHz uden ekstra indstillinger og forblev kold. Den er faktisk god.
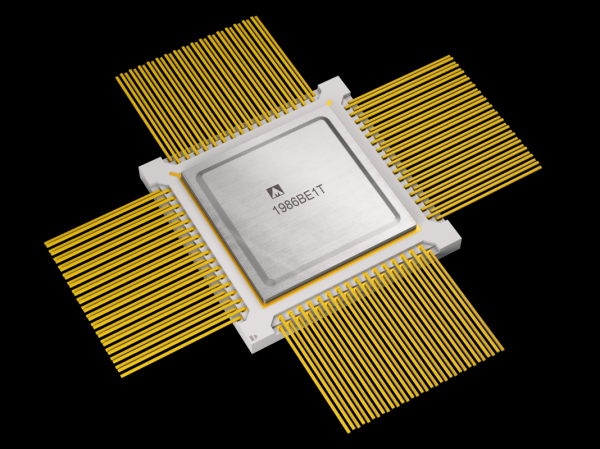
"Gylden" mikrocontroller 1986BE1T, (c) Milandr
Jeg var heldig, at mikrokontrolleren i plastikcontaineren stadig kan købes i detailhandel hos LDM Systems, og alle kredsløbsskitser er tilgængelige. Det dårlige er, at der på billedet af kontrolleren på hjemmesiden ses en mærkning, der angiver, at det er 4. revision fra 2014, dvs. med defekter. Jeg overvejede længe – skulle jeg købe eller ikke? Sådan gik der flere år...
Tankerne om at skabe et debugboard forsvandt ikke. Gradvist formulerede jeg alle kravene og overvejede, hvordan jeg kunne placere alt på ét board, så det blev kompakt og ikke dyrt. Samtidig bestilte jeg de manglende komponenter fra kineserne. Jeg havde ikke hast, – jeg gjorde det hele for mig selv. Kinesiske leverandører er kendt for deres sløseri – jeg måtte bestille det samme fra forskellige steder for at få alt, hvad jeg havde brug for. Desuden viste nogle af hukommelseschipene sig at være brugte – åbenbart udtrukket fra defekte enheder. Det kom til at koste mig senere.
At købe mikrokontrolleren Milandr K1986ВE1QI (luftfart) er ikke en simpel opgave. I den samme butik "Chip og Dip" i sektionen "Bestilling varer" fandt jeg kun K1986BE92QI til 740 rubler, men den var ikke passende for mig. Den eneste mulighed var at købe hos LDM-Systems for 2000 rubler en gammel revision. Da jeg ikke kunne finde erstatning andre steder, besluttede jeg at købe det, der var tilgængeligt. Til min overraskelse solgte de mig en helt ny kontroller fra december 2018, revision 6+ (1820). Og på hjemmesiden vises stadig det gamle billede, og på tidspunktet for skrivningen er kontrolleren ikke på lager...
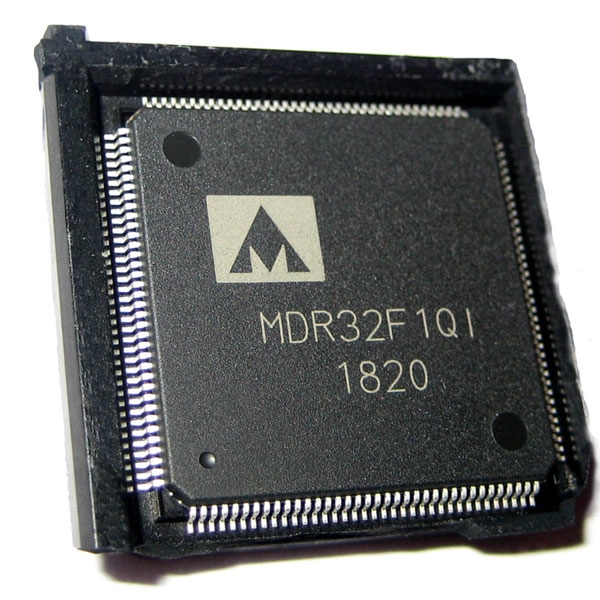
Mikrokontroller K1986ВE1QI (luftfart) i teknologisk emballage, (c) Forfatterens foto
De vigtigste tekniske specifikationer for mit debugboard MDB1986 følgende:
- indbygget debugger-programmør, kompatibel med J-Link og CMSIS-DAP;
- statisk hukommelse 4Mbit (256k x 16, 10 ns);
- flash-hukommelseschip 64Mbit, Winbond 25Q64FVSIG;
- transmitter-modtager interface RS-232 med RTS og CTS linjer;
- interfaces og stik til Ethernet, USB, CAN;
- kontroller til 7-segment display MAX7221;
- stik til arbejde med MKIO (MIL_STD_1553) og ARINC429;
- fototransistor Everlight PT17-21C;
- fem farvede LED'er, reset-knap og to brugerknapper;
- strøm fra USB-port 5 volt;
- mål for printplade 100 x 80, mm
Jeg kunne godt lide STM-Discovery boards, fordi de har en indbygget programmer-debugger – ST-Link. Den officielle ST-Link fungerer kun med STMicroelectronics' controllere, men for et par år siden blev det muligt at opdatere firmware i ST-Link og få SEGGER J-Link OB (on-board) Debugger. Juridisk set er der en begrænsning for brugen af en sådan debugger kun med STMicroelectronics' boards, men rent faktisk er potentialet ikke begrænset. Således kan man med J-Link OB have en indbygget programmer-debugger på et udviklingsboard. Jeg vil bemærke, at i produkterne fra 'LDM-Systems' anvendes CP2102 (Usb2Uart) konverteren, som kun kan bruges til at programmere.
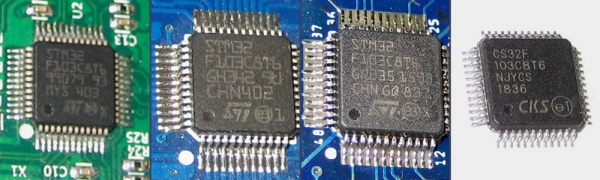
STM32F103C8T6 mikrokontrollere, ægte og mindre ægte, (c) Foto af forfatteren
Så det var nødvendigt at købe en original STM32F103C8T6, da de officielle firmware ikke vil fungere korrekt med kloner. Jeg var usikker på denne påstand og besluttede at prøve controlleren CS32F103C8T6 fra det kinesiske firma CKS. Jeg har ikke klager til selve controllere, men den officielle ST-Link firmware fungerede ikke i den. J-Link fungerede delvist – USB-enheden blev genkendt, men programmatoren udførte ikke sine funktioner og mindede konstant om, at den var 'defective'.
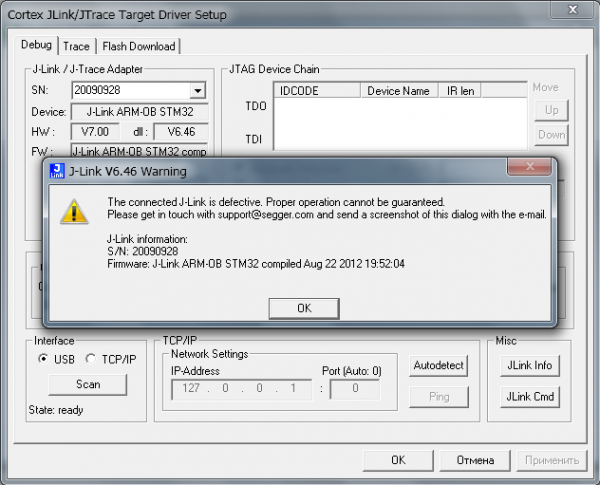
Fejl ved debuggerens arbejde på en ikke-original controller
Jeg gav mig ikke der, og skrev først firmware til at blinke en LED, og realiserede derefter en IDCODE forespørgsel via JTAG protokollen. ST-Link programmatoren, som jeg havde på Discovery boardet, og programmet ST-Link Utility programmerede CS32F103C8T6 uden problemer. I sidste ende blev jeg overbevist om, at mit board fungerede. Til min glæde gav målcontrolleren K1986BE1QI (aviation) ivrigt sit IDCODE ud via TDO linjen.
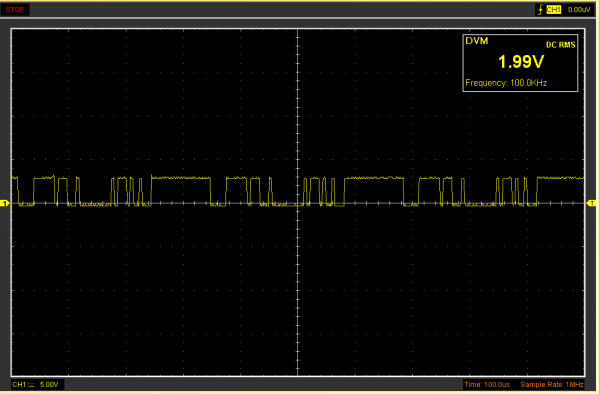
Oscilloskopbølgeform af signallinien TDO med kodet IDCODE svar, (c) Foto af forfatteren
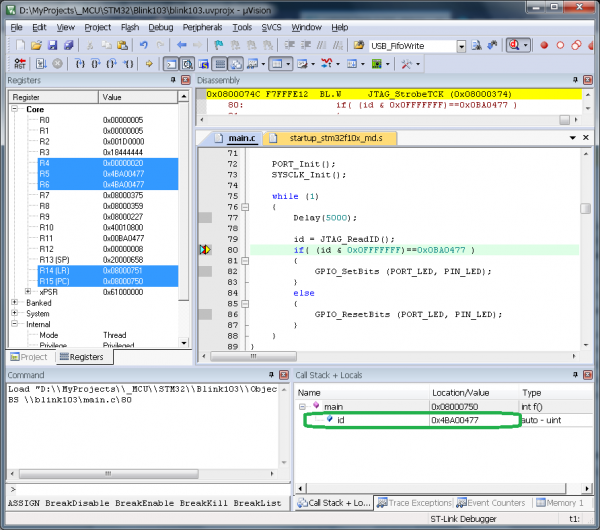
Så kom SWD-porten til nytte til at debugge selve debuggeren og kontrollere IDCODE
Der var stadig muligheden med debuggeren . At samle projektet fra kildeteksterne fra ARM er en ikke simpel opgave, jeg tog projektet fra , og så prøvede jeg også DAP42. Desværre frøs Keil uVision og ville ikke arbejde med dem. I sidste ende udskiftede jeg debuggerens chip med den officielle STM32F103C8T6 og vendte ikke tilbage til dette spørgsmål.
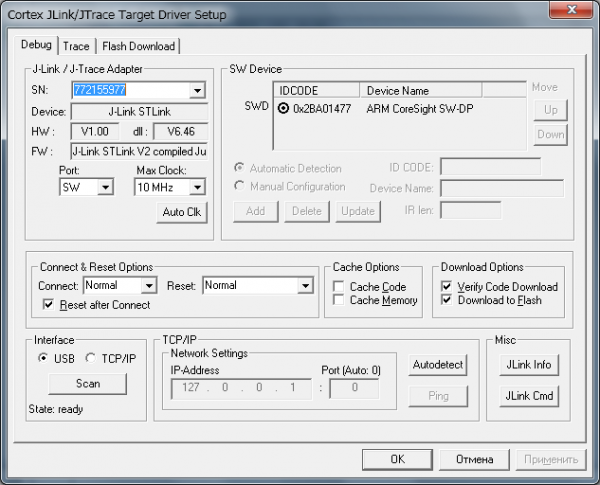
Succesfuld drift af den indbyggede J-Link STLink V2 debugger
Da alle nøglekomponenter til den fremtidige testplade var klar, gik jeg ind i Eagle CAD og opdagede, at de ikke er i elementbiblioteket. Jeg kunne ikke undgå det – jeg måtte tegne dem selv. Samtidig lavede jeg pladser til hukommelsen, HanRun-stikket til Ethernet og til modstande og kondensatorer tilføjede jeg rammer. Projektfilen og komponentbiblioteket kan findes .
Det prinzipielle skema for testpladen MDB1986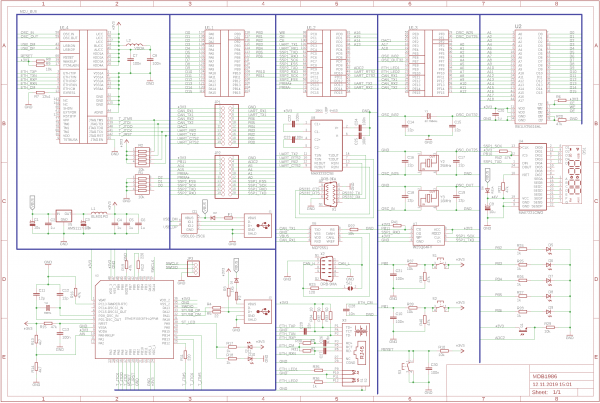
Testpladen forsynes fra en DC-strømkilde i 5 volt, som fås fra USB-porten. Der er i alt to USB Type-B-porte på pladen. Den ene – til programmeren, den anden – til kontrolleren K1986BE1QI. Pladen kan arbejde fra en af disse kilder eller begge på samme tid. Den enkleste belastningsregulering og beskyttelse af strømlinjer er realiseret med Schottky-dioder, på skemaet D2 og D3 (SS24). Man kan også se de selvresuderende sikringer F1 og F2 på 500mA på skemaet. Signallinjerne til USB-porten er beskyttet af en diodsamling USBLC6-2SC6.
Skemaet for debugger-programmøren ST-Link er kendt for mange, og det kan findes i dokumentationen til STM32-Discovery-platene og andre kilder. Til den første firmware til klonen ST-Link/J-Link-OB/DAP (efter valg) har jeg ført SWDIO-linjerne (PA13), SWCLK (PA14), GND. Mange bruger UART til at programmere og er nødt til at trække BOOT-jumperne. Men jeg foretrækker SWD, desuden tillader denne protokol fejlsøgning.
Næsten alle komponenter på pladen får strøm fra 3.3 volt, som kommer fra spændingsregulatoren AMS1117-3.3. For at undertrykke elektromagnetiske forstyrrelser og strømspring anvendes LC-filtre bestående af kondensatorer og spoler af BLM31PG-serien.
Det er også værd at nævne driveren til 7-segments displayet MAX7221. Ifølge specifikationen er den anbefalede spænding mellem 4 og 5.5 volt, og niveauet for høj signal (logisk enhed) skal være mindst 3.5V (0.7 x VCC), ved 5V forsyning. For kontrolleren K1986VE1QI (fly) svarer logisk enhed til spænding mellem 2.8 og 3.3V. Der er åbenlyse uoverensstemmelser i signalniveauerne, som kan forstyrre normal drift. Jeg besluttede at forsyne MAX7221 med 4V og sænke signalniveauerne til 2.8V (0.7 x 4 = 2.8). For dette formål blev der installeret en diode D4 (RS1A eller FR103) i serie med driverens forsyningskilde. Den samlede spændingsfald er 0.9V (Schottky-diode 0.3V og diode 0.6V), og alt fungerer.
De fleste porte på mikrokontrolleren K1986ВЕ1QI (luftfart) er kompatible med signaler op til 5V. Derfor er der ingen problemer med at bruge CAN-modtageren MCP2551, som også fungerer med 5V. Som RS-232-modtager bruges chippen MAX3232 på diagrammet, men jeg har faktisk brugt SN65C3232D fra Texas Instruments, da den fungerer ved 3,3V og giver hastigheder op til 1Mbit/s.
Der er placeret 4 kvartsresonatorer på boardet – én til debuggere (8MHz) og tre til mål mikrokontrolleren K1986ВЕ1QI (luftfart) med nominelle værdier på 32.768kHz, 16MHz, 25MHz. Disse komponenter er nødvendige, da parametrene for den indbyggede RC-generator ligger i store spændinger fra 6 til 10 MHz. Frekvensen på 25MHz er nødvendig for at den indbyggede Ethernet-controller kan fungere. På Milandras hjemmeside er det (muligvis ved en fejl) angivet, at der ikke er nogen Ethernet i det plastiske kabinet. Men vi vil basere os på specifikationen og fakta.
Et vigtigt incitament for at skabe min egen udviklingsplade var muligheden for at arbejde med den eksterne systembus EBC (external bus controller), som i bund og grund er en parallelport. Mikrokontrolleren K1986ВЕ1QI (luftfart) tillader tilslutning til og arbejde med eksterne hukommelseschips og perifere enheder, som for eksempel ADC'er, FPGA'er osv. Mulighederne for den eksterne systembus er ret omfattende – man kan arbejde med 8-bit, 16-bit og 32-bit statisk RAM, ROM og NAND Flash. For at læse/skrive 32-bit data kan controlleren automatisk udføre 2 tilsvarende operationer for 16-bit chips, og for 8-bit kan den udføre 4 operationer. Det står klart, at 32-bit input/output operation vil kunne udføres hurtigst med en 32-bit databus. Ulempen er, at man i programmet skal operere med 32-bit data, og på boardet skal der trækkes 32 spor.
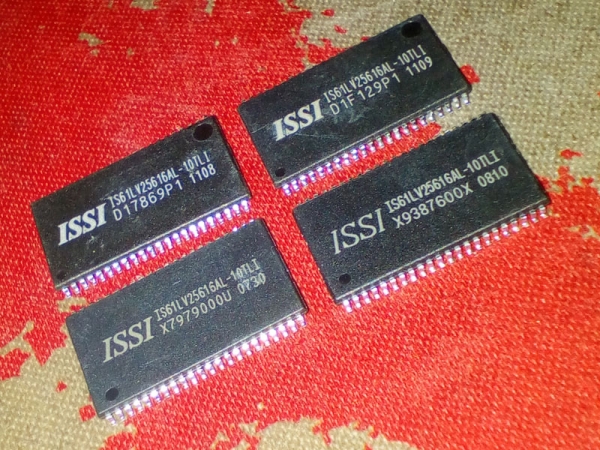
Static RAM-chips, brugt (gæt hvilken der har en defekt)
En balanceret løsning er at bruge 16-bit hukommelseschips. Jeg havde chips fra Integrated Silicon Solutions Inc. (ISSI IS61LV25616AL, 16 x 256k, 10 ns, 3.3V) til rådighed. Selvfølgelig har firmaet 'Milandr' sine egne statiske hukommelseschips. , men de er for dyre og utilgængelige. Som alternativ er der kompatible Samsung K6R4016V1D. Tidligere nævnte jeg, at chipsene var brugte, og det eksemplar, jeg oprindeligt installerede, fejlede og gav kaotiske værdier på den 15. datalinje. Det tog flere dage at finde hårdwareskader, og jo mere tilfreds var jeg, da jeg erstattede den defekte chip med en fungerende. Alligevel er hastigheden ved arbejde med ekstern hukommelse ikke tilfredsstillende.
Ekstern bus og StandAlone-tilstandMikrocontrolleren K1986ВЕ1QI (luftfart) har en unik StandAlone-tilstand, der er designet til direkte adgang udefra til Ethernet-controllere og MKIO (MIL_STD_1553) via den eksterne bus, hvor kernen er i reset-tilstand, dvs. ikke bruges. Denne tilstand er praktisk for processorer og FPGA'er, der ikke har Ethernet og/eller MKIO.
Tilslutningsskemaet er som følger:
- databussen MCU(D0-D15) => SRAM(I/O0-I/O15),
- adresselinje MCU(A1-A18) => SRAM(A0-A17),
- styring MCU(nWR,nRD,PortC2) => SRAM (WE,OE,CE),
- SRAM(UB,LB) er tilsluttet eller trukket til jord via modstand.
CE-linjen er trukket til strøm via en modstand, og pinne til bytevalg MCU(BE0-BE3) bruges ikke. Under spoileren angiver jeg koden til initialisering af porte og kontrol af den eksterne bus.
Initialisering af porte og EBC (ekstern buscontroller)
void SRAM_Init (void)
{
	EBC_InitTypeDef          EBC_InitStruct = { 0 };
	EBC_MemRegionInitTypeDef EBC_MemRegionInitStruct = { 0 };
	PORT_InitTypeDef         initStruct = { 0 };

	RST_CLK_PCLKcmd (RST_CLK_PCLK_EBC, ENABLE);

	PORT_StructInit (&initStruct);
	//--------------------------------------------//
	// DATA PA0..PA15 (D0..D15)                   //
	//--------------------------------------------//
	initStruct.PORT_MODE      = PORT_MODE_DIGITAL;
	initStruct.PORT_PD_SHM    = PORT_PD_SHM_ON;
	initStruct.PORT_SPEED     = PORT_SPEED_FAST;
	initStruct.PORT_FUNC      = PORT_FUNC_MAIN;
	initStruct.PORT_Pin       = PORT_Pin_All;
	PORT_Init (MDR_PORTA, &initStruct);
	//--------------------------------------------//
	// Address PF3-PF15 (A0..A12), A0 - not used. //
	//--------------------------------------------//
	initStruct.PORT_FUNC      = PORT_FUNC_ALTER;
	initStruct.PORT_Pin       = PORT_Pin_4  | PORT_Pin_5  |
	                            PORT_Pin_6  | PORT_Pin_7  |
	                            PORT_Pin_8  | PORT_Pin_9  |
								PORT_Pin_10 | PORT_Pin_11 |
	                            PORT_Pin_12 | PORT_Pin_13 |
								PORT_Pin_14 | PORT_Pin_15;
	PORT_Init (MDR_PORTF, &initStruct);
	//--------------------------------------------//
	// Address PD3..PD0 (A13..A16)                //
	//--------------------------------------------//
	initStruct.PORT_FUNC      = PORT_FUNC_OVERRID;
	initStruct.PORT_Pin       = PORT_Pin_0 | PORT_Pin_1 |
	                            PORT_Pin_2 | PORT_Pin_3;
	PORT_Init (MDR_PORTD, &initStruct);
	//--------------------------------------------//
	// Address PE3, PE4 (A17, A18)                //
	//--------------------------------------------//
	initStruct.PORT_FUNC      = PORT_FUNC_ALTER;
	initStruct.PORT_Pin       = PORT_Pin_3 | PORT_Pin_4;
	PORT_Init (MDR_PORTE, &initStruct);
	//--------------------------------------------//
	// Control PC0,PC1 (nWE,nOE)                  //
	//--------------------------------------------//
	initStruct.PORT_FUNC      = PORT_FUNC_MAIN;
	initStruct.PORT_Pin       = PORT_Pin_0 | PORT_Pin_1;
	PORT_Init (MDR_PORTC, &initStruct);
	//--------------------------------------------//
	// Control PC2 (nCE)                          //
	//--------------------------------------------//
	initStruct.PORT_PD        = PORT_PD_DRIVER;
	initStruct.PORT_OE        = PORT_OE_OUT;
	initStruct.PORT_FUNC      = PORT_FUNC_PORT;
	initStruct.PORT_Pin       = MDB_SRAM_CE;
	PORT_Init (MDR_PORTC, &initStruct);

	//--------------------------------------------//
	// Initialize EBC controller                   //
	//--------------------------------------------//
	EBC_DeInit();
	EBC_StructInit(&EBC_InitStruct);
	EBC_InitStruct.EBC_Mode             = EBC_MODE_RAM;
	EBC_InitStruct.EBC_WaitState        = EBC_WAIT_STATE_3HCLK;
	EBC_InitStruct.EBC_DataAlignment    = EBC_EBC_DATA_ALIGNMENT_16;
	EBC_Init(&EBC_InitStruct);

	EBC_MemRegionStructInit(&EBC_MemRegionInitStruct);
	EBC_MemRegionInitStruct.WS_Active   = 2;
	EBC_MemRegionInitStruct.WS_Setup    = EBC_WS_SETUP_CYCLE_1HCLK;
	EBC_MemRegionInitStruct.WS_Hold     = EBC_WS_HOLD_CYCLE_1HCLK;
	EBC_MemRegionInitStruct.Enable_Tune = ENABLE;
	EBC_MemRegionInit (&EBC_MemRegionInitStruct, EBC_MEM_REGION_60000000);
	EBC_MemRegionCMD(EBC_MEM_REGION_60000000, ENABLE);

	// Turn ON RAM (nCE)
	PORT_ResetBits (MDR_PORTC, MDB_SRAM_CE);
}
Mikrocontroller i LQFP-144-gashus og hukommelse i TSOP-44-gashus har mange relaterede ben og optager meget plads på printpladen. Med erfaring i at løse optimeringsopgaver inden for økonomi var det tydeligt for mig, at disse chips først og fremmest skulle placeres på pladen. Jeg har set mange rosende anmeldelser af . Jeg downloadede prøveversionen (trial) og kunne kun eksportere mit projekt fra Eagle CAD, da jeg fjernede næsten alle komponenter. Desværre lykkedes det ikke programmet TopoR at placere selv 10 elementer på pladen. Først blev alle komponenterne placeret i hjørnet, og derefter langs kanten. Dette var ikke tilfredsstillende for mig, og jeg brugte lang tid på at udføre printkortets layout manuelt i det velkendte miljø Eagle CAD.
Vigtigste element i printkortet er silketryk. På forsøgspladen skal der ikke kun være labels til de elektroniske komponenter, men også alle stik skal være mærket. På bagsiden af pladen placerede jeg hukommelses-tabeller med funktionerne for controllerens porte (grundlæggende, alternative, omdefinerede, faktiske). Jeg bestilte fremstillingen af printkortene i Kina hos det velkendte firma PCBWay. Jeg vil ikke rose dem for meget, fordi kvaliteten er god. De kan lave det bedre, med lavere tolerancer, men .
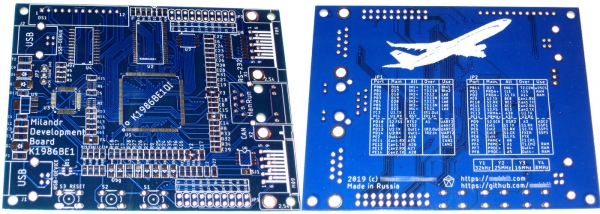
De fremstillede printkort MDB1986, (c) Foto af forfatteren
Jeg måtte lodde komponenterne "på knæene" med en 40-watt loddekolbe og LOTA-61 loddetin, fordi jeg sjældent lodder, 1-2 gange om året, og loddepastaen var tørret. Jeg måtte også udskifte den kinesiske controller CS32F103 med en original STM32F103, og derefter også skifte hukommelsen. Alt i alt er jeg nu helt tilfreds med resultatet, selvom jeg endnu ikke har testet RS-232 og CAN-funktionerne.
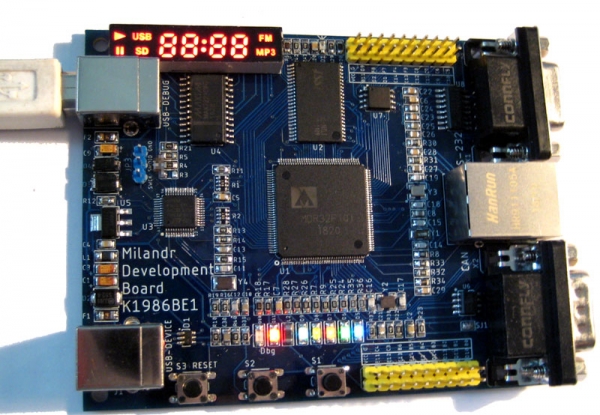
Forsøgspladen MDB1986 i brug — lyser og varmer, (c) Foto af forfatteren
På "Milandra"-websiden kan man finde tilstrækkeligt serierne 1986BE9 (Cortex-M3 kerne), men for mikrocontrolleren K1986BE1QI (luftfart) kan jeg ikke se noget. Efter at have gennemgået de offentliggjorte materialer, vejledninger og laboratoriearbejde til universiteter, er jeg glad for, at der uddannes personale i hele landet til at arbejde med de russiske controllere. De fleste undervisningsmaterialer forbereder en til at arbejde med input-output porte, timere, ADC, DAC, SPI, UART. Forskellige udviklingsmiljøer IDE (Keil, IAR, CodeMaster) bruges. Nogle programmerer ved hjælp af CMSIS registre, mens andre bruger MDR-biblioteket. Det er nødvendigt at nævne ressourcen , som indeholder mange artikler fra praktiserende programmører. Og selvfølgelig bør man ikke glemme .
Duma om MilandrMikroelektronik i Rusland udvikler sig, og i denne proces spiller virksomheden „Milandr“ en betydelig rolle. Der opstår nye interessante mikrocontrollere, såsom 1986BE81T og „Elektrosila“ med SpaceWire og MКИO interfaces (det samme som i 1986BE1 og muligvis med de samme problemer) osv. Men for almindelige studerende, undervisere og civile ingeniører er det ikke reelt muligt at købe sådanne chips. Det betyder, at ingeniørfællesskabet ikke hurtigt kan identificere fejl og problemer med denne chip. Jeg mener, at det først er nødvendigt at frigive chips i plastikhus, sprede dem blandt alle interesserede parter, og først efter godkendelse (lat. approbatio - godkendelse, anerkendelse) fra specialister kan der forberedes en revision i et metalkeramisk hus med beskyttelser mod alle de frygtelige faktorer. Jeg håber, at vi i den nærmeste fremtid alle vil blive glædet over de nye projekter, der er præsenteret på udstillingerne.
Den debug-plate, jeg har udviklet, kan enhver gentage, modificere og bruge i undervisningsprocessen. Først og fremmest lavede jeg pladen til mig selv, men resultatet blev så godt, at .
K1986BE1QI (luftfart) - en meget interessant controller med unikke interfaces, der kan bruges på universiteter til undervisning af studerende. Jeg tror, at efter at have rettet de fejl, der er blevet identificeret i controllere og gennemgået certificeringstestene, vil controlleren bogstaveligt talt flyve!
Kilde: habr.com
