

Denne artikel åbner en serie af artikler, der er dedikeret til automatiserede metoder til indstilling af PID-regulatorer i Simulink-miljøet. I dag vil vi gennemgå, hvordan man arbejder med applikationen PID Tuner.
Introduktion
Den mest populære type af regulatorer, der anvendes i industriens lukkede kontrolsystemer, er PID-regulatorer. Selvom ingeniører stadig husker strukturen og principperne for controlleren fra deres studietid, er indstillingen, dvs. beregningen af regulatorens koefficienter, stadig en udfordring. Der findes en enorm mængde litteratur, både international (f.eks. [1, 2]) og lokal (f.eks. [3, 4]), hvor indstillingen af regulatorer forklares på et temmelig komplekst sprog af automatiserings teori.
I denne artikelserie vil der blive beskrevet automatiserede metoder til indstilling af PID-regulatorer ved hjælp af værktøjer i Simulink-miljøet, såsom:
- PID Tuner,
- Response Optimizer,
- Control System Tuner,
- Frequency Response Based PID Tuner,
- Closed-Loop PID Autotuner.
Som kontrolsystemets objekt vil der blive anvendt en elektrisk driver baseret på en jævnstrømsmotor med permanent magnet-excitation, der arbejder sammen med en gearkasse på en inertiel belastning, med følgende parametre:
- motorens forsyningsspænding,
 ;
- den aktive modstand i motorens rotorvikling, ;
- den induktive modstand i motorens rotorvikling, ;
- motorens momentfaktor, ;
- rotorens inerti, .
 ;
 ;
 ;
 ;
 .
Parametre for belastningen og gearkassen:
- belastningens inerti, ;
- gearforholdet, .
 ;
 .
Artiklerne indeholder praktisk talt ikke matematiske formler, men det er ønskeligt, at læseren har en grundlæggende viden om automatiserings teori samt erfaring med modellering i Simulink for at forstå det foreslåede materiale.
Systemmodel
Lad os overveje et lineært kontrolsystem for vinkelhastigheden af en sporingselekroniske driver, hvis forsimplede blokdiagram er vist nedenfor.
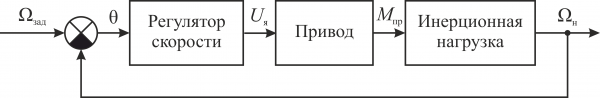
I henhold til den angivne struktur er der bygget en model af et sådant system i Simulink.
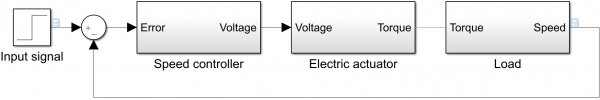
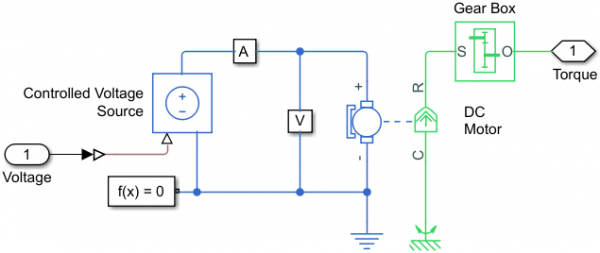
Modellerne af den elektriske driver (undersystem Electric actuator) og den inertielle belastning (undersystem Load) er lavet ved hjælp af blokke fra biblioteket til fysisk modellering :
- elektrisk motor model,
- model af inerti belastning.
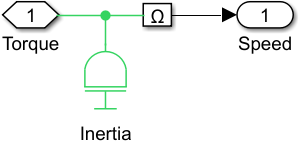
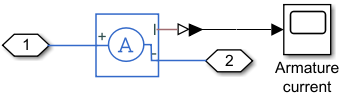
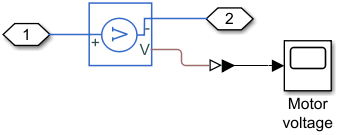
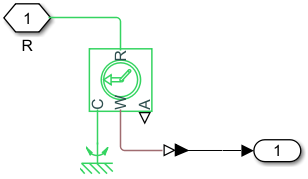
Modeller af elektriske motorer og belastninger inkluderer også undersystemer af sensorer for forskellige fysiske størrelser:
- strøm, der løber gennem motorens rotorvikling (undersystem A),
- spænding på dens vikling (undersystem V),
- vinkelhastigheden af det styrede objekt (undersystem Ω).
Før vi justerer PID-regulatorens parametre, skal vi starte modellen for beregning og tage regulatorens overførelsesfunktion  . Resultaterne af simuleringen med en indgangssignal på 150 omdr./min vises nedenfor.
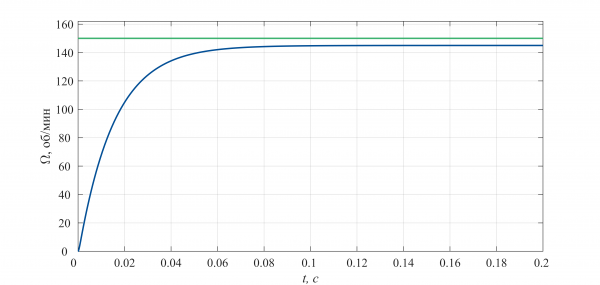
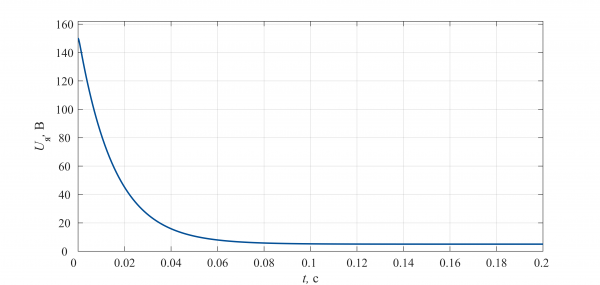
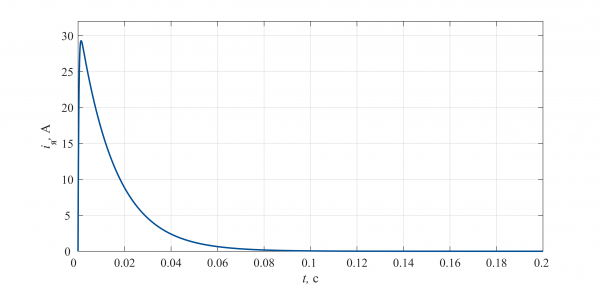
Fra analysen af de viste grafer kan vi se, at:
- Udkørselskoordinaten for styresystemet når ikke den ønskede værdi, dvs. der er en statisk fejl i systemet.
- Spændingen ved motorviklingerne når 150 V i begyndelsen af simuleringen, hvilket vil medføre, at den brænder sammen på grund af for høj spænding ved viklingen (24 V).
Lad reaktionen af systemet på et enhedsimpuls overholde følgende krav:
- overshoot ikke mere end 10%,
- stigningstid mindre end 0,8 s,
- overgangstid mindre end 2 s.
Desuden skal regulatoren begrænse spændingen, der leveres til motorviklingen, til strømforsyningens spænding.
Vi justerer kontrolleren
Justeringsparametrene for regulatoren udføres ved hjælp af værktøjet , som er tilgængeligt direkte i indstillingsvinduet for PID Controller-blokken.
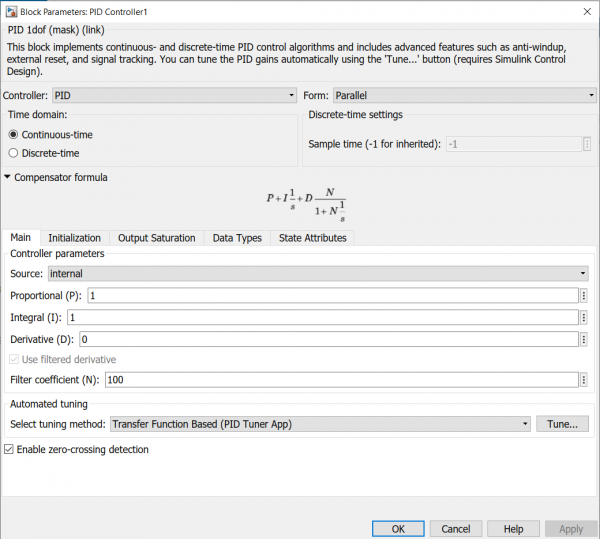
Applikationen startes ved at trykke på knappen Tune…, som findes på panelet Automated tuning. Det er værd at bemærke, at før justeringen af controllerens parametre skal dens type vælges (P, PI, PD osv.) samt dens type (analog eller diskret).
Da et af kravene er at begrænse dens udkørselskoordinat (spændingen på motorviklingen), skal den tilladte spændingsinterval angives. Til dette:
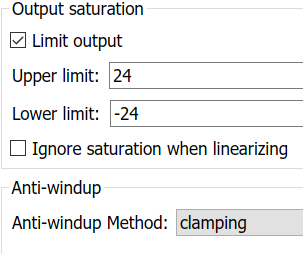
- Vi går til fanen Output Saturation.
- Vi trykker på flagknappen Limit output, hvorefter felterne til angivelse af øvre (Upper limit) og nedre (Lower limit) grænse for udkørselsstørrelsen aktiveres.
- Vi indstiller grænserne for intervallet.
En korrekt funktion af regulatorblokken i systemet kræver metoder, der beskytter mod integral mætning. Blokken implementerer to metoder: back-calculation og clamping. Yderligere information om disse metoder findes . Menuen til valg af metode er placeret på panelet Anti-windup.
I det foreliggende tilfælde indtaster vi værdierne 24 og -24 i felterne Upper limit og Lower limit henholdsvis, og vi anvender metoden clamping for at undgå integral mætning.
Det kan bemærkes, at udseendet af regulatorblokken har ændret sig: et mætningstegn er dukket op ved udgangsporten af blokken.
Derefter, efter at have foretaget alle ændringer, trykker vi på knappen Apply, vi vender tilbage til fanen Main og trykker på knappen Tune…, hvilket åbner et nyt vindue i PIDTuner-applikationen.
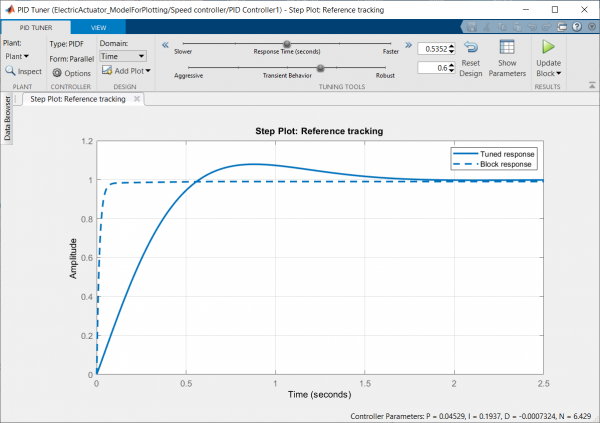
I det grafiske område af vinduet vises to transiente processer: under de nuværende regulatorparametre, dvs. for den ikke-tilpassede regulator, og ved de automatisk udvalgte værdier. De nye parameter værdier kan ses ved at trykke på knappen Show Parameters, som findes på værktøjslinjen. Når knappen trykkes, vises to tabeller: de udvalgte regulator parametre (Controller Parameters) og de udledte vurderinger af de transiente processer under de udvalgte parametre (Performance and Robustness).
Som det fremgår af værdierne i den anden tabel, opfylder de automatisk beregnede regulator koefficienter alle krav.
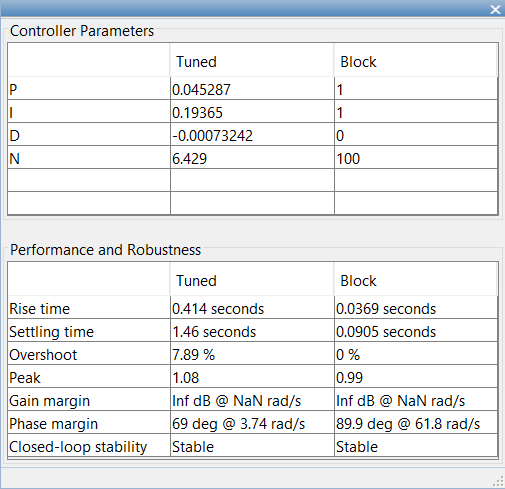
Regulatorens justering afsluttes ved at trykke på knappen med den grønne trekant, som er placeret til højre for knappen Show Parameters, hvorefter de nye parameter værdier automatisk ændres i de respektive felter i justeringsvinduet for PID Controller.
Resultaterne af systemsimulationen med den justerede regulator for flere indgangssignaler vises nedenfor. Ved høje niveauer af indgangssignaler (den blå linje) vil systemet fungere i en tilstand med spændingsmætning.
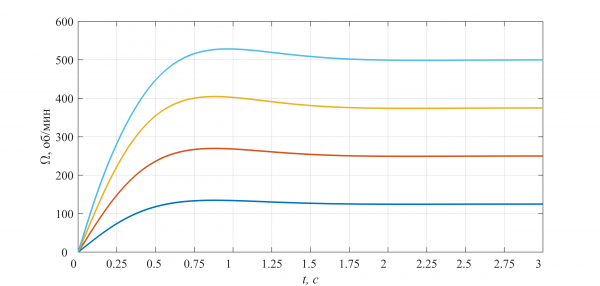
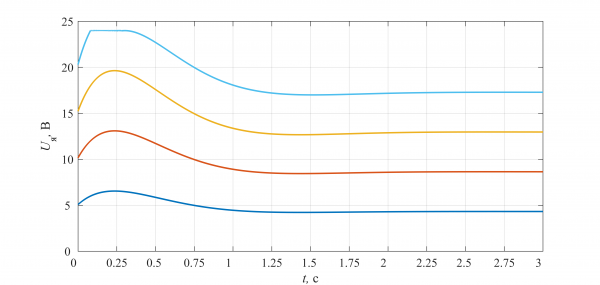
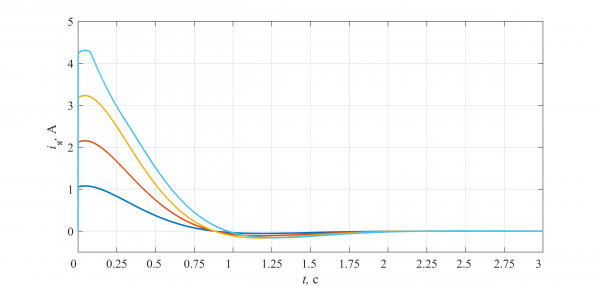
Vi bemærker, at PID Tuner værktøjet justerer regulator koefficienterne baseret på den lineariserede model, så ved overgangen til den ikke-lineære model kræves det at justere dens parametre. I dette tilfælde kan applikationen .
Litteratur
- Handbook of PI and PID Controller Tuning Rules. Aidan O’Dwyer
- PID Control System Design and Automatic Tuning using MATLAB, Simulink. Wang L.
- PID kontrol i let forståelig form. Karpov V.E.
- PID-regulatorer. Implementeringsspørgsmål. Del 1, 2. Denisenko V.
Kilde: habr.com
