

Hej Habr. Nok hver, der har sagt farvel til eller mødt familie eller venner i lufthavnen, har brugt den gratis tjeneste Flightradar24. Det er en meget praktisk måde at følge med i flyets position i realtid.
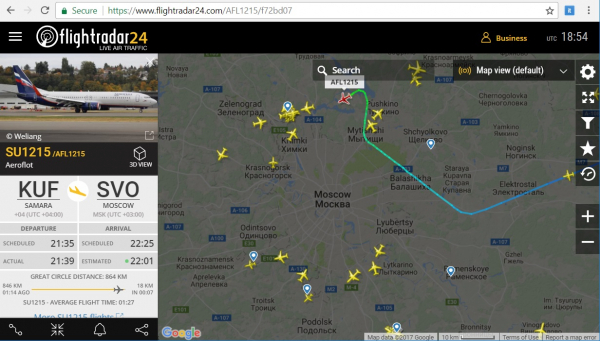
I beskrev princippet for, hvordan en sådan online-service fungerer. Nu går vi videre og undersøger, hvilke data der sendes og modtages fra flyet til modtagerstationen, og vi vil selv afkode dem med Python.
Historik
Det er tydeligt, at data om fly ikke sendes, så brugerne kan se dem på deres smartphones. Systemet kaldes ADS–B (Automatic dependent surveillance—broadcast) og tjener til automatisk at transmittere oplysninger om flyet til kontrolcentret — dets ID, koordinater, retning, hastighed, højde og andre data sendes. Tidligere, før sådanne systemer kom frem, kunne kontroltårnet kun se et punkt på radaren. Dette blev utilstrækkeligt, da antallet af fly blev for stort.
Teknisk set består ADS-B af en transmitter på flyet, der periodisk sender pakker med oplysninger på en tilstrækkeligt høj frekvens, 1090 MHz (der findes også andre tilstande, men de er ikke så interessante for os, da koordinater kun sendes her). Naturligvis er der udover transmitteren også en modtager et sted i lufthavnen, men for os som brugere er vores egen modtager det interessante.
Til sammenligning blev det første sådanne system, Airnav Radarbox, designet til almindelige brugere, lanceret i 2007 og kostede omkring 900 dollar, mens abonnementet på netværkstjenester kostede yderligere omkring 250 dollar om året.
Anmeldelser fra de første russiske ejere kan læses på forummet . Nu, hvor RTL-SDR modtagere er blevet bredt tilgængelige, kan en tilsvarende enhed samles for 30 dollar, som det blev beskrevet i . Lad os gå videre til protokollen — lad os se, hvordan det fungerer.
Modtagelse af signaler
Først skal signalet optages. Selve signalet varer kun 120 mikrosekunder, så for komfortabelt at kunne adskille dets komponenter er en SDR-modtager med en samplingfrekvens på mindst 5 MHz ønskelig.
Efter optagelsen får vi en WAV-fil med en samplingsfrekvens på 5000000 prøver/sek, 30 sekunders optagelse "vejer" omkring 500 MB. At lytte til den med en medieafspiller er selvfølgelig meningsløst — filen indeholder ikke lyd, men den direkte digitaliserede radiosignal — sådan fungerer Software Defined Radio.
Vi vil åbne og behandle filen ved hjælp af Python. De, der ønsker at eksperimentere selv, kan downloade et eksempel på optagelsen. .
Lad os uploade filen og se, hvad der er indeni.
from scipy.io import wavfile
import matplotlib.pyplot as plt
import numpy as np

fs, data = wavfile.read("adsb_20190311_191728Z_1090000kHz_RF.wav")
data = data.astype(float)
I, Q = data[:, 0], data[:, 1]
A = np.sqrt(I*I + Q*Q)

plt.plot(A)
plt.show()
Resultatet: vi ser tydelige "impulser" mod støjbaggrunden.
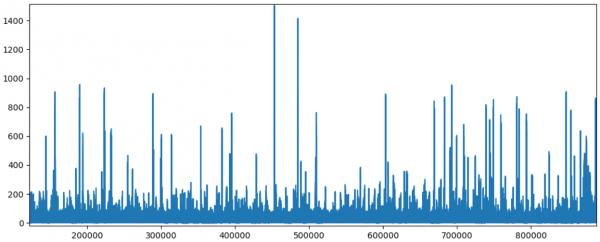
Hver "impuls" er selve signalet, hvis struktur er godt synlig, hvis man zoomer ind på grafikken.
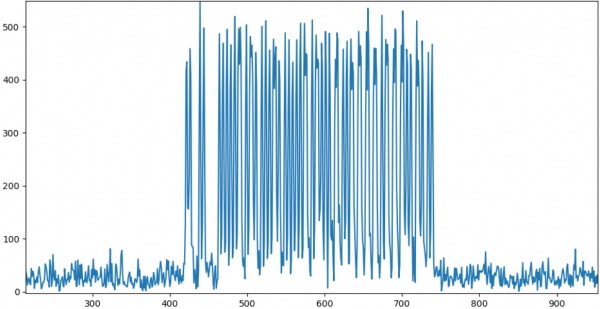
Som man kan se, svarer billedet fuldstændig til det, der er nævnt ovenfor. Vi kan begynde at behandle dataene.
Dekodning
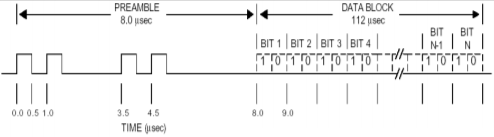
Først skal vi få bitstrømmen. Selve signalet er kodet ved hjælp af manchester encoding:
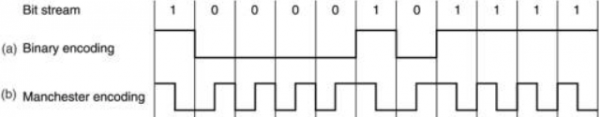
Fra forskellen i niveauer i halvbytes er det let at få de reelle "0" og "1".
    bits_str = ""
    for p in range(8):
        pos = start_data + bit_len*p
        p1, p2 = A[pos: pos + bit_len/2], A[pos + bit_len/2: pos + bit_len]
        avg1, avg2 = np.average(p1), np.average(p2)
        if avg1  avg2:
            bits_str += "1"
Strukturen af selve signalet ser sådan ud:
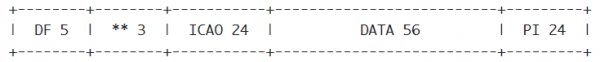
Lad os se nærmere på felterne.
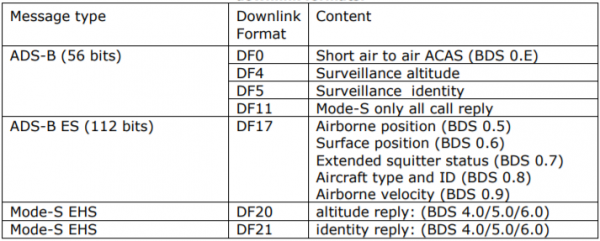
DF (Downlink Format, 5 bit) — definerer typen af besked. Der er flere typer:
()
Vi er kun interesseret i typen DF17, da den netop indeholder oplysninger om flyets position.
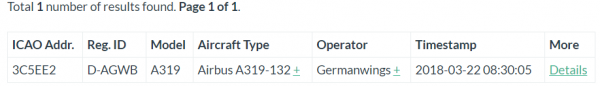
ICAO (24 bit) — en international unik kode for flyet. Du kan tjekke flyet ved hjælp af dets kode (desværre er forfatteren stoppet med at opdatere databasen, men den er stadig relevant). For eksempel, for koden 3c5ee2 har vi følgende oplysninger:
Redigering: i er beskrivelsen af ICAO-koden givet mere detaljeret, anbefales det at se nærmere på.
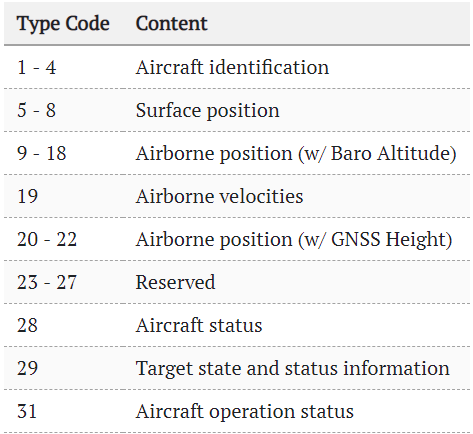
DATA (56 eller 112 bit) — selve dataene, som vi vil dekode. De første 5 bit af dataene er feltet Type Code, der indeholder subtype af de gemte data (må ikke forveksles med DF). Der er mange sådanne typer:
()
Lad os analysere et par eksempler på pakker.
Aircraft identification
Eksempel i binær form:
00100 011 000101 010111 000111 110111 110001 111000
Datafelterne:
+------+------+------+------+------+------+------+------+------+------+
| TC,5 | EC,3 | C1,6 | C2,6 | C3,6 | C4,6 | C5,6 | C6,6 | C7,6 | C8,6 |
+------+------+------+------+------+------+------+------+------+------+
TC = 00100b = 4, hver tegn C1-C8 indeholder koder, der svarer til indeksene i strengen:
#ABCDEFGHIJKLMNOPQRSTUVWXYZ#####_###############0123456789######
Ved at afkode strengen er det ikke svært at få flyets kode: EWG7184
symbols = "#ABCDEFGHIJKLMNOPQRSTUVWXYZ#####_###############0123456789######"
code_str = ""
for p in range(8):
     c = int(bits_str[8 + 6*p:8 + 6*(p + 1)], 2)
     code_str += symbols[c]
print("Flyidentifikation:", code_str.replace('#', ''))
Luftbåren position
Hvis navnet er enkelt, er der lidt mere kompleksitet med koordinaterne. De overføres i form af par af lige og ulige rammer. Feltkoden TC = 01011b = 11.
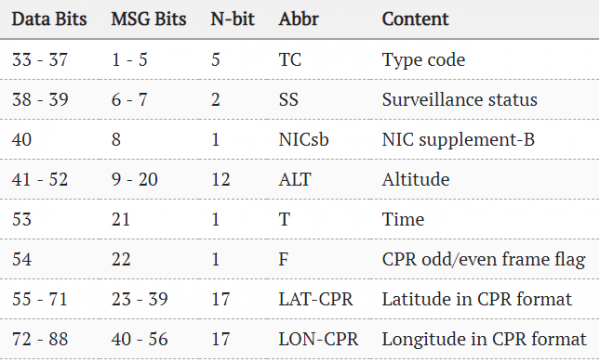
Eksempel på lige og ulige pakker:
01011 000 000101110110 00 10111000111001000 10000110101111001
01011 000 000110010000 01 10010011110000110 10000011110001000
Selve beregningen af koordinaterne udføres efter en ret smart formel:
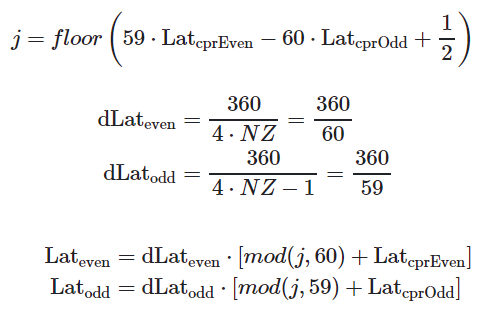
()
Jeg er ikke specialist i GIS, så jeg ved ikke, hvor det kommer fra. Hvis nogen ved det, så skriv det i kommentarfeltet.
Højden beregnes simplere — afhængigt af et bestemt bit, kan den repræsenteres som enten en multipel af 25 eller 100 fod.
Luftbåren hastighed
Pakke med TC=19. Det interessante her er, at hastigheden kan være præcis, i forhold til jorden (Ground Speed), og luftbåren, målt af flyets sensor (Airspeed). Der overføres også mange forskellige felter:
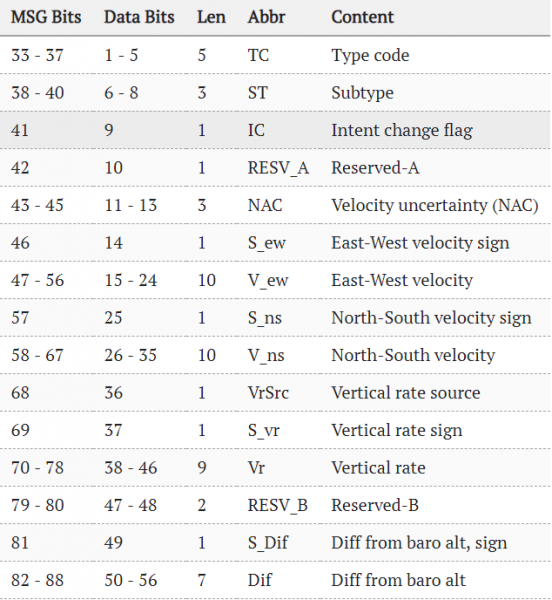
()
Konklusion
Som man kan se, er ADS-B-teknologien blevet en interessant symbiose, hvor en standard er nyttig for både professionelle og almindelige brugere. Men naturligvis spillede den faldende pris på digitale SDR-modtagere, der gør det muligt at modtage signaler med frekvenser over gigaHertz, en afgørende rolle.
I standarden er der naturligvis meget mere. De interesserede kan se PDF'en på siden eller besøge den tidligere nævnte .
Det er måske ikke relevant for mange, men forhåbentlig er den overordnede idé om, hvordan det fungerer, blevet forstået.
Forresten findes der allerede en færdig dekoder i Python, som man kan studere . Ejere af SDR-modtagere kan samle og køre en klar ADS-B dekoder , mere om dette blev beskrevet i .
Kildekoden til parseren, der er beskrevet i artiklen, er givet nedenfor. Dette er et test eksempel, der ikke har til hensigt at være production-ready, men der er noget funktionelt ved det, og man kan bruge det til at parse de nævnte filer.
Kildekode (Python)
from __future__ import print_function

from scipy.io import wavfile
from scipy import signal
import matplotlib.pyplot as plt
import numpy as np
import math
import sys


def parse_message(data, start, bit_len):
    max_len = bit_len*128
    A = data[start:start + max_len]
    A = signal.resample(A, 10*max_len)
    bits = np.zeros(10*max_len)
    bit_len *= 10
    start_data = bit_len*8

    # Parse first 8 bits
    bits_str = ""
    for p in range(8):
        pos = start_data + bit_len*p
        p1, p2 = A[pos: pos + bit_len/2], A[pos + bit_len/2: pos + bit_len]
        avg1, avg2 = np.average(p1), np.average(p2)
        if avg1 < avg2:
            bits_str += "0"
        elif avg1 > avg2:
            bits_str += "1"

    df = int(bits_str[0:5], 2)

    # Aircraft address (db - https://junzis.com/adb/?q=3b1c5c )
    bits_str = ""
    for p in range(8, 32):
        pos = start_data + bit_len * p
        p1, p2 = A[pos: pos + bit_len / 2], A[pos + bit_len / 2: pos + bit_len]
        avg1, avg2 = np.average(p1), np.average(p2)
        if avg1 < avg2:
            bits_str += "0"
        elif avg1 > avg2:
            bits_str += "1"
    # print "Aircraft address:", bits_str, hex(int(bits_str, 2))
    address = hex(int(bits_str, 2))

    # Filter specific aircraft (optional)
    # if address != "0x3c5ee2":
    #    return

    if df == 16 or df == 17 or df == 18 or df == 19 or df == 20 or df == 21:
        # print "Pos:", start, "DF:", msg_type

        # Data (56bit)
        bits_str = ""
        for p in range(32, 88):
            pos = start_data + bit_len*p
            p1, p2 = A[pos: pos + bit_len/2], A[pos + bit_len/2: pos + bit_len]
            avg1, avg2 = np.average(p1), np.average(p2)
            if avg1 < avg2:
                bits_str += "0"
                # bits[pos + bit_len / 2] = 50
            elif avg1 > avg2:
                bits_str += "1"

        # http://www.lll.lu/~edward/edward/adsb/DecodingADSBposition.html
        # print "Data:"
        # print bits_str[:8], bits_str[8:20],  bits_str[20:22], bits_str[22:22+17], bits_str[39:39+17]
        # Type Code:
        tc, ec = int(bits_str[:5], 2), int(bits_str[5:8], 2)
        # print("DF:", df, "TC:", tc)

        # 1 - 4  Aircraft identification
        # 5 - 8  Surface position
        # 9 - 18  Airborne position (w/ Baro Altitude)
        # 19  Airborne velocities

        if tc >= 1 and tc <= 4: # and (df == 17 or df == 18):
            print("Aircraft address:", address)
            print("Data:")
            print(bits_str[:8], bits_str[8:14],  bits_str[14:20], bits_str[20:26], bits_str[26:32], bits_str[32:38], bits_str[38:44])

            symbols = "#ABCDEFGHIJKLMNOPQRSTUVWXYZ#####_###############0123456789######"
            code_str = ""
            for p in range(8):
                c = int(bits_str[8 + 6*p:8 + 6*(p + 1)], 2)
                code_str += symbols[c]
            print("Aircraft Identification:", code_str.replace('#', ''))
            print()
        if tc == 11:
            print("Aircraft address:", address)
            print("Data: (11)")
            print(bits_str[:8], bits_str[8:20],  bits_str[20:22], bits_str[22:22+17], bits_str[39:39+17])

            # Bit 22 contains the F flag which indicates which CPR format is used (odd or even)
            # First frame has F flag = 0 so is even and the second frame has F flag = 1 so odd
            # f = bits_str[21:22]
            # print("F:", int(f, 2))

            # Altitude
            alt1b = bits_str[8:20]
            if alt1b[-5] == '1':
                bits = alt1b[:-5] + alt1b[-4:]
                n = int(bits, 2)
                alt_ft = n*25 - 1000
                print("Alt (ft)", alt_ft)

            # lat_dec = int(bits_str[22:22+17], 2)
            # lon_dec = int(bits_str[39:39+17], 2)
            # print("Lat/Lon:", lat_dec, lon_dec)

            # http://airmetar.main.jp/radio/ADS-B%20Decoding%20Guide.pdf
            print()
        if tc == 19:
            print("Aircraft address:", address)
            print("Data:")
            # print(bits_str)
            print(bits_str[:5], bits_str[5:8], bits_str[8:10], bits_str[10:13], bits_str[13] ,bits_str[14:24], bits_str[24], bits_str[25:35], bits_str[35:36], bits_str[36:65])

            subtype = int(bits_str[5:8], 2)
            # https://mode-s.org/decode/adsb/airborne-velocity.html
            spd, hdg, rocd = -1, -1, -1
            if subtype == 1 or subtype == 2:
                print("Velocity Subtype 1: Ground speed")

                v_ew_sign = int(bits_str[13], 2)
                v_ew = int(bits_str[14:24], 2) - 1       # east-west velocity

                v_ns_sign = int(bits_str[24], 2)
                v_ns = int(bits_str[25:35], 2) - 1       # north-south velocity

                v_we = -1*v_ew if v_ew_sign else v_ew
                v_sn = -1*v_ns if v_ns_sign else v_ns

                spd = math.sqrt(v_sn*v_sn + v_we*v_we)  # unit in kts

                hdg = math.atan2(v_we, v_sn)
                hdg = math.degrees(hdg)                 # convert to degrees
                hdg = hdg if hdg >= 0 else hdg + 360    # no negative val
            if subtype == 3:
                print("Subtype Subtype 3: Airspeed")
                hdg = int(bits_str[14:24], 2)/1024.0*360.0
                spd = int(bits_str[25:35], 2)

            vr_sign = int(bits_str[36], 2)
            vr = int(bits_str[36:45], 2)
            rocd = -1*vr if vr_sign else vr         # rate of climb/descend
            print("Speed (kts):", spd, "Rate:", rocd, "Heading:", hdg)
            print()

        # print()

def calc_coordinates():
    def _cprN(lat, is_odd):
        nl = _cprNL(lat) - is_odd
        return nl if nl > 1 else 1

    def _cprNL(lat):
        try:
            nz = 15
            a = 1 - math.cos(math.pi / (2 * nz))
            b = math.cos(math.pi / 180.0 * abs(lat)) ** 2
            nl = 2 * math.pi / (math.acos(1 - a/b))
            return int(math.floor(nl))
        except:
            # happens when latitude is +/-90 degree
            return 1

    def floor_(x):
        return int(math.floor(x))

    lat1b, lon1b, alt1b = "10111000111010011", "10000110111111000", "000101111001"
    lat2b, lon2b, alt2b = "10010011101011100", "10000011000011011", "000101110111"
    lat1, lon1, alt1 = int(lat1b, 2), int(lon1b, 2), int(alt1b, 2)
    lat2, lon2, alt2 = int(lat2b, 2), int(lon2b, 2), int(alt2b, 2)

    # 131072 is 2^17, since CPR lat and lon are 17 bits each
    cprlat_even, cprlon_even = lat1/131072.0, lon1/131072.0
    cprlat_odd, cprlon_odd = lat2/131072.0, lon2/131072.0
    print(cprlat_even, cprlon_even)

    j = floor_(59*cprlat_even - 60*cprlat_odd)
    print(j)

    air_d_lat_even = 360.0 / 60
    air_d_lat_odd = 360.0 / 59

    # Lat
    lat_even = float(air_d_lat_even * (j % 60 + cprlat_even))
    lat_odd = float(air_d_lat_odd * (j % 59 + cprlat_odd))
    if lat_even >= 270:
        lat_even = lat_even - 360
    if lat_odd >= 270:
        lat_odd = lat_odd - 360

    # Lon
    ni = _cprN(lat_even, 0)
    m = floor_(cprlon_even * (_cprNL(lat_even)-1) - cprlon_odd * _cprNL(lat_even) + 0.5)
    lon = (360.0 / ni) * (m % ni + cprlon_even)
    print("Lat", lat_even, "Lon", lon)

    # Altitude
    # Q-bit (bit 48) indicates whether the altitude is encoded in multiples of 25 or 100 ft (0: 100 ft, 1: 25 ft)
    # The value can represent altitudes from -1000 to +50175 ft.
    if alt1b[-5] == '1':
        bits = alt1b[:-5] + alt1b[-4:]
        n = int(bits, 2)
        alt_ft = n*25 - 1000
        print("Alt (ft)", alt_ft)


fs, data = wavfile.read("adsb_20190311_191728Z_1090000kHz_RF.wav")
T = 1/fs

print("Sample rate %f MS/s" % (fs / 1e6))
print("Cnt samples %d" % len(data))
print("Duration: %f s" % (T * len(data)))

data = data.astype(float)

cnt = data.shape[0]
# Processing only part on file (faster):
# cnt = 10000000
# data = data[:cnt]
print("Processing I/Q...")
I, Q = data[:, 0], data[:, 1]
A = np.sqrt(I*I + Q*Q)

bits = np.zeros(cnt)

# To see scope without any processing, uncomment
# plt.plot(A)
# plt.show()
# sys.exit(0)

print("Extracting signals...")

pos = 0
avg = 200
msg_start = 0
# Find beginning of each signal
while pos < cnt - 16*1024:
    # P1 - message start
    while pos < cnt - 16*1024:
        if A[pos] < avg and A[pos+1] > avg and pos - msg_start > 1000:
            msg_start = pos
            bits[pos] = 100
            pos += 4
            break
        pos += 1

    start1, start2, start3, start4 = msg_start, 0, 0, 0
    # P2
    while pos < cnt - 16*1024:
        if A[pos] < avg and A[pos+1] > avg:
            start2 = pos
            bits[pos] = 90
            pos += 1
            break
        pos += 1
    # P3
    while pos < cnt - 16*1024:
        if A[pos] < avg and A[pos+1] > avg:
            start3 = pos
            bits[pos] = 80
            pos += 1
            break
        pos += 1
    # P4
    while pos < cnt - 16*1024:
        if A[pos] < avg and A[pos+1] > avg:
            start4 = pos
            bits[pos] = 70
            pos += 1
            break
        pos += 1


    sig_diff = start4 - start1
    if 20 < sig_diff < 25:
        bits[msg_start] = 500
        bit_len = int((start4 - start1) / 4.5)
        # print(pos, start1, start4, ' - ', bit_len)
        # start = start1 + 8*bit_len
        parse_message(A, msg_start, bit_len)

        pos += 450

# For debugging: check signal start
# plt.plot(A)
# plt.plot(bits)
# plt.show()
Jeg håber, at nogen fandt det interessant, tak for opmærksomheden.
Kilde: habr.com
