

Universitetet i Californien, Berkeley offentliggjorde projektet Berkeley Humanoid Lite, som er resultatet af forskning og eksperimenter inden for fremstillingen af nemt producerbare humanoide robotter. Robotten er bygget med open-source software og udvikles i overensstemmelse med konceptet Open Hardware. Den hardwaremæssige komponent er sammensat af standarddele, der frit kan købes, samt komponenter, der er fremstillet med 3D-printer. Modellerne af maskinlæring, kildekoden til softwaren, diagrammer, komponentliste (BOM), samleplan og modeller til 3D-print er offentliggjort.
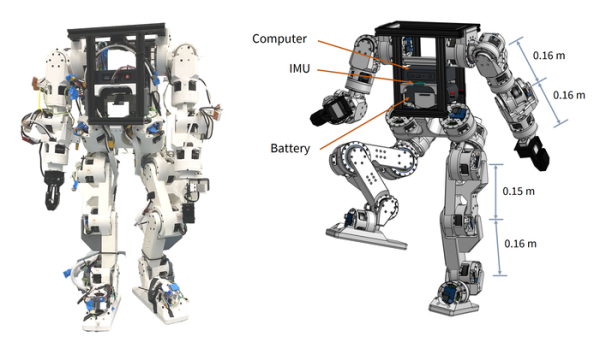
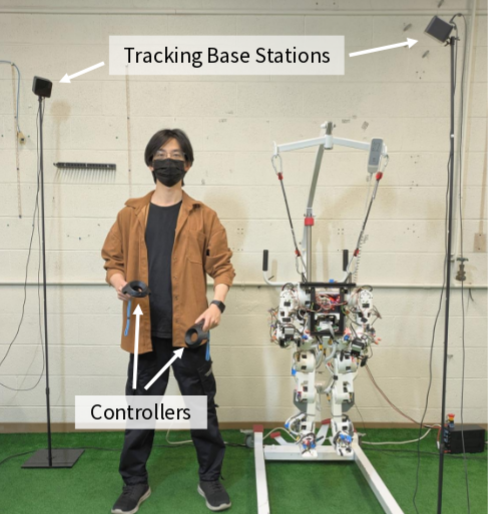
Under MIT-licensen er kildekoderne til firmware, der kører på robotten, controllerne til aktuatorerne og den lavniveau styringssoftware åbnet, såvel som eksterne komponenter som udviklingsmiljøet til kontrolscripts, simuleringsmiljøet, træningsmodeller til bevægelse og verifikation, bygget på basis af frameworkene Isaac Lab, Isaac Sim og MuJoCo. Standard virtual reality controllere fra SteamVR kan anvendes til fjernstyring.
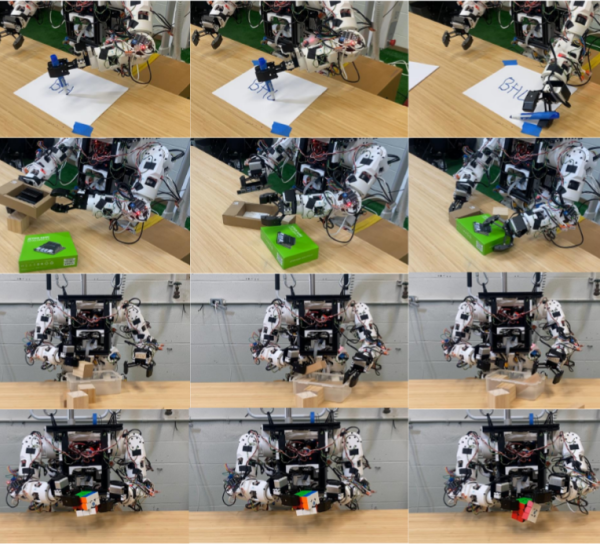
Separat er de anvendte maskinlæringsmodeller i eksperimenterne offentliggjort, samt en locomotion controller, der bruger en forstærkningslæringsmodel til at sikre, at robotten kan bevæge sig til en given punkt. Det er vist, at robotten fungerer som en manipulator, der styres fjernmæssigt af en menneskelig operatør. Der udføres eksperimenter inden for autonom navigation, forhindringsundgåelse, reproduktion af finmotorik og koordinering af bevægelser under gang.
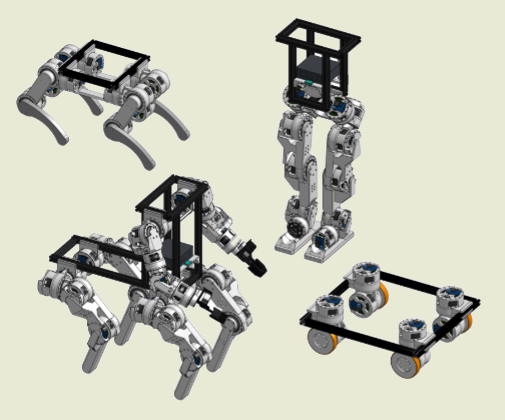
Projektet kan anvendes af andre forskere som et omkostningseffektivt udgangspunkt for studier og forskning inden for robotteknologi. Der kræves ikke særlige færdigheder til samling, og enhver kan følge de tilbudte instruktioner og diagrammer for at skabe sin egen enhed til en samlet pris under 5000 dollar. Robotten er modulær og er designet til at kunne tilpasses og modificeres til individuelle formål, for eksempel kan den efter minimale ændringer omdannes fra bipedal til quadrupedal eller kængurulignende.
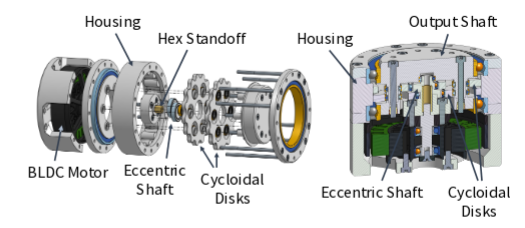
Den primære faktor for at reducere produktionsomkostningerne var brugen af plastdele, som blev fremstillet med en 3D-printer. Forskere måtte tackle en række problemer relateret til pålideligheden og holdbarheden af transmissioner baseret på plast- i stedet for metalgear. Begrænsningerne blev overvundet ved at anvende en cycloid reduktor.
Kilde: opennet.ru
