

Udviklerne fra Google har sammen med ingeniører fra MIT, Columbia og Princeton universitetet skabt den robotiserede mekaniske arm TossingBot, som er i stand til at gribe tilfældigt valgte små genstande og kaste dem i en beholder.
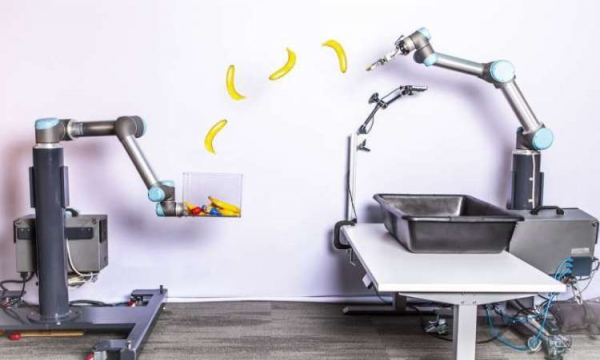
Projektets forfattere nævner, at de har skullet lægge mange kræfter i at skabe robotten. Ved hjælp af en speciel manipulator kan den ikke kun gribe tilfældige genstande, men også præcist kaste dem i beholdere. Det bemærkes, at valget af genstand medfører visse udfordringer for at udføre de efterfølgende handlinger. Før den udfører kastet, skal mekanismen vurdere genstandens form og vægt. Efter at have gennemført disse operationer sker der en transformation af den trufne beslutning til handling, hvilket resulterer i, at den grebne genstand sendes til beholderen. Forskerne ønskede, at TossingBot skulle kaste genstande på samme måde som en almindelig person.
Den endelige mekanisme ligner visuelt de robotiserede arme, der anvendes på samlebånd til bilsamling. I aktion er robotten i stand til at bøje armen, tage én af genstandene fra æsken, vurdere dens vægt og form og kaste den i en af sektionerne i beholderen, som bestemmes som mål. For at opnå det ønskede resultat lærte udviklerne TossingBot at scanne genstande, bestemme deres egenskaber, vælge objektet tilfældigt og derefter gribe målet. Der blev så anvendt maskinlæring, så den mekaniske arm kunne bestemme med hvilken styrke og hvilken bane genstanden skulle kastes.
Testningen viste, at robotten i 87 % af tilfældene formår at gribe en genstand, mens nøjagtigheden af de efterfølgende kast er 85 %. Det er bemærkelsesværdigt, at ingeniørerne ikke kunne gentage TossingBots præcisionsresultater ved selv at kaste genstande i beholderen.
Kilde: 3dnews.ru
