

Når man ser på det nuværende mangfold af uddannelsesrobotik, glæder man sig over, at børn har adgang til et væld af konstruktioner og færdige produkter, og at tærsklen for at komme ind i grundlaget for programmering er blevet sænket betydeligt (helt ned til børnehavealderen). Der er en massiv tendens til først at introducere modulær blokprogrammering, som derefter bevæger sig videre til mere avancerede sprog. Men denne situation har ikke altid været sådan.
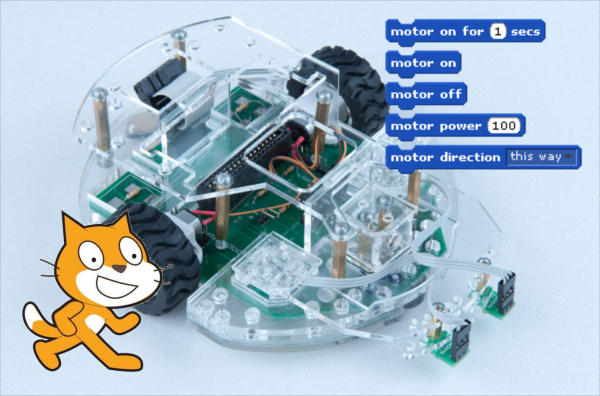
I 2009-2010 begyndte Rusland massivt at blive bekendt med Arduino og Scratch. Tilgængelig elektronik og programmering begynder at erobre sindene hos både entusiaster og undervisere, og idéen om at samle alt dette var allerede blevet bredt diskuteret (og delvist implementeret) i den globale informationsverden.
Faktisk havde Scratch i den på det tidspunkt udgivne version 1.4 allerede støtte til eksternt udstyr. Den indeholdt support til Lego WeDo (motorblokke) og .
Men man ønskede Arduino og robotter baseret på den, helst som kørte på den grundlæggende version. Samtidig opfandt en af de japanske Arduino-udviklere en måde at kombinere platformene på og offentliggjorde skematik (selvom ikke hele, og man måtte "udtænke" det selv) og firmware til offentlig adgang (men desværre ikke engang på engelsk). Baseret på dette projekt blev ScratchDuino født i 2010 (jeg arbejdede dengang sammen med min kone i firmaet LinuxCenter).
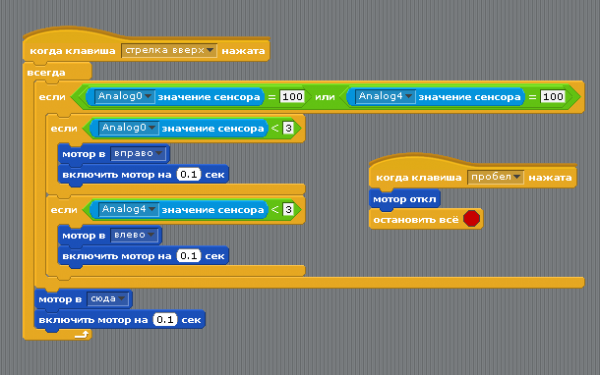
Konceptet med en "udskiftelig patron" (minder det ikke om Micro:bit?), magnetiske forbindelser til robotkomponenter og brugen af Scratchs indbyggede muligheder til at håndtere sensorer og styre motorer.
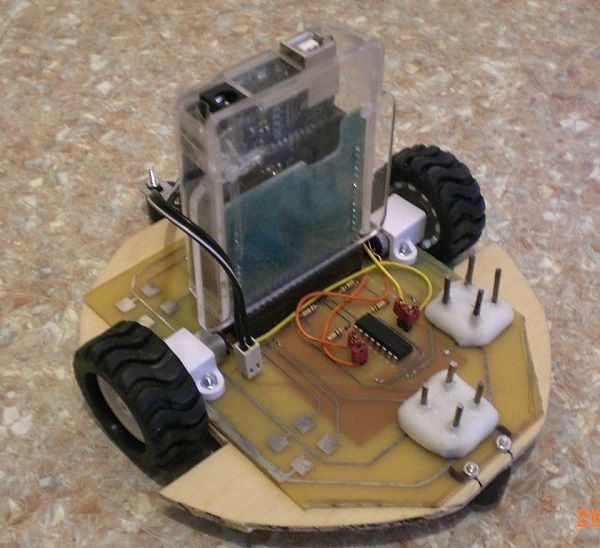
Robotten var oprindeligt tænkt som Lego-kompatibel:
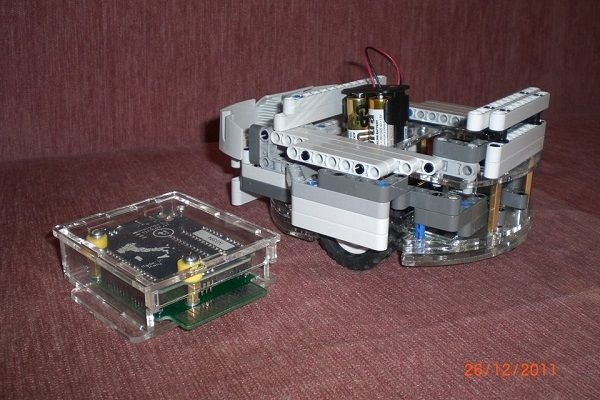
I 2011 så platformen dagens lys, og (efter at jeg og min kone forlod projektet i 2013) lever den og udvikler sig stadig under navnet ROBBO.
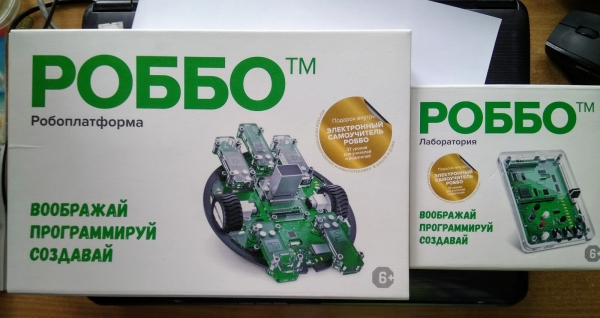
Nogen kan indvende, at der fandtes lignende projekter. Ja, omtrent på samme tid begyndte S4A-projektet at udvikle sig, men de var fokuseret på programmering i stilen som Arduino (med dens digitale og analoge udgange) baseret på en modificeret version af Scratch, mens mit udviklingsprojekt kunne fungere med den "vanilla" version (selvom vi også modificerede den for at vise blokke lige fra 1 til 4 for sensorer).
Derefter kom Scratch 2.0, og med den begyndte der at dukke plugins op både til Arduino og populære robotter, mens Scratch 3.0 fra starten understøtter et stort antal robotplatforme.
Blockly. Når man ser på populære robotter som MBot (som i øvrigt i starten også brugte en modificeret version af Scratch), så programmeres de på et blok-sprog, men det er ikke Scratch, men en modificeret version af Blockly fra Google. Jeg ved ikke, om min udvikling har påvirket den, men jeg kan helt sikkert sige, at da vi i 2013 præsenterede Scratchduino-platformen for udviklerne af Blockly i London, var robotter der stadig "ikke eksisterende".
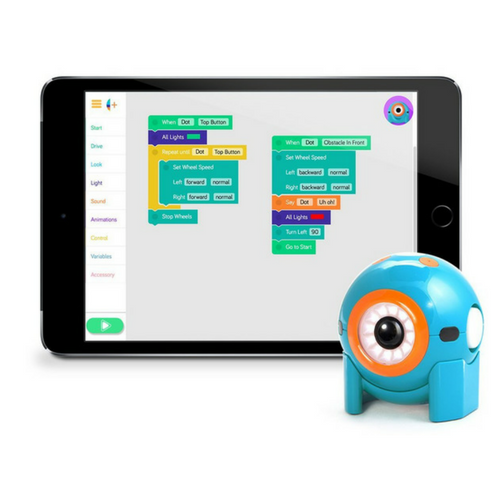
I dag ligger Blockly-modifikationer til grund for mange robottekniske byggesæt og undervisningsrobotter, og det er en helt anden historie, da der i den seneste tid er opstået (og også forsvundet) et enormt antal projekter både i Rusland og verden. Men i Rusland var vi de første, der implementerede Scratch og "modsat" Lego 🙂.
Hvad skete der efter 2013? Min kone og jeg grundlagde i 2014 vores projekt PROSTOROBOT (også kendt som SIMPLEROBOT) og gik ind i udviklingen af brætspil. Men Scratch slipper ikke sit greb om os.
Vi har interessante resultater inden for robotsimulering i Scratch og dens efterfølger Snap!
PDF-filen med beskrivelsen kan downloades og bruges frit , og de færdige projekter . Alt fungerer også i version 3 af Scratch.
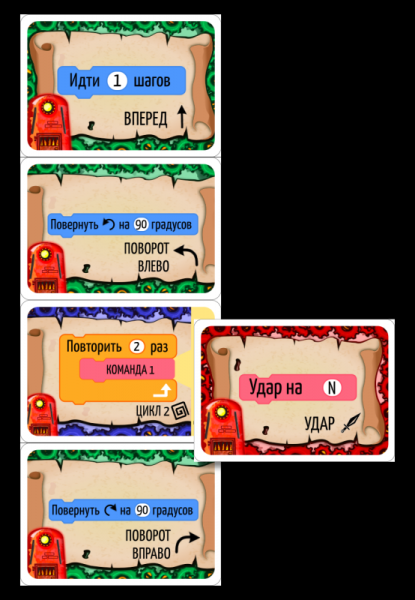
Vi er også vendt tilbage til programmeringen af robotter i Scratch i vores nye brætspil 'Battle of Golems. Parobot Card League' og ville være glade, hvis .
Når man står ved kilden til noget og "føler" tendenserne før deres massetiltrækning, er det glædeligt at være den første og skabe markedet, men trist ikke at få æren for sejren. Men jeg kan stolt sige, at sammensmeltningen af Scratch og Arduino i robotteknikken i Rusland kom til verden takket være mine anstrengelser.
Kilde: habr.com
