

En ny version af videostabiliseringssystemet Gyroflow er tilgængelig, som arbejder i efterbehandlingsfasen og bruger data fra gyroskop og accelerometer til at kompensere for forvrængninger, der opstår på grund af rystelser og ujævn kamerabevægelse. Projektkoden er skrevet i Rust (og bruger Qt-biblioteket til grænsefladen) og distribueres under GPLv3-licensen. Bygninger offentliggøres til Linux (AppImage), Windows og macOS.
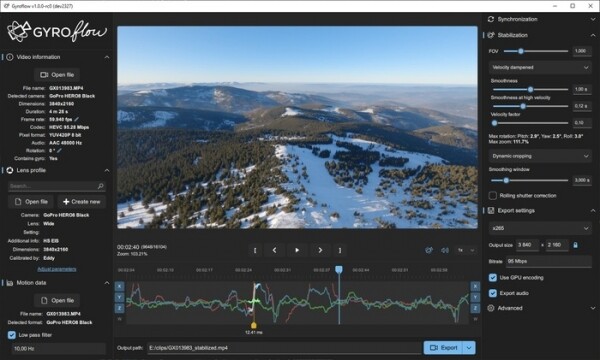
Der understøttes både brug af logfiler med data fra det indbyggede gyroskop eller accelerometer i kameraer (for eksempel findes i GoPro, Insta360, Runcam, DJI Action, Hawkeye, Blackmagic og Sony's α, FX, RX og ZV serier) samt synkronisering med data, der er modtaget separat fra eksterne enheder (for eksempel data fra droner, der har et kamera monteret, baseret på Betaflight og ArduPilot, eller logger indsamlet ved hjælp af mobilapplikationer til Android/iOS). Der understøttes en imponerende liste af formater til sensor data, objektivprofiler samt importerede og eksporterede videoer.
Programmet tilbyder flere algoritmer til korrektion af forvrængning, tidsparallax og skrå horisonter, samt glatning af hak fra ujævn kamerabevægelse. Korrigeringen udføres gennem en visuel grafikgrænseflade, der giver forhåndsvisning i fuld opløsning, finjustering af forskellige parametre og automatisk kalibrering af objektivet. Derudover er der tilgængelig en kommandolinjegrænseflade, et bibliotek med en korrigeringsmotor, et OpenFX-plugin til DaVinci Resolve og en effekt til Final Cut Pro. For at fremskynde behandlingen og output af video udnyttes GPU'ens kapaciteter.
Kilde: opennet.ru
