

Udgivelsen af OpenBot 0.5 er offentliggjort, som udvikler en platform til at skabe bevægelige hjulrobotter, hvor grundlaget er en almindelig smartphone med Android. Platformen er skabt i virksomhedens forskningsafdeling hos Intel og udvider ideen om at udnytte smartphone's beregningsmuligheder samt de indbyggede GPS, gyroskop, kompas og kamera.
Software til at styre robotten, analysere omgivelserne og autonom navigation er implementeret som en app til Android-platformen. Koden er skrevet i Java, Kotlin og C++ og distribueres under MIT-licensen. Det forventes, at platformen kan være nyttig til at lære om robotteknologi, hurtigt skabe egne prototyper af bevægelige robotter og udføre forskning relateret til autopiloter og autonom navigation.
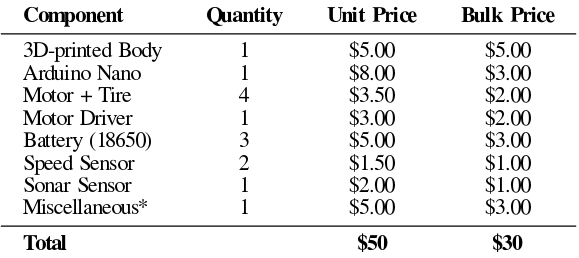
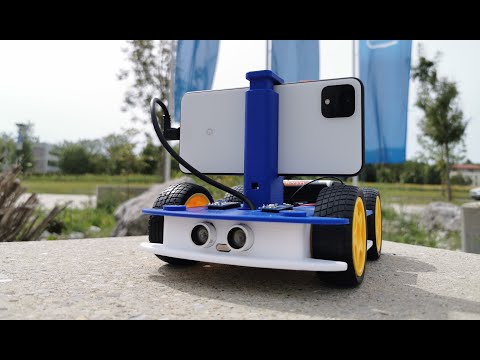
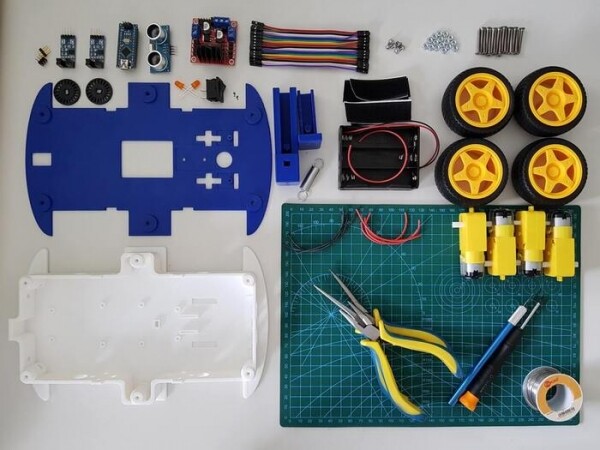
OpenBot gør det muligt at begynde eksperimenter med bevægelige robotter med minimale omkostninger — for at skabe en robot kan man nøjes med en smartphone i mellemprisklassen og ekstra komponenter til en samlet værdi af cirka 50 dollars. Chassiset til robotten samt tilbehør til at montere smartphone'en kan printes på en 3D-printer ud fra de foreslåede skabeloner (hvis der ikke er en 3D-printer, kan man skære rammen ud af pap eller krydsfiner). Fire elektriske motorer sørger for bevægelsen.
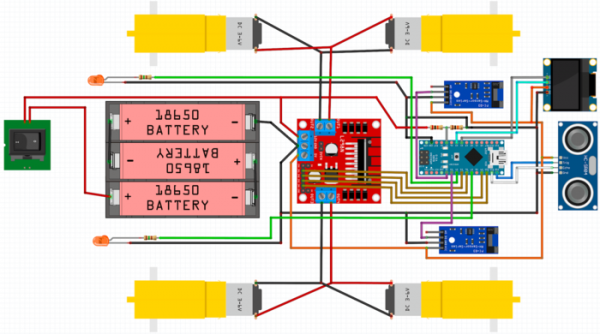
For at styre motorerne, tilbehørsudstyr og ekstra sensorer, samt til at overvåge batteriladningen, anvendes et Arduino Nano-kort baseret på ATmega328P-mikrocontrolleren, som tilsluttes smartphone'en via USB-porten. Derudover understøttes tilslutning af hastighedssensorer og ultralydssensorer. Fjernstyring af robotten kan ske via en klientapplikation til Android, via en computer på det samme WiFi-netværk, gennem en webbrowser eller via en spilcontroller med Bluetooth-support (f.eks. PS4, XBox og X3).
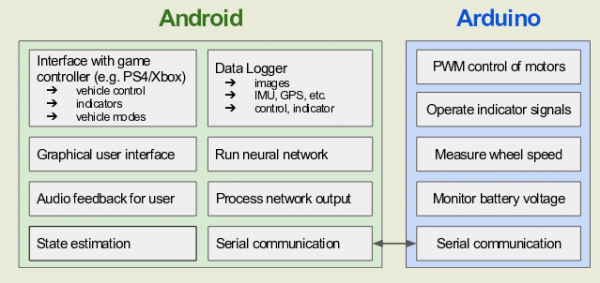
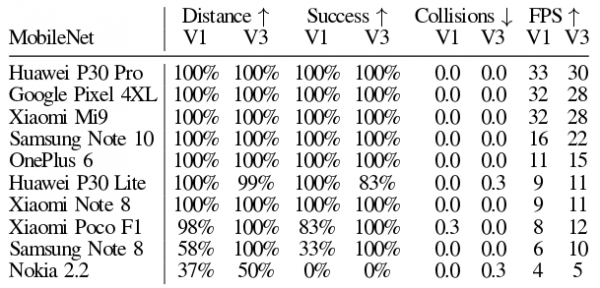
Det udførte software til smartphones inkluderer et maskinlæringssystem til genkendelse af objekter (cirka 80 objekttyper identificeres) og udfører autopilotfunktioner. Appen giver robotten mulighed for at identificere de ønskede objekter, undgå hindringer, følge et valgt objekt og løse opgaver inden for autonom navigation. For eksempel kan robotten i autopilottilstand bevæge sig til et angivet sted, mens den tilpasser sig ændringer i omgivelserne. Bevægelsen kan også styres manuelt, og robotten kan bruges som et bevægeligt kamera med fjernbetjening.
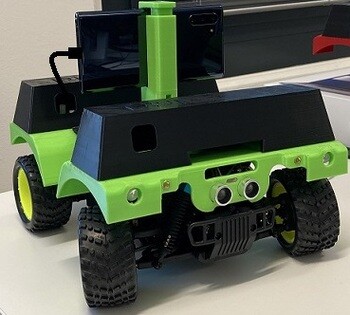
I den nye version er firmwaren til Arduino blevet betydeligt omarbejdet, hvilket inkluderer støtte til ekstra robottyper (RTR og RC). Android-appen har fået støtte til den nye meddelelsesprotokol med mikrocontrollerfirmwaren, muligheden for at behandle konfigurationsmeddelelser er implementeret, og understøttelsen af kontrol via spilledere er blevet omarbejdet. Der er tilføjet modeller til 3D-printeren for det nye RC-Truck-chassis.
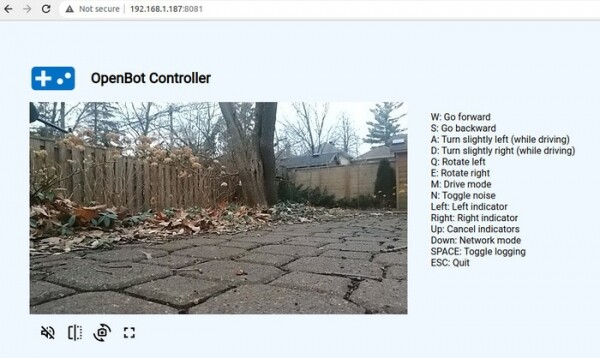
Der er tilføjet en knap i klientappen til at skifte kameraet på robotten, og understøttelsen af RTSP-protokollen er blevet droppet til fordel for WebRTC. I webgr Interfaces baseret på Node.js tilbydes muligheden for fjernbetjening af robotens bevægelser via browseren med transmission af data fra robotkameraet ved hjælp af WebRTC.
Kilde: opennet.ru
