

Das Projekt AERIS-10 hat eine vollständig offene modulare Radarstation entwickelt, die als Plattform für Experimente mit phasengesteuerten Antennenarrays, Impulsverdichtung, Doppler-Signalverarbeitung und Zielverfolgung verwendet werden kann. Vollständige Schaltungen, Layouts von Leiterplatten, Stücklisten (BOM), Gerber-Dateien zur Fertigung von Platinen, Modelle für den 3D-Druck und Beschreibungen der Hardware-Module in Verilog/VHDL werden unter der Lizenz CERN-OHL-P (CERN Open Hardware Licence) verbreitet. Der Firmware-Code für den STM32-Mikrocontroller, unterstützende Tools in C und die grafische Benutzeroberfläche in Python werden unter der MIT-Lizenz bereitgestellt.
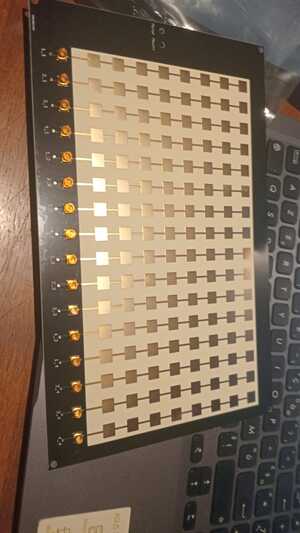
Es wurden zwei Varianten der Radarstation mit phasengesteuerten Antennenarrays vorbereitet – AERIS-10N (Nexus) und AERIS-10E (Extended). Beide Varianten verwenden eine Frequenz von 10,5 GHz und eine impulsmodulierte lineare Frequenzmodulation (LFM). Die Unterschiede beschränken sich auf die Sendeleistung (1W×16 und 10W×16) sowie auf die Verwendung von 8×16-Planarantenne und von strahlenden Spalten in einem dielektrisch gefüllten Wellenleiter 32×16, die eine Reichweite von bis zu 3 km bzw. 20 km bieten.
Das System ist modular mit getrennten Platinen für die Stromversorgung, Frequenzgenerierung und RF-Module. Für die Signalverarbeitung, Impulsverdichtung, die Berechnung der Geschwindigkeit des Objekts mittels schneller Doppler-Fourier-Transformation, das Ausschließen stationärer Objekte (MTI) und die Gewährleistung eines konstanten Niveaus an Fehlalarmen (CFAR) wird das FPGA XC7A100T eingesetzt. Die Steuerung und Konfiguration der Peripheriegeräte erfolgt über den Mikrocontroller STM32F746xx.
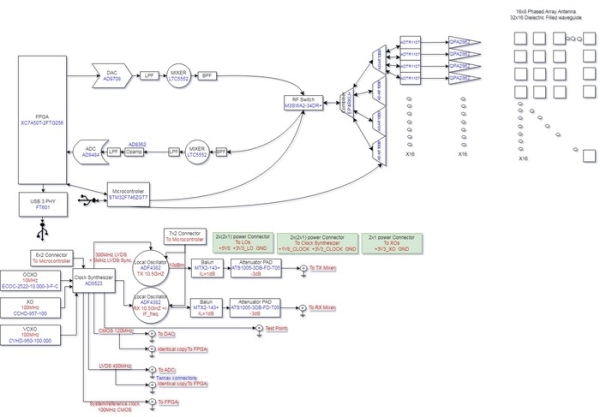
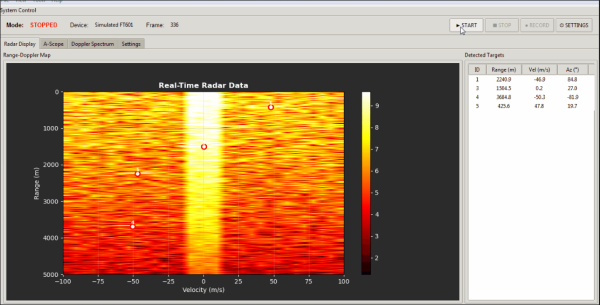
Die Anpassung der Position und Orientierung in Echtzeit erfolgt mittels GPS und Inertialsensoren (Beschleunigungsmesser, Gyroskop). Die elektronische Steuerung des Scanningstrahls im Bereich von ±45° in Höhe und Azimut ist implementiert. Die Antenne dreht sich um 360° und wird durch einen Schrittmotor betrieben. Die gleichzeitige Verfolgung mehrerer beweglicher Objekte ist möglich. Zur Steuerung des Radars, zur visuellen Verfolgung beweglicher Objekte und zur deren Zuordnung auf einer Karte wurde eine grafische Benutzeroberfläche realisiert.
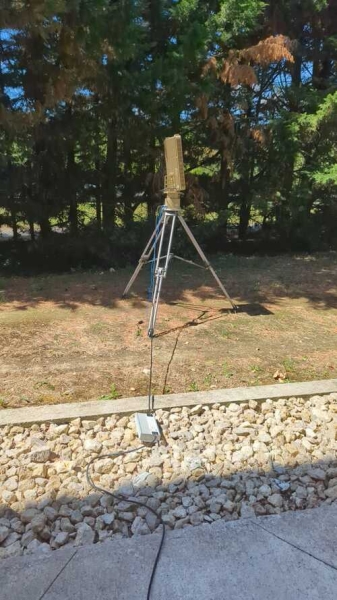
Die Montage des Radars erfolgt aus Standardkomponenten, die weit verbreitet erhältlich sind. Die Kosten für Chips und Komponenten zur Herstellung des Radars in der einfachsten Konfiguration werden auf etwa 5000 Dollar geschätzt. Zum Vergleich: Der Preis für kommerzielle Radare derselben Klasse beginnt bei 250.000 Dollar.
Quelle: opennet.ru
