

Freunde, es ist Zeit, die Ergebnisse unseres Projekts-Wettbewerbs „Server in den Wolken“ zusammenzufassen. Falls jemand nicht informiert ist, haben wir ein cooles Geek-Projekt umgesetzt: Wir haben einen kleinen Server auf einem Raspberry Pi 3 gebaut, ihn mit einem GPS-Tracker und Sensoren ausgestattet, alles auf einen Ballon geladen und die Natur gewähren lassen. Wo der Ballon landen wird, wissen nur die Götter des Windes und die Beschützer der Luftfahrt, deshalb haben wir allen Interessierten angeboten, Punkte auf der Karte zu setzen – wer am nächsten am tatsächlichen Landepunkt ist, gewinnt „leckerere“ Preise.
Also, unser Server ist bereits in die Wolken geflogen, und es ist Zeit, die Ergebnisse unseres Wettbewerbs zusammenzufassen.
Links zu den vorherigen Veröffentlichungen über den Wettbewerb
- (Preis für den ersten Platz in unserem Wettbewerb – Teilnahme an der Segelregatta, die vom 3. bis 10. November im Saronischen Golf (Griechenland) gemeinsam mit dem Team RUVDS und Habr stattfinden wird.
- Wie wir den „“ des Projekts gemacht haben – für Liebhaber von Geek-Porno, mit Details und einer Code-Analyse.
- mit vollständiger Beschreibung.
- , auf dem man die Bewegung des Ballons und die Telemetrie in Echtzeit verfolgen konnte.
- vom Startort des Ballons.
Und die Erfahrung, mein Sohn, ist aus schweren Fehlern.
Wie ihr euch erinnert, hatten wir geplant, die Daten vom Server über ein GSM-Modem zu übertragen. Dies war der Hauptkanal zur Übertragung von Informationen. Wir dachten, wir hätten alle unerwarteten Probleme mit der Mobilfunkabdeckung berücksichtigt, indem wir zwei SIM-Karten von Betreibern mit der besten Abdeckung im Dmitrovsky-Distrikt in das Modem eingelegt haben. Außerdem hatte das Modem eine gute omnidirektionale Antenne. Aber wie man sagt: Der Mensch plant, und die Mobilfunkanbieter verfügen. Als der Ballon über 500 Meter (die Höhe des Ostankino-Turms) stieg, brach der Mobilfunkkontakt vollständig ab.
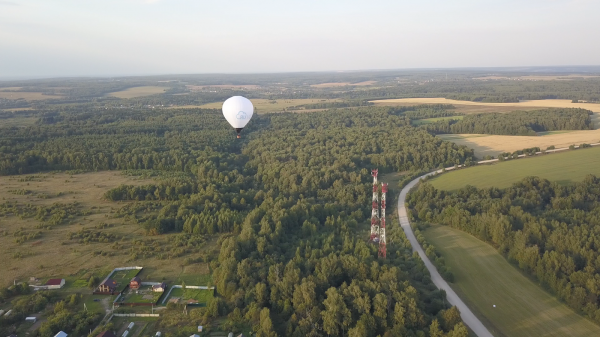
Wenn man im Nachhinein darüber nachdenkt, erscheint das offensichtlich, aber das ist es, was man im Nachhinein denkt. Natürlich sind Mobilfunkantennen für die Abdeckung am Boden und nicht in der Luft gedacht. Ihre Richtdiagramme „strahlen“ entlang der Topografie und „leuchten“ nicht in die Wolken. Somit war Mobilfunkkontakt in einer Höhe von 500 Metern und mehr nur das zufällige Überstrahlen eines Antennenstrahls. So hatte die Verbindung zum Ballon über den Mobilfunkkanal die Hälfte der Strecke nicht. Doch beim Abstieg, als wir unter 500 Meter sanken, funktionierte der Mobilfunk erneut.
Wie haben wir Telemetrie vom Ball empfangen? Dafür danken wir dem redundanten Datenübertragungskanal. Wir haben ein Set auf dem Ball installiert, das auf einer Frequenz von 433 MHz arbeitet.
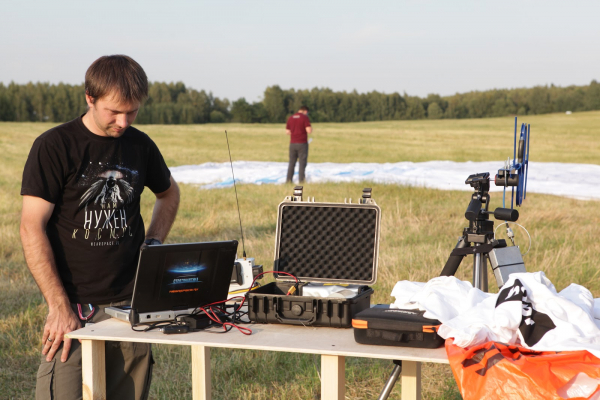
Die Bandbreite ist nicht sehr hoch, aber für unsere Aufgaben war sie völlig ausreichend. Und was die Bestimmung des Standorts des Balls per GPS betrifft, gab es dabei keine Probleme, der Tracker arbeitete ohne Unterbrechungen.
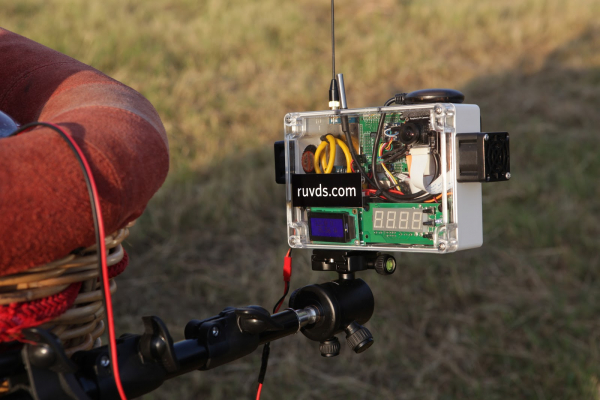
Und während des Fluges stellte sich heraus, dass das USB-Kabel, das das Telemetriemodul mit dem Raspberry Pi 3 verband, defekt war. Auf dem Boden funktionierte es, aber in der Luft versagte es. Vielleicht hatte es Höhenangst. Wir fanden den Fehler des Kabels erst nach der Landung heraus. Zum Glück gelang es, die Datenübertragung direkt vom Telemetriemodul über LoRa aufzubauen.
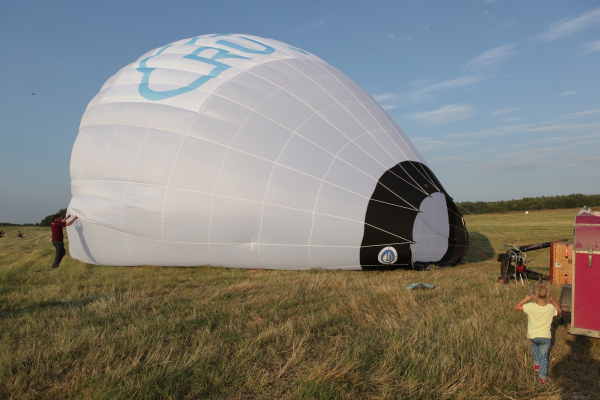
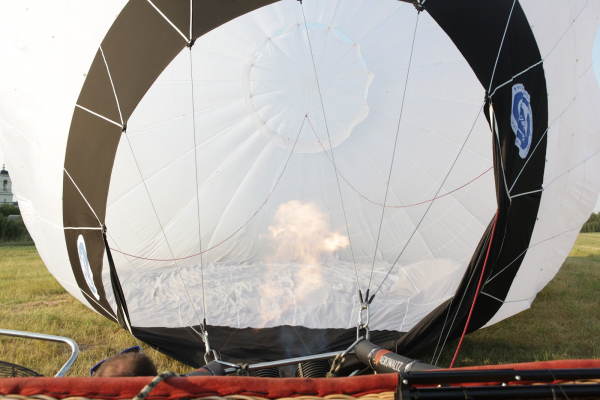
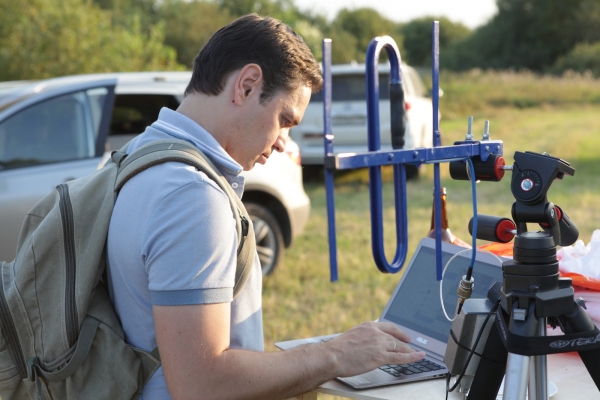
Und nun zu den guten Nachrichten
Das Glück lächelte den Habr-Nutzern @ (1. Platz), @ (2. Platz) und @ (3. Platz)! Der Glücklichste im November erwartet eine Menge Eindrücke (wir hoffen, angenehme) von, und die Besitzer des zweiten und dritten Platzes werden bald gute Smartphones von uns präsentiert bekommen. Und natürlich erhält jeder von ihnen als Geschenk eine kostenlose Miete für einen virtuellen Server von RUVDS.
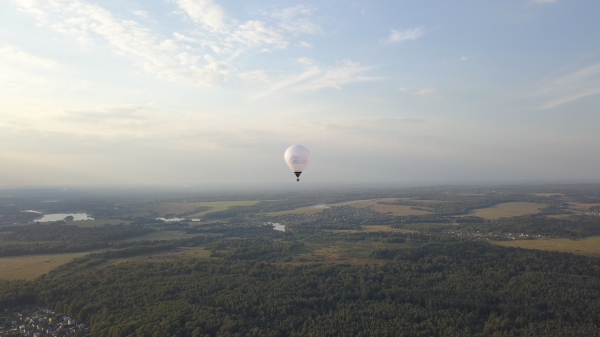
Wie der Start verlief, kann in diesem kurzen Video angesehen werden:
Quelle: habr.com
