

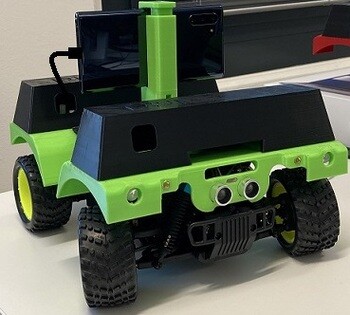
Se ha publicado el lanzamiento del proyecto OpenBot 0.5, que desarrolla una plataforma para crear robots móviles de ruedas, cuyo núcleo es un smartphone Android común. La plataforma fue creada en la división de investigación de Intel y desarrolla la idea de utilizar las capacidades computacionales del smartphone y los GPS, giroscopios, brújulas y cámaras integrados en el dispositivo.
El software para controlar el robot, analizar el entorno y navegar de manera autónoma se implementa en forma de una aplicación para la plataforma Android. El código está escrito en Java, Kotlin y C++, y se distribuye bajo la licencia MIT. Se espera que la plataforma sea útil para enseñar robótica, crear rápidamente prototipos de robots móviles y llevar a cabo investigaciones relacionadas con pilotos automáticos y navegación autónoma.
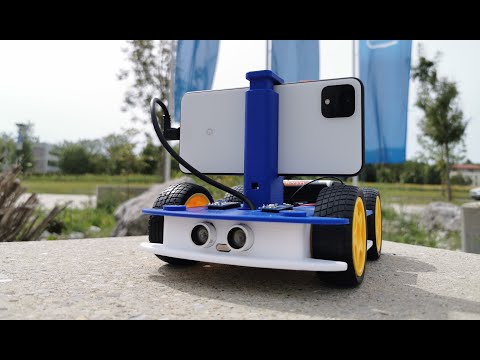
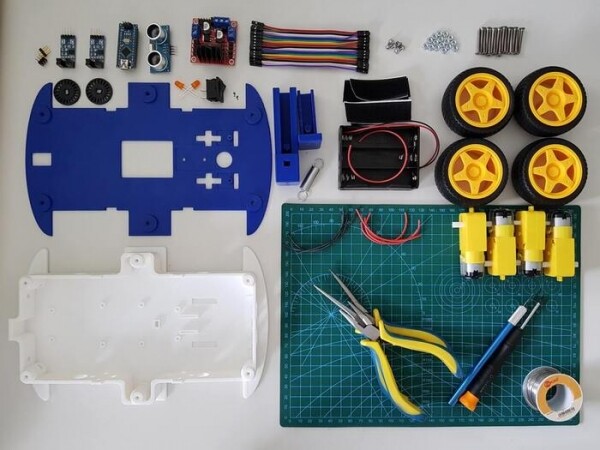
OpenBot permite comenzar experimentos con robots móviles con un costo mínimo: se puede construir un robot utilizando un smartphone de gama media y componentes adicionales por un valor total de aproximadamente 50 dólares. El chasis del robot y las piezas adicionales para montar el smartphone se imprimen en 3D según los diseños propuestos (si no se dispone de una impresora 3D, se puede recortar un marco de cartón o madera contrachapada). Cuatro motores eléctricos proporcionan el movimiento.
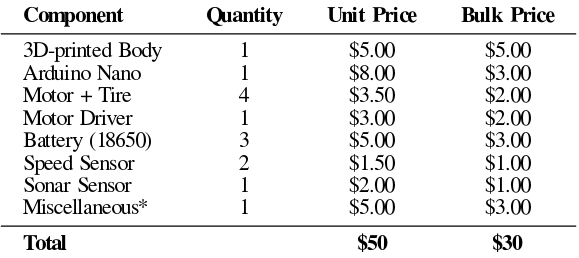
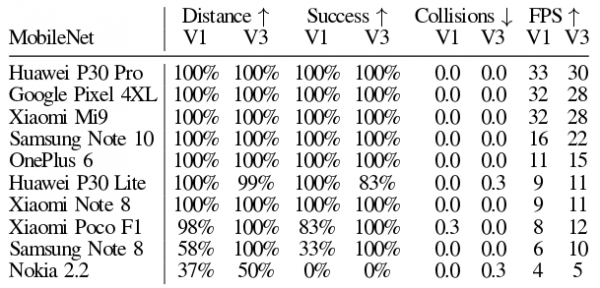
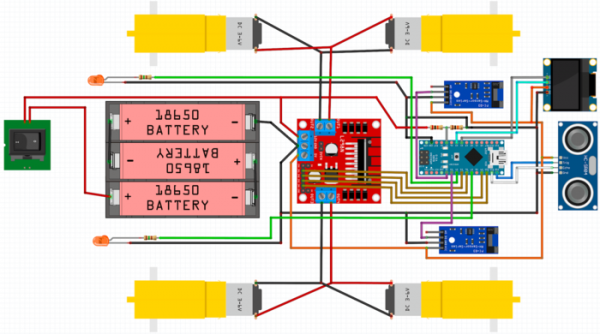
Para controlar los motores, equipos adicionales y sensores, así como para monitorear la carga de las baterías, se utiliza una placa Arduino Nano basada en el microcontrolador ATmega328P, que se conecta al smartphone a través del puerto USB. Además, se admite la conexión de sensores de velocidad y de sonar ultrasónico. El control remoto del robot se puede llevar a cabo a través de una aplicación cliente para Android, a través de una computadora en la misma red WiFi, a través de un navegador web o mediante un controlador de juegos con soporte Bluetooth (por ejemplo, PS4, XBox y X3).
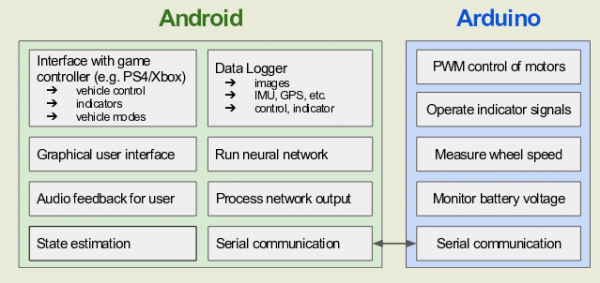
El software de control que se ejecuta en el smartphone incluye un sistema de aprendizaje automático para el reconocimiento de objetos (aproximadamente 80 tipos de objetos son identificables) y la ejecución de funciones de piloto automático. La aplicación permite al robot identificar objetos buscados, sortear obstáculos, seguir un objeto elegido y resolver tareas de navegación autónoma. Por ejemplo, el robot puede trasladarse a un lugar específico en modo piloto automático, adaptándose a los cambios en el entorno. También se puede controlar el movimiento manualmente, utilizando el robot como una cámara en movimiento con control remoto.
En la nueva versión, el firmware para Arduino ha sido significativamente rediseñado, incorporando soporte para tipos adicionales de robots (RTR y RC). La aplicación para Android ha agregado soporte para un nuevo protocolo de intercambio de mensajes con el firmware del microcontrolador, se ha implementado la capacidad de procesar mensajes de configuración y se ha realizado una reestructuración del soporte para el control mediante controladores de juegos. Se han añadido modelos para la impresión en 3D del nuevo chasis RC-Truck.
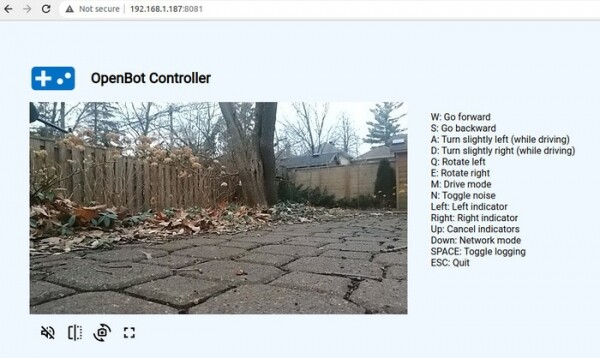
La aplicación cliente ha añadido un botón para cambiar la cámara en el robot y se ha eliminado el soporte para el protocolo RTSP a favor de WebRTC. En la interfaz web basada en Node.js se ha proporcionado la capacidad de controlar el movimiento del robot de forma remota a través del navegador, con transmisión de datos desde la cámara del robot mediante WebRTC.
Fuente: opennet.ru
