

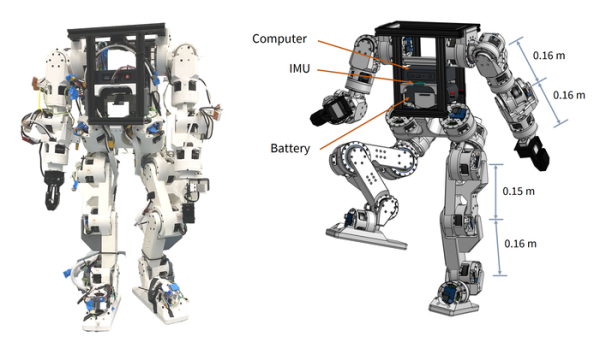
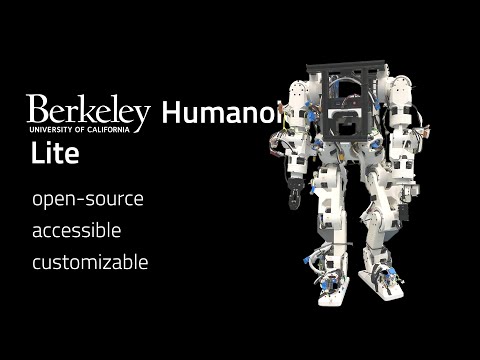
La Universidad de California en Berkeley ha publicado el proyecto Berkeley Humanoid Lite, resultado de investigaciones y experimentos en la creación de robots humanoides fáciles de fabricar. El robot está construido con software de código abierto y se desarrolla de acuerdo con el concepto de Open Hardware. Los componentes de hardware están formados por elementos estándar disponibles en el mercado y partes fabricadas con impresoras 3D. Se han publicado modelos de aprendizaje automático, código fuente del software, esquemas, lista de componentes (BOM), plan de ensamblaje y modelos para impresión 3D.
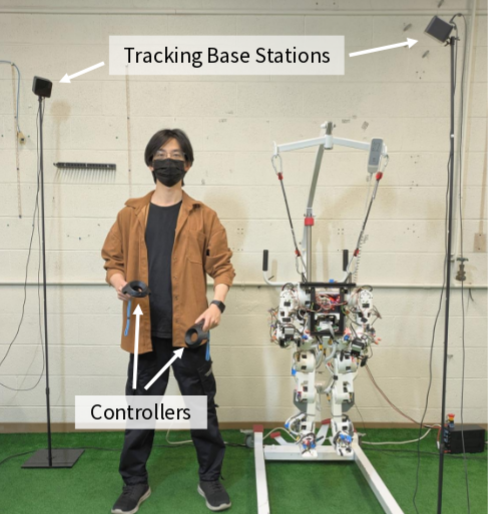
Bajo la licencia MIT, se han abierto los códigos fuente de los firmware de los controladores de actuadores y de la parte baja del sistema que funcionan del lado del robot, así como componentes externos como el entorno para el desarrollo de scripts de control, un entorno para simulación, entrenamiento de modelos de movimiento y verificación, construido sobre las bases de los marcos Isaac Lab, Isaac Sim y MuJoCo. Para el control remoto se pueden utilizar controladores estándar de realidad virtual SteamVR.
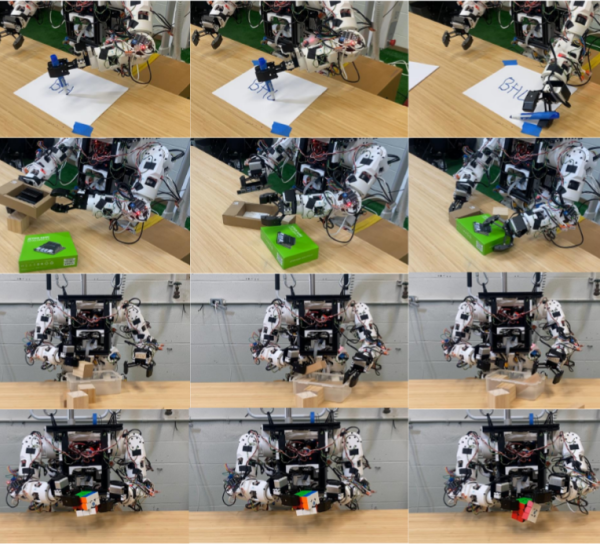
También se han publicado los modelos de aprendizaje automático utilizados en los experimentos, además de ofrecer un controlador de locomoción que utiliza un modelo de aprendizaje automático con refuerzo para permitir que el robot se desplace a un punto determinado. Se ha demostrado el uso del robot como manipulador, controlado remotamente por una persona. Se están llevando a cabo experimentos en el campo de la navegación autónoma, evitación de obstáculos, reproducción de habilidades motoras finas y coordinación de movimientos al caminar.
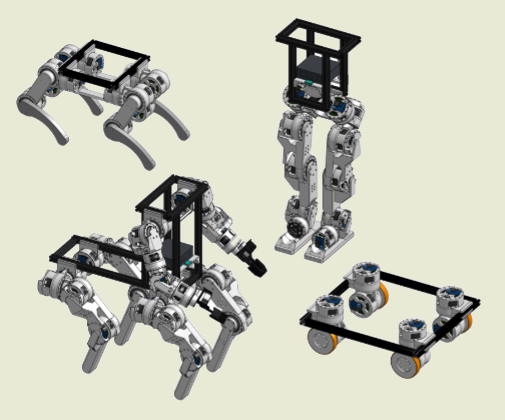
El proyecto puede ser utilizado por otros investigadores como un punto de partida asequible para estudiar y realizar investigaciones en el campo de la robótica. No se requieren habilidades especiales para el ensamblaje y cualquiera puede seguir las instrucciones y esquemas propuestos para crear su propia versión, gastando menos de 5000 dólares. El robot es modular y está diseñado para permitir mejoras y adaptaciones a objetivos individuales, por ejemplo, tras modificaciones mínimas puede ser transformado de bípede a cuadrúpedo o a una forma similar a un canguro.
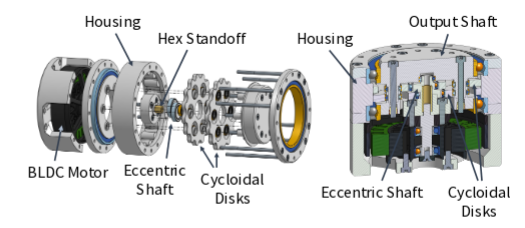
El principal factor que redujo los costos de producción fue el uso de componentes plásticos fabricados con impresoras 3D. No obstante, los investigadores tuvieron que abordar una serie de problemas relacionados con la fiabilidad y durabilidad de las transmisiones que operan con engranajes plásticos en lugar de metálicos. Las limitaciones se superaron mediante el uso de un reductor cíclico.
Fuente: opennet.ru
