

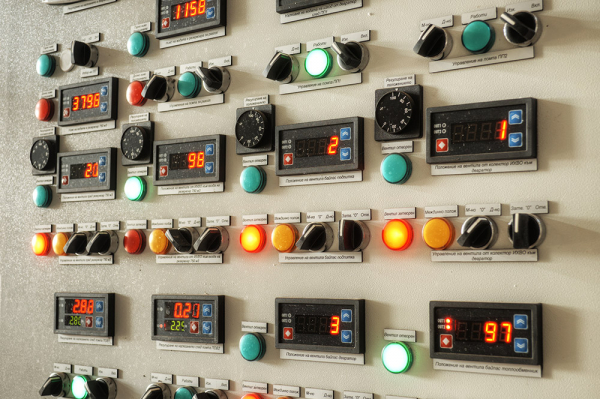
Seguramente muchos de ustedes saben o incluso han visto cómo se gestionan grandes objetos automatizados, como una planta nuclear o una fábrica con múltiples líneas tecnológicas: la acción principal a menudo ocurre en una gran sala, con una multitud de pantallas, luces y controles. Este complejo de gestión se llama normalmente GСУ — el panel de control principal para supervisar el objeto de producción.
Seguramente se han preguntado cómo funciona todo esto desde el punto de vista del hardware y del software, y en qué se diferencian estos sistemas de las computadoras personales habituales. En este artículo, analizaremos cómo llegan diferentes datos al GСУ, cómo se envían comandos al equipo y qué se necesita para gestionar una estación de compresores, una instalación de producción de propano, una línea de ensamblaje de automóviles o incluso una estación de bombas de alcantarillado.
El nivel inferior o la bus de campo — es de donde todo comienza.
Este conjunto de palabras poco claro para los no iniciados se utiliza cuando se necesita describir los medios de comunicación entre microcontroladores y el equipo subordinado, como módulos de entrada-salida o dispositivos de medición. Generalmente, este canal de comunicación se llama "bus de campo", porque es responsable de transmitir al controlador los datos que provienen del "campo".
"Campo" es un término profesional profundo que denota el hecho de que algún equipo (por ejemplo, sensores o actuadores) con el que interactúa el controlador está ubicado lejos, en el exterior, en los campos, bajo el manto de la noche. Y no importa que el sensor pueda estar ubicado a medio metro del controlador y medir, por ejemplo, la temperatura en un armario de automatización, todavía se considera que está "en el campo". Con mayor frecuencia, las señales de los sensores que llegan a los módulos de entrada-salida superan distancias de decenas a cientos de metros (y a veces más), recolectando información de sitios o equipos lejanos. Por eso, el bus de intercambio, por el cual el controlador recibe los valores de estos sensores, se suele llamar bus de campo o menos frecuentemente bus de nivel inferior o bus industrial.
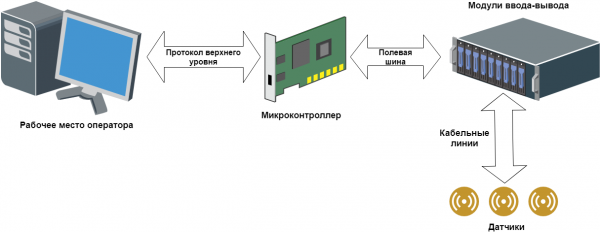
Diagrama general de la automatización de un objeto industrial.
Así, la señal eléctrica del sensor recorre cierta distancia a través de las líneas de cableado (generalmente un cable de cobre común con varios conductores), a las que se conectan varios sensores. Luego, la señal llega al módulo de procesamiento (módulo de entrada/salida), donde se convierte en un lenguaje digital comprensible para el controlador. Posteriormente, esta señal se transmite directamente al controlador a través de un bus de campo, donde se procesa definitivamente. La lógica de funcionamiento del microcontrolador se basa en tales señales.
Nivel superior: desde la guirnalda hasta toda una estación de trabajo
Se denomina nivel superior a todo aquello con lo que un operador mortal común puede interactuar al gestionar un proceso tecnológico. En el caso más simple, el nivel superior consiste en un conjunto de bombillas y botones. Las bombillas informan al operador sobre ciertos eventos que ocurren en el sistema, y los botones se utilizan para enviar comandos al controlador. Este sistema a menudo se llama "guirnalda" o "árbol", porque se asemeja mucho (como se puede ver en la fotografía al inicio del artículo).
Si el operador tiene más suerte, su nivel superior será un panel de operador: una especie de computadora plana que, de una manera u otra, recibe datos del controlador para mostrarlos en la pantalla. Este panel generalmente se monta en el propio armario de automatización, por lo que hay que interactuar con él en la mayoría de los casos de pie, lo que resulta incómodo. Además, la calidad y el tamaño de la imagen en los paneles de pequeño formato dejan mucho que desear.
Y, por último, el atractivo espectáculo de generosidad: una estación de trabajo (o incluso varias duplicadas), que es un ordenador personal común.
El equipo de nivel superior debe interactuar de alguna manera con el microcontrolador (de lo contrario, ¿para qué sirve?). Para tal interacción, se utilizan protocolos de nivel superior y un medio de transmisión, como Ethernet o UART. En el caso de la "guirnalda", no se requieren tales sofisticaciones; las bombillas se encienden utilizando líneas físicas comunes, sin interfaces ni protocolos complicados.
En general, este nivel superior es menos interesante que el bus de campo, ya que este nivel superior puede no existir en absoluto (de la serie no hay nada que el operador deba ver, el controlador se encargará de lo que y cómo debe hacerse).
Protocolos de transmisión de datos "antiguos": Modbus y HART
Poca gente lo sabe, pero en el séptimo día de la creación del mundo, Dios no descansó, sino que creó Modbus. Junto con el protocolo HART, Modbus es, sin duda, el protocolo industrial de transmisión de datos más antiguo; apareció nada menos que en 1979.
Inicialmente, se utilizaba un interfaz serie como medio de transmisión, luego Modbus se implementó sobre TCP/IP. Es un protocolo síncrono bajo el esquema "maestro-esclavo", donde se utiliza el principio de "solicitud-respuesta". El protocolo es bastante pesado y lento, la velocidad de intercambio depende de las características del receptor y del transmisor, pero generalmente se cuenta en cientos de milisegundos, especialmente en la implementación a través de interfaz serie.
Además, el registro de transmisión de datos Modbus es de 16 bits, lo que impone de inmediato limitaciones en la transmisión de tipos real y doble. Se transmiten ya sea en partes o con pérdida de precisión. Aunque Modbus todavía se utiliza ampliamente en situaciones donde no se necesita alta velocidad de intercambio y la pérdida de datos transmitidos no es crítica. Muchos fabricantes de diversos dispositivos disfrutan de ampliar el protocolo Modbus de manera excepcional y muy original, añadiendo funciones no estándar. Por lo tanto, este protocolo tiene numerosas mutaciones y desviaciones de la norma, pero sigue viviendo con éxito en el mundo moderno.
El protocolo HART también existe desde los años ochenta; es un protocolo de intercambio industrial sobre un par de hilos de lazo de corriente, al que se conectan directamente sensores de 4-20 mA y otros dispositivos compatibles con el protocolo HART.
Para la conmutación de líneas HART se utilizan dispositivos especiales, conocidos como módems HART. También existen convertidores que proporcionan al usuario, por ejemplo, el protocolo Modbus en la salida.
Lo notable del HART es, probablemente, que además de las señales analógicas de los sensores de 4-20 mA, se transmite también una señal digital del mismo protocolo, lo que permite conectar la parte digital y analógica en una misma línea de cable. Los módems HART modernos pueden conectarse al puerto USB del controlador, conectarse por Bluetooth, o mediante el antiguo método a través de un puerto serie. Hace una década, al igual que Wi-Fi, apareció el estándar inalámbrico WirelessHART, que opera en el rango ISM.
La segunda generación de protocolos o buses no completamente industriales como ISA, PCI(e) y VME
A los protocolos Modbus y HART les han seguido buses no del todo industriales, como ISA (MicroPC, PC/104) o PCI/PCIe (CompactPCI, CompactPCI Serial, StacPC), así como VME.
Ha llegado la era de los computadoras que disponen de un bus de datos universal, al cual se pueden conectar diversas placas (módulos) para procesar una señal unificada. Generalmente, en este caso, el módulo del procesador (computadora) se inserta en lo que se llama un marco, que asegura la interacción en el bus con otros dispositivos. El marco, o como le gusta llamar a los verdaderos automatizadores, 'crate', se complementa con las placas de entrada-salida necesarias: analógicas, discretas, de interfaz, etc., o todo esto se ensambla en forma de sándwich sin marco, una placa sobre otra. Después, esta diversidad en el bus (ISA, PCI, etc.) intercambia datos con el módulo del procesador, que de esa manera recibe información de los sensores y realiza cierta lógica.
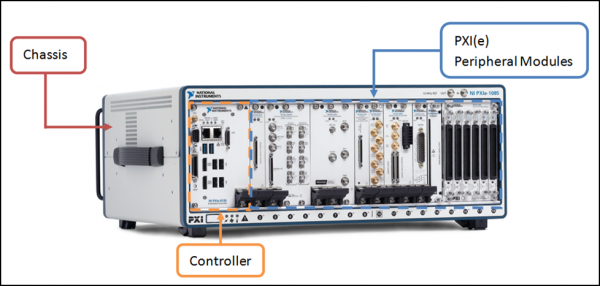
Controlador y módulos de entrada-salida en el marco PXI sobre el bus PCI. Fuente:
Todo estaría bien con estos buses ISA, PCI(e) y VME, especialmente para esos tiempos: tanto la velocidad de intercambio no decepciona, como los componentes del sistema están ubicados en un mismo marco, compacto y conveniente; puede que no haya reemplazo en caliente para las placas de entrada-salida, pero todavía no se siente mucha necesidad.
Pero hay una cuchara de alquitrán, y no una sola. Es bastante complicado construir un sistema distribuido en tal configuración, el bus de intercambio es local, hay que idear algo para el intercambio de datos con otros nodos subordinados o iguales, el mismo Modbus sobre TCP/IP o algún otro protocolo; en general, hay pocas comodidades. Y la segunda cosa poco agradable: las placas de entrada-salida generalmente esperan una señal unificada en la entrada y no tienen aislamiento galvanico con el equipo de campo, por lo que hay que crear un lío de diversos módulos de conversión y esquema intermedio, lo que complica seriamente la base elemental.
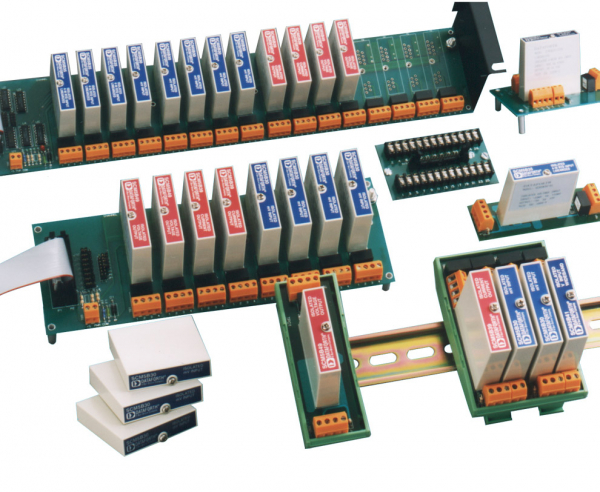
Módulos intermedios de conversión de señal con aislamiento galvanico. Fuente:
¿Y qué hay del protocolo de intercambio por el bus industrial? —preguntarán ustedes. No hay nada. No existe en tal implementación. A través de las líneas de cable, la señal llega de los sensores a los convertidores de señal, los convertidores emiten voltaje a una placa de entrada-salida discreta o analógica, y los datos se leen de la placa a través de los puertos de entrada/salida, mediante el sistema operativo. Y no hay protocolos especializados.
Cómo funcionan los modernos buses industriales y protocolos
¿Y ahora qué? Hasta hoy, la ideología clásica de construcción de sistemas automatizados ha cambiado un poco. Muchos factores han influido, desde el hecho de que la automatización también debe ser conveniente, hasta la tendencia hacia sistemas automatizados distribuidos con nodos alejados entre sí.
Se puede decir que hoy en día hay dos conceptos principales para construir sistemas de automatización: sistemas automatizados localizados y distribuidos.
En el caso de los sistemas localizados, donde la recopilación de datos y la gestión se centralizan en un lugar específico, se demanda el concepto de un conjunto de módulos de entrada/salida interconectados a través de un bus rápido común, incluyendo un controlador con su propio protocolo de intercambio. Por lo general, los módulos de entrada/salida incluyen un convertidor de señales y un aislamiento galvánico (aunque, por supuesto, no siempre). Es decir, al consumidor final solo le basta entender qué tipos de sensores y mecanismos estarán presentes en el sistema automatizado, contar el número de módulos de entrada/salida necesarios para diferentes tipos de señales y conectarlos en una línea común con el controlador. En este caso, cada fabricante suele utilizar su protocolo favorito para el intercambio entre los módulos de entrada/salida y el controlador, y puede haber muchas opciones.
En el caso de sistemas distribuidos, se aplica todo lo comentado sobre los sistemas localizados, además de que es importante que los componentes individuales, por ejemplo, un conjunto de módulos de entrada/salida más un dispositivo de recopilación y transmisión de información —un microcontrolador no muy inteligente, que está en una caseta en el campo, cerca de la válvula que cierra el petróleo— puedan interactuar con nodos similares y con el controlador principal a grandes distancias con una velocidad de intercambio efectiva.
¿Cómo eligen los desarrolladores un protocolo para su proyecto? Todos los protocolos de intercambio modernos ofrecen un rendimiento bastante alto, así que a menudo la elección de un fabricante u otro se basa no en la velocidad de intercambio a través de este mismo bus industrial. No es tan importante la implementación del protocolo en sí, porque, desde el punto de vista del desarrollador del sistema, seguirá siendo una caja negra que proporciona una cierta estructura interna de intercambio y no está destinada a la intervención externa. Con mayor frecuencia, se presta atención a características prácticas: el rendimiento del calculador, la facilidad de aplicación del concepto del fabricante a la tarea planteada, la disponibilidad de los tipos de módulos de entrada/salida necesarios, la posibilidad de reemplazo en caliente de los módulos sin interrumpir el bus, etc.
Los proveedores de equipos más populares ofrecen sus propias implementaciones de protocolos industriales: por ejemplo, la conocida empresa Siemens desarrolla su propia serie de protocolos Profinet y Profibus, B&R ofrece el protocolo Powerlink, y Rockwell Automation tiene el protocolo EtherNet/IP. Una solución nacional en esta lista de ejemplos es la versión del protocolo FBUS de la empresa rusa Fastwel.
También existen soluciones más universales, que no están atadas a un fabricante específico, como EtherCAT y CAN. Analizaremos en detalle estos protocolos a lo largo del artículo y veremos cuáles son más adecuados para aplicaciones concretas: la industria automotriz y aeroespacial, la fabricación de electrónica, sistemas de posicionamiento y robótica. ¡Mantente conectado!
Fuente: habr.com
