

hablamos sobre el funcionamiento de los buses y protocolos en la automatización industrial. Esta vez nos centraremos en soluciones laborales modernas: veremos qué protocolos se utilizan en sistemas de todo el mundo. Examinaremos tecnologías de empresas alemanas como Beckhoff y Siemens, de la austriaca B&R, de la estadounidense Rockwell Automation y de la rusa Fastwel. También estudiaremos soluciones universales que no están vinculadas a un fabricante específico, como EtherCAT y CAN.
Al final del artículo habrá una tabla comparativa con las características de los protocolos EtherCAT, POWERLINK, PROFINET, EtherNet/IP y ModbusTCP.
No hemos incluido en el análisis los protocolos PRP, HSR, OPC UA y otros, ya que ya hay excelentes artículos de nuestros colegas ingenieros en Habr que se encargan del desarrollo de sistemas de automatización industrial. Por ejemplo, y .
Primero definamos la terminología: Industrial Ethernet = red industrial, Fieldbus = bus de campo. En la automatización industrial rusa, a menudo hay confusión con los términos relacionados con el bus de campo y la red industrial de nivel inferior. A menudo, estos términos se combinan en un concepto vago de ‘nivel inferior’, que se denomina tanto bus de campo como bus de nivel inferior, aunque puede que ni siquiera sea un bus.
¿Por qué es así?Esta confusión está probablemente relacionada con el hecho de que en muchos controladores modernos, la conexión de módulos de entrada/salida a menudo se realiza mediante un panel de conexión (ingl. backplane) o un bus físico. Es decir, se utilizan ciertos contactos de bus y conectores para unir varios módulos en un solo nodo. Pero estos nodos, a su vez, pueden conectarse entre sí ya sea mediante una red industrial o un bus de campo. En la terminología occidental hay una clara distinción: una red es una red, un bus es un bus. El primero se denomina Industrial Ethernet, el segundo Fieldbus. En este artículo se propone utilizar los términos ‘red industrial’ y ‘bus de campo’ respectivamente.
El estándar de red industrial EtherCAT, desarrollado por la empresa Beckhoff
El protocolo y la red industrial EtherCAT son, sin duda, una de las formas más rápidas de transmisión de datos en sistemas de automatización en la actualidad. La red EtherCAT se utiliza con éxito en sistemas de automatización distribuidos, donde los nodos interactuantes están separados por grandes distancias.
El protocolo EtherCAT utiliza tramas Ethernet estándar para la transmisión de sus telegramas, por lo que se mantiene la compatibilidad con cualquier equipo Ethernet estándar y, de hecho, la recepción y transmisión de datos pueden organizarse en cualquier controlador Ethernet, siempre que se cuente con el software adecuado.
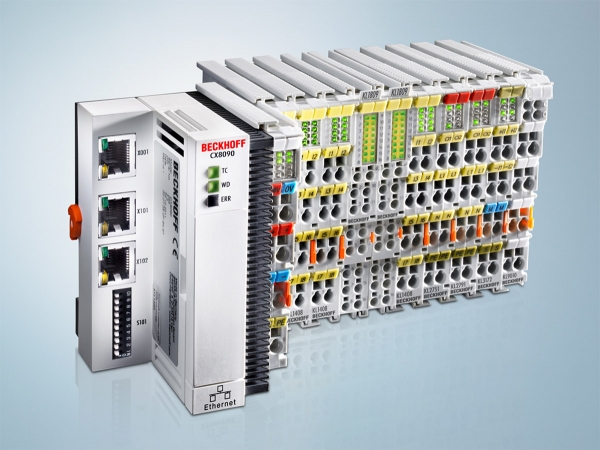
Controlador Beckhoff con un conjunto de módulos de entrada y salida. Fuente:
La especificación del protocolo es abierta y está disponible, pero solo a través de la asociación de desarrollo, EtherCAT Technology Group.
Así es como funciona EtherCAT (espectáculo deslumbrante, como un juego de Zuma Inca):
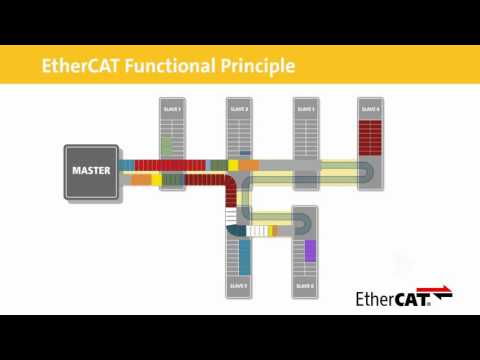
La alta velocidad de intercambio en este protocolo —puede hablarse de unidades de microsegundos— se logra porque los desarrolladores renunciaron al intercambio mediante telegramas enviados directamente a un dispositivo específico. En lugar de eso, se envía un único telegrama a la red EtherCAT, dirigido a todos los dispositivos simultáneamente; cada uno de los nodos subordinados de recolección y transmisión de información (a menudo llamados UCO — dispositivo de comunicación con el objeto) toma 'al vuelo' los datos que le fueron destinados, e inserta en el telegrama los datos que está dispuesto a ofrecer para el intercambio. Después, el telegrama se envía al siguiente nodo subordinado, donde se realiza la misma operación. Tras pasar por todos los UCO, el telegrama regresa al controlador principal, que, basándose en los datos obtenidos de los dispositivos subordinados, implementa la lógica de control, interactuando nuevamente mediante el telegrama con los nodos subordinados, que emiten la señal de control hacia el equipo.
La red EtherCAT puede tener cualquier topología, pero en esencia siempre será un anillo —debido al uso del modo full-duplex y dos conectores Ethernet. Así, el telegrama siempre se transmitirá secuencialmente a cada dispositivo en el bus.
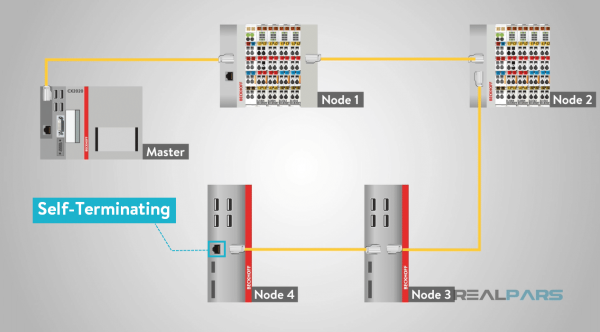
Representación esquemática de la red EtherCAT con varios nodos. Fuente:
Cabe mencionar que la especificación EtherCAT no tiene restricciones en el nivel físico 100Base-TX, por lo que la implementación del protocolo es posible sobre líneas gigabit y ópticas.
Redes industriales abiertas y estándares PROFIBUS/NET de Siemens
El consorcio alemán Siemens es conocido desde hace mucho tiempo por sus controladores lógicos programables (PLC), utilizados en todo el mundo.
El intercambio de datos entre los nodos de un sistema automatizado controlado por equipos de Siemens se lleva a cabo tanto a través del bus de campo denominado PROFIBUS como en la red industrial PROFINET.
El bus PROFIBUS utiliza un cable especial de dos hilos con conectores DB-9. En Siemens es de color púrpura, pero en la práctica hemos encontrado otros :). Para conectar varios nodos, el conector puede unir dos cables. También tiene un interruptor para la resistencia terminal. La resistencia terminal debe estar activada en los dispositivos finales de la red, indicando que este es el primer o el último dispositivo, y después de él no hay nada más, solo oscuridad y vacío (así funcionan todos los rs485). Si se activa la resistencia en un conector intermedio, la sección siguiente quedará desconectada.
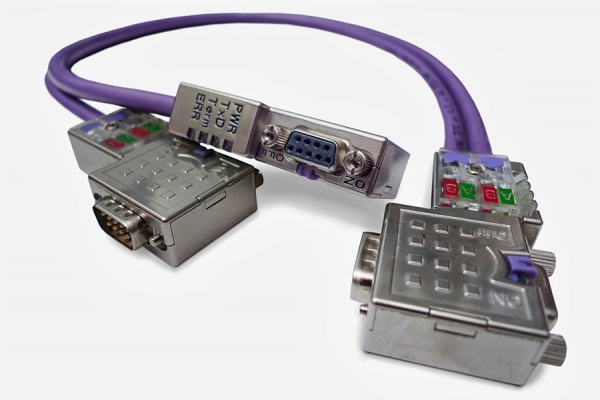
Cable PROFIBUS con conectores. Fuente:
En la red PROFINET se utiliza un par trenzado similar, generalmente con conectores RJ-45, el cable es de color verde. Si la topología de PROFIBUS es un bus, la topología de la red PROFINET puede ser cualquier cosa: desde un anillo, una estrella, un árbol o una combinación de todos ellos.
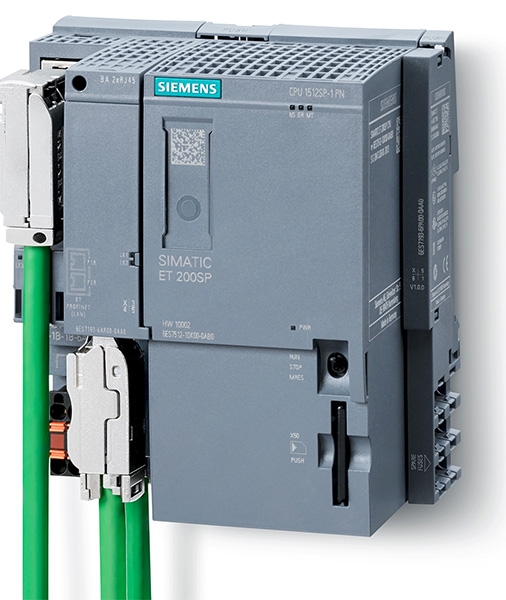
Controlador Siemens con cable PROFINET conectado. Fuente: w3.siemens.com
Existen varios protocolos de intercambio en el bus PROFIBUS y en la red PROFINET.
Para PROFIBUS:
- PROFIBUS DP — la implementación de este protocolo implica comunicación con dispositivos subordinados remotos, y en el caso de PROFINET, el protocolo correspondiente es PROFINET IO.
- PROFIBUS PA — es esencialmente lo mismo que PROFIBUS DP, pero se utiliza para versiones a prueba de explosiones para la transmisión de datos y alimentación (un análogo de PROFIBUS DP con diferentes propiedades físicas). Actualmente no existe un protocolo de PROFINET a prueba de explosiones análogo a PROFIBUS.
- PROFIBUS FMS — destinado al intercambio de datos con sistemas de otros fabricantes que no pueden utilizar PROFIBUS DP. El análogo de PROFIBUS FMS en la red PROFINET es el protocolo PROFINET CBA.
Para PROFINET:
- PROFINET IO;
- PROFINET CBA.
El protocolo PROFINET IO se divide en varias clases:
- PROFINET NRT (sin tiempo real) se utiliza en aplicaciones donde los parámetros de tiempo no son críticos. Emplea el protocolo de transmisión de datos Ethernet TCP/IP y UDP/IP.
- PROFINET RT (tiempo real) implementa el intercambio de datos de entrada/salida mediante tramas Ethernet, aunque los datos de diagnóstico y de comunicación aún se transmiten a través de UDP/IP.
- PROFINET IRT (tiempo real isócrono) es un protocolo diseñado específicamente para aplicaciones de control de movimiento e incluye una fase de transmisión de datos isócrona.
En cuanto a la implementación del protocolo de tiempo real rígido PROFINET IRT, se destacan dos canales de comunicación para dispositivos remotos: uno isócrono y otro asincrono. El canal isócrono, con una duración de ciclo de intercambio fija en el tiempo, utiliza sincronización de reloj y transmite datos críticos en tiempo; para ello se emplean telegramas de segundo nivel. La duración de transmisión en el canal isócrono no supera 1 milisegundo.
En el canal asincrono se transmiten los llamados datos en tiempo real, que también son dirigidos mediante dirección MAC. Además, se transmite diversa información de diagnóstico y auxiliar ya sobre TCP/IP. Ni los datos en tiempo real ni otra información pueden, por supuesto, interrumpir el ciclo isócrono.
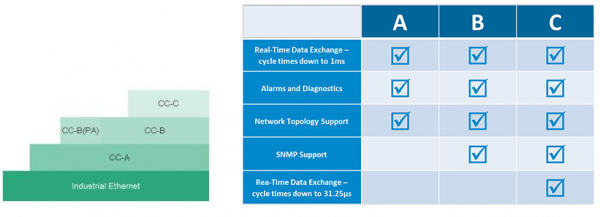
El conjunto de funciones ampliadas de PROFINET IO no es necesario para cada sistema de automatización industrial, por lo que este protocolo se adapta a proyectos específicos, teniendo en cuenta las clases de conformidad o clases de aplicación (conformance classes): CC-A, CC-B, CC-CC. Las clases de conformidad permiten seleccionar dispositivos de campo y componentes de bus con la funcionalidad mínima necesaria.
Fuente:
El segundo protocolo de intercambio en la red PROFINET — PROFINET CBA — se utiliza para establecer comunicaciones industriales entre equipos de diferentes fabricantes. La unidad de producción principal en los sistemas CBA es una entidad llamada componente. Este componente generalmente consiste en un conjunto de partes mecánicas, eléctricas y electrónicas del dispositivo o instalación, así como el software aplicable correspondiente. Para cada componente se selecciona un módulo de software que contiene una descripción completa de la interfaz de dicho componente según los requisitos de la norma PROFINET. Después, estos módulos de software se utilizan para intercambiar datos con los dispositivos.
Protocolo Ethernet POWERLINK de B&R
El protocolo Powerlink fue desarrollado por la empresa austriaca B&R a principios de la década de 2000. Es otra implementación de un protocolo en tiempo real sobre el estándar Ethernet. La especificación del protocolo está disponible y se distribuye libremente.
En la tecnología Powerlink se aplica un mecanismo conocido como muestreo mixto, donde toda la interacción entre dispositivos se divide en varias fases. Los datos especialmente críticos se transmiten en la fase de intercambio isócrono, para la cual se configura el tiempo de respuesta requerido, mientras que los demás datos se transmitirán cuando sea posible en la fase asíncrona.
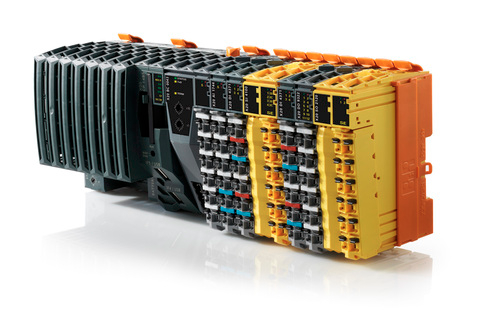
Controlador de B&R con un conjunto de módulos de entrada-salida. Fuente: br-automation.com
Inicialmente, el protocolo se implementó sobre el nivel físico 100Base-TX, pero más tarde se desarrolló una implementación de gigabit.
El protocolo Powerlink utiliza un mecanismo de planificación de intercambio. Se envía un marcador o mensaje de control a la red, con el que se determina qué dispositivo tiene en ese momento permiso para intercambiar datos. En cada momento, solo un dispositivo puede tener acceso al intercambio.
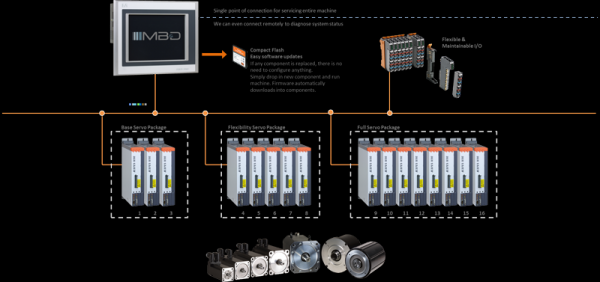
Representación esquemática de la red Ethernet POWERLINK con varios nodos.
En la fase isócrona, el controlador encuestador envía secuencialmente una solicitud a cada nodo del cual se necesitan obtener datos críticos.
La fase isócrona se realiza, como ya se ha mencionado, con un tiempo de ciclo configurable. En la fase asíncrona de intercambio, se utiliza la pila de protocolos IP, el controlador solicita datos no críticos a todos los nodos, que envían respuestas a medida que obtienen acceso a la transmisión en la red. La relación de tiempo entre las fases isócrona y asíncrona se puede ajustar manualmente.
Protocolo Ethernet/IP de Rockwell Automation
El protocolo EtherNet/IP fue desarrollado con la activa participación de la compañía estadounidense Rockwell Automation en el año 2000. Utiliza la pila IP de TCP y UDP, y la amplía para su aplicación en la automatización industrial. La segunda parte del nombre, a diferencia de la creencia popular, no significa Internet Protocol, sino Industrial Protocol. UDP IP utiliza la pila de comunicación del protocolo CIP (Common Interface Protocol), que también se utiliza en las redes ControlNet / DeviceNet y se implementa sobre TCP/IP.
La especificación EtherNet/IP es pública y se distribuye de forma gratuita. La topología de la red Ethernet/IP puede ser arbitraria e incluir anillos, estrellas, árboles o buses.
Además de las funciones estándar de los protocolos HTTP, FTP y SMTP, EtherNet/IP implementa la transferencia de datos críticos en tiempo de entrega entre el controlador de sondeo y los dispositivos de entrada/salida. La transmisión de datos no críticos en tiempo se garantiza a través de paquetes TCP, mientras que la entrega crítica de datos de control cíclicos se realiza mediante el protocolo UDP.
Para la sincronización de tiempo en sistemas distribuidos, EtherNet/IP utiliza el protocolo CIPsync, que es una extensión del protocolo de comunicación CIP.
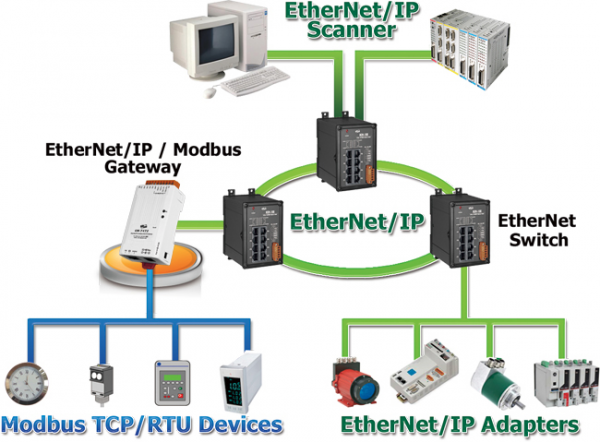
Diagrama esquemático de la red Ethernet/IP con varios nodos y conexión de dispositivos Modbus. Fuente:
Para simplificar la configuración de la red EtherNet/IP, la mayoría de los dispositivos de automatización estándar incluyen archivos de configuración predefinidos en su paquete.
Implementación del protocolo FBUS en la empresa Fastwel
Dudamos mucho en incluir a la empresa rusa Fastwel con su implementación nacional del protocolo industrial FBUS en esta lista, pero finalmente decidimos escribir un par de párrafos para una mejor comprensión de la realidad de la sustitución de importaciones.
Existen dos implementaciones físicas de FBUS. Una de ellas es un bus en el que el protocolo FBUS opera sobre el estándar RS485. Además, hay una implementación de FBUS en la red industrial Ethernet.
FBUS no se puede considerar un protocolo de alta velocidad, ya que el tiempo de respuesta depende en gran medida de la cantidad de módulos de entrada/salida en el bus y de los parámetros de intercambio, normalmente oscila entre 0,5 y 10 milisegundos. Un nodo esclavo de FBUS puede contener solo 64 módulos de entrada/salida. Para el bus de campo, la longitud del cable no puede superar 1 metro, por lo que no se habla de sistemas distribuidos. Es cierto, pero solo al utilizar la red industrial FBUS sobre TCP/IP, lo que significa un aumento en el tiempo de sondeo varias veces. Se pueden utilizar extensores de bus para conectar los módulos, lo que permite colocar los módulos de forma conveniente en el armario de automatización.
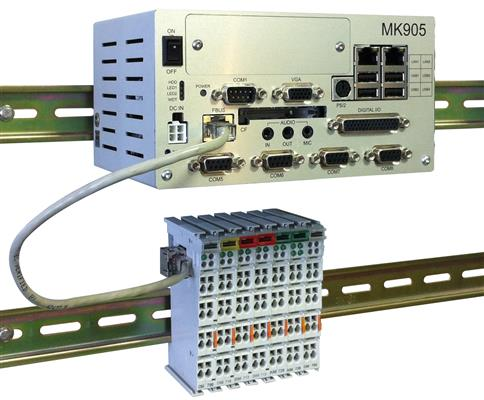
Controlador Fastwel con módulos de entrada/salida conectados. Fuente:
En resumen: cómo se utiliza todo esto en la ACP
Por supuesto, la variedad de protocolos industriales de transmisión de datos modernos es mucho mayor de lo que hemos descrito en este artículo. Algunos están vinculados a un fabricante específico, otros, en cambio, son universales. Al desarrollar sistemas automatizados de control de procesos (ACP), el ingeniero elige los protocolos óptimos, teniendo en cuenta las tareas y limitaciones específicas (técnicas y de presupuesto).
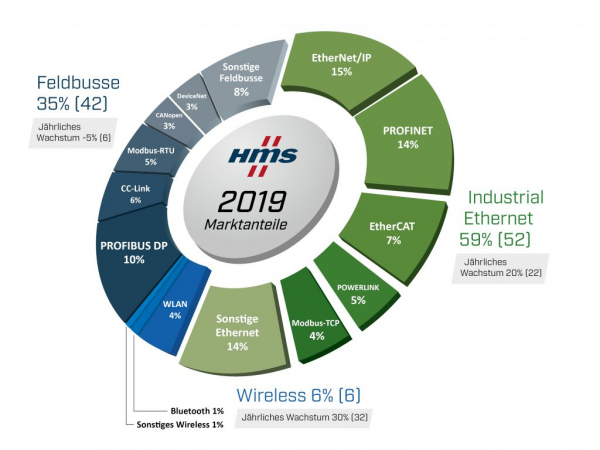
Si hablamos de la prevalencia de un protocolo de intercambio específico, se puede presentar el diagrama de la empresa HMS Networks AB, que ilustra las cuotas de mercado de diversas tecnologías de intercambio en redes industriales.
Fuente:
Como se puede ver en el diagrama, PRONET y PROFIBUS de Siemens ocupan posiciones de liderazgo.
Cabe destacar que hace 6 años .
La tabla a continuación presenta un resumen de los protocolos de intercambio descritos. Algunos parámetros, como el rendimiento, se expresan en términos abstractos: alto/bajo. Los equivalentes numéricos se pueden encontrar en artículos de análisis de rendimiento.
| EtherCAT | POWERLINK | PROFINET | EtherNet/IP | ModbusTCP |
Nivel físico | 100/1000 BASE-TX | 100/1000 BASE-TX | 100/1000 BASE-TX | 100/1000 BASE-TX | 100/1000 BASE-TX |
Nivel de transmisión de datos | Capa de enlace (tramas Ethernet) | Capa de enlace (tramas Ethernet) | Capa de enlace (tramas Ethernet), de red/transporte (TCP/IP) | De red/transporte (TCP/IP) | De red/transporte (TCP/IP) |
Soporte de tiempo real | Sí | Sí | Sí | Sí | No |
Rendimiento | Alta | Alta | IRT – alto, RT – medio | Precio | Bajo |
Longitud del cable entre nodos | 100m | 100m/2km | 100m | 100m | 100m |
Fases de transmisión | No | Isocronismo + asincronismo | IRT – isocronismo + asincronismo, RT – asincronismo | No | No |
Número de nodos | 65535 | 240 | Límite de la red TCP/IP | Límite de la red TCP/IP | Límite de la red TCP/IP |
Resolución de colisiones | Topología en anillo | Sincronización de ciclos, fases de transmisión | Topología en anillo, fases de transmisión | Conmutadores, topología en estrella | Conmutadores, topología en estrella |
Reemplazo en caliente | No | Sí | Sí | Sí | Dependiendo de la implementación |
Costo del equipo | Bajo | Bajo | Alta | Precio | Bajo |
Las áreas de aplicación de los protocolos de intercambio descritos, buses de campo y redes industriales son muy diversas. Desde la industria química y automotriz hasta tecnologías aeroespaciales y producción de electrónica. Los protocolos de intercambio de alta velocidad son necesarios en sistemas de posicionamiento en tiempo real de varios dispositivos y en robótica.
¿Y con qué protocolos has trabajado y dónde los has utilizado? Comparte tu experiencia en los comentarios. 🙂
Fuente: habr.com
