

Publico el primer capítulo de las lecciones sobre teoría del control automático, después del cual tu vida nunca volverá a ser la misma.
Las lecciones del curso 'Gestión de Sistemas Técnicos', impartidas por Oleg Stepanovich Kozlov en el departamento de 'Reactores Nucleares y Plantas de Energía', Facultad de 'Ingeniería Energética' de la MGUT nombrada en honor a N.E. Bauman. Agradecimiento especial por ello.
Estas lecciones están en proceso de publicación en forma de libro, y dado que hay especialistas en TAU, estudiantes e interesados en el tema aquí, cualquier crítica es bienvenida.
1. Conceptos básicos de la teoría de control de sistemas técnicos
1.1. Objetivos, principios de control, tipos de sistemas de control, definiciones básicas, ejemplos
El desarrollo y perfeccionamiento de la producción industrial (energética, transporte, ingeniería mecánica, tecnología espacial, etc.) requiere un aumento continuo de la productividad de máquinas y equipos, mejora de la calidad del producto, reducción de costos y, especialmente en la energía nuclear, un drástico aumento de la seguridad (nuclear, radiológica, etc.) en la operación de las centrales nucleares y unidades nucleares.
La implementación de los objetivos establecidos es imposible sin la introducción de sistemas de control modernos, que incluyen tanto sistemas automatizados (con la participación de un operador humano) como sistemas automáticos (sin la participación de un operador humano).
Definición: El control es la organización de un proceso tecnológico específico que asegura el logro del objetivo establecido.
La teoría del control es una parte de la ciencia y la técnica moderna. Se basa tanto en disciplinas fundamentales (científicas generales) como matemáticas, física, química, etc., como en disciplinas aplicadas (electrónica, técnica de microprocesadores, programación, etc.).
Cualquier proceso de control (automático) consta de las siguientes etapas (elementos) principales:
- obtención de información sobre la tarea de control;
- obtención de información sobre el resultado del control;
- análisis de la información obtenida;
- ejecución de la decisión (intervención en el objeto de control).
Para la implementación del Proceso de Control, el sistema de control (SC) debe tener:
- fuentes de información sobre la tarea de control;
- fuentes de información sobre los resultados del control (diversos sensores, dispositivos de medición, detectores, etc.);
- dispositivos para analizar la información obtenida y tomar decisiones;
- dispositivos ejecutores que afectan al Objeto de Control, que incluyen: regulador, motores, dispositivos amplificadores y de conversión, etc.
Definición: Si el sistema de control (SC) contiene todas las partes mencionadas anteriormente, entonces se considera cerrado.
Definición: El control de un objeto técnico utilizando información sobre los resultados del control se llama principio de retroalimentación.
Esquemáticamente, tal sistema de control puede representarse como:
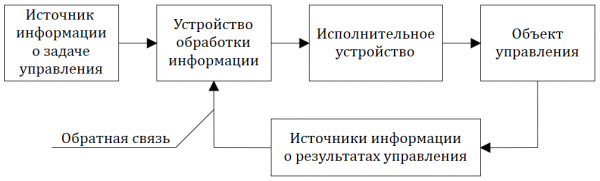
Fig. 1.1.1 — Estructura del sistema de control (SC)
Si el sistema de control (SC) tiene un esquema estructural que corresponde a la Fig. 1.1.1 y funciona sin la participación de una persona (operador), entonces se llama sistema de control automático (SCA).
Si el SC funciona con la participación de una persona (operador), entonces se llama SC automatizado.
Si el control proporciona una ley de cambio del objeto a lo largo del tiempo independientemente de los resultados del control, entonces dicho control se realiza en un ciclo abierto, y el propio control se llama control por software.
Los sistemas que operan en ciclo abierto incluyen autómatas industriales (líneas de cinta, líneas rotativas, etc.), máquinas con control numérico por computadora (CNC): ver ejemplo en la Fig. 1.1.2.
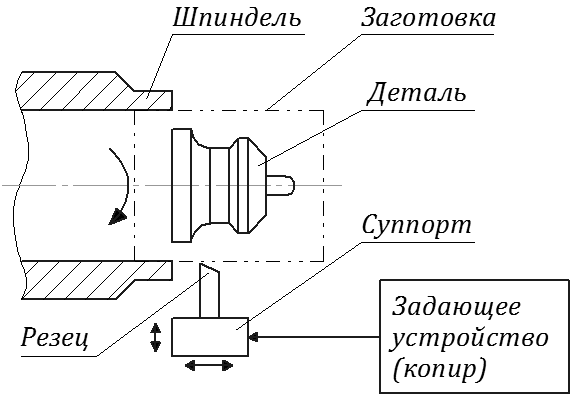
Fig.1.1.2 — Ejemplo de control programado
El dispositivo de señalización puede ser, por ejemplo, un 'copiador'.
Dado que en este ejemplo no hay sensores (medidores) que controlen la pieza fabricada, si, por ejemplo, la herramienta se instaló incorrectamente o se rompió, entonces el objetivo establecido (fabricación de la pieza) no puede alcanzarse (realizarse). Normalmente, en sistemas de este tipo, se requiere un control de salida que solo registre la desviación de las dimensiones y la forma de la pieza respecto a lo deseado.
Los sistemas automáticos de control se dividen en 3 tipos:
- sistemas de control automático (SCA);
- sistemas de regulación automática (SRA);
- sistemas de seguimiento (SS).
SRA y SS son subconjuntos de SCA ==>  .
Definición: Un sistema automático de control que asegura la constancia de alguna magnitud física (grupo de magnitudes) en el objeto de control se llama sistema de regulación automática (SRA).
Los sistemas de regulación automática (SRA) son el tipo más común de sistemas de control automático.
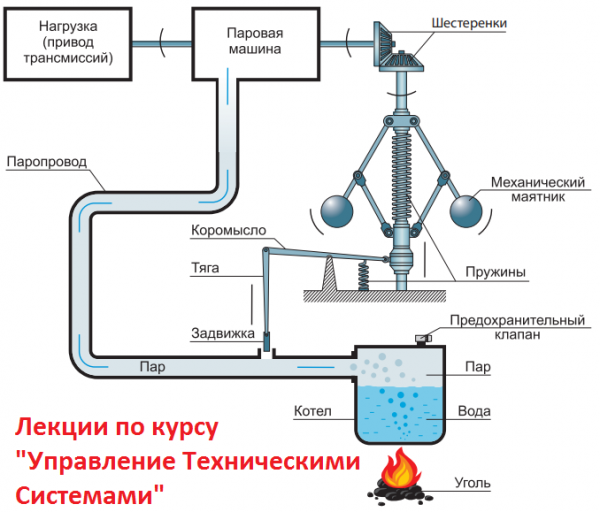
El primer regulador automático del mundo (siglo XVIII) es el regulador de Watt. Este esquema (ver figura 1.1.3) fue implementado por Watt en Inglaterra para mantener una velocidad constante de rotación de la rueda de la máquina de vapor y, en consecuencia, para mantener la constancia de la velocidad de rotación (movimiento) de la polea (correa) de la transmisión.
En este esquema los elementos sensibles (sensores de medición) son "cargas" (esferas). Las "cargas" (esferas) también "obligan" a mover la palanca y luego la válvula. Por lo tanto, este sistema puede clasificarse como un sistema de regulación directa, y el regulador es un regulador de acción directa, ya que cumple simultáneamente las funciones de "medidor" y "regulador".
En los reguladores de acción directa no se requiere una fuente adicional de energía para mover el órgano regulador.
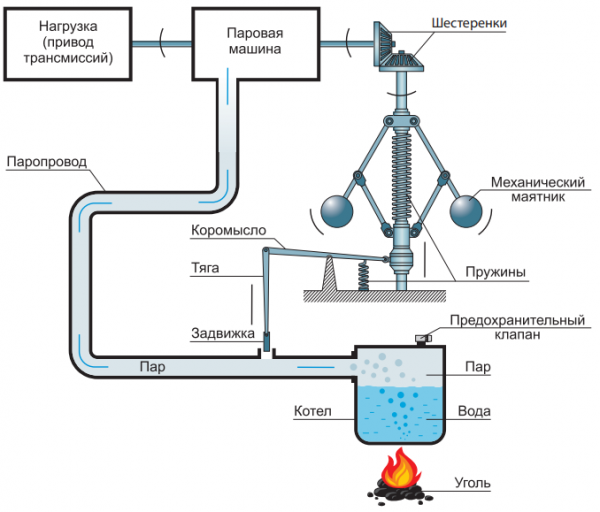
Figura 1.1.3 — Esquema del regulador automático de Watt
En los sistemas de regulación indirecta, es necesaria la presencia de un amplificador (por ejemplo, de potencia), de un mecanismo actuador adicional, que contenga, por ejemplo, un motor eléctrico, un servomotor, un actuador hidráulico, etc.
Un ejemplo de un SRA (sistema de control automático), en el pleno sentido de esta definición, puede ser un sistema de control que asegura el lanzamiento de un cohete en órbita, donde la magnitud controlada puede ser, por ejemplo, el ángulo entre el eje del cohete y la normal a la Tierra ==> ver figura 1.1.4.a y figura 1.1.4.b
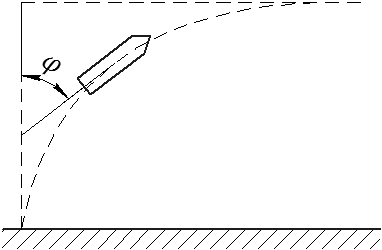
Figura 1.1.4 (a)
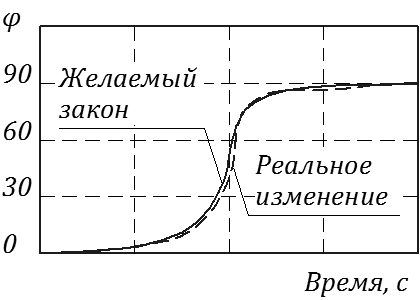
Figura 1.1.4 (b)
1.2. Estructura de los sistemas de control: sistemas simples y multidimensionales
En la teoría del Control de Sistemas Técnicos, cualquier sistema se divide en un conjunto de elementos conectados en estructuras de red. En el caso más simple, el sistema contiene un solo elemento, cuya entrada recibe una influencia (entrada), y en su salida se obtiene la respuesta del sistema (salida).
En la teoría del Control de Sistemas Técnicos se utilizan 2 formas principales de representar los elementos de los sistemas de control:
— en variables "entrada-salida";
— en variables de estado (más detalles en las secciones 6…7).
La representación en variables "entrada-salida" se utiliza generalmente para describir sistemas relativamente simples, que tienen una "entrada" (una acción de control) y una "salida" (una magnitud regulada, véase la figura 1.2.1).
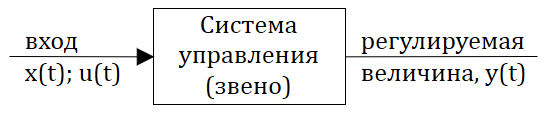
Fig. 1.2.1 – Representación esquemática de un sistema de control simple
Normalmente, esta descripción se utiliza para sistemas de control automático (SCA) técnicamente no complejos.
Recientemente, la representación en variables de estado ha ganado gran popularidad, especialmente para sistemas técnicamente complejos, incluyendo sistemas de control multidimensionales. En la fig. 1.2.2 se presenta una representación esquemática de un sistema de control multidimensional, donde u1(t)…um(t) — acciones de control (vector de control), y1(t)…yp(t) — parámetros regulables del SCA (vector de salida).
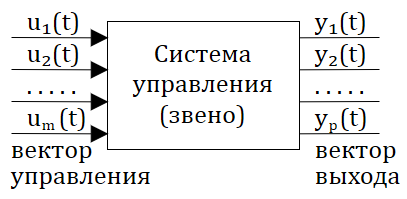
Fig. 1.2.2 — Representación esquemática de un sistema de control multidimensional
Consideremos más detalladamente la estructura del SCA, presentada en variables "entrada-salida" y que tiene una entrada (acción de entrada o de referencia o de control) y una salida (acción de salida o variable controlada o regulada).
Supongamos que el esquema estructural de dicho SCA consta de ciertos elementos (eslabones). Agrupando los eslabones por principio funcional (lo que hacen los eslabones), el esquema estructural del SCA se puede presentar en la siguiente forma típica:
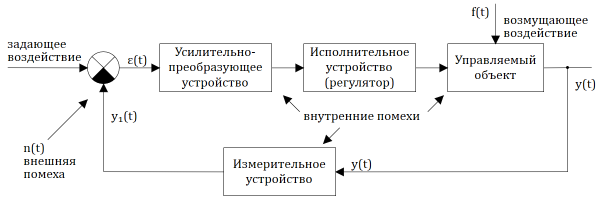
Fig. 1.2.3 — Esquema estructural del sistema de control automático
El símbolo ε(t) o la variable ε(t) denota el desajuste (error) en la salida del dispositivo comparador, que puede "funcionar" en modo de operaciones aritméticas comparativas simples (más frecuentemente resta, menos frecuentemente suma), así como en operaciones comparativas más complejas (procedimientos).
Dado que y1(t) = y(t)*k1, donde k1 — coeficiente de amplificación, entonces ==>
ε(t) = x(t) — y1(t) = x(t) — k1*y(t)
La tarea del sistema de control consiste en (si es estable) "trabajar" para eliminar el desajuste (error) ε(t), es decir, ==> ε(t) → 0.
Cabe destacar que el sistema de control está sujeto tanto a influencias externas (controladoras, perturbadoras, ruido) como a interferencias internas. La interferencia se distingue de la influencia por la estocasticidad (aleatoriedad) de su existencia, mientras que la influencia casi siempre está determinada.
Para обозначar управляющее (задающее воздействие) будем использовать либо x(t), o u(t).
1.3. Leyes básicas de control
Si regresamos al último dibujo (esquema estructural del sistema de control automático en la figura 1.2.3), es necesario “descifrar” el papel que desempeña el dispositivo amplificador y transformador (qué funciones realiza).
Si el dispositivo amplificador y transformador (DAPT) solo realiza el aumento (o disminución) de la señal de discrepancia ε(t), es decir:  , donde
 – coeficiente de proporcionalidad (en el caso particular
 = Const), entonces tal modo de control del sistema de control automático cerrado se llama modo de control proporcional (control P).
Si el DAPT forma una señal de salida ε1(t), proporcional al error ε(t) y a la integral de ε(t), es decir:  , entonces tal modo de control se llama proporcional-integrador (control PI). ==>
 , donde b – coeficiente de proporcionalidad (en el caso particular b = Const).
Generalmente, el control PI se utiliza para aumentar la precisión del control (regulación).
Si el DAPT forma una señal de salida ε1(t), proporcional al error ε(t) y su derivada, entonces tal modo se llama proporcional-diferencial (control PD): ==> 
Normalmente, el uso del control PD aumenta la velocidad de respuesta del sistema de control automático.
Si el DAPT forma una señal de salida ε1(t), proporcional al error ε(t), su derivada, y la integral del error ==>  , entonces tal modo de control se llama modo de control proporcional-integral-diferencial (control PID).
El control PID permite a menudo lograr una “buena” precisión de control con una “buena” velocidad de respuesta.
1.4. Clasificación de sistemas de control automático
1.4.1. Clasificación según el tipo de descripción matemática
Según el tipo de descripción matemática (ecuaciones de dinámica y estática), los sistemas de control automático (SCA) se dividen en lineales y no lineales sistemas (SCA o SAP).
Cada “subclase” (lineales y no lineales) se divide en una serie de “subclases”. Por ejemplo, los sistemas de control automático lineales (SCA) presentan diferencias según el tipo de descripción matemática.
Dado que en este semestre se considerarán las propiedades dinámicas solo de los sistemas de control automático lineales (regulación), a continuación, presentaremos la clasificación según el tipo de descripción matemática para los SCA lineales:
1) Sistemas de control automático lineales, descritos en variables 'entrada-salida' mediante ecuaciones diferenciales ordinarias (EDO) con coeficientes constantes:


donde x(t) – influencia de entrada; y(t) – influencia de salida (variable controlada).
Si se utiliza la forma operativa (“compacta”) para escribir la EDO lineal, la ecuación (1.4.1) se puede presentar de la siguiente manera:

donde, p = d/dt — operador de diferenciación; L(p), N(p) — operadores diferenciales lineales correspondientes que son iguales a:


2) Sistemas de control automático lineales, descritos por ecuaciones diferenciales ordinarias (EDO) lineales con coeficientes (variables en el tiempo):


En general, tales sistemas también se pueden clasificar como sistemas de control automático no lineales.
3) Sistemas de control automático lineales, descritos por ecuaciones en diferencias lineales:


donde f(…) – función lineal de los argumentos; k = 1, 2, 3… — números enteros; Δt – intervalo de cuantización (intervalo de discretización).
La ecuación (1.4.4) se puede presentar en forma “compacta”:

Normalmente, tal descripción de los SCA (Sistemas de Control Automático) se utiliza en sistemas de control digitales (utilizando computadoras).
4) Sistemas de control automático lineales con retraso:

donde L(p), N(p) — operadores diferenciales lineales; τ — tiempo de retraso o constante de retraso.
Si los operadores L(p) y N(p) se degeneran (L(p) = 1; N(p) = 1), la ecuación (1.4.6) corresponde a la descripción matemática de la dinámica de un elemento ideal de retraso:

la ilustración gráfica de sus propiedades se muestra en la figura 1.4.1.
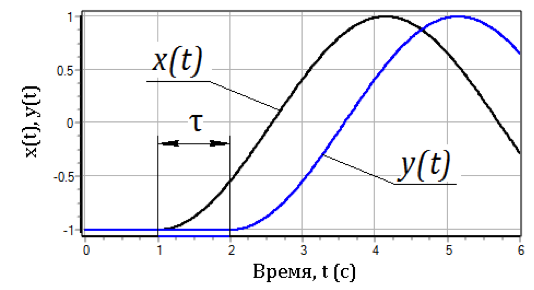
Figura 1.4.1 — Gráficos de entrada y salida de un elemento ideal de retraso.
5) Sistemas de control automático lineales, descritos por ecuaciones diferenciales lineales en derivadas parciales.A menudo, tales SCA se denominan sistemas de control distribuidos. ==> ‘Ejemplo “abstracto” de tal descripción: sistemas de gestión. ==>> «Abstracto» ejemplo de tal descripción:

El sistema de ecuaciones (1.4.7) describe la dinámica de un sistema de control automático linealmente distribuido, es decir, la variable controlada depende no solo del tiempo, sino también de una coordenada espacial.
Si el sistema de control representa un objeto «espacial», entonces ==>

donde  depende del tiempo y de las coordenadas espaciales definidas por el vector de radio.

6) Los sistemas de control automático se describen por sistemas de ecuaciones diferenciales ordinarias, o sistemas de ecuaciones en diferencias, o sistemas de ecuaciones en derivadas parciales ==>, y así sucesivamente…
Se puede proponer una clasificación similar también para los sistemas de control no lineales (SAC)…
Para los sistemas lineales se cumplen los siguientes requisitos:
- linealidad de la característica estática del sistema de control;
- linealidad de la ecuación de dinámica, es decir, las variables en la ecuación de dinámica entran solo en combinación lineal.
Se llama característica estática a la dependencia de la salida respecto a la magnitud de la acción de entrada en estado estacionario (cuando todos los procesos transitorios se han disipado).
Para los sistemas descritos por ecuaciones diferenciales ordinarias lineales con coeficientes constantes, la característica estática se obtiene de la ecuación de dinámica (1.4.1) igualando a cero todos los términos no estacionarios ==>

En la fig. 1.4.2 se presentan ejemplos de características estáticas lineales y no lineales de los sistemas de control automático (regulación).
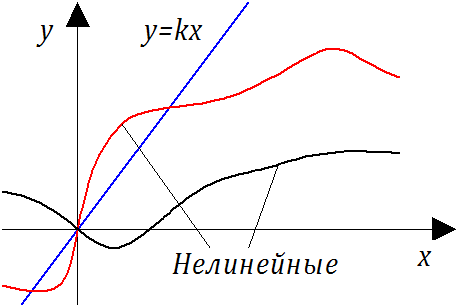
Fig. 1.4.2 — Ejemplos de características estáticas lineales y no lineales
La no linealidad de los términos que contienen derivadas respecto al tiempo en las ecuaciones de dinámica puede surgir al utilizar operaciones matemáticas no lineales (*, /,  ,
 , sen, ln, etc.). Por ejemplo, al considerar la ecuación de dinámica de algún sistema de control automático «abstracto»,

observamos que en esta ecuación con la característica estática lineal,  el segundo y tercer término (términos dinámicos) en el lado izquierdo de la ecuación — no lineales, por lo tanto, el sistema de control automático descrito por dicha ecuación es no lineal en el plano dinámico..
1.4.2. Clasificación por el tipo de señales transmitidas.
Por el tipo de señales transmitidas, los sistemas de control automático (o regulación) se clasifican en:
- sistemas continuos (sistemas de acción continua);
- sistemas de relé (sistemas de acción de relé);
- sistemas de acción discreta (impulsos y digitales).
Sistema de acción continua. las acciones se denominan así en un sistema de control automático (SCA), en el que cada uno de los eslabones continuo cambio de la señal de entrada en el tiempo corresponde a un cambio continuo de la señal de salida, y la ley de cambio de la señal de salida puede ser arbitraria. Para que un SCA sea continuo, es necesario que las características estáticas de todos los eslabones sean continuas.
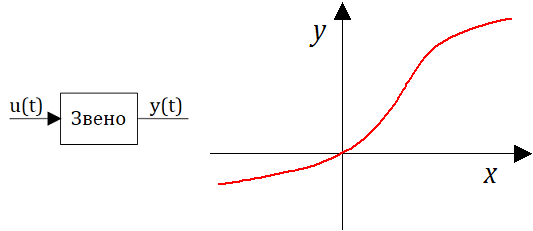
Fig. 1.4.3 — Ejemplo de un sistema continuo
Sistema de de acción se denomina SCA, en el que al menos en un eslabón, con un cambio continuo de la magnitud de entrada, la magnitud de salida en algunos momentos del proceso de control cambia "bruscamente" dependiendo de la magnitud de la señal de entrada. La característica estática de este eslabón tiene puntos de ruptura o de quiebre.
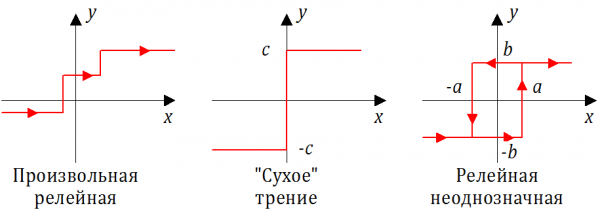
Fig. 1.4.4 — Ejemplos de características estáticas de acción
Sistema de discreto se denomina sistema, en el que al menos en un eslabón, con un cambio continuo de la magnitud de entrada, la magnitud de salida tiene la forma de impulsos individuales, que aparecen a intervalos de tiempo determinados.
El eslabón que convierte una señal continua en una señal discreta se llama pulsante. Este tipo de señales transmitidas tiene lugar en un SCA con una computadora o controlador.
Los siguientes métodos (algoritmos) de conversión de la señal de entrada continua en la señal de salida pulsante se implementan con mayor frecuencia:
- modulación por amplitud de impulso (MAI);
- modulación por ancho de pulso (MAP).
En la fig. 1.4.5 se presenta una ilustración gráfica del algoritmo de modulación por amplitud de impulso (MAI). En la parte superior de la figura se presenta la dependencia temporal x(t) — de la señal en la entrada del eslabón pulsante. La señal de salida del bloque (eslabón) de pulso y(t) es una secuencia de pulsos rectangulares, que aparecen con período constante de cuantificación Δt (ver parte inferior de la figura). La duración de los pulsos es igual y es Δ. La amplitud del pulso en la salida del bloque es proporcional a la correspondiente magnitud de la señal continua x(t) en la entrada de dicho bloque.
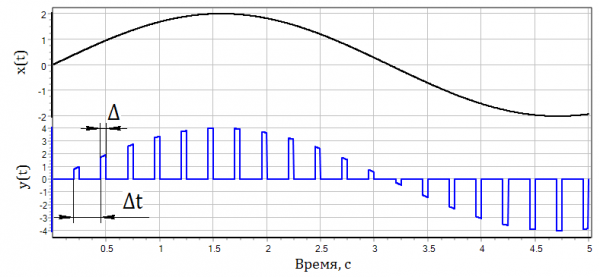
Fig. 1.4.5 — Implementación de la modulación por amplitud de impulso
Este método de modulación por impulsos fue bastante común en los equipos electrónicos de medición de sistemas de control y protección (SCP) de instalaciones nucleares en las décadas de 1970 y 1980.
En la figura 1.4.6 se presenta una ilustración gráfica del algoritmo de modulación por ancho de pulso (PWM). En la parte superior de la figura 1.14 se muestra la dependencia temporal x(t) del señal en la entrada del bloque de pulsos. La señal de salida del bloque de pulsos y(t) es una secuencia de pulsos rectangulares que aparecen con un período de cuantización constante Δt (ver la parte inferior de la figura 1.14). La amplitud de todos los pulsos es igual. La duración del pulso Δt en la salida del bloque es proporcional al valor correspondiente de la señal continua x(t) en la entrada del bloque de pulsos.
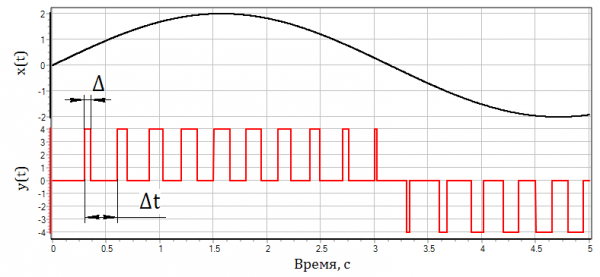
Figura 1.4.6 — Implementación de la modulación por ancho de pulso
Este método de modulación por pulsos es actualmente el más utilizado en los equipos de medición electrónica de los sistemas de control y protección (SCP) de las instalaciones nucleares (NPP) y de otros sistemas técnicos.
Al concluir esta sección, es importante notar que si las constantes de tiempo características en otros bloques del SCP (SAC) son significativamente mayores Δt (por órdenes de magnitud), entonces el sistema de pulsos puede considerarse como un sistema continuo de control automático (tanto al usar PWM como PDM).
1.4.3. Clasificación por el carácter de control
Según la naturaleza de los procesos de control, los sistemas de control automático se dividen en los siguientes tipos:
- Sistemas de Control Automático Determinísticos, en los que se puede establecer una relación unívoca entre la señal de entrada y la señal de salida (y viceversa);
- Sistemas de Control Automático Estocásticos (estadísticos, probabilísticos), en los que una señal de entrada específica del SCP "responde" con una señal de salida aleatoria (estocástica).
La señal de salida estocástica se caracteriza por:
- la ley de distribución;
- la esperanza matemática (valor medio);
- la varianza (desviación cuadrática media).
La estocasticidad del proceso de control generalmente se observa en SAC significativamente no lineales tanto desde el punto de vista de la característica estática, como desde el punto de vista (incluso en mayor medida) de la no linealidad de los miembros dinámicos en las ecuaciones de dinámica.
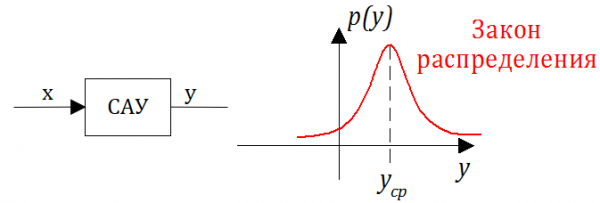
Figura 1.4.7 — Distribución del valor de salida del SCP estocástico
Además de los tipos principales de clasificación de sistemas de control, existen otras clasificaciones. Por ejemplo, la clasificación puede realizarse según el método de control y basarse en la interacción con el entorno externo y la capacidad del sistema de control automático para adaptarse a los cambios en los parámetros del entorno. Los sistemas se dividen en dos grandes clases:
1) Sistemas de control ordinarios (no autoajustables) sin adaptación; estos sistemas pertenecen a la categoría de simples, que no cambian su estructura durante el proceso de control. Son los más desarrollados y ampliamente utilizados. Los sistemas de control ordinarios se dividen en tres subclases: sistemas abiertos, cerrados y sistemas de control combinados.
2) Sistemas de control autoajustables (adaptativos). En estos sistemas, al cambiar las condiciones externas o las características del objeto de regulación, se produce un cambio automático (no preestablecido) en los parámetros del dispositivo de control mediante la modificación de los coeficientes del sistema de control, la estructura del sistema de control o incluso la introducción de nuevos elementos.
Otro ejemplo de clasificación: por criterio jerárquico (un nivel, dos niveles, múltiples niveles).
Solo los usuarios registrados pueden participar en la encuesta. , por favor.
¿Deberíamos continuar la publicación de las lecciones sobre sistemas de control automático?
88,7%Sí118
7,5%No10
3,8%No sé5
Votaron 133 usuarios. Se abstuvieron 10 usuarios.
Fuente: habr.com
