

Este artículo inicia una serie de artículos dedicados a los métodos automatizados de configuración de controladores PID en el entorno de Simulink. Hoy analizaremos cómo trabajar con la aplicación PID Tuner.
Introducción
El tipo de reguladores más comúnmente utilizado en la industria en sistemas de control de lazo cerrado es el controlador PID. Y aunque los ingenieros recuerdan la estructura y el principio de funcionamiento del controlador desde sus días de estudio, su ajuste, es decir, el cálculo de los coeficientes del regulador, sigue siendo un problema. Existe una gran cantidad de literatura, tanto extranjera (por ejemplo, [1, 2]) como nacional (por ejemplo, [3, 4]), donde el ajuste de los reguladores se explica en un lenguaje bastante complejo de la teoría del control automático.
En esta serie de artículos se describirán métodos automatizados para la configuración de controladores PID utilizando herramientas del entorno de Simulink, tales como:
- PID Tuner,
- Response Optimizer,
- Control System Tuner,
- Frequency Response Based PID Tuner,
- Closed-Loop PID Autotuner.
Como objeto del sistema de control, se considerará un accionamiento eléctrico basado en un motor de corriente continua con excitación de imanes permanentes, que trabaja junto con un reductor sobre una carga inercial, con los siguientes parámetros:
- voltaje de alimentación del motor,
 ;
- resistencia activa del devanado del rotor del motor, ;
- resistencia inductiva del devanado del rotor del motor, ;
- coeficiente de par del motor, ;
- momento de inercia del rotor del motor, .
 ;
 ;
 ;
 ;
 .
Parámetros de la carga y el reductor:
- momento de inercia de la carga, ;
- relación de transmisión del reductor, .
 ;
 .
Los artículos prácticamente no contienen fórmulas matemáticas, sin embargo, se desea que el lector tenga conocimientos básicos en teoría del control automático y experiencia en la modelización en el entorno de Simulink para entender el material propuesto.
Modelo del sistema
Consideremos un sistema de control lineal para la velocidad angular de un accionamiento eléctrico de seguimiento, cuya estructura simplificada se presenta a continuación.
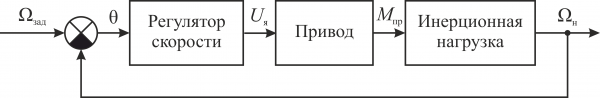
De acuerdo con la estructura presentada, se construyó en Simulink un modelo de dicho sistema.
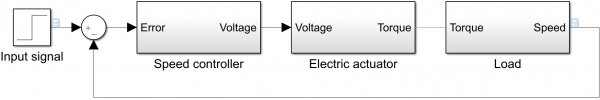
Los modelos del accionamiento eléctrico (subsistema Electric actuator) y de la carga inercial (subsistema Load) se crearon utilizando bloques de la biblioteca de modelado físico :
- modelo del accionamiento eléctrico,
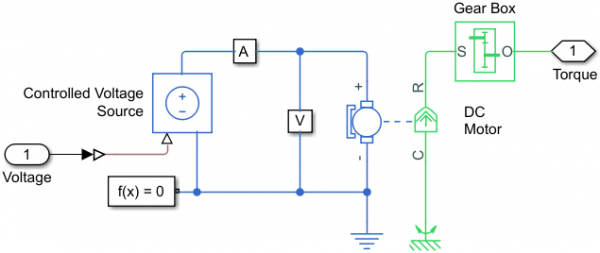
- modelo de la carga inercial.
Los modelos de actuadores eléctricos y cargas también incluyen subsistemas de sensores de diversas magnitudes físicas:
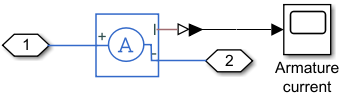
- la corriente que fluye a través del devanado del rotor del motor (subsistema A),
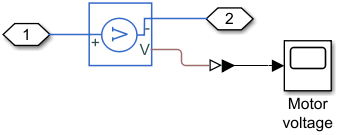
- la tensión en su devanado (subsistema V),
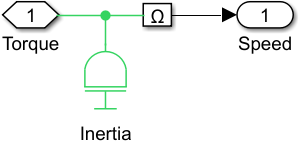
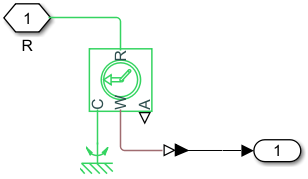
- la velocidad angular del objeto de control (subsistema Ω).
Antes de configurar los parámetros del regulador PID, iniciaremos el modelo para el cálculo, tomando la función de transferencia del regulador  . Los resultados de la simulación con una señal de entrada de 150 rpm se muestran a continuación.
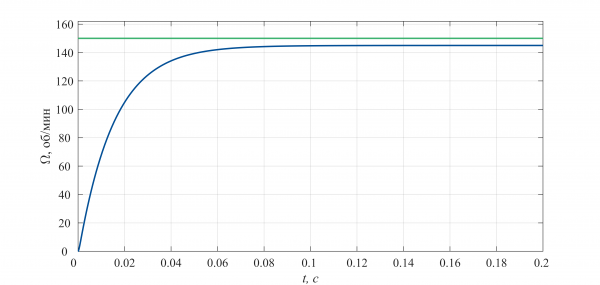
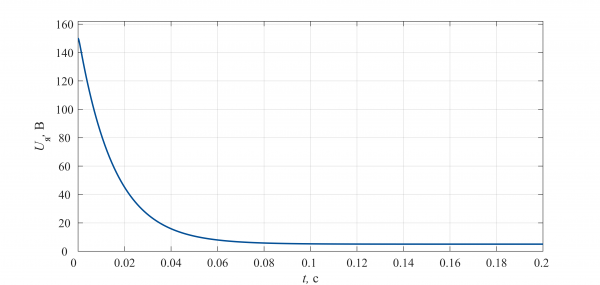
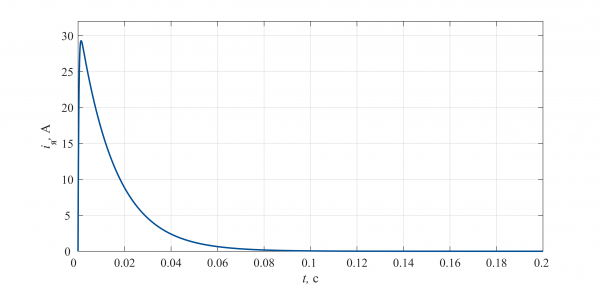
Del análisis de los gráficos presentados se observa que:
- La coordenada de salida del sistema de control no alcanza el valor deseado, es decir, hay un error estático presente en el sistema.
- La tensión en los devanados del motor alcanza 150 V al inicio de la simulación, lo que puede provocar su falla debido a la aplicación de una tensión superior a la nominal (24 V).
Supongamos que la respuesta del sistema a un impulso unitario debe cumplir con los siguientes requisitos:
- el sobreimpulso (Overshoot) no debe ser superior al 10%,
- el tiempo de subida (Rise time) debe ser inferior a 0.8 s,
- el tiempo de asentamiento (Settling time) debe ser inferior a 2 s.
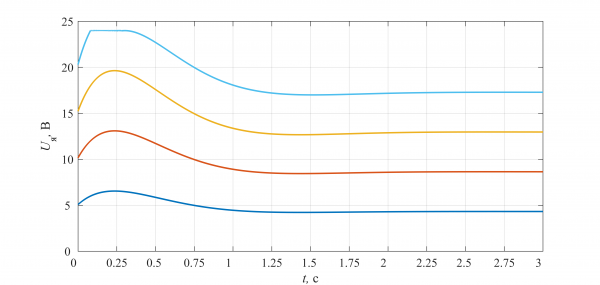
Además, el regulador debe limitar la tensión aplicada al devanado del motor al valor de la tensión de alimentación.
Configurando el controlador
La configuración de los parámetros del regulador se realiza mediante la herramienta , que está disponible directamente en la ventana de parámetros del bloque PID Controller.
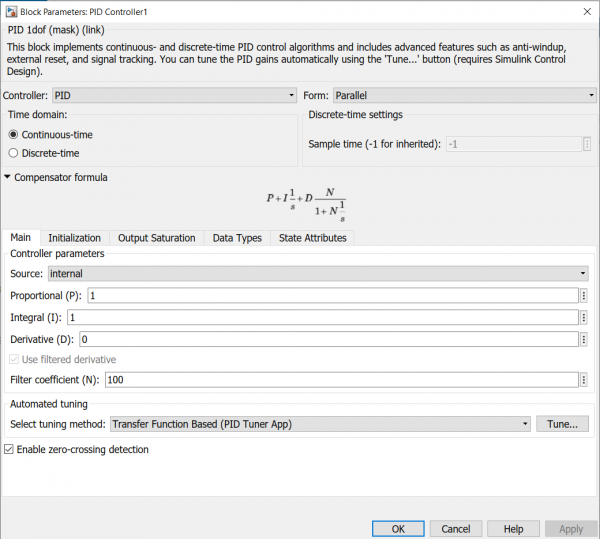
La aplicación se inicia al hacer clic en el botón Tune…, que se encuentra en el panel de Automated tuning. Cabe mencionar que antes de realizar la etapa de configuración de los parámetros del controlador, es necesario seleccionar su tipo (P, PI, PD, etc.) y su modalidad (analógica o discreta).
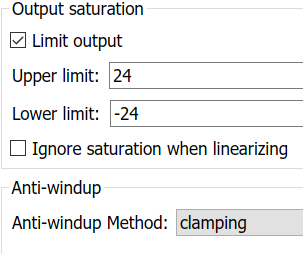
Dado que uno de los requisitos es limitar su coordenada de salida (tensión en el devanado del motor), se debe establecer un rango de tensiones permitido. Para ello:
- Vamos a la pestaña Output Saturation.
- Hacemos clic en el botón de bandera Limit output, lo que activa los campos para establecer el límite superior (Upper limit) y el límite inferior (Lower limit) del rango de salida.
- Establecemos los límites del rango.
El funcionamiento correcto del bloque regulador dentro del sistema implica el uso de métodos destinados a combatir la saturación integral. Se han implementado dos métodos en el bloque: back-calculation y clamping. Información detallada sobre estos métodos está disponible. . El menú desplegable para seleccionar el método se encuentra en el panel Anti-windup.
En el caso considerado, registramos los valores 24 y -24 en los campos Límite superior y Límite inferior respectivamente, y utilizamos el método de clamping para evitar la saturación integral.
Se puede notar que la apariencia del bloque del regulador ha cambiado: se ha añadido un signo de saturación junto al puerto de salida del bloque.
A continuación, tras aceptar todos los cambios presionando el botón Apply, regresamos a la pestaña Principal y hacemos clic en el botón Tune…, lo que abrirá una nueva ventana de la aplicación PIDTuner.
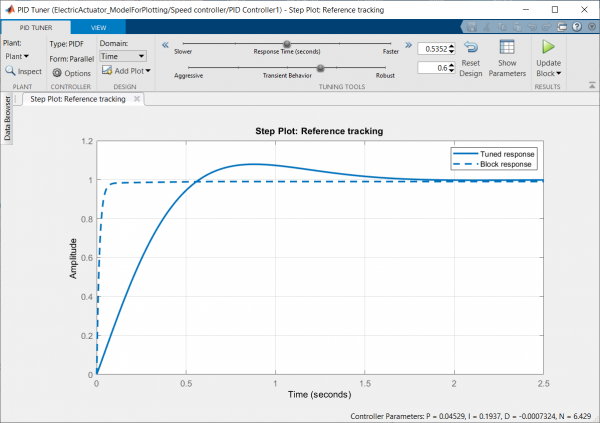
En el área gráfica de la ventana se muestran dos procesos transitorios: con los parámetros actuales del regulador, es decir, para un regulador no ajustado, y con los valores ajustados automáticamente. Se pueden ver los nuevos valores de los parámetros presionando el botón Mostrar Parámetros, ubicado en la barra de herramientas. Al hacer clic en el botón, aparecerán dos tablas: los parámetros ajustados del regulador (Controller Parameters) y las evaluaciones de las características del proceso transitorio con los parámetros ajustados (Performance and Robustness).
Como se puede ver en los valores de la segunda tabla, los coeficientes del regulador calculados automáticamente cumplen con todos los requisitos.
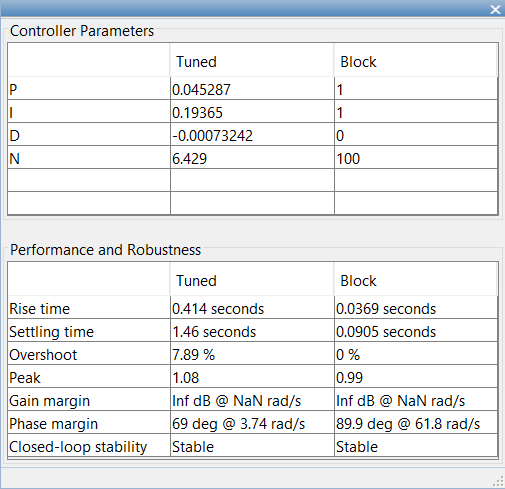
La configuración del regulador finaliza al presionar el botón con el triángulo verde, ubicado a la derecha del botón Mostrar Parámetros, después de lo cual los nuevos valores de los parámetros se modificarán automáticamente en los campos correspondientes en la ventana de configuración de parámetros del bloque PID Controller.
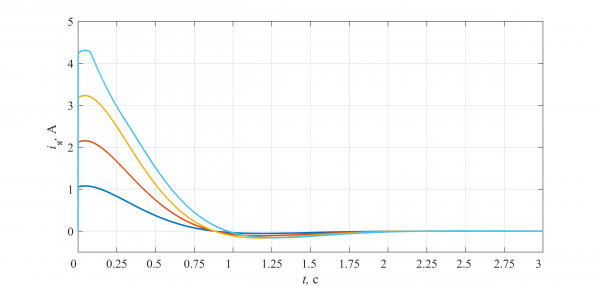
Los resultados de la simulación del sistema con el regulador ajustado para varias señales de entrada se muestran a continuación. Con niveles de señales de entrada altos (línea azul), el sistema funcionará en modo de saturación por voltaje.
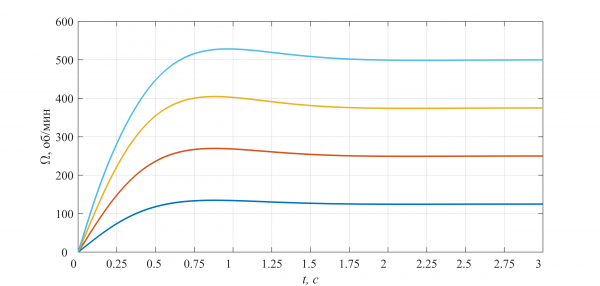
Cabe destacar que la herramienta PID Tuner ajusta los coeficientes del regulador según el modelo linealizado; por lo tanto, al pasar al modelo no lineal, es necesario ajustar sus parámetros. En este caso, se puede utilizar la aplicación .
Literatura
- Manual de reglas de ajuste de controladores PI y PID. Aidan O’Dwyer
- Diseño de sistemas de control PID y ajuste automático usando MATLAB, Simulink. Wang L.
- Control PID en una exposición no estricta. Karpov V.E.
- Controladores PID. Preguntas sobre la implementación. Partes 1, 2. Denisенко V.
Fuente: habr.com
