

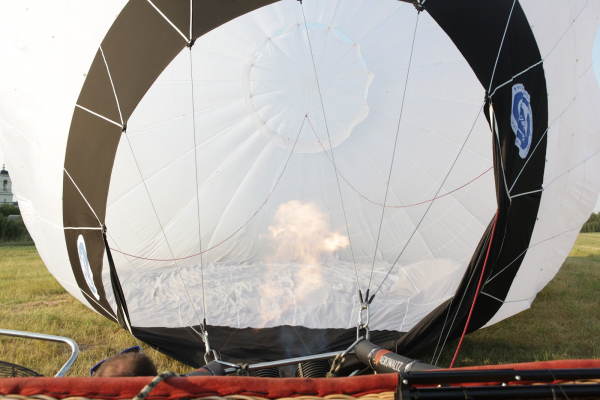
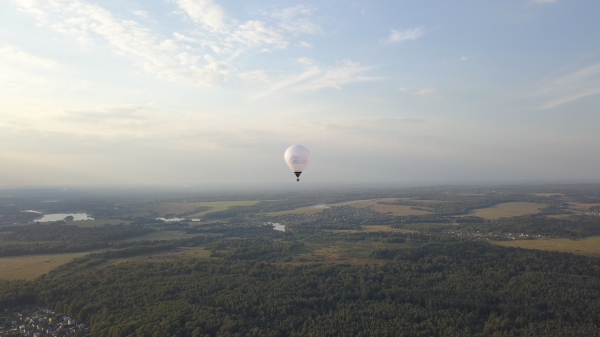
Amigos, es hora de hacer un balance de nuestro proyecto-concurso «Servidor en las Nubes». Si alguien no está al tanto, hemos lanzado un divertido proyecto geek: hicimos un pequeño servidor con un Raspberry Pi 3, le acoplamos un rastreador GPS y sensores, y subimos todo esto a un globo aerostático, confiando en las fuerzas de la naturaleza. Donde aterrizará el globo, solo lo saben los dioses del viento y los patrones de la aerostática, por lo que propusimos a todos los interesados que marcaran puntos en un mapa: quienes estén más cerca del lugar real de aterrizaje recibirán premios “sabrosos”.
Así que nuestro servidor ya ha volado en las nubes, y es hora de hacer un balance de nuestro concurso.
Enlaces a publicaciones anteriores sobre el concurso
- (el premio por el primer lugar en nuestro concurso es participar en la regata de vela, que se llevará a cabo del 3 al 10 de noviembre en la bahía Sarónica (Grecia) junto con el equipo de RUVDS y Habr.
- Cómo hicimos la «» del proyecto — para los amantes del geek-porn, con detalles y análisis del código.
- con una descripción completa.
- , en el cual se podía seguir el movimiento del globo y la telemetría en tiempo real.
- desde el lugar del lanzamiento del globo.
Y la experiencia, hijo de errores difíciles,
Como recordarán, planeábamos transmitir datos desde el servidor a través de un módem GSM. Este era el canal principal de transmisión de información. Nos parecía que habíamos previsto cualquier sorpresa con la cobertura de la red celular, insertando en el módem dos tarjetas SIM de operadores con la mejor cobertura en el distrito de Dmitrov. Además, el módem tenía una buena antena omnidireccional. Pero, como se dice, el hombre propone y los operadores disponen. Cuando el globo ascendió a más de 500 metros (la altura de la Torre de Ostankino), la señal celular desapareció por completo.
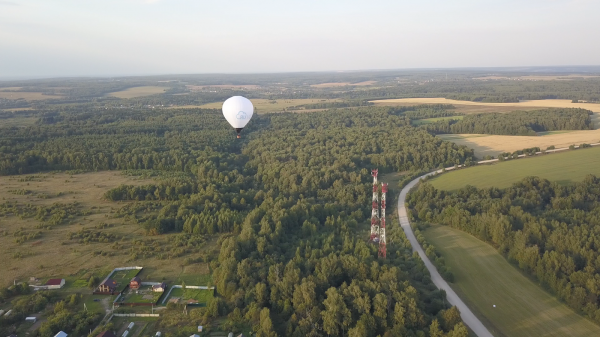
Reflexionando a posteriori, esto parece obvio, pero así es como funciona la retrospectiva. Por supuesto, las antenas de celular están diseñadas para cubrir áreas en el suelo, no en el aire. Sus diagramas de radiación “apuntan” a lo largo del relieve y no “iluminan” hacia las nubes. Así que la señal celular a media kilómetro de altura y más es solo un rebote aleatorio de algún lóbulo de antena. Así que no hubo comunicación celular en la mitad de la ruta con el globo a través del canal celular. Pero al descender, cuando bajamos de los 500 metros, la señal celular volvió a funcionar.
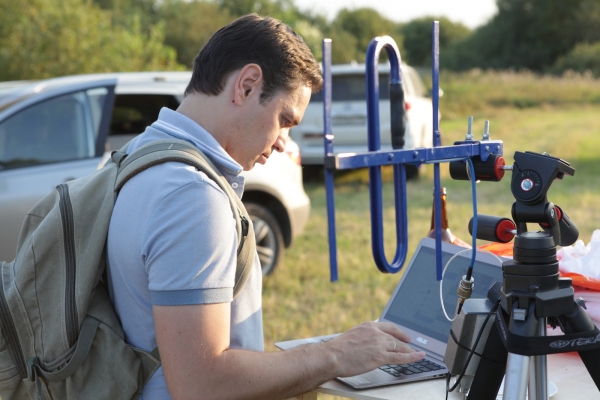
¿Cómo obtuvimos la telemetría de la esfera? Agradecemos al canal duplicado de transmisión de datos. Instalamos en la esfera un conjunto, que opera en la frecuencia de 433 MHz.
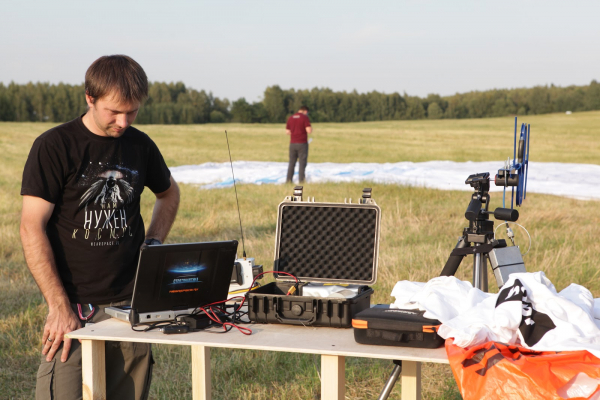
Su ancho de banda no es muy grande, pero fue suficiente para nuestras tareas. En cuanto a la determinación de la ubicación de la esfera mediante GPS, no hubo ningún problema, el rastreador funcionó sin contratiempos.
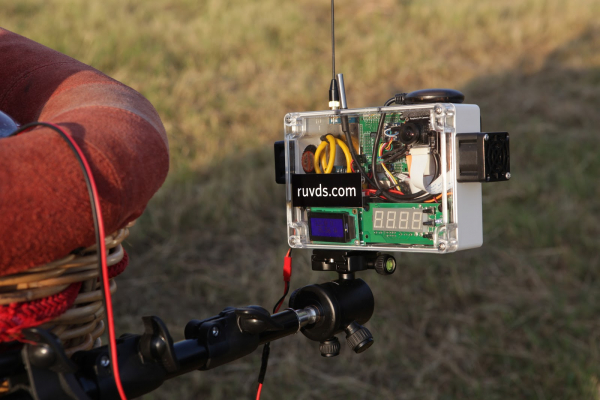
Además, durante el vuelo, descubrimos que el cable USB que conectaba el módulo de telemetría con la Raspberry Pi 3 estaba defectuoso. Funcionaba en tierra, pero falló en el aire. Probablemente le asustó la altura. Nos dimos cuenta del problema del cable ya después del aterrizaje. Afortunadamente, logramos establecer la transmisión de datos directamente desde el módulo de telemetría a través de LoRa.
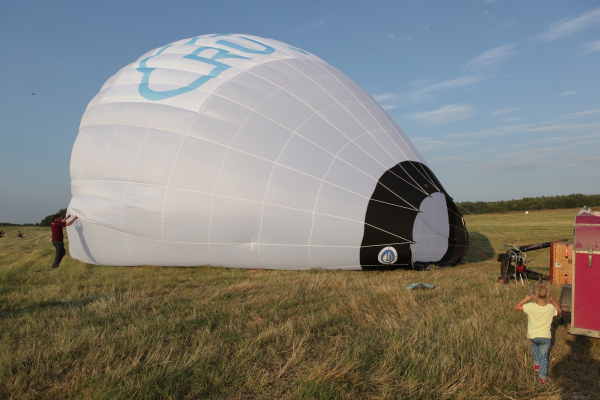
Y ahora lo bueno
La suerte sonrió a los miembros de Habr @ (primer lugar), @ (segundo lugar) y @ (tercer lugar)! El más afortunado en noviembre recibirá una gran cantidad de impresiones (esperamos, agradables) de, y a los ganadores del segundo y tercer lugar pronto les presentaremos buenos teléfonos inteligentes. Y, por supuesto, les regalaremos a los tres un alquiler gratuito de un servidor virtual de RUVDS.
Puedes ver cómo fue el lanzamiento en este pequeño video:
Fuente: habr.com
