

Los desarrolladores de Google, junto con ingenieros del MIT, de la Universidad de Columbia y de la Universidad de Princeton, han creado el brazo robótico TossingBot, capaz de capturar objetos pequeños seleccionados al azar y lanzarlos a un contenedor.
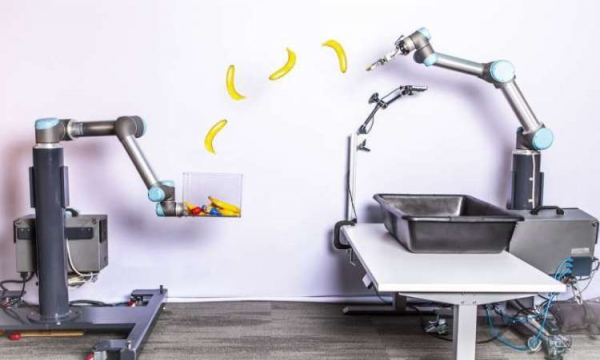
Los autores del proyecto comentan que tuvieron que esforzarse mucho para crear el robot. Con un manipulador especial, puede no solo capturar objetos aleatorios, sino también lanzarlos con precisión en los contenedores. Se señala que la elección del objeto presenta ciertas dificultades para llevar a cabo acciones posteriores. Antes de realizar el lanzamiento, el mecanismo debe evaluar la forma y el peso del objeto. Después de llevar a cabo estas operaciones, la decisión tomada se convierte en acción, lo que resulta en que el objeto capturado se envía al contenedor. Los investigadores querían que TossingBot lanzara los objetos de manera similar a como lo haría una persona común.
El mecanismo resultante visualmente se asemeja a los brazos robóticos utilizados en las líneas de ensamblaje de automóviles. En funcionamiento, el robot puede doblar el brazo, sacar uno de los objetos de la caja, evaluar su peso y forma, y lanzarlo a uno de los compartimentos del contenedor, que se define como objetivo. Para lograr el resultado deseado, los desarrolladores enseñaron a TossingBot a escanear los objetos, determinar sus propiedades, seleccionar un objeto al azar y luego capturar el objetivo. Después, se aplicó el aprendizaje automático para que, con base en los datos recopilados, el brazo mecánico pudiera determinar con qué fuerza y por qué trayectoria lanzar el objeto.
Las pruebas mostraron que el robot logra agarrar el objeto el 87 % de las veces, mientras que la precisión de los lanzamientos posteriores es del 85 %. Es notable que los ingenieros no pudieron replicar el resultado de precisión de TossingBot al lanzar objetos en el contenedor por su cuenta.
Fuente: 3dnews.ru
