

Tänane videokursus käsitleb Distance Vector ja Link State marsruutimisprotokolle, mis eelneb kursuse CCNA ühe kõige olulisema teema – OSPF ja EIGRP marsruutimisprotokollide – tutvustamisele. See teema võtab järgmistes 4 või isegi 6 videokursuses palju aega. Seetõttu selgitan täna lühidalt mõningaid kontseptsioone, mida tuleb teada, enne kui hakata uurima OSPF ja EIGRP.
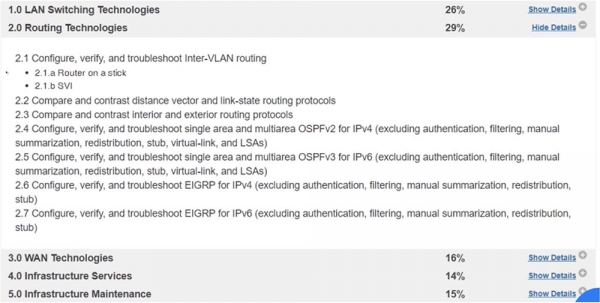
Eelmises tunnis käsitlesime ICND2 teemas 2.1, täna uurime jaotisi 2.2 "Distance Vector (DV) ja Link State (LS) marsruutimisprotokollide sarnasused ja erinevused" ja 2.3 "Sisemiste ja välimiste marsruutimisprotokollide sarnasused ja erinevused".
Nagu ma ütlesin, käsitleme järgmistes 4 või 6 videos kogu kursuse põhiküsimusi – OSPFv2 protokoll IPv4 jaoks, OSPFv3 IPv6 jaoks, EIGRP IPv4 jaoks ja EIGRP IPv6 jaoks. Üliõpilased küsivad sageli, mis on marsruutimisprotokoll ja kuidas see erineb marsruutitavast protokollist.
Marsruutimisprotokolle kasutab ruuter, näiteks protokoll RIP, EIGRP, OSPF, BGP ja teised. Marsruutimisprotokoll on viis, kuidas ruuterid omavahel suhtlevad, vahetades teavet võrgu kohta ja täites seda teabega oma marsruuditabeleid. Nende tabelite põhjal võtavad nad vastu marsruudimise otsuseid.
Pärast seda, kui ruuterid on omavahel "suhtlenud" ja täitnud marsruuditabelid, tehes kõik selle läbi marsruutimisprotokolli, teevad nad otsuseid liikluse edastamiseks teistesse võrkudesse. Sellega kasutatakse marsruutitavat protokolli, mis võimaldab ruuteritel suunata või marsruuditada liiklust. Nende protokollide hulka kuuluvad IPv4 ja IPv6.
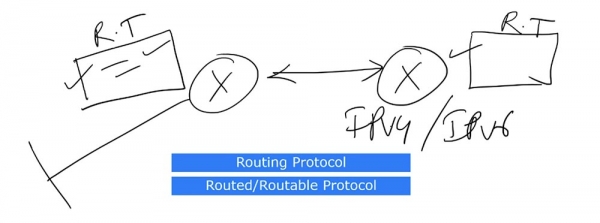
Nii et marsruutimisprotokoll tagab marsruuditabelite täitmise teabega ning marsruutitav protokoll tagab liikluse marsruudimise vastavalt nende tabelite teabele. IPv4 või IPv6 puhul pakuvad edastatavad andmed kapseldamist ja neid varustatakse IP-pealdistega, millest rääkivad ka nende protokollide nimetused – IP.
Järgmine küsimus puudutab sisemise üleminekuprotokolli (Interior Gateway Protocol) ja välise üleminekuprotokolli (Exterior Gateway Protocol) erinevusi. Ärge laske end segadusse viia sõnast "üleminek". Tüüpiliselt kasutatakse marsruuterites autonoomsest süsteemist. Oletame, et teie ettevõttes on 50 marsruuterit, mis kasutavad ükskõik millist IP-protokolli. Need kujutavad autonoomset süsteemi, mis tähendab, et neid kasutatakse ja hallatakse ühe ettevõtte või organisatsiooni poolt.
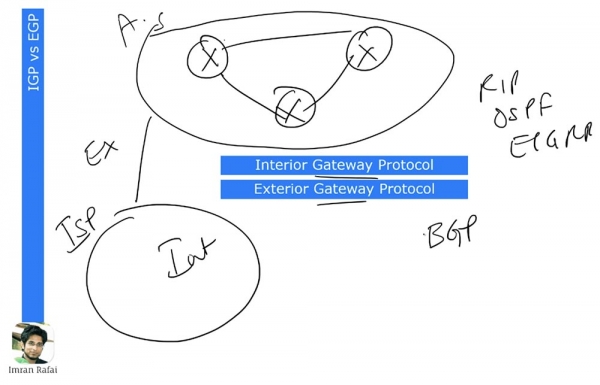
Nii et protokollid, mida kasutatakse marsruutimise tagamiseks sellises autonoomses süsteemis, nimetatakse sisemise üleminekuprotokollideks, samas kui protokollid, mis tagavad marsruutimise süsteemist väljaspool, nimetatakse välise üleminekuprotokollideks. Välise üleminekuprotokoll tagab marsruutimise erinevate autonoomsete süsteemide vahel. Üheks selliseks süsteemiks võib olla teie teenusepakkuja (ISP), mille süsteem võib koosneda 200 marsruuterist. Autonoomsed süsteemid kasutavad omavaheliseks suhtlemiseks välist üleminekuprotokolli.
Sisese üleminekuprotokolli protokollid on RIP, OSPF, EIGRP, samas kui välise üleminekuprotokollina kasutatakse täna ühte protokolli – BGP.
Järgmiseks peate mõistma kahte määratlust, mis on Distance Vector ja Link State. Need on kaks tüüpi sisese üleminekuprotokolli.
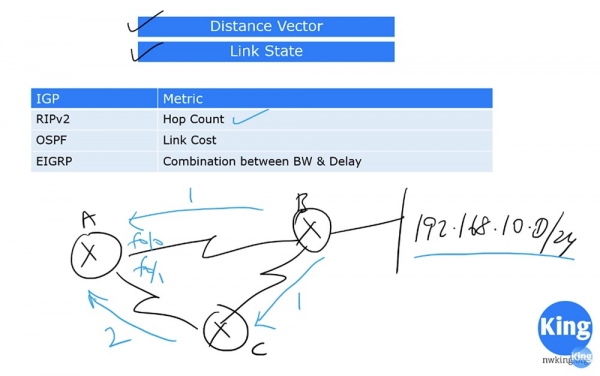
Oletame, et meil on 3 marsruuterit, mis on omavahel ühendatud ja ühendatud võrguga 192.168.10.0/24. nimetame neid A, B ja C. ICND1 kursusest teame, mis juhtub, kui kasutatakse RIP-i.
Kuna marsruuter B on 192.168.10.0/24 võrgu lähedal, saadab ta esimesena teate selle võrgu kohta marsruuterile A ja marsruuterile C. Marsruuter C saadab selle teate edasi marsruuterile A. Marsruuter A saab teavet võrgu 192.168.10.0/24 kohta läbi kahe oma liidese – f0/0 ja f0/1. Kuna RIPv2 protokoll kasutab meetrit Hop Count, ütleb see marsruuterile, et optimaalne tee selle võrgu juurde on marsruut läbi marsruuteri B, kuna sellele võrku saab jõuda ühe hopiga. Kui kasutada liidest f0/1 võrgu 192.168.10.0/24 ühendamiseks, on vajalik 2 hoppi. Seega, marsruuteri A vaatenurgast on kõige parem kasutada liidest f0/0. Sellise otsuse teeb A, kuna ta kasutab RIP-i, mis on kaugusvektor protokoll.
Vastavalt esitatud skeemile näeme, et see on õige lahendus, kuna vahemaa A ja B vahel on lühim. Aga mis siis, kui ma ütlen, et A ja B vahel on 64 kbit/s läbilaskevõimega ühendus, samas kui C ja B vahel on 100 Mbit/s ühendus ning sama ühendus on ka C ja A vahel?
Milline marsruut oleks siis sellistes tingimustes kõige optimaalsem?
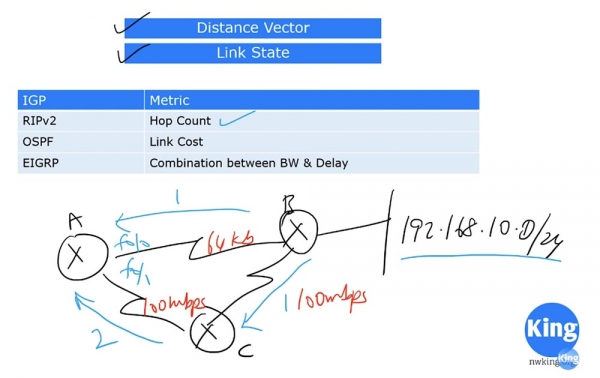
Muidugi on 100 Mbit/s ühendus palju parem kui 64 kbit/s ühendus, isegi kui marsruut selle kaudu hõlmab kahte hüpet ühe asemel. Siiski ei võta distant-vector protokoll RIP arvesse liikluskiirus, kuna optimaalset marsruuti valides juhindub see vähimast hüpete arvust. Sel juhul tasub kasutada Link State protokolli, nagu OSPF. See protokoll kontrollib marsruutide maksumust ja, leides kõige "odavama", suunab liikluse mööda teed ruuter A – ruuter C – ruuter B.
RIP-i protokolliga võrreldes on OSPF protokoll palju keerulisem, arvestades mitmeid tegureid, et määrata optimaalne marsruut ja leida lühem tee, arvestades metoodikat.
EIGRP oli kunagi Cisco omadusprotokoll, nüüd on see avatud standard. See on parimate omaduste kombinatsioon distant-vector protokollist ja Link State protokollist. See arvestab nii läbilaskevõimet kui ka võrgu hilinemisi. Nagu teame, pikema marsruudi puhul ehk rohkemate hüpetega kaasnevad pikemad hilinemised. Seetõttu valib EIGRP marsruudi maksimaalse läbilaskevõime ja minimaalsete koguhilinemistega, võrreldes marsruutide metoodikat. Läbilaskevõime ja hilinemised on osa valemist, mille alusel tehakse marsruutimist otsus.
See ongi erinevus distant-vector ja Link State protokollide vahel. Distant-vector protokollid arvestavad ainult marsruudi kaugust, samas kui Link State protokollid vaatavad võrgu seisundit marsruudi teel, nagu kiirus ja läbilaskevõime.
EIGRP on hübri marsruutimise protokoll, kuna see ühendab endas mõlema eespool mainitud protokolli tunnuseid. Cisco seisukohalt on see parim marsruutimise protokoll, seetõttu eelistavad seda kasutada kõik ettevõtte insenerid, kuid maailmas kõige levinum protokoll on OSPF. Põhjuseks on, et EIGRP sai hiljuti avatud standardiks, seetõttu ei ole kolmandad osalised kindlad selle ühilduvuses oma võrguseadmetega.
Vaatame, mis on protokolli usaldusväärsuseaste. Kui ruuter A saab marsruutimise teavet kahest erinevast allikast, siis kasutab ta otsustamiseks valemit, et määrata, milline kahest marsruudist lisada marsruudite tabelisse. See on lihtne, kuna ta vaatab marsruudi A-B ja A-C-B parameetreid, võrdleb neid ja teeb optimaalse otsuse. Loomulikult täidab OSPF ka koormuse jaotamist, see tähendab, et kui kahte marsruuti on sama maksumus, siis teostab ta koormuse jaotamise. Üksikasjalikult vaatame seda teemat järgnevates videos, täna tahan lihtsalt, et te sellest teadlik oleksite.
Vaatame järgmist tabelit. Allpool joonistan taas ruuterid A, B ja C, mis moodustavad teie ettevõttes autonoomse võrgusüsteemi. Eeldame, et teie ettevõte on ostnud teise ettevõtte, millel on süsteem ruuteritega A1, B1 ja C1. Nii et nüüd on teil kaks ettevõtet, igal ühel oma võrk. Eeldame, et esimene kasutab EIGRP protokolli ja teine OSPF.
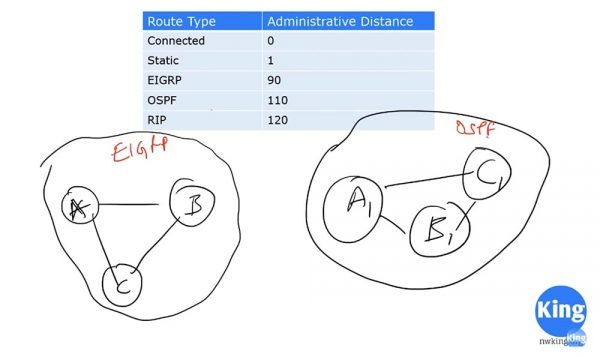
Muidugi, võite oma võrgu ümber seadistada OSPF-i kasutamiseks või ülevõetud ettevõtte võrgu EIGRP protokollile üle viia, kuid see on suur administratiivne töö. Väikese ettevõtte jaoks on see veel võimalik, kuid kui ettevõte on suur, siis on see tohutu töökoormus. Sellisel juhul on võimalik teostada ümberjaotust, st võtta EIGRP marsruudid ja jaotada need OSPF-ile ning OSPF marsruudid jaotada EIGRP-le. See on täiesti võimalik. Selleks peab üks teie ettevõtte ruuteritest töötama kahe protokolli järgi – EIGRP ja OSPF, eeldame, et see on ruuter B. See sisaldab marsruuditabelit, kus osa marsruute on saadud EIGRP-st ja osa OSPF-st. Eeldame, et meil on veel üks võrk, millega on ühendatud mõlemad ettevõtted. Sel juhul kasutab esimene ettevõte sellega ühenduse loomiseks EIGRP marsruute, samas kui teine kasutab OSPF protokolli marsruute, ning nende eri allikatest saadud marsruutide vastavusse viimine on väga keeruline, sest igaühel neist on oma mõõtmete järgi optimaalse marsruudi valimine.
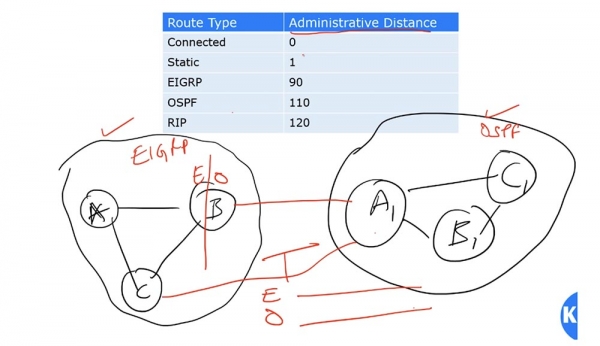
Sellisel juhul kasutatakse mõistet Administratiivne kaugus. See aitab ruuteril valida mitme marsruudi seast, mis on saadud erinevatest marsruudiprotokollidest, kõige optimaalsema. Näiteks, kui ruuter B on otseselt ühendatud ruuteriga C, siis on administratiivne kaugus 0, ja see on kõige usaldusväärsem marsruut. Eeldame, et A teavitab B, et tal on samuti juurdepääs C-le, siis vastab ruuter B talle: „Aitäh teie teabe eest, kuid ruuter C on ühendatud minuga otse, seega valin ma madalama administratiivse kaugusega variandi, mitte ühendust läbi teie.”
Administratiivne kaugus näitab usaldusväärsust protokolli suhtes. Mida väiksem on administratiivne kaugus, seda suurem on usaldus. Otsese ühenduse järgmiseks kõige usaldusväärsemaks variandiks on staatiline ühendus, mille administratiivne kaugus on 1. EIGRP protokolli usaldusväärsust iseloomustab administratiivne kaugus 90, OSPF protokollil on see 110 ja RIP-il 120.
Seega, kui EIGRP ja OSPF esindavad sama võrgusegmenti, usaldab ruuter EIGRP-st saadud marsruutide teavet, kuna selle protokolli haldustõenäosus on 90, mis on madalam kui OSPF-l.
Aitäh, et olete meiega. Kas teile meeldivad meie artiklid? Kas soovite näha rohkem huvitavat sisu? Toetage meid tellimuse esitamise või tuttavatele soovitamisega, 30% allahindlus Habr'i kasutajatele ainulaadsele sissetuleku tasemel serverile, mille oleme teie jaoks välja mõelnud: (saadaval RAID1 ja RAID10 variandid, kuni 24 tuuma ja kuni 40GB DDR4).
Dell R730xd kaks korda odavam? Ainult meie juures Hollandis! Dell R420 — 2x E5-2430 2.2Ghz 6C 128GB DDR3 2x960GB SSD 1Gbps 100TB — alates $99! Lugege sellest
Allikas: habr.com
