

Google'i arendajad koos MIT, Columbia ja Princeton ülikoolide inseneridega on loonud robotiseeritud mehhanilise käe TossingBot, mis suudab haarata juhuslikult valitud väikeseid esemeid ja neid konteinerisse üle kanda.
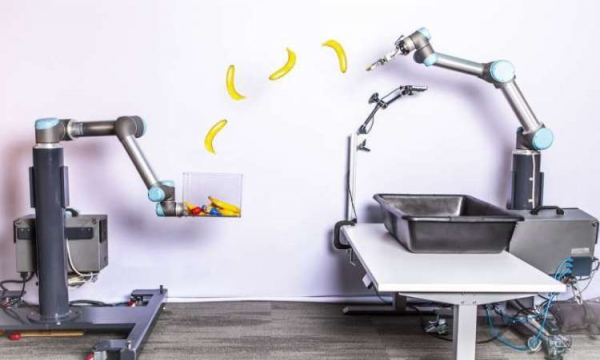
Projekti autorid räägivad, et nad pidid palju pingutama roboti loomise nimel. Erilise manipaatoriga suudab see mitte ainult juhuslikke esemeid haarata, vaid ka täpselt neid konteineritesse visata. Tuvastatakse, et eseme valik seab täiendavad raskused edasiste toimingute läbiviimisele. Enne viske sooritamist peab mehhanism hindama eseme kuju ja kaalu. Pärast nende operatsioonide teostamist muudetakse vastuvõetud otsus tegevuseks, mille tulemuseks on haaratud objekti saatmine konteinerisse. Uurijad soovisid, et TossingBot viskaks esemeid nagu tavaline inimene.
Lõppkokkuvõttes sarnaneb mehhanism visuaalselt konveieritel autode kokkupanekuks kasutatavate robotkätega. Tegevuses suudab robot kätt painutada, kastist välja võtta ühe eseme, hinnata selle kaalu ja kuju ning visata selle konteineri ühte sektsiooni, mis on määratud sihtmärgiks. Soovitud tulemuse saavutamiseks õpetasid arendajad TossingBotile esemete skaneerimist, nende omaduste määramist, objekti juhuslikku valimist ja kaalutud eesmärgi haaramist. Seejärel rakendati masinõpet, et mehaaniline käsi saaks kogutud andmete põhjal määrata, kui suure jõu ja millise trajektoori mööda eseme visata.
Testimine näitas, et robot suudab 87% juhtudest eseme ära haarata, samas kui edasiste visete täpsus on 85%. Huvi pakub, et insenerid ei suutnud TossingBoti täpsuse tulemust ise esemeid konteinerisse visates korrata.
Allikas: 3dnews.ru
