

Le projet AERIS-10 a développé une station radar modulaire entièrement ouverte, qui peut être utilisée comme plateforme pour mener des expériences avec des réseaux d'antennes phasées, de la compression d'impulsions, un traitement Doppler des signaux et le suivi des cibles. Les schémas complets, les connexions des circuits imprimés, les listes de composants (BOM), les fichiers Gerber pour la fabrication de cartes, les maquettes pour l'impression 3D et les descriptions des blocs matériels en langages Verilog/VHDL sont diffusés sous la licence CERN-OHL-P (CERN Open Hardware Licence). Le code du firmware pour le microcontrôleur STM32, les utilitaires auxiliaires en C et l'interface graphique en Python sont fournis sous la licence MIT.
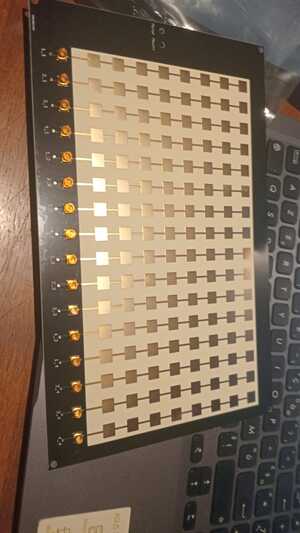
Deux versions de la station radar à réseaux d'antennes phasées ont été préparées : AERIS-10N (Nexus) et AERIS-10E (Extended). Les deux versions utilisent une fréquence de 10.5 GHz et mettent en œuvre une modulation de fréquence linéaire par impulsions (LFM). Les différences résident dans la puissance d'émission (1Wx16 et 10Wx16), ainsi que dans l'utilisation d'un réseau d'antennes planes 8×16 et d'un réseau d'émetteurs fentes dans un guide d'ondes rempli de diélectrique 32×16, assurant des portées allant jusqu'à 3 km et 20 km, respectivement.
Le système est modulaire avec des cartes séparées pour la gestion de l'alimentation, la génération de fréquences et les blocs RF. Pour le traitement des signaux, la compression des impulsions, le calcul de la vitesse d'un objet à l'aide d'une transformation de Fourier Doppler rapide, l'élimination des objets fixes (MTI) et le maintien d'un niveau constant de fausses alarmes (CFAR), un FPGA XC7A100T est utilisé. La gestion et le réglage des périphériques sont effectués à l'aide d'un microcontrôleur STM32F746xx.
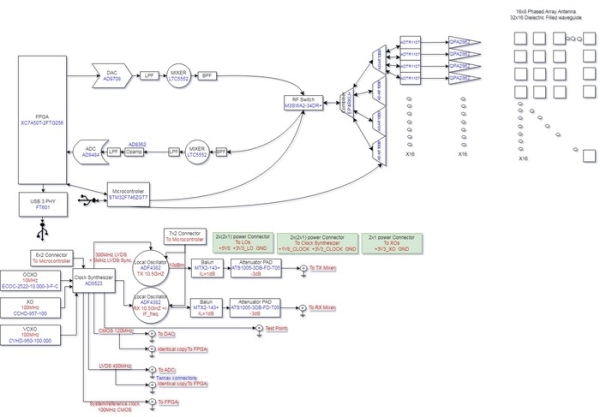
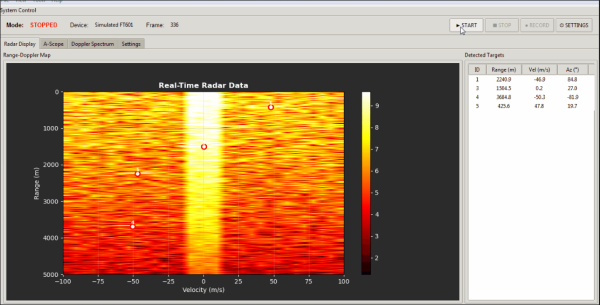
La correction de la position et de l'orientation en temps réel est assurée par GPS et des capteurs inertiels (accéléromètre, gyroscope). Un contrôle électronique du faisceau d'oscillation dans une plage de ±45° en élévation et en azimut a été réalisé. La rotation de l'antenne à 360° est assurée par un moteur pas à pas. Il est possible de suivre simultanément le mouvement de plusieurs objets. Pour contrôler le radar, suivre visuellement les objets en mouvement et les associer à une carte, une interface graphique a été mise en place.
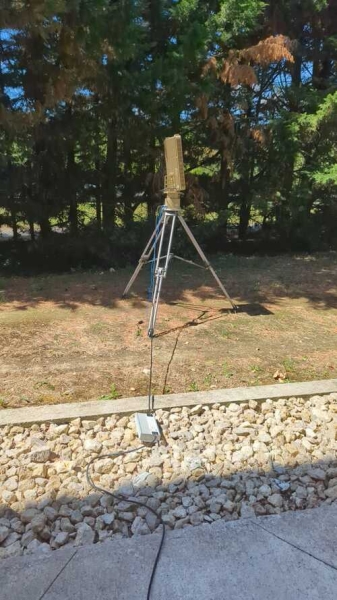
L'assemblage du radar se fait à partir d'éléments standards largement disponibles sur le marché. Les coûts des puces et des composants pour fabriquer un radar dans la configuration la plus simple sont estimés à environ 5000 dollars. En comparaison, le prix des radars commerciaux de même catégorie commence à 250 000 dollars.
Source : opennet.ru
