

La recherche, l'entretien, le test de compétences, la sélection, l'embauche, l'intégration — un parcours difficile et compréhensible pour chacun d'entre nous — employeur comme salarié.
Un débutant ne possède pas les compétences spécialisées nécessaires. Même un professionnel expérimenté doit se réadapter. Les responsables doivent faire face à la question : quelles tâches confier à ce nouvel employé dès le départ et quel temps y consacrer ? Tout en garantissant motivation, engagement, dynamisme et intégration. Mais sans risquer des enjeux critiques pour l'entreprise.
Pour cela, nous lançons des projets internes en relais. Ils se composent de phases courtes et indépendantes. Les résultats de ces travaux servent de base pour les développements suivants et permettent au nouvel employé de se faire remarquer, de s'intégrer dans l'équipe en ayant une tâche intéressante et sans risquer d'échouer sur un projet majeur. C'est une opportunité d'acquérir de l'expérience, de rencontrer ses collègues et de se montrer sous son meilleur jour, sans pressions liées au passé.
Un exemple de ce type de développement en relais est la conception d'un écran rotatif basé sur l'effet stroboscopique, capable d'afficher une image dynamique utilisateur personnalisée depuis l'écran d'un téléphone. Des prototypes peuvent être trouvés. .
Les travaux ont été réalisés successivement par plusieurs employés et seront poursuivis par de nouveaux durant leur période de formation (de deux semaines à un mois, selon leurs compétences et leur niveau d'expertise).
Les étapes étaient les suivantes :
a) réfléchir à la conception (en étudiant les échantillons existants, la description des équivalents et en faisant preuve d'initiative créative);
b) concevoir un schéma électrique fonctionnel et le réaliser sur une carte;
c) développer un protocole pour transmettre l'image du téléphone à l'appareil;
d) assurer le contrôle via un smartphone par Bluetooth LE.
Le modèle de départ prévoyait d'utiliser quelque chose de très compact comme un spinner à trois palettes, qui, lors de sa rotation manuelle, commençait à afficher des inscriptions. Une palette contenait un module BLE, une autre – dix LED RGB, et la troisième un capteur optique, au centre — une batterie. Un schéma électrique de principe a été élaboré et les premières expériences ont été réalisées. Il est rapidement devenu clair que la qualité d'image était très faible, la résolution petite, l'effet de jeu de courte durée et les possibilités modestes. De plus, les spinners ont disparu aussi rapidement qu'ils étaient apparus. Il a été décidé de lever le niveau et de développer un écran stroboscopique rotatif. On peut au moins l'utiliser à des fins pratiques lors d'expositions et de conférences, et l'intérêt pour de telles solutions ne disparaîtra pas de sitôt.
En ce qui concerne la conception, deux questions principales se posaient : comment disposer les LED (dans le plan vertical, comme dans l'exemple ci-dessus, ou horizontalement) et comment alimenter la carte rotative avec les LED.
À des fins éducatives, les LED ont été disposées uniquement dans le plan horizontal. En ce qui concerne l'alimentation de la carte, il y avait un choix important à faire : soit nous prenons un moteur à balais encombrant, bruyant, mais peu coûteux, soit nous utilisons une solution plus élégante avec une transmission d'alimentation sans contact à l'aide de deux bobines – une sur le moteur, l'autre sur la carte. La solution est bien sûr élégante, mais plus coûteuse et longue, car les bobines devaient d'abord être calculées, puis fabriquées (de préférence pas à la va-vite).
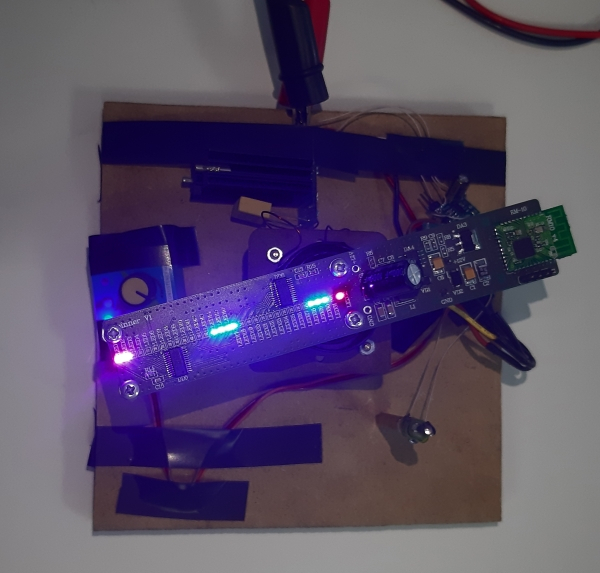
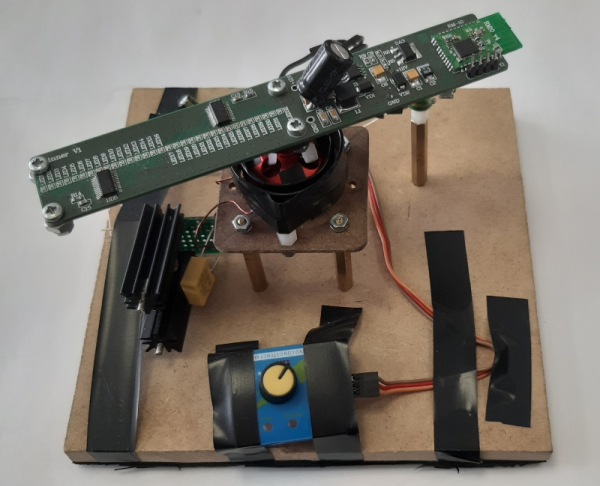
Voici à quoi ressemble le prototype obtenu.
La spécificité des produits de masse est telle que chaque centime supplémentaire dans le coût de production compte. Le succès peut dépendre du coût d'une poignée de composants passifs. Par conséquent, il arrive souvent que l'on doive choisir une option moins efficace, mais plus économique, afin que le fabricant puisse maintenir sa compétitivité commerciale. Par conséquent, en imaginant que l'écran rotatif sera lancé en production de masse, le développeur a choisi un moteur à balais.
Le prototype résultant s'est lancé avec énergie, étincelant, bruitant et secouant la table. La construction, qui assurait la stabilité, était devenue si lourde et encombrante qu'il n'était pas pertinent de l'amener à un prototype de série. Après avoir célébré ce succès intermédiaire, il a été décidé de remplacer le moteur par un transformateur tournant avec un jeu d'air. Une autre raison était l'impossibilité d'alimenter le moteur à partir du port USB de l'ordinateur.
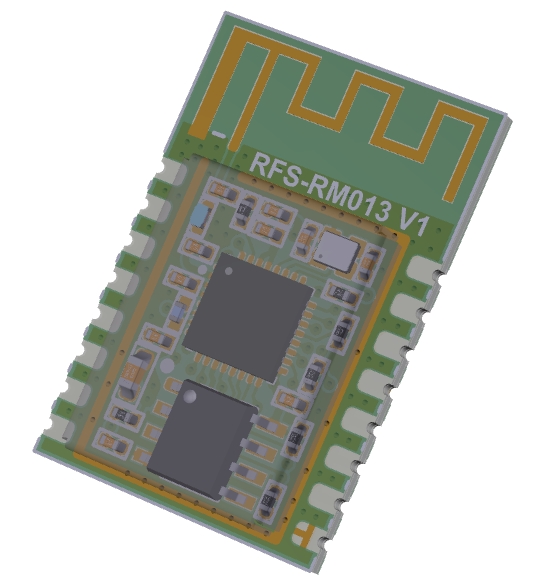
La base de la carte à LED est notre module RM10 et six pilotes de LED. .
Les pilotes disposent de 16 canaux avec la possibilité de contrôler chacun indépendamment. Ainsi, 6 de ces pilotes et 32 LED RGB peuvent afficher jusqu'à 16 millions de couleurs.
Pour synchroniser et stabiliser l'image générée, deux capteurs à effet Hall magnétorésistifs ont été utilisés. .
Le plan était simple : le capteur génère une interruption à chaque rotation de la carte, et entre deux passages, la position des LEDs est déterminée, ainsi que leur azimut et leur luminosité dans un balayage à 360 degrés.
Mais quelque chose ne s'est pas passé comme prévu - quelle que soit la vitesse de rotation de la carte, le capteur produisait de manière chaotique soit une, soit deux interruptions par passage. Ainsi, l'image était floue et se repliquait sur elle-même.
Le remplacement des capteurs n'a pas résolu la situation, donc le capteur Hall a été remplacé par un photorésistor.
Si quelqu'un a des idées sur pourquoi le capteur magnétorésistif a pu se comporter ainsi, merci de partager dans les commentaires.
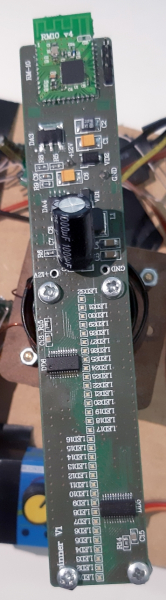
Le côté supérieur de la carte.
Avec le capteur optique, l'image est nette, mais se stabilise en environ 30 secondes. Cela se produit pour un ensemble de raisons, l'une d'elles étant la discrétisation du timer. C'est 4 millions de ticks par seconde, divisés par 360 degrés avec un reste, qui crée une distorsion dans l'image produite.
Dans les horloges stroboscopiques chinoises, l'image se fixe en quelques secondes, ce qui fait qu'un petit segment du cercle n'est tout simplement pas affiché : sur l'image circulaire, il y a un espace vide, ce qui est à peine visible dans le texte, mais l'image manque de complétude.
Cependant, les problèmes ne sont pas terminés. Le microcontrôleur ne peut pas assurer la vitesse de transmission de données nécessaire pour le nombre de nuances possible (environ 16 MHz) – l'écran affiche 1 image par seconde, ce qui est insuffisant pour l'œil humain. Il est évident qu'il faut placer un microcontrôleur séparé sur la carte pour gérer l'image, en attendant, il a été décidé de remplacer le MBI5030 par . C'est seulement 7 couleurs, y compris le blanc, mais cela suffit pour travailler sur la partie logicielle.
Et il ne faut pas oublier, raison pour laquelle cette tâche éducative a été entreprise – programmer le microcontrôleur et assurer la gestion via une application sur smartphone.
Actuellement, le déploiement est transmis par Bluetooth directement via nRF Connect, et l'interface de l'application est en cours de développement.
Ainsi, les résultats intermédiaires de l'équipe de relais sont les suivants :
L'écran rotatif a une rangée de 32 LED et un diamètre d'image de 150 mm. Il affiche 7 couleurs, établissant l'image ou le texte en 30 secondes (ce qui n'est pas idéal, mais acceptable pour commencer). Par le biais de la connexion Bluetooth, il est possible de donner un ordre pour changer l'image.
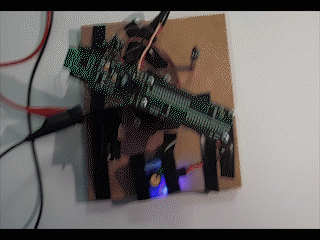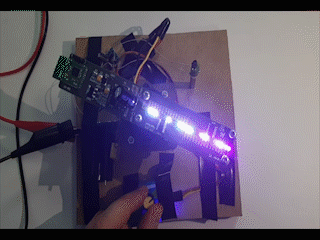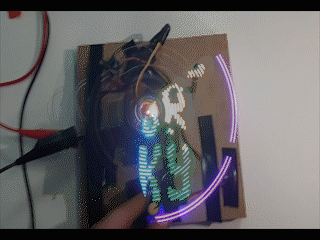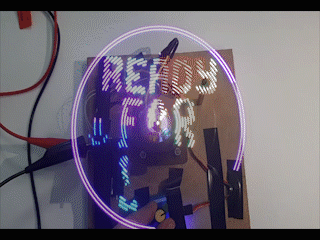
Voici à quoi cela ressemble
Les nouveaux jeunes développeurs ont encore les tâches suivantes à accomplir pour un apprentissage réussi :
Surmonter le manque de mémoire vive du microcontrôleur pour un affichage couleur complet de la palette. Améliorer l'application pour former et transmettre une image statique ou dynamique. Donner un aspect fini à la construction. Nous vous tiendrons informés.
P.S. Bien sûr, après la fin des travaux sur Bluetooth LE (), nous concevrons et réaliserons une version Wi-Fi/Bluetooth sur ESP32. Mais cela sera une autre histoire.
Source : habr.com
