

Cet article ouvre un cycle d'articles consacrés aux méthodes automatisées de réglage des régulateurs PID dans l'environnement Simulink. Aujourd'hui, nous allons examiner comment travailler avec l'application PID Tuner.
Introduction
Le type de régulateurs le plus populaire utilisé dans l'industrie pour les systèmes de contrôle en boucle fermée est le régulateur PID. Bien que la structure et le principe de fonctionnement du contrôleur soient connus des ingénieurs depuis leur époque d'études, son réglage, c'est-à-dire le calcul des coefficients du régulateur, reste un problème. Il existe une quantité énorme de littérature, tant étrangère (par exemple, [1, 2]) que nationale (par exemple, [3, 4]), où le réglage des régulateurs est expliqué dans un langage relativement complexe de la théorie du contrôle automatique.
Dans cette série d'articles, nous décrirons des méthodes automatisées de réglage des régulateurs PID à l'aide des outils de l'environnement Simulink, tels que :
- PID Tuner,
- Response Optimizer,
- Control System Tuner,
- Frequency Response Based PID Tuner,
- Closed-Loop PID Autotuner.
L'objet du système de contrôle sera un entraînement électromécanique basé sur un moteur à courant continu avec excitation par des aimants permanents, fonctionnant conjointement avec un réducteur sur une charge d'inertie, avec les paramètres suivants :
- tension d'alimentation du moteur,
 ;
- résistance active de l'enroulement du rotor du moteur, ;
- résistance inductive de l'enroulement du rotor du moteur, ;
- coefficient de couple du moteur, ;
- moment d'inertie du rotor du moteur, .
 ;
 ;
 ;
 ;
 .
Paramètres de la charge et du réducteur :
- moment d'inertie de la charge, ;
- rapport de transmission du réducteur, .
 ;
 .
Les articles contiennent peu de formules mathématiques, cependant il est souhaitable que le lecteur possède des connaissances de base en théorie du contrôle automatique et ait de l'expérience en modélisation dans l'environnement Simulink pour comprendre le matériel proposé.
Modèle du système
Considérons un système linéaire de contrôle de la vitesse angulaire d'un entraînement électromécanique suiveur, dont le schéma structurel simplifié est présenté ci-dessous.
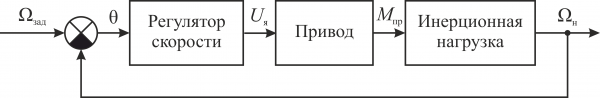
Conformément à la structure fournie, un modèle de ce système a été construit dans l'environnement Simulink.
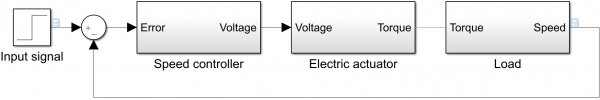
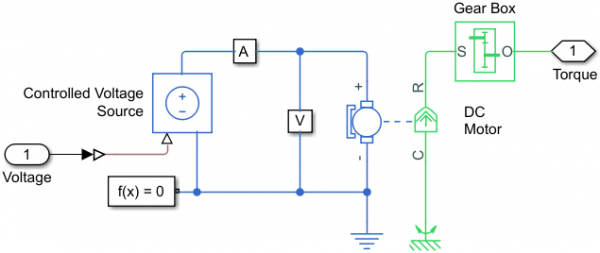
Les modèles de l'entraînement électromécanique (sous-système Electric actuator) et de la charge d'inertie (sous-système Load) ont été créés à l'aide de blocs de la bibliothèque de modélisation physique :
- modèle de l'entraînement électromécanique,
- modèle de la charge d'inertie.
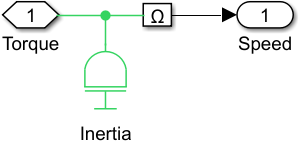
Les modèles d'entraînement électrique et de charge incluent également des sous-systèmes de capteurs de différentes grandeurs physiques :
- le courant qui circule dans l'enroulement du rotor du moteur (sous-système A),
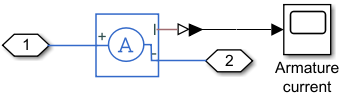
- la tension sur son enroulement (sous-système V),
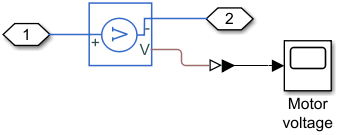
- la vitesse angulaire de l'objet contrôlé (sous-système Ω).
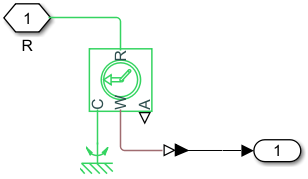
Avant de régler les paramètres du régulateur PID, lançons le modèle pour le calcul, en prenant la fonction de transfert du régulateur  . Les résultats de la simulation lors de l'application d'un signal d'entrée de 150 tr/min sont montrés ci-dessous.
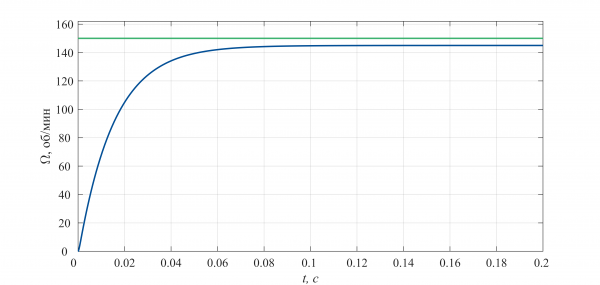
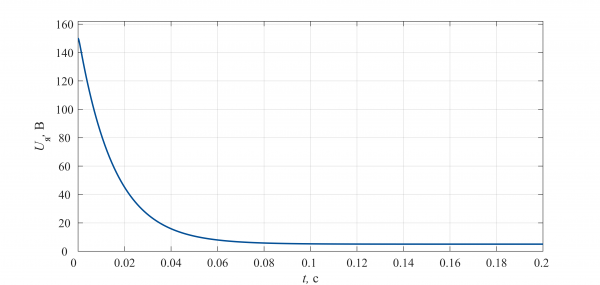
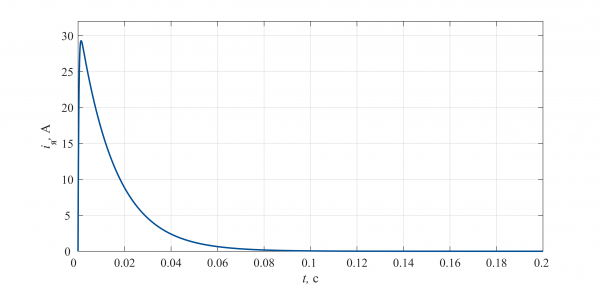
De l'analyse des graphiques fournis, il ressort que :
- La coordonnée de sortie du système de contrôle n'atteint pas la valeur souhaitée, c'est-à-dire que le système présente une erreur statique.
- La tension sur les enroulements du moteur atteint 150 V au début de la simulation, ce qui entraînera sa défaillance en raison de l'application d'une tension supérieure à la nominale (24 V) sur son enroulement.
Supposons que la réponse du système à une impulsion unitaire doit respecter les exigences suivantes :
- le dépassement (Overshoot) ne doit pas dépasser 10 %,
- le temps de montée (Rise time) doit être inférieur à 0,8 s,
- le temps de stabilisation (Settling time) doit être inférieur à 2 s.
De plus, le régulateur doit limiter la tension appliquée à l'enroulement du moteur à la valeur de la tension d'alimentation.
Nous configurons le contrôleur
Le réglage des paramètres du régulateur s'effectue à l'aide de l'outil , qui est accessible directement dans la fenêtre des paramètres du bloc PID Controller.
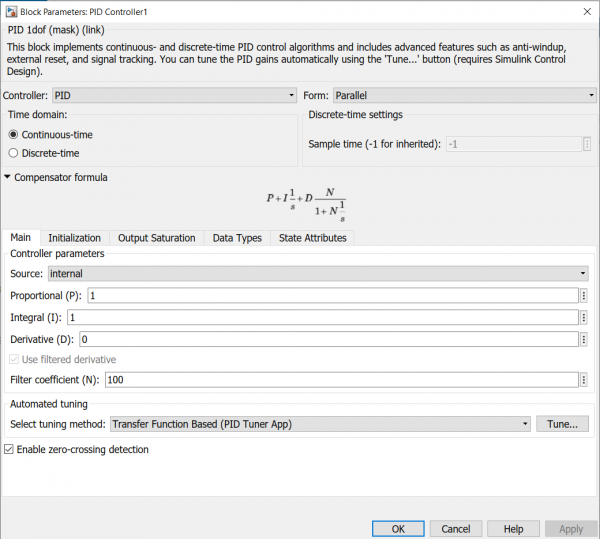
L'application se lance en appuyant sur le bouton Tune…, situé sur le panneau Automated tuning. Il convient de noter qu'avant de procéder à l'étape de réglage des paramètres du contrôleur, il est nécessaire de choisir son type (P, PI, PD, etc.), ainsi que son format (analogique ou discret).
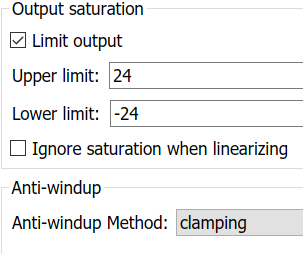
Puisqu'une des exigences est de limiter sa coordonnée de sortie (tension sur l'enroulement du moteur), il convient de définir une plage de tension admissible. Pour cela :
- Nous allons dans l'onglet Output Saturation.
- Nous appuyons sur le bouton à bascule Limit output, ce qui active les champs pour définir la limite supérieure (Upper limit) et la limite inférieure (Lower limit) de la plage de la variable de sortie.
- Nous établissons les limites de la plage.
Le bon fonctionnement du module régulateur au sein du système implique l'utilisation de méthodes visant à lutter contre la saturation intégrale. Deux méthodes sont implémentées dans le bloque : back-calculation et clamping. Des informations détaillées sur ces méthodes sont disponibles . Le menu déroulant pour choisir la méthode est situé sur le panneau Anti-windup.
Dans ce cas, nous allons enregistrer les valeurs 24 et -24 dans les champs Limite supérieure et Limite inférieure respectivement, et nous utiliserons la méthode clamping pour éviter la saturation intégrale.
On peut remarquer que l'aspect du module régulateur a changé : un symbole de saturation est apparu à côté du port de sortie du module.
Ensuite, en acceptant toutes les modifications par un clic sur le bouton Appliquer, nous revenons à l'onglet Main et appuyons sur le bouton Tune…, ce qui ouvrira une nouvelle fenêtre de l'application PIDTuner.
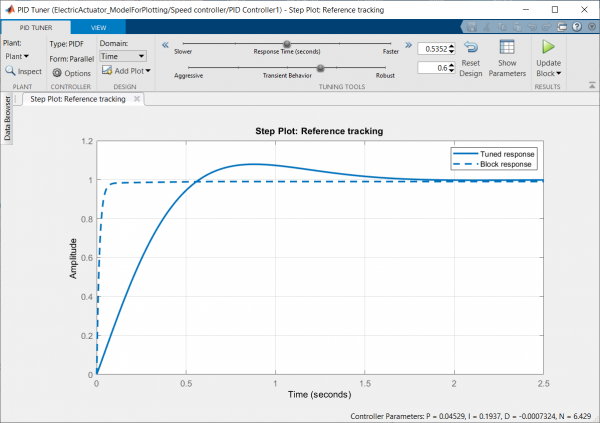
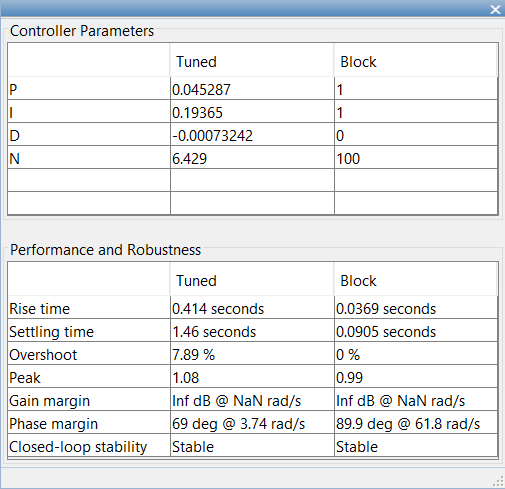
Dans la zone graphique de la fenêtre, deux processus transitoires sont affichés : avec les paramètres actuels du régulateur, c’est-à-dire pour un régulateur non réglé, et avec des valeurs ajustées automatiquement. Les nouveaux valeurs des paramètres peuvent être consultées en cliquant sur le bouton Show Parameters, situé sur la barre d'outils. En cliquant sur le bouton, deux tableaux apparaîtront : les paramètres du régulateur (Controller Parameters) et les évaluations des caractéristiques du processus transitoire avec les paramètres ajustés (Performance and Robustness).
Comme le montrent les valeurs du deuxième tableau, les coefficients de régulateur calculés automatiquement répondent à toutes les exigences.
Le réglage du régulateur se termine en cliquant sur le bouton avec le triangle vert, situé à droite du bouton Show Parameters, après quoi les nouvelles valeurs des paramètres seront automatiquement modifiées dans les champs correspondants de la fenêtre de réglage des paramètres du module PID Controller.
Les résultats de la simulation du système avec le régulateur réglé pour plusieurs signaux d'entrée sont montrés ci-dessous. À des niveaux élevés des signaux d'entrée (ligne bleue), le système fonctionnera en mode de saturation par tension.
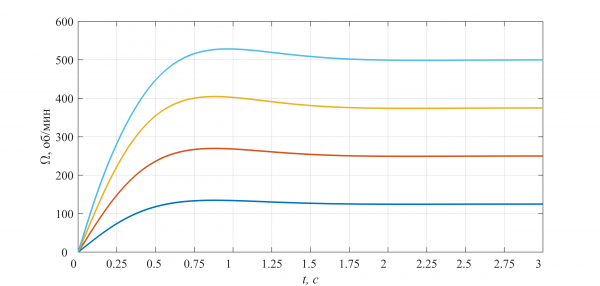
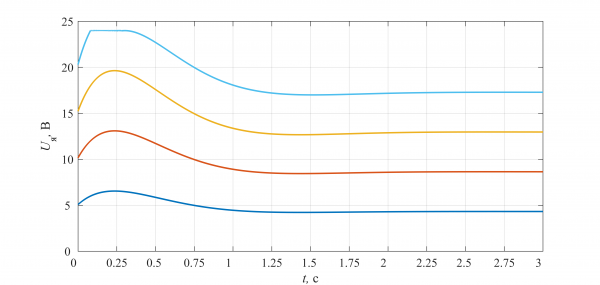
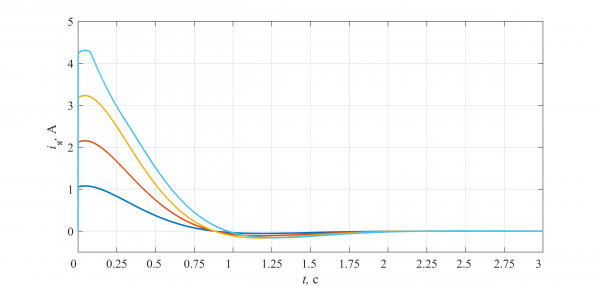
Notons que l'outil PID Tuner ajuste les coefficients du régulateur selon un modèle linéarisé, donc lors du passage à un modèle non linéaire, il est nécessaire de préciser ses paramètres. Dans ce cas, on peut utiliser l'application .
Littérature
- Handbook of PI and PID Controller Tuning Rules. Aidan O’Dwyer
- PID Control System Design and Automatic Tuning using MATLAB, Simulink. Wang L.
- PID control in a non-strict exposition. Karpov V.E.
- Régulateurs PID. Questions de mise en œuvre. Parties 1, 2. Denisenko V.
Source : habr.com
