

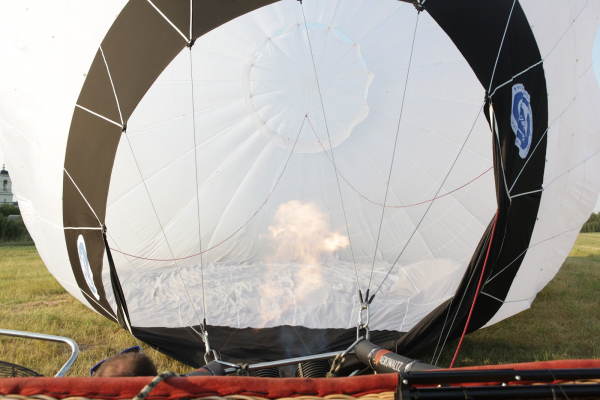
Chers amis, il est temps de tirer les conclusions de notre projet-concours 'Serveur dans les nuages'. Pour ceux qui ne sont pas au courant, nous avons lancé un projet geek amusant : nous avons construit un petit serveur sur Raspberry Pi 3, ajouté un tracker GPS et des capteurs, et embarqué le tout dans un ballon à air, en le confiant aux forces de la nature. L'endroit où le ballon atterrira n'est connu que des dieux des vents et des protecteurs de l'aérostation, c'est pourquoi nous avons proposé à tous ceux qui le souhaitent de marquer des points sur la carte - ceux dont les points seront les plus proches de l'endroit d'atterrissage réel recevront des prix 'délicieux'.
Donc, notre serveur a déjà volé dans les nuages, et il est temps de conclure notre concours.
Liens vers les publications précédentes sur le concours
- (prix pour la première place de notre concours - participation à la régate à voile, qui se déroulera du 3 au 10 novembre dans le golfe Saronique (Grèce) en collaboration avec l'équipe RUVDS et Habra.
- Comment nous avons réalisé la '' du projet - pour les amateurs de geek porn, avec des détails et une analyse du code.
- avec une description complète.
- , sur lequel il était possible de suivre le mouvement du ballon et la télémétrie en temps réel.
- du lieu de lancement du ballon.
Et l'expérience, fils des erreurs difficiles
Comme vous vous en souvenez, nous avions prévu de transmettre les données du serveur par modem GSM. C'était le principal canal de transmission d'informations. Nous pensions avoir prévu toutes les imprévus avec la couverture du réseau mobile, en insérant dans le modem deux cartes SIM d'opérateurs ayant la meilleure couverture dans le district de Dmitrov. De plus, le modem avait une bonne antenne omnidirectionnelle. Mais, comme on dit, l'homme propose, et les opérateurs disposent. Quand le ballon a monté au-dessus de 500 mètres (la hauteur de la tour de télévision Ostankino), la connexion mobile a complètement disparu.
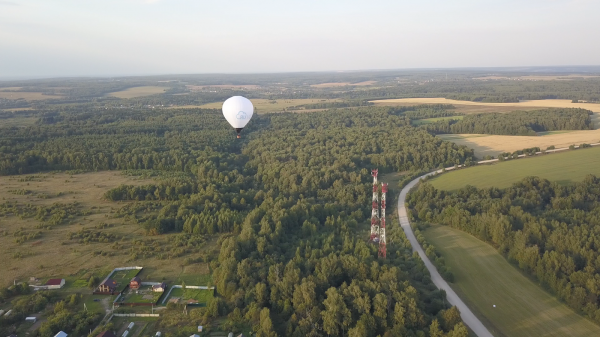
En y réfléchissant rétrospectivement, cela semble évident, mais c'est ça le rétro. Bien sûr, les antennes de téléphonie mobile sont conçues pour la couverture au sol, et non dans les airs. Leurs diagrammes de rayonnement 'frappent' le long du relief et ne 'brillent' pas dans les nuages. Donc, la connexion mobile à une hauteur de demi-kilomètre et plus n'est qu'une réflexion aléatoire d'une lobe d'une certaine antenne. Ainsi, la moitié du parcours de connexion avec le ballon par le canal mobile était inexistante. Et lors de la descente, quand nous sommes redescendus en dessous de 500 mètres, la connexion mobile a de nouveau fonctionné.
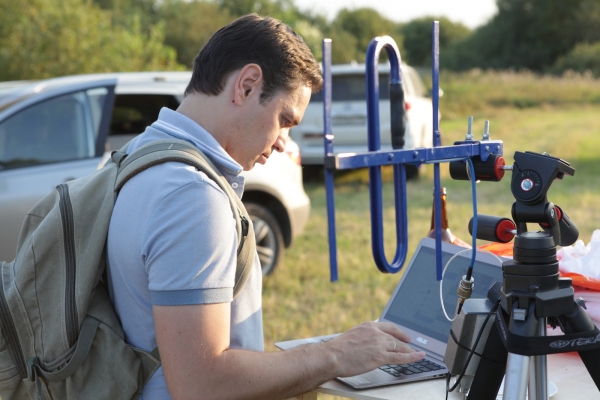
Comment avons-nous obtenu des télémetries depuis la sphère ? Merci au canal de données redondant. Nous avons installé un ensemble sur la sphère, fonctionnant à une fréquence de 433 MHz.
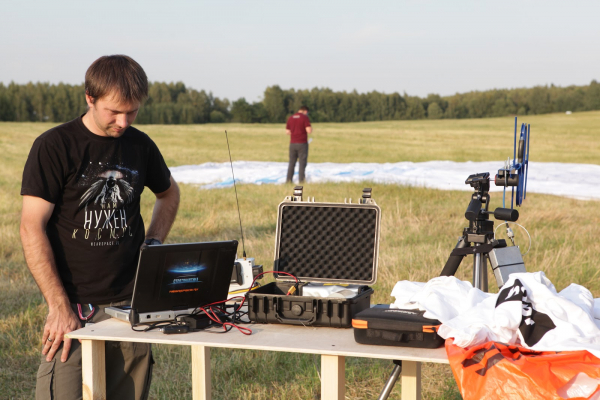
Sa bande passante est faible, mais suffisante pour nos tâches. En ce qui concerne la détermination de la position de la sphère par GPS, il n'y a eu aucun problème, le traceur a fonctionné sans accroc.
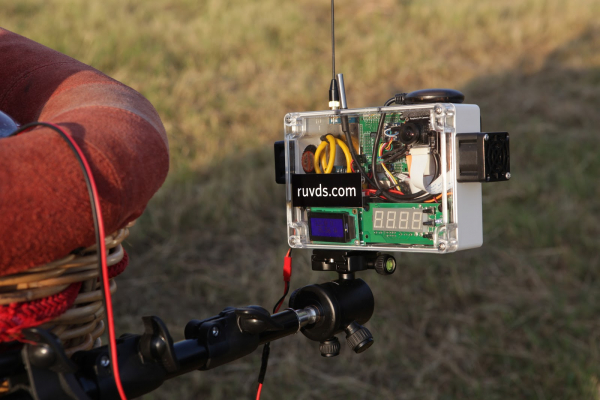
De plus, lors du vol, il s'est avéré que le câble USB connectant le module de télémetrie au Raspberry Pi 3 était défectueux. Il fonctionnait au sol, mais a échoué dans les airs. Il a probablement eu peur de la hauteur. Nous avons découvert la faute du câble après l'atterrissage. Heureusement, nous avons pu établir une transmission de données directement depuis le module de télémetrie via LoRa.
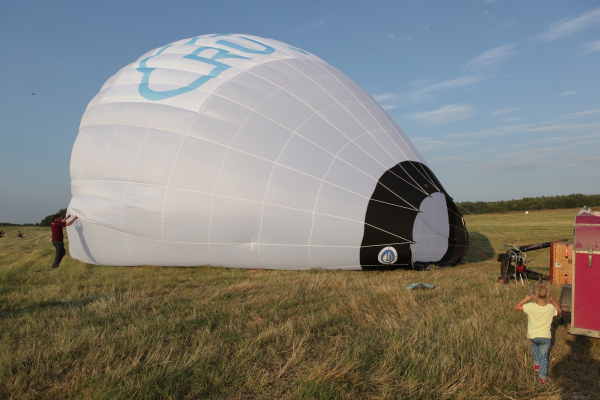
Et pour le bon
La chance a souri aux utilisateurs de Habr @ (première place), @ (deuxième place) et @ (troisième place) ! Le plus chanceux en novembre attend une multitude d'impressions (nous espérons, agréables) de, et les détenteurs des deuxième et troisième places recevront bientôt de bons smartphones. Et bien sûr, tous les trois auront en cadeau une location gratuite de serveur virtuel de RUVDS.
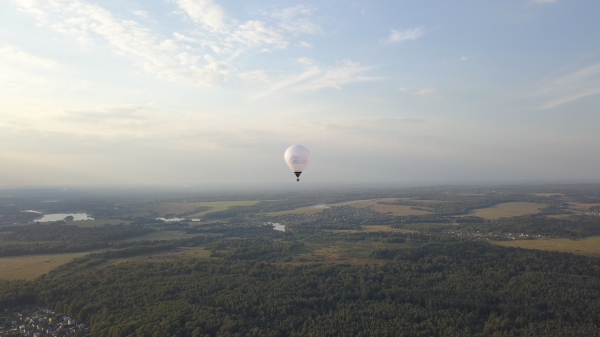
Vous pouvez voir comment le lancement s'est déroulé dans cette courte vidéo :
Source : habr.com
