

Je publie le premier chapitre des cours sur la théorie du contrôle automatique, après lequel votre vie ne sera plus jamais la même.
Les cours sur le « Contrôle des Systèmes Techniques » sont dispensés par Oleg Stepanovich Kozlov au département des « Réacteurs Nucléaires et Installations Énergétiques », faculté « Ingénierie Énergétique » de l'Institut Polytechnique de Moscou nommé d'après N.E. Bauman. Nous lui en sommes très reconnaissants.
Ces cours sont actuellement en préparation pour publication sous forme de livre, et puisque des spécialistes en TAU, des étudiants et des personnes intéressées par le sujet se trouvent ici, toute critique est la bienvenue.
1. Concepts de base de la théorie du contrôle des systèmes techniques
1.1. Objectifs, principes de contrôle, types de systèmes de contrôle, définitions principales, exemples
Le développement et l'amélioration de la production industrielle (énergie, transport, ingénierie mécanique, techniques spatiales, etc.) nécessitent une augmentation continue de la productivité des machines et des équipements, une amélioration de la qualité des produits, une réduction des coûts de production et, en particulier dans le domaine de l'énergie nucléaire, une nette augmentation de la sécurité (nucléaire, radiologique, etc.) des centrales nucléaires et des installations nucléaires.
La réalisation des objectifs fixés est impossible sans l'implémentation de systèmes de contrôle modernes, y compris des systèmes automatisés (avec l'intervention d'un opérateur humain) et des systèmes automatiques (sans intervention d'un opérateur humain).
Définition : Le contrôle est l'organisation d'un processus technologique particulier qui permet d'atteindre l'objectif fixé.
La théorie du contrôle est une branche de la science et de la technologie modernes. Elle se base (s'appuie) à la fois sur des disciplines fondamentales (scientifiques), comme les mathématiques, la physique, la chimie, etc., et sur des disciplines appliquées (électronique, technologie des microprocesseurs, programmation, etc.).
Tout processus de contrôle (automatique) se compose des étapes (éléments) principaux suivants :
- obtenir des informations sur la tâche de contrôle ;
- obtenir des informations sur le résultat du contrôle ;
- analyser les informations reçues ;
- exécuter la décision (influencer l'objet de contrôle).
Pour réaliser le Processus de Contrôle, le système de contrôle (SC) doit disposer :
- de sources d'information sur la tâche de contrôle ;
- sources d'information sur les résultats de gestion (divers capteurs, dispositifs de mesure, détecteurs, etc.);
- dispositifs pour analyser les informations obtenues et élaborer des solutions;
- dispositifs exécutifs affectant l'Objet de Gestion, comprenant : régulateur, moteurs, dispositifs amplificateurs et transformateurs, etc.
Définition : Si le système de gestion (SG) contient toutes les parties énumérées ci-dessus, alors il est dit qu'il est fermé.
Définition : La gestion d'un objet technique en utilisant les informations sur les résultats de gestion est appelée principe de rétroaction.
Schématiquement, un tel système de gestion peut être représenté sous la forme :
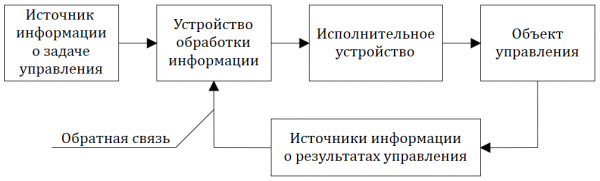
Fig. 1.1.1 — Structure du système de gestion (SG)
Si le système de gestion (SG) a un schéma structurel correspondant à la figure 1.1.1 et fonctionne (opère) sans l'intervention d'un humain (opérateur), alors il est appelé système de gestion automatique (SGA).
Si le SG fonctionne avec l'intervention d'un humain (opérateur), alors il est appelé SG automatisé.
Si la Gestion assure une loi de changement donnée de l'objet dans le temps, indépendamment des résultats de gestion, alors cette gestion est effectuée selon un cycle ouvert, et la gestion elle-même est appelée gestion programmée.
Les systèmes opérant selon un cycle ouvert incluent des automates industriels (lignes de production, lignes rotatives, etc.), des machines à commande numérique (CNC) : voir l'exemple à la Fig. 1.1.2.
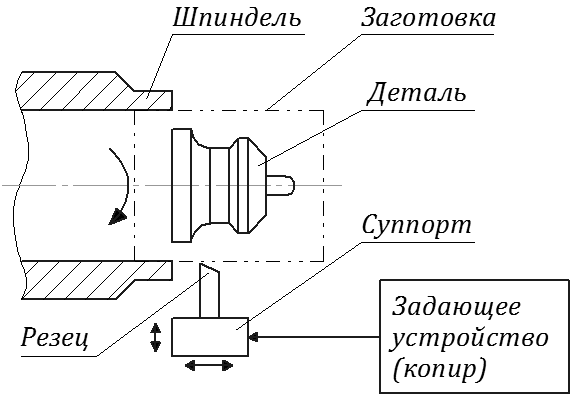
Fig. 1.1.2 — Exemple de gestion programmée
Le dispositif de commande peut être, par exemple, un "copieur".
Étant donné qu'il n'y a pas de capteurs (mesureurs) contrôlant la pièce fabriquée dans cet exemple, si, par exemple, l'outil coupant a été mal installé ou s'est cassé, l'objectif fixé (fabrication de la pièce) ne peut pas être atteint (réalisé). Généralement, dans des systèmes de ce type, un contrôle de sortie est nécessaire pour enregistrer uniquement l'écart des dimensions et de la forme de la pièce par rapport à ce qui est souhaité.
Les systèmes de gestion automatique se divisent en 3 types :
- systèmes de gestion automatique (SGA);
- systèmes de régulation automatique (SRA);
- systèmes de suivi (SS).
Les SRA et SS sont des sous-ensembles des SGA ==>  .
Définition : Un système de contrôle automatique, garantissant la constance d'une grandeur physique (ou d'un groupe de grandeurs) dans un objet de commande, est appelé système de régulation automatique (SRA).
Les systèmes de régulation automatique (SRA) sont le type de systèmes de contrôle automatique le plus répandu.
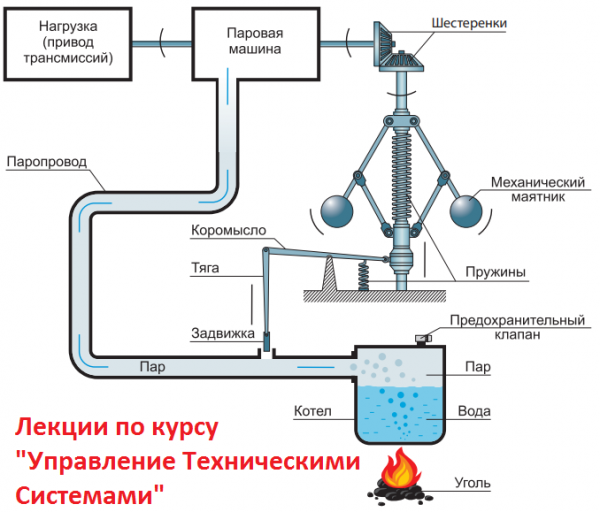
Le premier régulateur automatique au monde (18e siècle) est le régulateur de Watt. Ce schéma (voir fig. 1.1.3) a été mis en œuvre par Watt en Angleterre pour maintenir une vitesse de rotation constante de la roue de la machine à vapeur et, en conséquence, pour maintenir la constance de la vitesse de rotation (mouvement) de la poulie (courroie) de la transmission.
Dans ce schéma les éléments sensibles (capteurs de mesure) sont les « poids » (sphères). Les « poids » (sphères) entraînent également le mouvement du bras de levier et ensuite de la vanne. Par conséquent, ce système peut être considéré comme un système de régulation directe, et le régulateur comme un régulateur à action directe, car il remplit simultanément les fonctions de « mesure » et de « régulation ».
Dans les régulateurs à action directe un source d'énergie supplémentaire pour déplacer l'organe régulateur n'est pas requise.
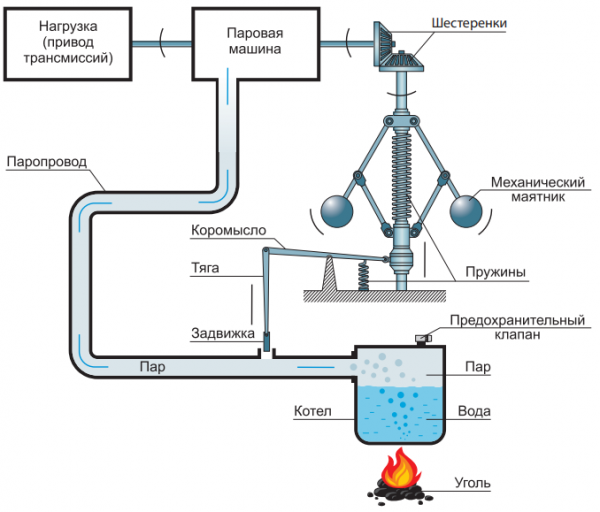
Fig. 1.1.3 — Schéma du régulateur automatique de Watt
Dans les systèmes de régulation indirecte, il est nécessaire d'avoir un amplificateur (par exemple de puissance) et un mécanisme exécuteur supplémentaire, contenant, par exemple, un moteur électrique, un servomoteur, un entraînement hydraulique, etc.
Un exemple de SCA (système de contrôle automatique), au sens plein du terme, pourrait être un système de contrôle garantissant la mise en orbite d'une fusée, où la grandeur contrôlée pourrait être, par exemple, l'angle entre l'axe de la fusée et la normale à la Terre ==> voir fig. 1.1.4.a et fig. 1.1.4.b
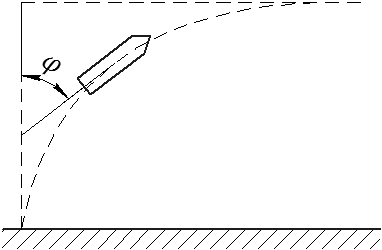
Fig. 1.1.4 (a)
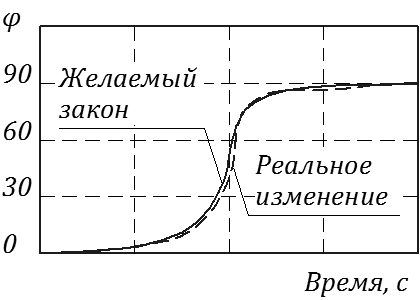
Fig. 1.1.4 (b)
1.2. Structure des systèmes de contrôle : systèmes simples et multidimensionnels
Dans la théorie du contrôle des systèmes techniques, tout système est divisé en un ensemble de maillons connectés dans des structures en réseau. Dans le cas le plus simple, le système contient un maillon, auquel une influence d'entrée est appliquée (entrée), et en sortie, cela entraîne une réponse du système (sortie).
Dans la théorie du contrôle des systèmes techniques, deux méthodes principales de représentation des maillons des systèmes de contrôle sont utilisées :
— en variables « entrée-sortie »;
— dans les variables d'état (voir les sections 6…7 pour plus de détails).
La représentation dans les variables 'entrée-sortie' est généralement utilisée pour décrire des systèmes relativement simples, ayant une 'entrée' (une action de commande) et une 'sortie' (une grandeur régulée), voir la figure 1.2.1.
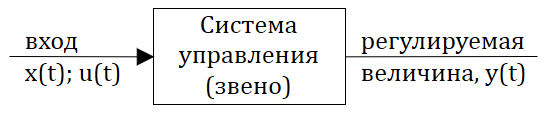
Fig. 1.2.1 – Représentation schématique d'un système de contrôle simple
En général, cette description est utilisée pour des systèmes de contrôle automatiques (SCA) techniquement peu complexes.
Récemment, la représentation dans les variables d'état est devenue largement répandue, notamment pour les systèmes techniquement complexes, y compris les systèmes de contrôle automatiques multidimensionnels. La fig. 1.2.2 présente une représentation schématique d'un système de contrôle automatique multidimensionnel, où u1(t)…um(t) — les actions de contrôle (vecteur de contrôle), y1(t)…yp(t) — les paramètres régulés du SCA (vecteur de sortie).
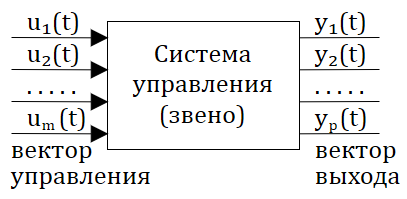
Fig. 1.2.2 — Représentation schématique d'un système de contrôle multidimensionnel
Examinons plus en détail la structure du SCA, présentée dans les variables 'entrée-sortie' et ayant une entrée (action de commande ou de référence) et une sortie (action de sortie ou variable contrôlée/régulée).
Supposons que le schéma structurel de ce SCA consiste en un certain nombre d'éléments (maillons). En regroupant les maillons par principe fonctionnel (ce que font les maillons), le schéma structurel du SCA peut être réduit à l'aspect typique suivant :
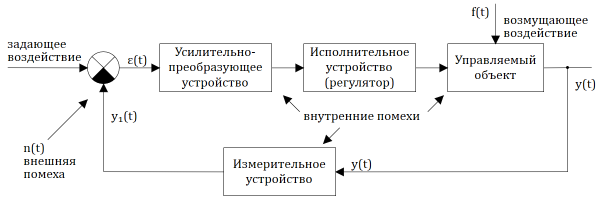
Fig. 1.2.3 — Schéma structurel d'un système de contrôle automatique
Le symbole ε(t) ou la variable ε(t) désigne le désaccord (erreur) à la sortie de l'appareil de comparaison, qui peut 'fonctionner' en mode d'opérations arithmétiques comparatives simples (le plus souvent une soustraction, moins fréquemment une addition), ainsi que des opérations comparatives plus complexes (procédures).
Puisque y1(t) = y(t)*k1, où k1 — le coefficient de gain, donc ==>
ε(t) = x(t) — y1(t) = x(t) — k1*y(t)
La tâche du système de contrôle consiste à 'travailler' pour éliminer le désaccord (erreur) (s'il est stable), ε(t), c'est-à-dire ==> ε(t) → 0.
Il convient de noter que la gestion du système est influencée à la fois par des facteurs externes (commandement, perturbations, interférences) et par des perturbations internes. Une interférence se distingue d'une influence par la stochastique (aléatoire) de son existence, tandis que l'influence est presque toujours déterminée.
Pour désigner le commandement (l'influence exercée), nous utiliserons soit x(t), ou bien u(t).
1.3. Principes fondamentaux de la commande
Si nous revenons au dernier schéma (diagramme structurel du système de gestion automatique à la figure 1.2.3), il est nécessaire de "décrypter" le rôle que joue l'appareil amplificateur-transformateur (quelles fonctions il exerce).
Si l'appareil amplificateur-transformateur (AAT) ne fait que renforcer (ou atténuer) le signal de désaccord ε(t), à savoir :  , où
 – le coefficient de proportionnalité (dans le cas particulier
 = Const), ce mode de commande du système de gestion automatique fermé est appelé mode de commande proportionnelle (P-commande).
Si l'AAT génère un signal de sortie ε1(t), proportionnel à l'erreur ε(t) et à l'intégrale de ε(t), c'est-à-dire :  , alors ce mode de commande est appelé proportionnelle-intégrante (PI-commande). ==>
 , où b – le coefficient de proportionnalité (dans le cas particulier b = Const).
En général, la commande PI est utilisée pour améliorer la précision du contrôle (régulation).
Si l'AAT génère un signal de sortie ε1(t), proportionnel à l'erreur ε(t) et à sa dérivée, alors ce mode est appelé proportionnelle-différenciante (PD-commande) : ==> 
En général, l'utilisation de la commande PD améliore la rapidité du système de gestion automatique.
Si l'AAT génère un signal de sortie ε1(t), proportionnel à l'erreur ε(t), à sa dérivée et à l'intégrale de l'erreur ==>  , alors ce mode de commande est appelé mode de commande proportionnelle-intégrale-différenciante (PID-commande).
La commande PID permet souvent d'assurer une "bonne" précision de contrôle avec une "bonne" rapidité.
1.4. Classification des systèmes de gestion automatique
1.4.1. Classification selon le type de description mathématique
Selon le type de description mathématique (équations de dynamique et de statique), les systèmes de gestion automatique (SGA) sont classés en linéaires et non linéaires systèmes (SGA ou SAR).
Chaque « sous-classe » (linéaire et non linéaire) se divise en encore plusieurs « sous-classes ». Par exemple, les systèmes d'automatisation linéaires (SAL) diffèrent par le type de description mathématique.
Puisque ce semestre, seules les propriétés dynamiques des systèmes d'automatisation linéaires (régulation) seront examinées, nous fournissons ci-dessous la classification selon le type de description mathématique pour les SAL (Systèmes d'Automatisation Linéaire) :
1) Systèmes d'automatisation linéaires décrits en termes « entrée-sortie » par des équations différentielles ordinaires (EDO) avec coefficients constants :


où x(t) – effet d'entrée ; y(t) – effet de sortie (quantité régulée).
Si l'on utilise la forme d'enregistrement opératoire (« compacte ») de l'EDO linéaire, l'équation (1.4.1) peut être exprimée de la manière suivante :

où, p = d/dt – opérateur de dérivation ; L(p), N(p) – opérateurs différentiels linéaires correspondants, qui sont égaux à :


2) Systèmes d'automatisation linéaires décrits par des équations différentielles ordinaires (EDO) linéaires avec coefficients (en fonction du temps) variables :


En général, de tels systèmes peuvent également être classés comme des systèmes non linéaires (SNL).
3) Systèmes d'automatisation linéaires décrits par des équations aux différences linéaires :


où f(…) – fonction linéaire des arguments ; k = 1, 2, 3… – entiers ; Δt – intervalle de quantification (intervalle de discrétisation).
L'équation (1.4.4) peut être exprimée sous forme « compacte » :

En général, cette description des SAL (Systèmes d'Automatisation Linéaire) est utilisée dans les systèmes de contrôle numériques (avec utilisation de l'ordinateur).
4) Systèmes d'automatisation linéaires avec retard :

où L(p), N(p) – opérateurs différentiels linéaires ; τ – temps de retard ou constante de retard.
Si les opérateurs L(p) et N(p) se dégradent (L(p) = 1 ; N(p) = 1), alors l'équation (1.4.6) correspond à la description mathématique de la dynamique d'un maillon idéal avec retard :

et l'illustration graphique de ses propriétés est donnée sur la figure 1.4.1.
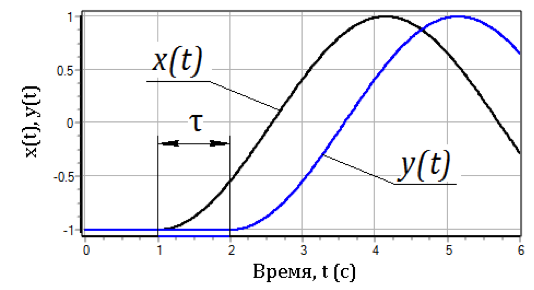
Figure 1.4.1 — Graphiques d'entrée et de sortie d'un maillon idéal avec retard
5) Systèmes d'automatisation linéaires décrits par des équations différentielles linéaires en dérivées partielles.Ces SAL sont souvent appelés systèmes de contrôle . ==> « Exemple abstrait » d'une telle description :

Le système d'équations (1.4.7) décrit la dynamique d'un système de contrôle automatique linéairement distribué, c'est-à-dire que la variable régulée dépend non seulement du temps, mais aussi d'une coordonnée spatiale.
Si le système de contrôle représente un objet « spatial », alors ==>

où  il dépend du temps et des coordonnées spatiales, déterminées par le vecteur rayon

6) SCA, décrites par des systèmes d'équations différentielles ordinaires, ou des systèmes d'équations aux différences, ou des systèmes d'équations aux dérivées partielles ==>, et ainsi de suite…
Une classification similaire peut être proposée pour les SCA non linéaires (SCA)…
Pour les systèmes linéaires, les exigences suivantes sont satisfaites :
- linéarité de la caractéristique statique du SCA ;
- linéarité de l'équation de dynamique, c'est-à-dire que les variables dans l'équation de dynamique entrent uniquement dans une combinaison linéaire.
La caractéristique statique est définie comme la dépendance de la sortie par rapport à la magnitude de l'influence d'entrée en régime établi (lorsque tous les processus transitoires se sont atténués).
Pour les systèmes décrits par des équations différentielles ordinaires linéaires à coefficients constants, la caractéristique statique est obtenue à partir de l'équation de dynamique (1.4.1) en égalisant à zéro tous les termes non stationnaires ==>

La fig. 1.4.2 présente des exemples de caractéristiques statiques linéaires et non linéaires des systèmes de contrôle automatique (régulation).
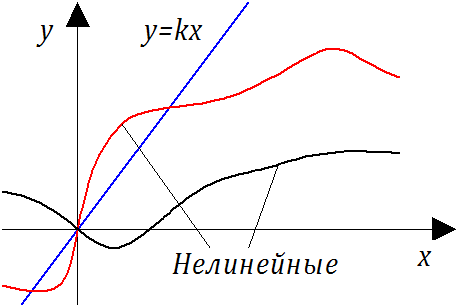
Fig. 1.4.2 — Exemples de caractéristiques statiques linéaires et non linéaires
La non-linéarité des termes contenant des dérivées par rapport au temps dans les équations de dynamique peut apparaître lors de l'utilisation d'opérations mathématiques non linéaires (*, /,  ,
 , sin, ln, etc.). Par exemple, en considérant l'équation de dynamique d'un certain SCA « abstrait »

nous notons que dans cette équation, avec une caractéristique statique linéaire  le deuxième et le troisième termes (termes dynamiques) du côté gauche de l'équation — non linéaires, par conséquent, le SCA décrit par une telle équation est non linéaire dans le plan dynamique.
1.4.2. Classification selon le type de signaux transmis
Selon le type de signaux transmis, les systèmes de contrôle automatique (ou de régulation) se divisent en :
- systèmes continus (systèmes d'action continue) ;
- systèmes à relais (systèmes d'action par relais) ;
- systèmes à action discrète (impulsifs et numériques).
Système continu Les actions s'appellent des SAU, dans chacune des chaînes dont continu le signal d'entrée dans le temps correspond à un changement continu du signal de sortie, et la loi de changement du signal de sortie peut être arbitraire. Pour qu'un SAU soit continu, il est nécessaire que les caractéristiques statiques de tous les maillons soient continues.
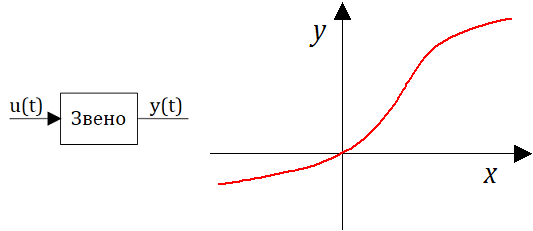
Fig. 1.4.3 - Exemple d'un système continu
Système d'action relais s'appelle SAU, dans lequel au moins dans un maillon, lors du changement continu de l'entrée, la sortie varie à certains moments du processus de contrôle, changeant 'brusquement' selon la valeur du signal d'entrée. La caractéristique statique de ce maillon a des points de rupture de rupture avec discontinuité ou Fig. 1.4.4 - Exemples de caractéristiques statiques relais.
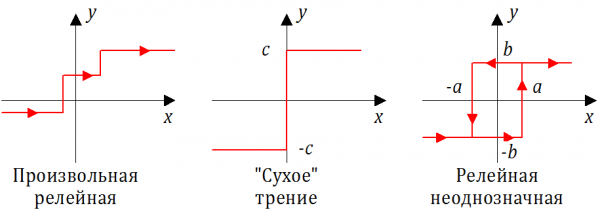
d'action discret s'appelle un système, dans lequel au moins dans un maillon, lors du changement continu de l'entrée, la sortie a
Système la forme d'impulsions distinctes , apparaissant après un certain intervalle de temps. Un maillon qui transforme un signal continu en signal discret s'appelle un bloc d'impulsions. Ce type de signaux transmis est présent dans les SAU avec un ordinateur ou un contrôleur.Les méthodes (algorithmes) les plus fréquemment réalisées pour transformer un signal d'entrée continu en signal de sortie impulsionnel sont :
modulation d'amplitude par impulsions (MAI);
modulation de largeur d'impulsions (MLI).
- La fig. 1.4.5 présente une illustration graphique de l'algorithme de modulation d'amplitude par impulsions (MAI). Dans la partie supérieure de la fig., on présente la dépendance temporelle
- — du signal
à l'entrée x(t) dans le maillon d'impulsions. Le signal de sortie du bloc d'impulsions (maillon) est une séquence d'impulsions rectangulaires, apparaissant avec une période de quantification Δt (voir la partie inférieure de la fig.). La durée des impulsions est constante et égale à Δ. L'amplitude de l'impulsion à la sortie du bloc est proportionnelle à la valeur correspondante du signal continu x(t) à l'entrée de ce bloc. y(t) Fig. 1.4.5 - Réalisation de la modulation d'amplitude par impulsions constant Cette méthode de modulation impulsionnelle était très répandue dans les équipements électroniques de mesure des systèmes de contrôle et de protection (SUC) des installations nucléaires (YN) dans les années 70...80 du siècle dernier.
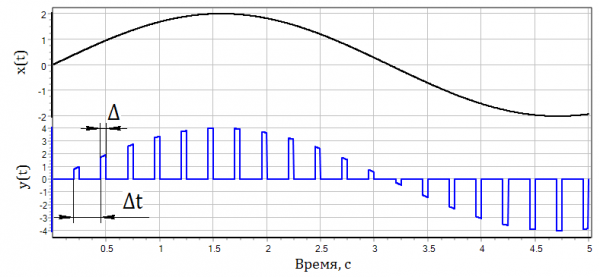
Fig. 1.4.5 — Mise en œuvre de la modulation d'amplitude par impulsion
Cette méthode de modulation par impulsion était très répandue dans les appareils électroniques de mesure des systèmes de contrôle et de protection (SUC) des installations nucléaires (IEN) dans les années 70…80.
La figure 1.4.6 présente une illustration graphique de l'algorithme de modulation par largeur d'impulsion (MLI). En haut de la figure 1.14, la dépendance temporelle x(t) du signal à l'entrée du maillon d'impulsion. Le signal de sortie du bloc d'impulsion (maillon) y(t) est une séquence d'impulsions rectangulaires apparaissant à un intervalle de quantification constant Δt (voir la partie inférieure de la figure 1.14). L'amplitude de toutes les impulsions est identique. La durée de l'impulsion Δt à la sortie du bloc est proportionnelle à la valeur correspondante du signal continu x(t) à l'entrée du bloc d'impulsion.
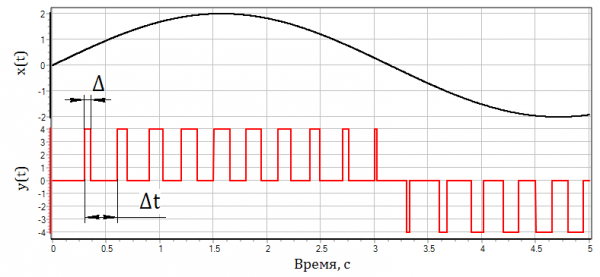
Figure 1.4.6 — Réalisation de la modulation par largeur d'impulsion
Cette méthode de modulation par impulsion est actuellement la plus répandue dans les appareils de mesure électronique des systèmes de contrôle et de protection (SCP) des installations nucléaires (IN) et des systèmes de contrôle automatique (SCA) d'autres systèmes techniques.
Pour conclure cette section, il convient de noter que si les constantes de temps caractéristiques dans d'autres maillons de SCA (SCP) sont considérablement plus grandes Δt (d'un ordre de grandeur), alors le système d'impulsion peut être considéré comme un système continu de contrôle automatique (lors de l'utilisation tant de MLI que de MLI).
1.4.3. Classification par nature de contrôle
Par nature des processus de contrôle, les systèmes de contrôle automatique sont divisés en plusieurs types :
- SCA déterministes, dans lesquels un signal d'entrée peut être associé de manière univoque à un signal de sortie (et vice versa);
- SCA stochastiques (statistiques, probabilistes), dans lesquels le signal d'entrée actuel du SCA "répond" avec un signal de sortie aléatoire (stochastique).
Le signal de sortie stochastique se caractérise par :
- la loi de distribution;
- l'espérance mathématique (valeur moyenne);
- la variance (écart quadratique moyen).
La stochasticité du processus de contrôle est généralement observée dans des SCP considérablement non linéaires tant du point de vue de la caractéristique statique que (même dans une plus large mesure) de la non-linéarité des membres dynamiques dans les équations de dynamique.
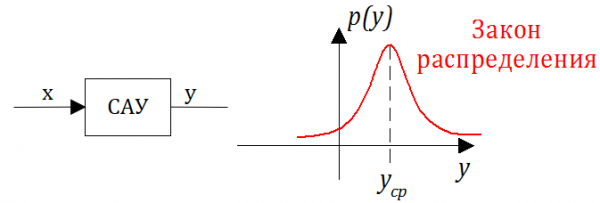
Figure 1.4.7 — Distribution de la quantité de sortie d'un SCA stochastique
En plus des principales classifications des systèmes de gestion, il existe d'autres classifications. Par exemple, la classification peut être effectuée selon la méthode de gestion et reposant sur l'interaction avec l'environnement extérieur et la capacité des systèmes de contrôle automatique à s'adapter aux changements des paramètres de l'environnement. Les systèmes sont divisés en deux grandes classes :
1) Systèmes ordinaires (non adaptatifs) sans adaptation ; ces systèmes appartiennent à la catégorie des systèmes simples, ne modifiant pas leur structure au cours de la gestion. Ils sont les plus développés et largement utilisés. Les systèmes ordinaires se divisent en trois sous-classes : systèmes à boucle ouverte, systèmes à boucle fermée et systèmes de contrôle combinés.
2) Systèmes auto-adaptatifs. Dans ces systèmes, en cas de changement des conditions extérieures ou des caractéristiques de l'objet régulé, il y a un changement automatique (non prédéfini) des paramètres de l'appareil de contrôle grâce à la modification des coefficients du système de gestion, de la structure du système de gestion ou même à l'introduction de nouveaux éléments.
Un autre exemple de classification : selon le critère hiérarchique (mononiveau, biniveau, multiniveau).
Seuls les utilisateurs enregistrés peuvent participer au sondage. , s'il vous plaît.
Continuer à publier des cours sur les systèmes de contrôle automatique ?
88,7%Oui118
7,5%Non10
3,8%Je ne sais pas5
133 utilisateurs ont voté. 10 utilisateurs se sont abstenus.
Source : habr.com
