

nous avons expliqué comment fonctionnent les bus et les protocoles dans l'automatisation industrielle. Cette fois-ci, nous allons nous concentrer sur des solutions de travail modernes : nous examinerons les protocoles utilisés dans les systèmes du monde entier. Nous étudierons les technologies des entreprises allemandes Beckhoff et Siemens, de l'autrichienne B&R, de l'américaine Rockwell Automation et de la russe Fastwel. Nous découvrirons aussi des solutions universelles qui ne sont pas liées à un fabricant spécifique, comme EtherCAT et CAN.
À la fin de l'article, il y aura un tableau comparatif des caractéristiques des protocoles EtherCAT, POWERLINK, PROFINET, EtherNet/IP et ModbusTCP.
Nous n'avons pas inclus dans notre examen les protocoles PRP, HSR, OPC UA et d'autres, car il existe déjà d'excellents articles de nos collègues ingénieurs sur Habr, qui s'occupent du développement de systèmes d'automatisation industrielle. Par exemple, et .
Pour commencer, définissons la terminologie : Industrial Ethernet = réseau industriel, Fieldbus = bus de terrain. Dans l'automatisation industrielle russe, il y a souvent une confusion sur les termes concernant le bus de terrain et le réseau industriel de bas niveau. Souvent, ces termes sont regroupés en un concept flou unique « bas niveau », qui est désigné à la fois comme bus de terrain et bus de bas niveau, bien que cela puisse ne pas être un bus du tout.
Pourquoi cela ?Cette confusion est probablement liée au fait que dans de nombreux contrôleurs modernes, la connexion des modules d'entrée-sortie est souvent réalisée à l'aide d'un panneau de connexion (angl. backplane) ou d'un bus physique. En d'autres termes, certains contacts de bus et connecteurs sont utilisés pour rassembler plusieurs modules en une seule unité. Mais ces unités, à leur tour, peuvent être reliées entre elles par un réseau industriel ou un bus de champ. Dans la terminologie occidentale, il y a une distinction claire : un réseau est un réseau, un bus est un bus. Le premier est désigné par le terme Industrial Ethernet, le second par Fieldbus. Dans cet article, nous proposons d'utiliser le terme « réseau industriel » pour ces concepts et le terme « bus de terrain » respectivement.
La norme de réseau industriel EtherCAT, développée par la société Beckhoff
Le protocole et le réseau industriel EtherCAT sont sans doute l'un des moyens les plus rapides de transmission de données dans les systèmes d'automatisation. Le réseau EtherCAT est utilisé avec succès dans des systèmes d'automatisation distribués, où les nœuds interagissants sont éloignés les uns des autres.
Le protocole EtherCAT utilise des trames Ethernet standard pour transmettre ses télégrammes, ce qui permet la compatibilité avec tout équipement Ethernet standard et, en essence, la réception et la transmission de données peuvent être organisées sur n'importe quel contrôleur Ethernet, à condition de disposer du logiciel approprié.
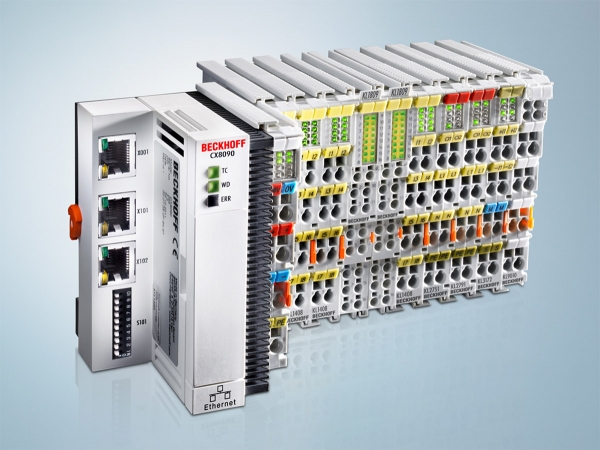
Contrôleur Beckhoff avec un ensemble de modules d'entrée-sortie. Source :
La spécification du protocole est ouverte et disponible, mais uniquement dans le cadre de l'association de développement — EtherCAT Technology Group.
Voici comment fonctionne EtherCAT (le spectacle est fascinant, comme jouer à Zuma Inca) :
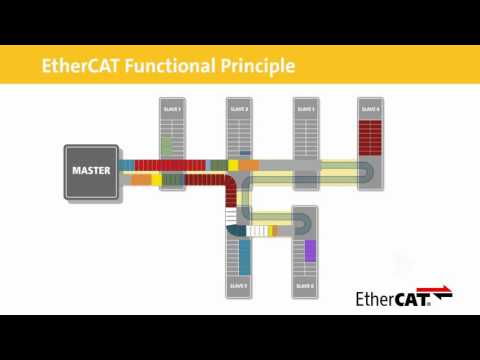
La vitesse élevée d'échange dans ce protocole — il peut s'agir d'unités de microsecondes — est réalisée grâce au fait que les développeurs ont abandonné l'échange via des télégrammes envoyés directement à un appareil spécifique. Au lieu de cela, un seul télégramme est envoyé dans le réseau EtherCAT, adressé à tous les appareils simultanément, chaque nœud subordonné de collecte et de transmission d'informations (souvent appelé UCO — appareil de communication avec l'objet) récupère « à la volée » les données qui lui étaient destinées et insère dans le télégramme les données qu'il est prêt à fournir pour l'échange. Après cela, le télégramme est envoyé au nœud subordonné suivant, où la même opération se produit. Après avoir parcouru tous les UCO, le télégramme revient au contrôleur principal, qui, sur la base des données reçues des appareils subordonnés, réalise la logique de contrôle, à nouveau en interagissant par le biais du télégramme avec les nœuds subordonnés qui fournissent un signal de contrôle à l'équipement.
Le réseau EtherCAT peut avoir n'importe quelle topologie, mais en substance, ce sera toujours un anneau — en raison de l'utilisation du mode full duplex et de deux ports Ethernet. Ainsi, le télégramme sera toujours transmis consécutivement à chaque appareil sur le bus.
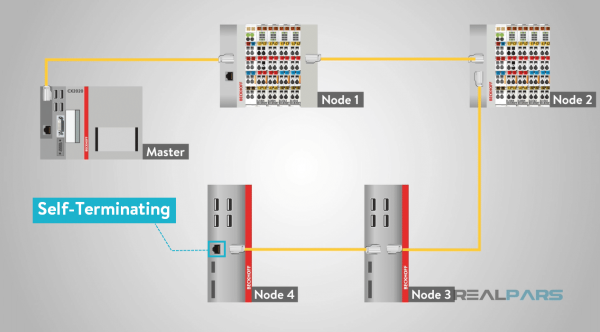
Représentation schématique du réseau EtherCAT avec plusieurs nœuds. Source :
D'ailleurs, la spécification EtherCAT ne comporte pas de restrictions de couche physique 100Base-TX, ce qui permet la mise en œuvre du protocole sur la base de liaisons gigabit et optiques.
Réseaux industriels ouverts et normes PROFIBUS/NAM de Siemens
Le conglomérat allemand Siemens est bien connu pour ses contrôleurs logiques programmables (PLC) qui sont utilisés partout dans le monde.
L'échange de données entre les nœuds d'un système automatisé contrôlé par l'équipement Siemens s'effectue à la fois via le bus de terrain, appelé PROFIBUS, et dans le réseau industriel PROFINET.
Le bus PROFIBUS utilise un câble spécial à deux fils avec des connecteurs DB-9. Chez Siemens, il est violet, mais nous avons rencontré d'autres couleurs en pratique :). Pour connecter plusieurs nœuds, le connecteur peut relier deux câbles. Il dispose également d'un interrupteur pour la résistance terminale. La résistance terminale doit être activée sur les appareils aux extrémités du réseau, signalant ainsi qu'il s'agit du premier ou du dernier appareil, et qu'ensuite il n'y a rien, juste l'obscurité et le vide (tous les RS485 fonctionnent ainsi). Si une résistance est activée sur un connecteur intermédiaire, alors la section qui suit sera déconnectée.
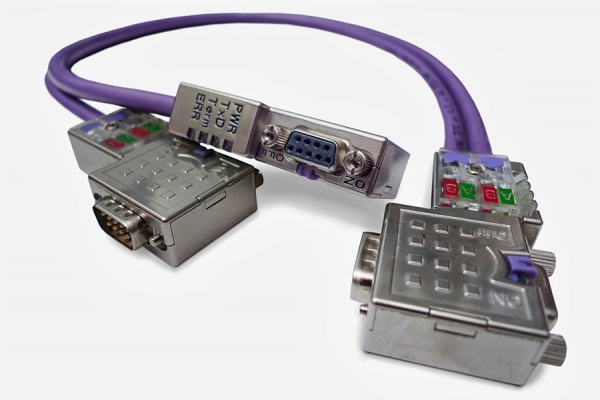
Câble PROFIBUS avec connecteurs. Source :
Dans le réseau PROFINET, un câble de type paire torsadée est utilisé, généralement avec des connecteurs RJ-45, le câble étant coloré en vert. Si la topologie PROFIBUS est en bus, la topologie du réseau PROFINET peut être n'importe quoi : un anneau, une étoile, un arbre, ou même une combinaison de tout cela.
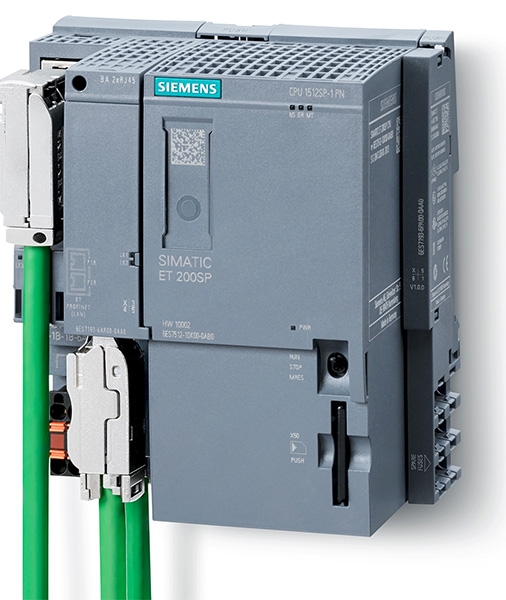
Contrôleur Siemens avec câble PROFINET connecté. Source : w3.siemens.com
Il existe plusieurs protocoles d'échange sur le bus PROFIBUS et dans le réseau PROFINET.
Pour PROFIBUS :
- PROFIBUS DP — la mise en œuvre de ce protocole implique une communication avec des appareils esclaves distants, pour PROFINET, le protocole correspondant est PROFINET IO.
- PROFIBUS PA — est essentiellement le même que PROFIBUS DP, mais utilisé pour des transmissions de données et d'alimentation en environnements explosifs (équivalent de PROFIBUS DP avec d'autres propriétés physiques). Actuellement, il n'existe pas de protocole PROFINET pour les environnements explosifs en parallèle avec PROFIBUS.
- PROFIBUS FMS — est destiné à l'échange de données avec des systèmes d'autres fabricants qui ne peuvent pas utiliser PROFIBUS DP. Le protocole correspondant à PROFIBUS FMS dans le réseau PROFINET est PROFINET CBA.
Pour PROFINET :
- PROFINET IO;
- PROFINET CBA.
Le protocole PROFINET IO est divisé en plusieurs classes :
- PROFINET NRT (sans temps réel) - utilisé dans des applications où les paramètres temporels ne sont pas critiques. Il utilise le protocole de transmission de données Ethernet TCP/IP, ainsi que UDP/IP.
- PROFINET RT (temps réel) - ici, l'échange de données d'entrée/sortie est réalisé à l'aide de trames Ethernet, mais les données de diagnostic et de communication sont toujours transmises via UDP/IP.
- PROFINET IRT (temps réel isochrone) - ce protocole a été spécialement conçu pour des applications de contrôle de mouvement et inclut une phase de transmission de données isochrone.
En ce qui concerne la mise en œuvre du protocole de temps réel strict PROFINET IRT, deux canaux de communication sont consacrés aux périphériques distants : isochrone et asynchrone. Le canal isochrone avec une durée de cycle d'échange fixe utilise une synchronisation d'horloge et transmet des données critiques en temps ; des trames de niveau 2 sont utilisées pour la transmission. La durée de transmission dans le canal isochrone ne dépasse pas 1 milliseconde.
Dans le canal asynchrone, des données dites temps réel sont également transmises, qui sont adressées via une adresse MAC. De plus, diverses informations de diagnostic et d'assistance sont transmises par-dessus TCP/IP. Ni les données temps réel, ni d'autres informations ne peuvent, bien entendu, interrompre le cycle isochrone.
Un ensemble de fonctionnalités élargi de PROFINET IO n'est pas nécessaire pour chaque système d'automatisation industrielle, c'est pourquoi ce protocole est adapté à un projet spécifique, en tenant compte des classes de conformité ou des classes d'application (conformance classes) : CC-A, CC-B, CC-CC. Les classes de conformité permettent de sélectionner des appareils de terrain et des composants de bus avec la fonctionnalité minimale nécessaire.
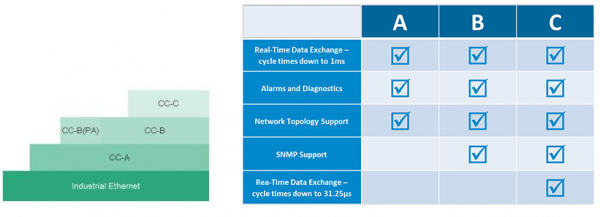
Source :
Le deuxième protocole de communication dans le réseau PROFINET — PROFINET CBA — est utilisé pour organiser la communication industrielle entre des équipements de différents fabricants. L'unité de production principale dans les systèmes CBA est une entité qui s'appelle un composant. Ce composant représente généralement un ensemble de parties mécaniques, électriques et électroniques d'un appareil ou d'une installation, ainsi que le logiciel applicatif correspondant. Pour chaque composant, un module logiciel est sélectionné, qui contient une description complète de l'interface de ce composant selon les exigences de la norme PROFINET. Ces modules logiciels sont ensuite utilisés pour échanger des données avec des appareils.
Le protocole Ethernet POWERLINK de B&R
Le protocole Powerlink a été développé par la société autrichienne B&R au début des années 2000. C'est une autre implémentation d'un protocole temps réel basé sur la norme Ethernet. La spécification du protocole est disponible et distribué librement.
La technologie Powerlink utilise un mécanisme de ce qu'on appelle l'interrogation mixte, où toute interaction entre appareils est divisée en plusieurs phases. Les données critiques sont transmises lors d'une phase d'échange isochrone, pour laquelle un temps de réponse requis est configuré, tandis que les autres données sont transmises autant que possible durant une phase asynchrone.
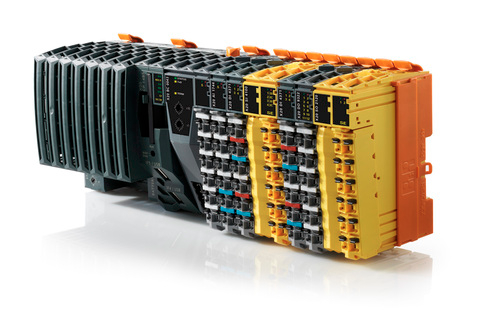
Contrôleur B&R avec un ensemble de modules d'entrée-sortie. Source : br-automation.com
À l'origine, le protocole était implémenté sur le niveau physique 100Base-TX, mais par la suite, une implémentation gigabit a été développée.
Le protocole Powerlink utilise un mécanisme de planification des échanges. Un marqueur ou un message de contrôle est envoyé sur le réseau, permettant de déterminer quel appareil a actuellement la permission d'échanger des données. À chaque instant, un seul appareil peut accéder à l'échange.
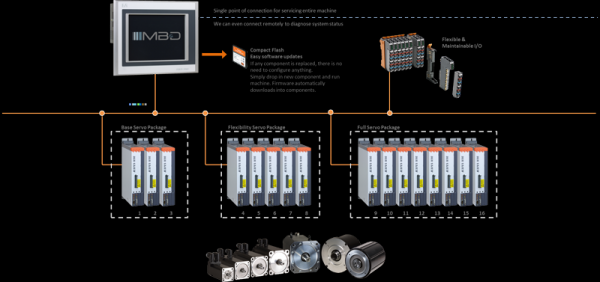
Représentation schématique d'un réseau Ethernet POWERLINK avec plusieurs nœuds.
Lors de la phase isochrone, le contrôleur interrogateur envoie séquentiellement une requête à chaque nœud dont les données critiques doivent être obtenues.
La phase isochrone s'effectue, comme déjà mentionné, avec un temps de cycle configurable. Dans la phase asynchrone d'échange, la pile de protocoles IP est utilisée, le contrôleur demande des données non critiques à tous les nœuds, qui envoient des réponses au fur et à mesure qu'ils obtiennent l'accès à la transmission sur le réseau. Le ratio de temps entre les phases isochrone et asynchrone peut être configuré manuellement.
Protocole Ethernet/IP de Rockwell Automation
Le protocole EtherNet/IP a été développé avec la participation active de l'entreprise américaine Rockwell Automation en 2000. Il utilise la pile TCP et UDP IP et l’étend pour son utilisation dans l'automatisation industrielle. La seconde partie de son nom, contrairement à une idée reçue, ne signifie pas Internet Protocol, mais Industrial Protocol. UDP IP utilise la pile de communication du protocole CIP (Common Interface Protocol), qui est également utilisée dans les réseaux ControlNet / DeviceNet et est implémentée au-dessus de TCP/IP.
La spécification EtherNet/IP est publique et distribuée gratuitement. La topologie du réseau Ethernet/IP peut être arbitraire et inclure des configurations en anneau, étoile, arbre ou bus.
En plus des fonctions standard des protocoles HTTP, FTP, SMTP, EtherNet/IP implémente la transmission de données critiques pour le temps de livraison entre le contrôleur interrogateur et les dispositifs d'entrée/sortie. La transmission de données non critiques est assurée par des paquets TCP, tandis que la livraison critique de données de contrôle cycliques se fait via le protocole UDP.
Pour la synchronisation du temps dans les systèmes distribués, EtherNet/IP utilise le protocole CIPsync, qui est une extension du protocole de communication CIP.
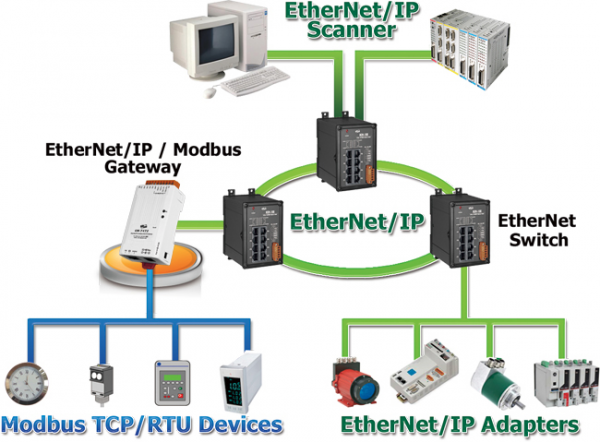
Schéma du réseau Ethernet/IP avec plusieurs nœuds et connexion d'appareils Modbus. Source :
Pour simplifier la configuration du réseau EtherNet/IP, la plupart des dispositifs d'automatisation standards sont livrés avec des fichiers de configuration prédéfinis.
Implémentation du protocole FBUS par Fastwel
Nous avons longtemps réfléchi à inclure dans cette liste l'entreprise russe Fastwel avec son implémentation nationale du protocole industriel FBUS, mais nous avons finalement décidé d'écrire quelques paragraphes pour mieux comprendre la réalité de l'import substitution.
Il existe deux réalisations physiques de FBUS. L'une d'elles est un bus dans lequel le protocole FBUS fonctionne au-dessus du standard RS485. De plus, il existe une implémentation de FBUS dans un réseau industriel Ethernet.
Le protocole FBUS est difficile à qualifier de rapide, le temps de réponse dépend fortement du nombre de modules d'entrée-sortie sur le bus et des paramètres d'échange, il varie généralement entre 0,5 et 10 millisecondes. Un nœud esclave FBUS ne peut contenir que 64 modules d'entrée-sortie. Pour le bus de terrain, la longueur du câble ne peut pas dépasser 1 mètre, ce qui exclut les systèmes distribués. En revanche, il est possible d'utiliser un réseau industriel FBUS sur TCP/IP, ce qui augmente considérablement le temps d'interrogation. Des prolongateurs de bus peuvent être utilisés pour connecter les modules, permettant de les placer de manière pratique dans l'armoire d'automatisation.
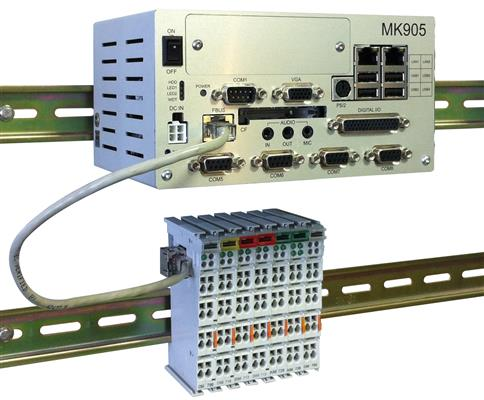
Le contrôleur Fastwel avec des modules d'entrée-sortie connectés. Source:
Au final : comment tout cela est-il utilisé dans les ASC TP?
Il va sans dire que la diversité des protocoles industriels de transmission de données contemporains est bien plus grande que ce que nous avons décrit dans cet article. Certains sont liés à un fabricant spécifique, tandis que d'autres sont, au contraire, universels. Lors du développement de systèmes automatisés de contrôle des processus technologiques (ASC TP), l'ingénieur choisit les protocoles optimaux en fonction des tâches spécifiques et des contraintes (techniques et budgétaires).
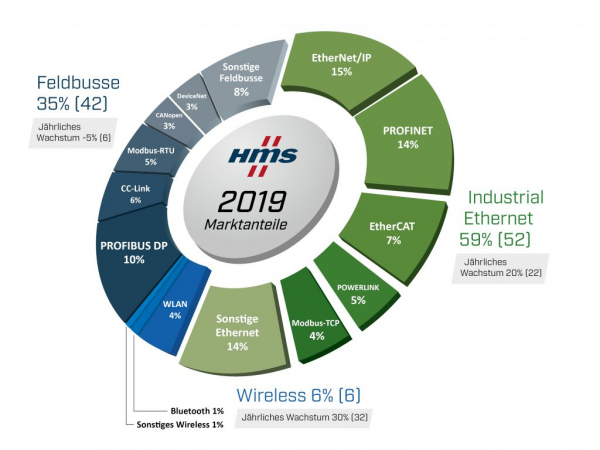
En ce qui concerne la prévalence d'un protocole d'échange, on peut citer le diagramme de la société HMS Networks AB, qui illustre les parts de marché des différentes technologies d'échange dans les réseaux industriels.
Source :
Comme le montre le diagramme, PRONET et PROFIBUS de Siemens occupent des positions de leader.
Il est intéressant de noter qu'il y a 6 ans, .
Le tableau ci-dessous présente des données récapitulatives sur les protocoles d'échange décrits. Certains paramètres, par exemple la performance, sont exprimés en termes abstraits : haute / basse. Des équivalents numériques peuvent être trouvés dans des articles sur l'analyse de la performance.
| EtherCAT | POWERLINK | PROFINET | EtherNet/IP | ModbusTCP |
Niveau physique | 100/1000 BASE-TX | 100/1000 BASE-TX | 100/1000 BASE-TX | 100/1000 BASE-TX | 100/1000 BASE-TX |
Niveau de transmission des données | Niveau liaison (trames Ethernet) | Niveau liaison (trames Ethernet) | Niveau liaison (trames Ethernet), Réseau/transports (TCP/IP) | Réseau/transports (TCP/IP) | Réseau/transports (TCP/IP) |
Support de temps réel | Oui | Oui | Oui | Oui | Non |
Performance | Élevée | Élevée | IRT – élevé, RT – moyen | Moyenne | Faible |
Longueur de câble entre les nœuds | 100 m | 100 m/2 km | 100 m | 100 m | 100 m |
Phases de transmission | Non | Isochrones + asynchrones | IRT – isochrone + asynchrone, RT – asynchrone | Non | Non |
Nombre de nœuds | 65535 | 240 | Limite du réseau TCP/IP | Limite du réseau TCP/IP | Limite du réseau TCP/IP |
Résolution des collisions | Topologie en anneau | Synchronisation d'horloge, phases de transmission | Topologie en anneau, phases de transmission | Commutateurs, topologie en étoile | Commutateurs, topologie en étoile |
Remplacement à chaud | Non | Oui | Oui | Oui | En fonction de l'implémentation |
Coût des équipements | Faible | Faible | Élevée | Moyenne | Faible |
Les domaines d'application des protocoles décrits, des bus de terrain et des réseaux industriels sont très variés. De l'industrie chimique et automobile à l'aérospatiale et à la fabrication d'électronique. Les protocoles de communication à haute vitesse sont très demandés dans les systèmes de positionnement en temps réel de divers dispositifs et en robotique.
Quels protocoles avez-vous utilisés et où les avez-vous appliqués ? Partagez votre expérience dans les commentaires. 🙂
Source : habr.com
