

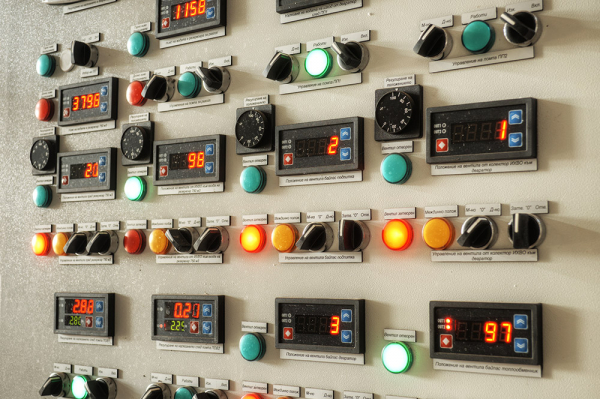
Il est fort probable que beaucoup d'entre vous connaissent ou ont même vu comment de grands objets automatisés, tels qu'une centrale nucléaire ou une usine avec de nombreuses lignes technologiques, sont gérés : l'action principale se déroule souvent dans une grande salle, remplie d'écrans, de lumières et de panneaux de contrôle. Cet ensemble de gestion est généralement appelé GСU — le tableau de contrôle principal pour superviser l'objet de production.
Il est certain que vous vous êtes déjà demandé comment tout cela fonctionne du point de vue matériel et logiciel, et en quoi ces systèmes diffèrent des ordinateurs personnels ordinaires. Dans cet article, nous allons examiner comment diverses données arrivent au GСU, comment les commandes sont transmises à l'équipement, et ce qui est nécessaire pour gérer une station de compression, une installation de production de propane, une ligne d'assemblage automobile ou même une station de pompage des eaux usées.
Le niveau inférieur ou le bus de terrain — c'est là où tout commence.
Cet ensemble de mots obscurs pour les non-initiés est utilisé lorsqu'il s'agit de décrire les moyens de communication entre les microcontrôleurs et l'équipement subordonné, comme les modules d'entrée-sortie ou les dispositifs de mesure. Ce canal de communication est généralement appelé « bus de terrain », car il est responsable de la transmission des données au contrôleur, provenant du « champ ».
Le « champ » est un terme professionnel profond, désignant le fait que certains équipements (comme des capteurs ou des actionneurs), avec lesquels le contrôleur interagit, se trouvent quelque part très loin, à l'extérieur, dans les champs, sous le couvert de la nuit. Peu importe qu'un capteur puisse être situé à un demi-mètre du contrôleur et mesurer, par exemple, la température dans un tableau de commande, il est toujours considéré comme étant « sur le terrain ». Le plus souvent, les signaux des capteurs, arrivant aux modules d'entrée-sortie, parcourent quand même des distances allant de plusieurs dizaines à plusieurs centaines de mètres (et parfois même plus), collectant des informations à partir de sites ou d'équipements éloignés. C'est pourquoi le bus d'échange, par lequel le contrôleur obtient les valeurs de ces capteurs, est souvent appelé bus de terrain, ou plus rarement bus de niveau inférieur ou bus industriel.
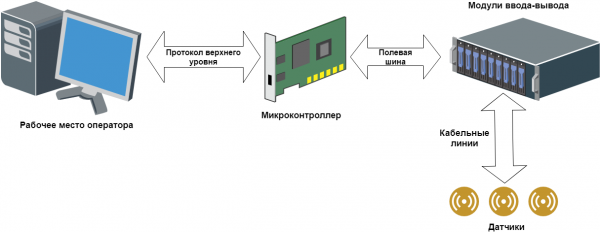
Schéma général d'automatisation d'un objet industriel.
Ainsi, le signal électrique du capteur parcourt une certaine distance à travers les câbles (souvent en utilisant des câbles en cuivre ordinaires avec un certain nombre de fils), auxquels sont connectés plusieurs capteurs. Ensuite, le signal arrive dans le module de traitement (module d'entrée-sortie), où il est converti en un langage numérique compréhensible par le contrôleur. Ensuite, ce signal est transmis directement au contrôleur via le bus de terrain, où il est finalement traité. La logique de fonctionnement du microcontrôleur est ainsi construite sur la base de ces signaux.
Niveau supérieur : d'une guirlande à une station de travail complète
Le niveau supérieur désigne tout ce à quoi peut accéder un opérateur ordinaire responsable du processus technologique. Dans sa forme la plus simple, le niveau supérieur se compose d'un ensemble de lumières et de boutons. Les lumières signalent à l'opérateur certains événements se produisant dans le système, tandis que les boutons servent à envoyer des commandes au contrôleur. Ce type de système est souvent appelé « guirlande » ou « sapin », car il ressemble beaucoup à cela (comme on peut le constater sur la photo en début d'article).
Si l'opérateur a plus de chance, il aura à sa disposition un panneau opérateur : un certain type d'ordinateur à écran plat qui reçoit d'une manière ou d'une autre des données pour affichage du contrôleur et les affiche à l'écran. Ce panneau est généralement monté sur le cadre de l'automatisation, par conséquent, l'interaction se fait généralement en position debout, ce qui est inconfortable, de plus, la qualité et la taille de l'image sur les petits panneaux laissent à désirer.
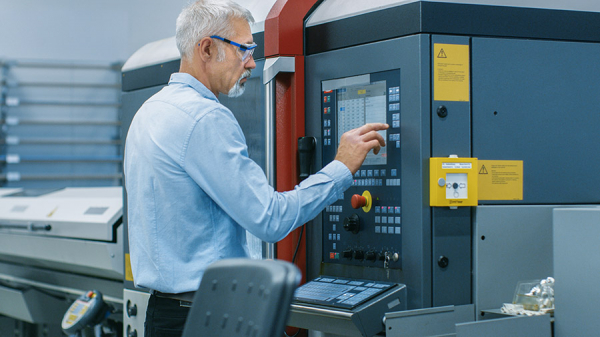
Enfin, l'attraction de la générosité sans précédent — la station de travail (ou même plusieurs doublons), représentée par un ordinateur personnel ordinaire.
L'équipement de niveau supérieur doit interagir d'une certaine manière avec le microcontrôleur (sinon, à quoi bon ?). Pour cette interaction, des protocoles de niveau supérieur et un certain moyen de transmission sont utilisés, par exemple, Ethernet ou UART. Dans le cas de la « guirlande », de tels raffinements ne sont bien sûr pas nécessaires, les lumières s'allument en utilisant des lignes physiques ordinaires, sans interfaces ou protocoles complexes.
En somme, ce niveau supérieur est moins intéressant que le bus de terrain, car ce niveau supérieur peut même ne pas exister du tout (de la série il n'y a rien à voir pour l'opérateur, le contrôleur se débrouillera tout seul pour savoir quoi faire).
Protocoles de transmission de données « anciens » : Modbus et HART
Peu de gens le savent, mais au septième jour de la création du monde, Dieu ne se reposait pas, il créait Modbus. Avec le protocole HART, Modbus est sans doute le protocole industriel de transmission de données le plus ancien, apparaissant déjà en 1979.
Initialement, un interface série a été utilisé comme milieu de transmission, puis Modbus a été implémenté au-dessus de TCP/IP. C'est un protocole synchronisé selon le schéma « maître-esclave », utilisant le principe « demande-réponse ». Le protocole est assez lourd et lent, la vitesse d'échange dépend des caractéristiques du récepteur et de l'émetteur, mais généralement, on parle de centaines de millisecondes, surtout dans les implémentations via l'interface série.
De plus, le registre de transmission des données Modbus est 16 bits, ce qui impose immédiatement des limitations sur la transmission des types real et double. Ils sont transmis soit par morceaux, soit avec une perte de précision. Bien que Modbus soit encore largement utilisé dans des cas où une haute vitesse d'échange n'est pas nécessaire et où la perte de données transmises n'est pas critique. De nombreux fabricants de différents appareils aiment étendre le protocole Modbus de manière exclusive et très originale, en ajoutant des fonctions non standard. Ce protocole a donc de nombreuses mutations et déviations par rapport à la norme, mais il continue néanmoins de prospérer dans le monde moderne.
Le protocole HART existe également depuis les années quatre-vingt, c'est un protocole industriel d'échange sur une ligne à deux fils de boucle de courant, dans laquelle sont directement connectés des capteurs 4-20 mA et d'autres appareils supportant le protocole HART.
Pour le raccordement des lignes HART, des dispositifs spéciaux appelés modems HART sont utilisés. Il existe également des convertisseurs qui fournissent à l'utilisateur un protocole Modbus par exemple en sortie.
Le HART est remarquable, sans doute parce qu'il permet de transmettre, en plus des signaux analogiques des capteurs 4-20 mA, un signal numérique du protocole lui-même, ce qui permet de combiner la partie numérique et analogique dans une seule ligne de câble. Les modems HART modernes peuvent se connecter au port USB du contrôleur, se connecter via Bluetooth, ou encore par le biais de méthodes anciennes à travers un port série. Il y a une dizaine d'années, un standard sans fil, le WirelessHART, a vu le jour, similaire au Wi-Fi, fonctionnant dans la bande ISM.
Le deuxième groupe de protocoles ou les bus pas tout à fait industriels ISA, PCI(e) et VME
Des protocoles tels que Modbus et HART ont été remplacés par des bus pas tout à fait industriels, tels que ISA (MicroPC, PC/104) ou PCI/PCIe (CompactPCI, CompactPCI Serial, StacPC), ainsi que par le VME.
Nous sommes entrés dans l'ère des calculateurs dotés d'un bus de transmission de données universel, auquel diverses cartes (modules) peuvent être connectées pour traiter un signal unifié. En règle générale, dans ce cas, le module processeur (calculateur) est inséré dans une soi-disant carcasse, qui assure l'interaction via le bus avec d'autres appareils. La carcasse, ou, comme aiment l'appeler les véritables automateurs, le « crate », est complétée par les cartes d'entrée-sortie nécessaires : analogiques, discrètes, interface, etc., ou tout cela est assemblé sous la forme d'un sandwich sans carcasse — une carte au-dessus de l'autre. Ensuite, cette diversité sur le bus (ISA, PCI, etc.) échange des données avec le module processeur, qui obtient ainsi des informations des capteurs et réalise une certaine logique.
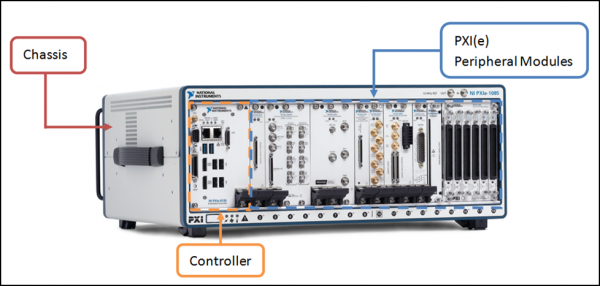
Contrôleur et modules d'entrée-sortie dans le châssis PXI sur le bus PCI. Source :
Tout va bien avec ces bus ISA, PCI(e) et VME, surtout pour l'époque : la vitesse d'échange est satisfaisante, et les composants du système sont placés dans un seul châssis, de manière compacte et pratique. Le remplacement à chaud des cartes d'entrée-sortie n'est peut-être pas nécessaire, mais pour l'instant, cela ne dérange pas encore.
Mais il y a un bémol, et pas un seul. Construire un système distribué dans une telle configuration est assez difficile, le bus de communication est local, il faut trouver un moyen d'échanger des données avec d'autres nœuds subordonnés ou égaux, par exemple Modbus sur TCP\/IP ou un autre protocole, bref, les commodités sont rares. Et la deuxième chose désagréable : les cartes d'entrée-sortie attendent généralement un signal unifié en entrée, et elles n'ont pas d'isolation galvanique avec le matériel de terrain, il faut donc créer un enchevêtrement de différents modules de conversion et de circuits intermédiaires, ce qui complique fortement la base élémentaire.
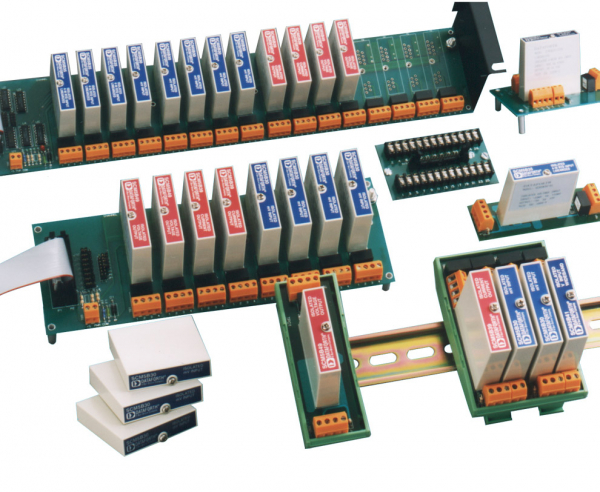
Modules intermédiaires pour la conversion de signal avec isolation galvanique. Source :
« Et qu'en est-il du protocole d'échange sur le bus industriel ? » — allez-vous demander. Eh bien, il n'y en a pas. Dans cette réalisation, le signal passe des capteurs aux convertisseurs à travers les lignes de câbles, les convertisseurs délivrent une tension à la carte d'entrée-sortie discrète ou analogique, et les données de la carte sont ensuite lues via les ports d'entrée\/sortie, par le biais du système d'exploitation. Et pas de protocoles spécialisés.
Comment fonctionnent les bus industriels modernes et les protocoles
Et maintenant ? À ce jour, l'idéologie classique de construction des systèmes automatisés a légèrement évolué. De nombreux facteurs ont joué un rôle, allant du fait qu'il doit également être pratique d'automatiser, jusqu'à la tendance vers des systèmes automatisés distribués avec des nœuds éloignés les uns des autres.
On peut dire qu'il existe aujourd'hui deux concepts principaux pour la construction de systèmes d'automatisation : les systèmes automatisés localisés et les systèmes automatisés distribués.
Dans le cas des systèmes localisés, où la collecte de données et la gestion sont centralisées à un endroit spécifique, la conception d'un ensemble de modules d'entrée-sortie interconnectés par un bus rapide commun est en forte demande, y compris un contrôleur avec son propre protocole d'échange. En général, les modules d'entrée-sortie comprennent également un convertisseur de signal et une isolation galvanique (bien que ce ne soit pas toujours le cas). Cela signifie que l'utilisateur final doit seulement comprendre quels types de capteurs et de mécanismes seront présents dans le système automatisé, calculer le nombre nécessaire de modules d'entrée-sortie pour différents types de signaux et les connecter en une seule ligne avec le contrôleur. Dans ce cas, chaque fabricant utilise généralement son protocole d'échange préféré entre les modules d'entrée-sortie et le contrôleur, et les options peuvent être nombreuses.
Dans le cas des systèmes distribués, tout ce qui a été dit concernant les systèmes localisés reste valable, à une exception près : il est important que les composants séparés, par exemple, un ensemble de modules d'entrée-sortie plus un appareil de collecte et de transmission d'informations — un microcontrôleur peu intelligent, qui est placé quelque part dans une cabine sur le terrain, à côté d'une vanne qui bloque le pétrole — puissent interagir avec d'autres nœuds similaires et avec le contrôleur principal sur de longues distances avec une efficacité d'échange élevée.
Comment les développeurs choisissent-ils le protocole pour leur projet ? Tous les protocoles d'échange modernes offrent des performances assez élevées, donc souvent le choix d'un fabricant particulier n'est pas dicté par la vitesse d'échange sur ce bus industriel. La mise en œuvre du protocole lui-même n'est pas non plus si importante, car du point de vue du développeur du système, cela reste une boîte noire qui assure une certaine structure d'échange interne et n'est pas destinée à une intervention extérieure. On prête plus souvent attention aux caractéristiques pratiques : la performance de calcul, la facilité d'application du concept du fabricant à la tâche donnée, la disponibilité des types de modules d'entrée-sortie nécessaires, la possibilité de remplacement à chaud des modules sans interruption du bus, etc.
Les principaux fournisseurs d'équipement proposent leurs propres mises en œuvre de protocoles industriels : par exemple, la célèbre entreprise Siemens développe sa série de protocoles Profinet et Profibus, l'entreprise B&R - le protocole Powerlink, Rockwell Automation - le protocole EtherNet/IP. Une solution nationale dans cette liste d'exemples : la version du protocole FBUS de la société russe Fastwel.
Il existe également des solutions plus universelles, qui ne sont pas liées à un fabricant spécifique, telles que l'EtherCAT et le CAN. Nous examinerons ces protocoles en détail dans la suite de l'article et déterminerons lesquels conviennent le mieux aux applications spécifiques : l'industrie automobile et aérospatiale, la production électronique, les systèmes de positionnement et la robotique. Restez connectés !
Source : habr.com
