

Programeri iz Googlea zajedno s inženjerima MIT-a, Sveučilišta Columbia i Sveučilišta Princeton stvorili su robotiziranu mehaničku ruku TossingBot koja može hvatati nasumično odabrane male predmete i bacati ih u kontejnere.
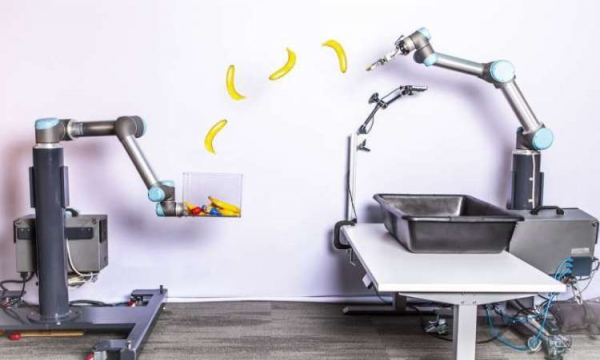
Autori projekta kažu da su se morali potruditi kako bi stvorili robota. Uz pomoć specijalnog manipulatora, on ne samo da može hvatati nasumične predmete, već ih također precizno bacati u kontejnere. Primjećuje se da izbor predmeta postavlja određene poteškoće u izvođenju daljnjih akcija. Prije nego što izvrši bacanje, mehanizam mora procijeniti oblik i težinu predmeta. Nakon provedenih operacija, donošenje odluka se pretvara u akciju, zbog čega uhvaćeni objekt odlazi u kontejner. Istraživači su željeli da TossingBot baca predmete kao što to čini obična osoba.
Konačno dobiveni mehanizam vizualno podsjeća na robotizirane ruke koje se koriste na proizvodnim trakama za sastavljanje automobila. U akciji, robot može saviti ruku, izvaditi jedan od predmeta iz kutije, procijeniti njegovu težinu i oblik te ga prebaciti u jedan od odjeljaka kontejnera koji se određuje kao cilj. Da bi se postigao željeni rezultat, programeri su naučili TossingBot skenirati predmete, odrediti njihove osobine, nasumično odabrati objekt i dalje hvatati cilj. Zatim je korišteno strojno učenje kako bi robotizirana ruka mogla odrediti s kojom snagom i po kojoj putanji treba bacati predmet na temelju prikupljenih podataka.
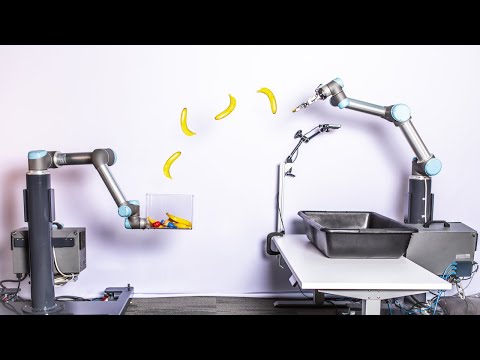
Testiranje je pokazalo da robot u 87 % slučajeva uspije uhvatiti predmet, dok je točnost naknadnih bacanja jednaka 85 %. Zanimljivo je da inženjeri nisu mogli ponoviti rezultati točnosti TossingBota kada su sami bacali predmete u kontejnere.
Izvor: 3dnews.ru
