

A kaliforniai Berkeley Egyetem közzétette a Berkeley Humanoid Lite projektet, amely a könnyen előállítható humanoid robotok létrehozásával kapcsolatos kutatások és kísérletek eredménye. A robotot nyílt forráskódú szoftver felhasználásával építették, és az Open Hardware koncepció szerint fejlődik. A hardveres kialakítás szabványos alkatrészekből készült, amelyek könnyen megvásárolhatók, valamint 3D-nyomtatóval készült részekből áll. Közzétették a gépi tanulási modelleket, a szoftver forráskódját, a kapcsolási rajzokat, az alkatrészek listáját (BOM), az összeállítási tervet és a 3D-nyomtatáshoz készült modelleket.
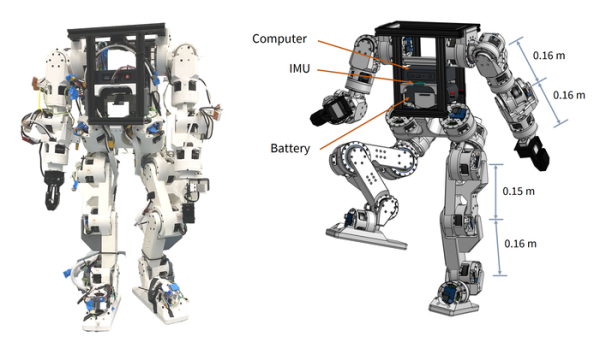
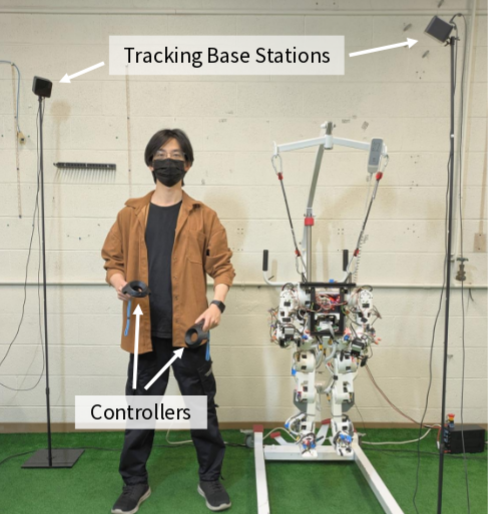
MIT licenc alatt elérhetők a robot oldalán végrehajtott aktuátorcsoportok firmware-jének és az alacsony szintű vezérlőelemek forráskódjai, valamint külső komponensek, mint például a vezérlési forgatókönyvek fejlesztési környezete és a mozgásmodellek szimulálásához, betanításához és verifikálásához szükséges környezet, amely az Isaac Lab, Isaac Sim és MuJoCo keretrendszerekre épül. Távvezérléshez standard SteamVR virtuális valóság vezérlőegységek használhatók.
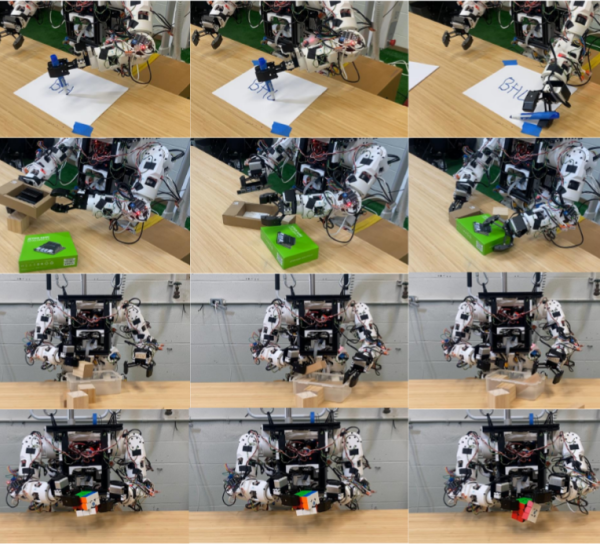
Külön-külön közzétették a kísérletek során használt gépi tanulási modelleket, valamint egy lokomóciós vezérlőt (locomotion controller), amely megerősítéses tanulási modellt használ a robot előre meghatározott helyre történő mozgásának biztosítására. A robotot bemutatták, mint ember által távolról vezérelt manipulátort. Kísérletek folynak az autonóm navigáció, az akadályok kikerülése, a finom motoros funkciók reprodukálása és a járás közbeni mozgások koordinálásának területein.
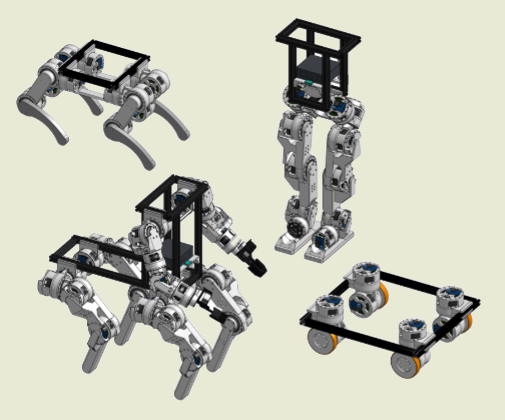
A projekt más kutatók számára is felhasználható, mint egy olcsó kiindulási pont a robotikai kutatások tanulmányozásához és végrehajtásához. Az összeszereléshez különleges készségek nem szükségesek, és bárki kedve szerint használhatja a megadott utasításokat és terveket saját példányának elkészítéséhez, kevesebb mint 5000 dollárból. A robot moduláris és lehetőséget kínál a finomításra és az egyéni célokhoz való alkalmazásra, például minimális módosítás után átáltható a bipedálisról négyzetalaku vagy kenguru-szerű robotra.
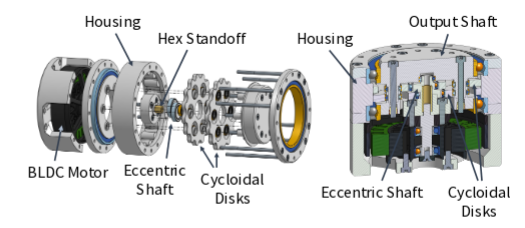
A fő tényező, amely hozzájárult a gyártás költségeinek csökkentéséhez, a 3D-nyomtatóval készült műanyag alkatrészek használata volt a konstrukcióban. Ennek során a kutatóknak meg kellett oldaniuk számos problémát, amelyek a műanyag, nem pedig fém fogaskerekek alapján működő hajtóművek megbízhatóságával és tartósságával kapcsolatosak. A korlátokat sikerült leküzdeni a cikloid terelő alkalmazásával.
Forrás: opennet.ru
