

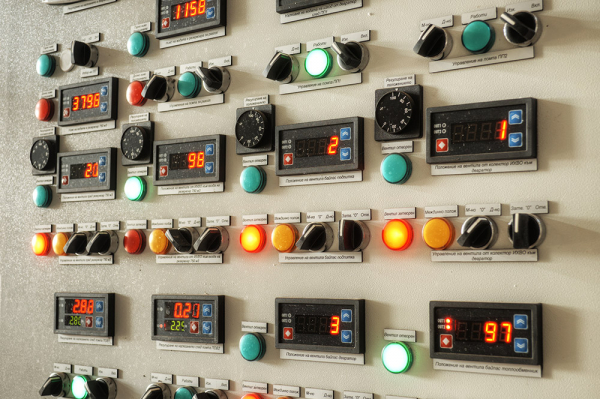
Valószínűleg sokan tudják, vagy akár látták is, hogyan irányítják a nagy automatizált létesítményeket, például egy atomerőművet vagy egy gyárat sok technológiai vonallal: a fő tevékenység gyakran egy nagy szobában zajlik, tele képernyőkkel, lámpákkal és pultokkal. Ezt a vezérlőrendszert általában GSC-nak nevezik — a fő vezérlőpult a termelési objektum ellenőrzésére.
Valószínűleg önöket is érdekelte, hogy hogyan működik ez hardver és szoftver szempontjából, miben különböznek ezek a rendszerek a megszokott személyi számítógéphez képest. Ebben a cikkben megvizsgáljuk, hogyan jutnak el a különböző adatok a GSC-hez, hogyan adnak parancsokat a berendezésnek, és mi szükséges ahhoz, hogy irányítsunk egy kompresszáló állomást, propángyártó üzemet, autószerelési vonalat vagy akár egy szennyvízszivattyúzó telepet.
Az alsó szint vagy a terepi busz — ezzel kezdődik minden
Ez a laikusok számára homályos szavak halmaza akkor használatos, amikor a mikrokontrollerek és az alárendelt berendezések, például bemeneti-kimeneti modulok vagy mérőeszközök közötti kommunikációs eszközöket szeretnénk leírni. Ezt a kommunikációs csatornát általában 'terepi busznak' nevezik, mert ez felelős az érzékelők által a terepről érkező adatok vezérlőhöz történő továbbításáért.
A 'terep' egy mély szakmai kifejezés, amely arra utal, hogy bizonyos berendezések (például érzékelők vagy hajtóművek), amelyekkel a vezérlő kölcsönhatásba lép, valahol messze, kint, a mezőkben találhatók, az éjszaka leple alatt. És nem számít, hogy az érzékelő akár fél méterre is elhelyezkedhet a vezérlőtől, és például a vezérlő szekrényének hőmérsékletét méri, akkor is úgy tekintik, hogy az 'terepen' van. Leggyakrabban az érzékelőkből a bemeneti-kimeneti modulokba érkező jelek mégis több tucat vagy akár száz méteres távolságokat is áthidalnak (és néha ennél is többet), összegyűjtve az információkat távoli helyszínekről vagy berendezésekről. Így a vezérlő által ezekből az érzékelőkből nyert értékeket továbbító buszt általában terepi busznak vagy ritkábban alsó szintű vagy ipari busznak nevezik.
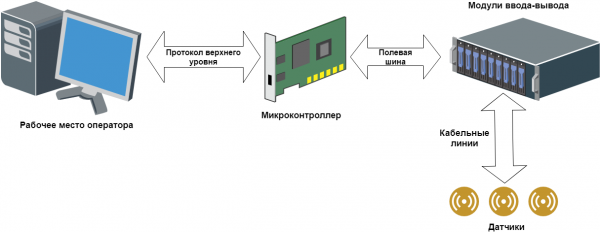
Ipari objektum automatizálásának általános sémája
Tehát az érzékelőtől érkező elektromos jel egy bizonyos távolságot tesz meg a kábelvezetékeken (többnyire olyan szokásos rézkábel, amelynek több vezetője van), amelyhez több érzékelő csatlakozik. Ezután a jel eljut a feldolgozó modulhoz (bemenő-kimenő modul), ahol digitális nyelvvé alakul át, amit a vezérlő megért. A jel ezután a mezőbuszon közvetlenül a vezérlőhöz kerül, ahol véglegesen feldolgozásra kerül. Az ilyen jelek alapján épül fel a mikrokontroller működési logikája.
Felső szint: a füzértől a teljes munkaállomásig
A felső szint magában foglalja mindazt, amit egy átlagos operátor érinthet, aki irányítja a technológiai folyamatot. Egyszerű esetben a felső szint egy lámpákból és gombokból álló készlet. A lámpák tájékoztatják az operátort a rendszerben zajló eseményekről, a gombok pedig a vezérlőnek adott parancsok céljára szolgálnak. Ezt a rendszert gyakran „füzérnek” vagy „karácsonyfának” nevezik, mert nagyon hasonlóan néz ki (ahogy a cikk elején található fényképen is látható).
Ha az operátornak szerencséje van, akkor a felső szintjeként egy operátor panelt kap — egy bizonyos érintőképernyős számítógépet, amely valamilyen módon adatokat kap a vezérlőtől a megjelenítéshez, és kiírja azokat a képernyőre. Ez a panel általában a vezérlő szekrényére van szerelve, ezért interakcióba lépni vele jellemzően állva kell, ami kényelmetlenséget okoz, ráadásul a kis felbontású panelek képminősége és mérete kívánnivalót hagy maga után.
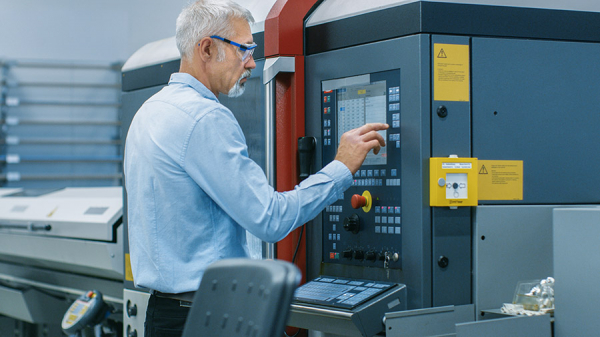
Végül pedig, a soha nem látott nagylelkűség csúcspontja — a munkaállomás (vagy akár több duplikált típus), ami egy szokványos személyi számítógép.
A felső szintű berendezéseknek valamilyen módon interakcióba kell lépniük a mikrokontrollerrel (különben miért lennének szükségesek?). Az ilyen interakciókra felső szintű protokollokat és valamilyen átviteli közeget, például Ethernetet vagy UART-ot használnak. A „karácsonyfánál” természetesen egy ilyen bonyolult megoldásra nincs szükség, a lámpák hagyományos fizikai vonalakon keresztül világítanak, ott nincsenek bonyolult interfészek és protokollok.
Igazából ez a felső szint kevésbé érdekes, mint a mezőbusszal, mivel ez a felső szint akár meg sem létezhet (a sorozatból az operátor számára nincs mit nézni, a vezérlő maga tudja, mit és hogyan kell tenni).
A 'történelmi' adatátviteli protokollok: Modbus és HART
Kevesen tudják, de a világ teremtésének hetedik napján Isten nem pihent, hanem a Modbust alkotta. A HART protokollal együtt a Modbus talán a legöregebb ipari adatátviteli protokoll, ami 1979-ben jelent meg.
Kezdetben soros interfészként használták az adatátvitel környezetét, majd a Modbust TCP/IP felett valósították meg. Ez egy szinkron protokoll a 'mester-alárendelt' (master-slave) séma alapján, amely a 'kérés-válasz' elvet használja. A protokoll meglehetősen nehézkes és lassú, a sebesség a vevő és aadó jellemzőitől függ, de általában a válaszadás több száz milliszekundumot is igénybe vehet, különösen a soros interfészen keresztüli megvalósítás során.
Továbbá, a Modbus adatátviteli regiszter 16 bites, ami azonnal korlátozásokat szab a real és double típusok átvitelére. Ezeket vagy darabokban, vagy pontosságvesztéssel továbbítják. Bár a Modbusot még mindig széles körben használják olyan esetekben, amikor nem szükséges a magas adatsebesség, és az átadott adatok elvesztése nem kritikus. Számos különböző eszközgyártó szereti a Modbus protokollt saját egyedi és nagyon eredeti módon kiterjeszteni, nem szabványos funkciók hozzáadásával. Ezért ez a protokoll számos mutációval és normától való eltéréssel rendelkezik, de még mindig sikeresen létezik a modern világban.
A HART protokoll is a nyolcvanas évektől létezik, ez egy ipari adatcsere protokoll a két vezetékes áramkör vonalán, amelybe közvetlenül csatlakoznak a 4-20 mA érzékelők és más HART protokollt támogató eszközök.
A HART vonalak kapcsolásához speciális eszközöket, úgynevezett HART modemeket használnak. Léteznek átalakítók is, amelyek kimenetén már például a Modbus protokollt biztosítják a felhasználónak.
A HART különösen figyelemre méltó, mivel a 4-20 mA analóg jelek mellett a digitális jeleket is továbbítja, lehetővé téve a digitális és analóg részek összekapcsolását egyetlen kábelvonalon. A modern HART modemek USB-porton keresztül csatlakozhatnak a vezérlőhöz, Bluetooth-on keresztül, vagy a régi módon, soros porton. Tíz évvel ezelőtt, a Wi-Fi analógiájára, megjelent a vezeték nélküli WirelessHART szabvány, amely az ISM frekvenciasávban működik.
A protokollok második generációja, vagy nem teljesen ipari buszok, mint az ISA, PCI(e) és VME.
A Modbus és HART protokollok helyett nem teljesen ipari buszok léptek színre, mint például az ISA (MicroPC, PC/104) vagy PCI/PCIe (CompactPCI, CompactPCI Serial, StacPC), valamint a VME.
Elérkezett az az időszak, amikor a számítók univerzális adatátviteli buszokkal rendelkeznek, amelyekbe különféle kártyák (modulok) csatlakoztathatók, hogy kezeljék egyfajta egységes jelet. Általában ebben az esetben a processzormodul (számító) úgynevezett vázba van beszerelve, amely lehetővé teszi a buszon való interakciót más eszközökkel. A váz, vagy ahogy a tapasztalt automatizálók szeretik nevezni, a „crate”, kiegészül a szükséges bemeneti-kimeneti kártyákkal: analóg, diszkrét, interfész stb., vagy mindez egyetlen, keret nélküli „szendvicsben” van megvalósítva – egy kártya a másik tetején. Ezt követően ez a sokféleség a buszon (ISA, PCI, stb.) adatokat cserél a processzormodullal, amely így információt kap az érzékelőktől, és valamilyen logikát valósít meg.
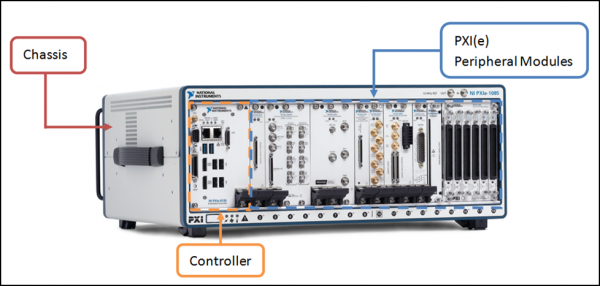
A vezérlő és a bemeneti-kimeneti modulok PXI keretben a PCI buszon. Forrás:
Ezek a buszok, mint az ISA, PCI(e) és VME, különösen a korabeli viszonyok között nem voltak rosszak: az adatcsere sebessége nem volt elkeserítő, és a rendszer alkatrészei egyetlen keretben helyezkedtek el, kompakt és kényelmes volt, a bemeneti-kimeneti kártyák forrócsere lehet, hogy nem állt rendelkezésre, de egyelőre nem is volt rá szükség.
De van egy kis hátrány. Elosztott rendszert ilyen konfigurációban viszonylag nehéz felépíteni; a helyi busz, amit használunk, nem elegendő a más alárendelt vagy egyenrangú csomópontokkal való adatcserére. Kitalálni valamit a Modbus TCP/IP fölé, vagy más protokollt használni nagyon szükséges, mert nem túl előnyös a helyzet. A másik kellemetlen dolog, hogy a bemeneti-kimeneti modulok általában valamilyen egységes jelet várnak, és nincs galvanikus elszigetelésük a mezőberendezésekkel, ezért különféle átalakító modulok és köztes áramkörök összeállítása szükséges, ami jelentősen bonyolítja az alkatrészbázist.
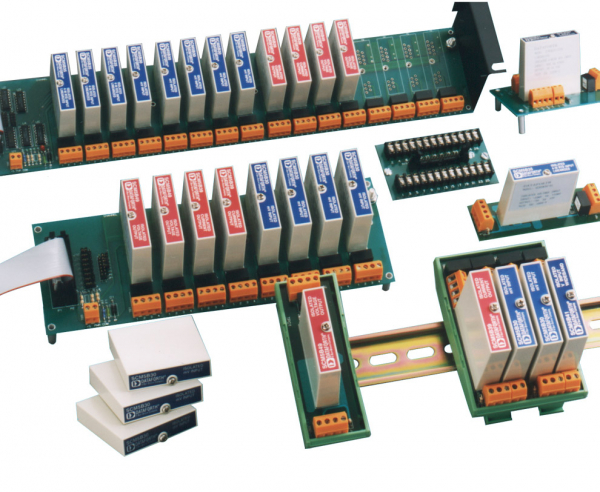
Galvanikus elszigetelésű jelátalakító közbenső modulok. Forrás:
»De mi a helyzet az ipari buszon történő adatcserével?« - kérdezheti. Nos, semmi. Ilyen megvalósításban nem létezik. A jelek a kábelezésen keresztül a szenzoroktól az átalakítókhoz érkeznek, az átalakítók pedig feszültséget állítanak elő a diszkrét vagy analóg bemeneti-kimeneti kártyának, és az adatokat már a bemeneti/kimeneti portokon keresztül olvassák a rendszermag segítségével. Nincsenek külön protokollok.
Hogyan működnek a modern ipari buszok és protokollok
De mi legyen most? A klasszikus automatizált rendszerek építési ideológiája az utóbbi időben némileg megváltozott. Számos tényező, kezdve azzal, hogy az automatizálásnak is kényelmesnek kell lennie, és befejezve a távoli, egymástól elkülönült csomópontokkal rendelkező elosztott automatizálási rendszerek irányzatával, szerepet játszott.
Talán azt mondhatjuk, hogy manapság két fő koncepció létezik az automatizálási rendszerek felépítésére: a lokalizált és az elosztott automatizált rendszerek.
A lokalizált rendszerek esetében, ahol az adatok gyűjtése és kezelése központosítva van egy konkrét helyen, népszerűvé vált a bemeneti-kimeneti modulok egy készletének koncepciója, amelyeket közös gyors busz köt össze, beleértve a saját kommunikációs protokollal rendelkező vezérlőt is. Ilyen esetekben a bemeneti-kimeneti modulok általában tartalmaznak jelátalakítót és galvanikus szigetelést (bár természetesen ez nem mindig van így). Ezért a végfelhasználónak csupán annyit kell megértenie, hogy milyen típusú érzékelők és mechanizmusok lesznek jelen az automatizált rendszerben, ki kell számolnia a különböző típusú jelekhez szükséges bemeneti-kimeneti modulok számát, és ezeket egy közös vonalra kell kapcsolnia a vezérlővel. Ilyenekben az esetekben általában minden gyártó a saját kedvenc kommunikációs protokollját használja a bemeneti-kimeneti modulok és a vezérlő között, amit számos variáció követhet.
Elosztott rendszerek esetében minden érvényes, amit a lokalizált rendszerekről mondtak, kivéve, hogy fontos, hogy az egyes komponensek, például a bemeneti-kimeneti modulok csoportja és az információgyűjtő és -átadó eszköz – amely egy nem túl okos mikrokontroller, ami valahol egy fülkében áll a mezőn, a csap mellett, ami elzárja a kőolajat – képesek legyenek hatékony sebességgel kommunikálni hasonló egységekkel és a nagy távolságon lévő fő vezérlővel.
Hogyan választják ki a fejlesztők a protokollt projektjükhöz? Minden modern kommunikációs protokoll meglehetősen magas teljesítményt biztosít, ezért gyakran a különböző gyártók közötti választás nem az ipari buszon mért sebességtől függ. A protokoll megvalósítása sem túl fontos, mivel a rendszerfejlesztő szempontjából ez egy fekete doboz, amely egy belső kommunikációs struktúrát biztosít, és nincs kitalálva külső beavatkozásra. Legtöbbször a gyakorlati jellemzőkre figyelnek: a számítógép teljesítménye, a gyártó koncepciójának a feladathoz való alkalmazásának kényelme, a szükséges bemeneti-kimeneti modulok rendelkezésre állása, a modulok forró csere lehetősége a busz megszakítása nélkül stb.
Népszerű berendezésgyártók saját ipari protokollmegvalósításaikkal állnak elő: például a közismert Siemens cég a Profinet és Profibus protokollok saját sorozatát fejleszti, a B&R cég a Powerlink protokollt, a Rockwell Automation az EtherNet/IP protokollt. Hazai megoldás a példák listáján: az orosz Fastwel cég FBUS protokolljának verziója.
Vannak olyan univerzális megoldások is, amelyek nem kötődnek egy adott gyártóhoz, mint például az EtherCAT és a CAN. Részletesen elemezzük ezeket a protokollokat a cikk folytatásában, és megnézzük, hogy melyek alkalmasabbak konkrét alkalmazásokhoz: az autóiparban és légi űriparban, elektronikai gyártásban, pozicionáló rendszerekben és robotikában. Maradjatok velünk!
Forrás: habr.com
