

Mi az ?
Ez egy rendszer különböző berendezések és szoftverek kezelésére.
A TANGO jelenleg 4 platformot támogat: Linux, Windows NT, Solaris és HP-UX.
Itt a Linux (Ubuntu 18.04) használatát írjuk le.
Mire van szükség?
Megkönnyíti a különböző berendezésekkel és szoftverekkel való munkát.
- Nem kell gondolkodnia, hogyan tárolja az adatokat az adatbázisban, ezt már elvégeztük Ön helyett.
- Csak a szenzorok lekérdezésének mechanizmusát kell leírni.
- Minden kódját egy egységes szabványra redukálja.
Hol szerezhető be?
Nem tudtam életre kelteni az forráskódot, a munkához a kész TangoBox 9.3 képet használtam.
A használati útmutató leírja, hogyan kell telepíteni csomagokból.
Miből áll?
- JIVE — a TANGO adatbázis megtekintésére és szerkesztésére szolgál.
- POGO — a TANGO eszközszerverekhez készült kódgenerátor.
- Az első két komponens érdekel minket. Támogatott programozási nyelvek
Matlab
LabVIEW
- C
- C++
- Java
- JavaScript
- Python
- Én Python-nal és C++-sal dolgoztam vele. Itt példaként C++-t fogunk használni.
- Most térjünk át arra, hogyan kell csatlakoztatni az eszközt a TANGO-hoz és hogyan lehet vele dolgozni. Példaként a következő lapkát vesszük:
GPS neo-6m-0-001
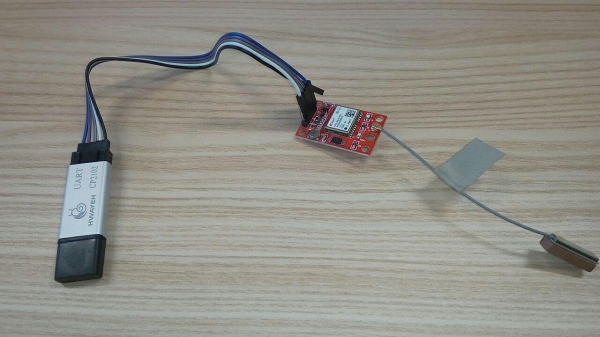
Ahogy a képen látható, a lapkát a PC-hez UART CP2102-n keresztül csatlakoztatjuk. Amikor csatlakoztatjuk a PC-hez, akkor a következő eszköz jelenik meg , általában /dev/ttyUSB0.:
pogo /dev/ttyUSB[0-N], és generálunk egy alap kodot a lapkával való munkához.
POGO
Most indítsuk el. Már létrehoztam egy kódot, most újra létrehozzuk.File->New
Már létrehoztam egy kódot, most újra létrehozzuk.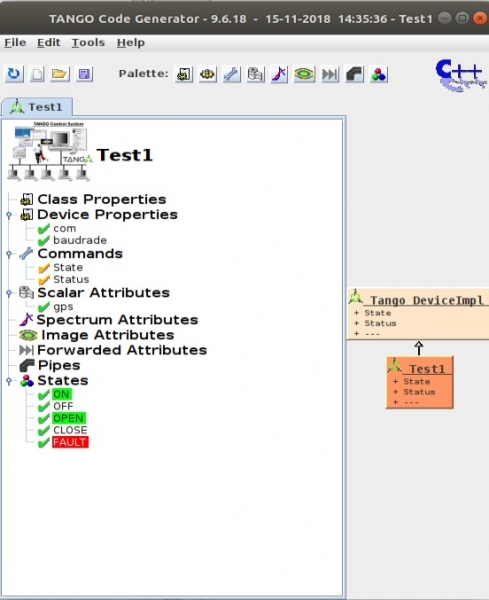
A mi eszközünk (itt az eszköz szoftveres részére utalunk) üres, és két vezérlési parancsát tartalmazza: State.
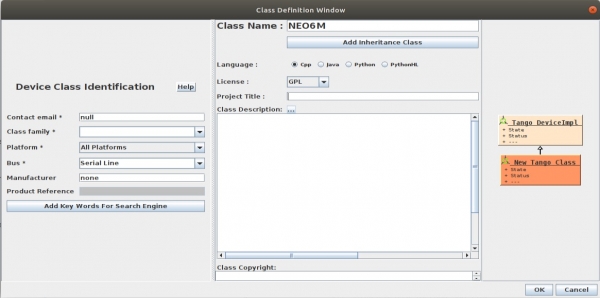
A következőt kapjuk:
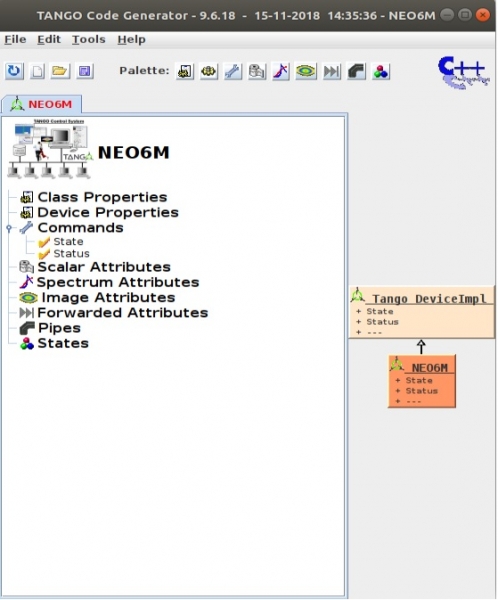
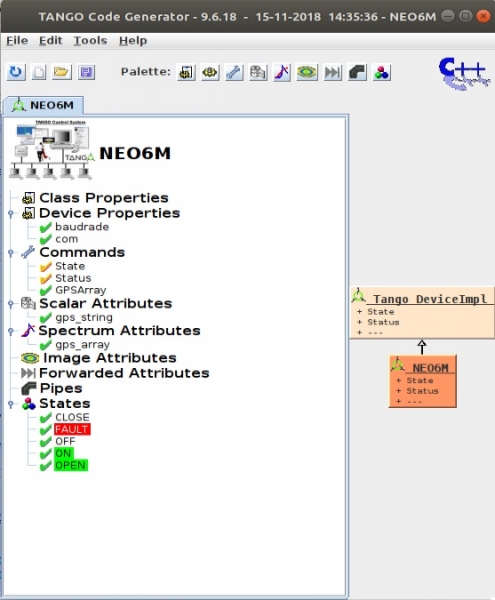
Ki kell tölteni a szükséges attribútumokkal: Device Property & Állapot.
— az alapértelmezett értékek, amelyeket az eszköznek az inicializáláshoz átadunk, a GPS lapkához a következő értéket kell átadni a rendszerben:
com="/dev/ttyUSB0" és a com port sebességét baudrade=9600 Commands — az eszközünkkel kapcsolatos vezérlési parancsok, amelyekhez argumentumokat és visszatérési értékeket rendelhetünk.
STATE — a jelenlegi állapotot adja vissza, a
- States — a jelenlegi státuszt adja vissza, ez egy szöveges kiegészítés a GPSArray
- STATUS — visszaadja States
- gps a következő formátumban: DevVarCharArray Ezután meg kell határoznunk az eszköz attribútumait, amelyeket olvasni/írni lehet belőle. Scalar Attributes
— egyszerű attribútumok (char, string, long stb.)
Spectrum Attributes — egy dimenziós tömbök
Image Attributes — két dimenziós tömbök
— az állapot, amelyben az eszközünk van. OPEN
GPSArray — az eszköz nyitva van.
- CLOSE — az eszköz zárva van.
- FAILT — hiba.
- ON ON
- ON — az eszközről származó adatokat fogadunk.
- OFF — nincs adat az eszközről.
Attribútum hozzáadásának példája gps_string:
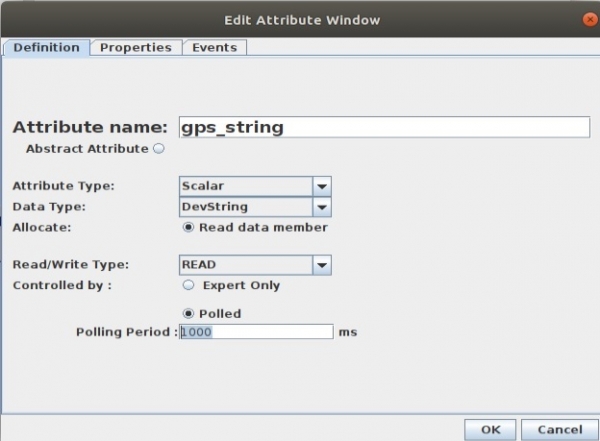
Polling időszak ms-ben kifejezett idő, hogy milyen gyakran frissüljön a gps_string értéke. Ha a frissítési időt nem adunk meg, akkor az attribútum csak kérésre frissül.
Sikerült:
Most kódot kell generálnunk File->Generate
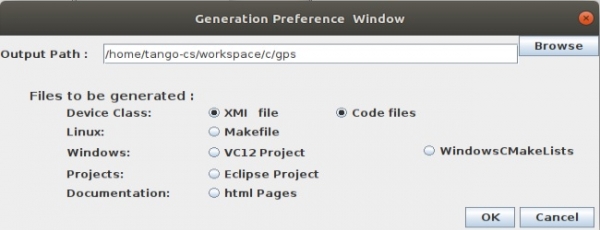
Alapértelmezés szerint a Makefile nem generálódik, először pipa kell, hogy létrehozzuk. Ezt azért tettük, hogy az abban végzett módosítások ne vesznek el az újabb generálás során. Miután egyszer létrehoztuk és beállítottuk a projektünknek megfelelően (fordítási kulcsok, további fájlok megadása), elfelejthetjük azt.
Most térjünk rá a programozásra. A pogo a következőket generálta nekünk:
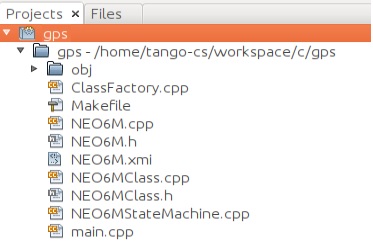
A NEO6M.cpp & NEO6M.h fájlok érdekelnek minket. Nézzük meg például a osztály konstruktorát:
NEO6M::NEO6M(Tango::DeviceClass *cl, string &s)
 : TANGO_BASE_CLASS(cl, s.c_str())
{

    init_device();


}
Mi van itt és mi a lényeg? Az init_device() függvényben memóriát foglalunk az attribútumaink számára: gps_string & gps_array, de ez nem fontos. A legfontosabb dolog itt, ezek a megjegyzések:
/*----- PROTECTED REGION ID(NEO6M::constructor_1) ENABLED START -----*/
    .......
/*----- PROTECTED REGION END -----*/    //  NEO6M::constructor_1
Minden, ami ebben a megjegyzés blokkban található, a kód későbbi újragenerálásakor a pogo-ban nem fog eltűnni!. Minden, ami nem blokkban van, eltűnik! Ezek azok a helyek, ahol programozhatunk és végezhetjük el a módosításainkat.
Most nézzük meg, hogy milyen főbb funkciókat tartalmaz a NEO6M:
void always_executed_hook();
void read_attr_hardware(vector &attr_list);
void read_gps_string(Tango::Attribute &attr);
void read_gps_array(Tango::Attribute &attr);
Amikor szeretnénk elolvasni az attribútum értékét, akkor a következő sorrendben hívódnak meg a funkciók: gps_stringalways_executed_hook read_attr_hardware, read_gps_string és . A read_gps_string során a gps_string értéke kitöltődik.void NEO6M::read_gps_string(Tango::Attribute &attr) { DEBUG_STREAM << "NEO6M::read_gps_string(Tango::Attribute &attr) entering... " <attr_gps_string_read = Tango::string_dup(this->gps.c_str());attr.set_value(attr_gps_string_read); }
FordításKomplikáció
Lépjünk be a forráskód mappájába és:
makeA program a ~ /DeviceServers mappába lesz lefordítva.
tango-cs@tangobox:~/DeviceServers$ ls
NEO6M
JIVE
jive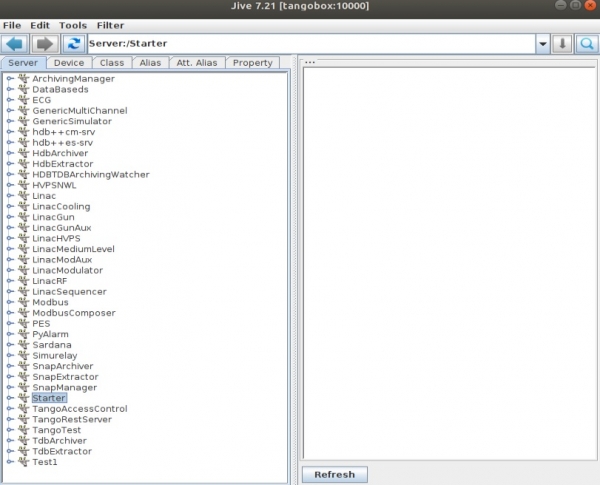
A DB-ben már vannak eszközök, most létrehozzuk a sajátunkat Edit->Create Server
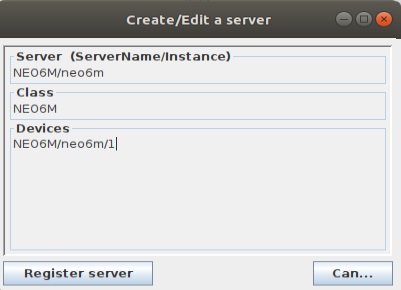
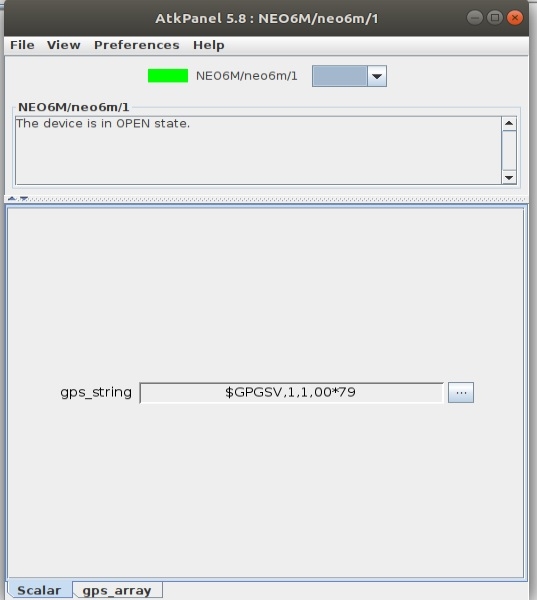
Most próbáljunk csatlakozni hozzá:
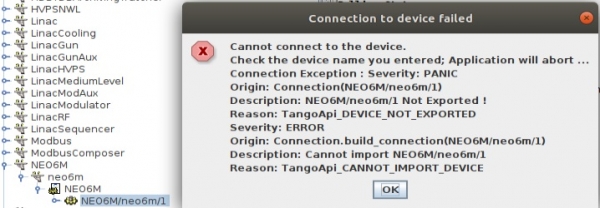
Nem fog sikerülni, először el kell indítanunk a programunkat:
sudo ./NEO6M neo6m -v2Csak jogokkal tudok csatlakozni a com portra , felhasználó nevében fut, mivel alapvető rendszerbeállításokat módosítanak, de a WordPress közvetlenül egy normál felhasználóként működik.-a. v — a naplózási szint.
Most csatlakozhatunk:
Ügyfél
A grafikonon nézni a képeket természetesen jó, de szükség van valami hasznosabbra. Írjunk egy klienst, amely csatlakozik az eszközünkhöz és begyűjti a méréseket.
#include <tango.h>
using namespace Tango;

int main(int argc, char **argv) {
    try {

        //
        // create a connection to a TANGO device
        //

        DeviceProxy *device = new DeviceProxy("NEO6M/neo6m/1");

        //
        // Ping the device
        //

        device->ping();

        //
        // Execute a command on the device and extract the reply as a string
        //

        vector<Tango::DevUChar> gps_array;

        DeviceData cmd_reply;
        cmd_reply = device->command_inout("GPSArray");
        cmd_reply >> gps_array;

        for (int i = 0; i < gps_array.size(); i++) {
            printf("%c", gps_array[i]);
        }
        puts("");

        //
        // Read a device attribute (string data type)
        //

        string spr;
        DeviceAttribute att_reply;
        att_reply = device->read_attribute("gps_string");
        att_reply >> spr;
        cout << spr << endl;

        vector<Tango::DevUChar> spr2;
        DeviceAttribute att_reply2;
        att_reply2 = device->read_attribute("gps_array");
        att_reply2.extract_read(spr2);

        for (int i = 0; i < spr2.size(); i++) {
            printf("%c", spr2[i]);
        }

        puts("");

    } catch (DevFailed &e) {
        Except::print_exception(e);
        exit(-1);
    }
}
Hogyan kell fordítani:
g++ gps.cpp -I/usr/local/include/tango -I/usr/local/include -I/usr/local/include -std=c++0x -Dlinux -L/usr/local/lib -ltango -lomniDynamic4 -lCOS4 -lomniORB4 -lomnithread -llog4tango -lzmq -ldl -lpthread -lstdc++Eredmény:
tango-cs@tangobox:~/workspace/c$ ./a.out
$GPRMC,,V,,,,,,,,,,N*53

$GPRMC,,V,,,,,,,,,,N*53

$GPRMC,,V,,,,,,,,,,N*53
A parancs visszatérési értékeként kaptuk az attribútumok és karaktertömbök megszerzését.
Hivatkozások
A cikket magamnak írtam, mert idővel kezdem elfelejteni, hogy mit és hogyan kell csinálni.
Köszönöm a figyelmet.
Forrás: habr.com
