

Ez a cikk egy cikksorozatot indít, amely az automatizált PID-szabályozók Simulink környezetben történő beállítására vonatkozik. Ma azt nézzük meg, hogyan kell dolgozni a PID Tuner alkalmazással.
Bevezetés
A legnépszerűbb típusú szabályozók az iparban a zárt hurkú vezérlési rendszerekben a PID-szabályozók. Míg a mérnökök a szabályozó szerkezetét és működési elvét még a diákévek alatt megjegyzik, addig annak beállítása, vagyis a szabályozó együtthatóinak kiszámítása, még mindig problémát jelent. Rengeteg irodalom létezik, mind külföldi (például [1, 2]), mind hazai (például [3, 4]), ahol a szabályozók beállítását meglehetősen bonyolult automatikus vezérlési elmélettel magyarázzák.
Ebben a cikk-sorozatban az automatizált PID-szabályozók beállításának módjait írják le a Simulink környezet eszközeivel, mint például:
- PID Tuner,
- Response Optimizer,
- Control System Tuner,
- Frequency Response Based PID Tuner,
- Closed-Loop PID Autotuner.
A vezérlési rendszer objektuma egy egyenáramú motorral működő elektromos hajtás lesz, amely állandó mágneses gerjesztésű és egy teherre ható hajtóművel együttműködik, a következő paraméterekkel:
- a motor tápegysége,
 ;
- a motor forgórész tekercsének aktív ellenállása, ;
- a motor forgórész tekercsének induktív ellenállása, ;
- a motor nyomaték együtthatója, ;
- a motor rotorának tehetetlenségi nyomatéka, .
 ;
 ;
 ;
 ;
 .
A terhelés és a hajtómű paraméterei:
- a terhelés tehetetlenségi nyomatéka, ;
- a hajtómű áttételi aránya, .
 ;
 .
A cikkek szinte nem tartalmaznak matematikai képleteket, azonban ajánlott, hogy az olvasó alapvető ismeretekkel rendelkezzen az automatikus vezérlés elméletében, valamint tapasztalatot szerezzen a Simulink környezetben való modellezésben a felkínált anyag megértéséhez.
A rendszer modellje
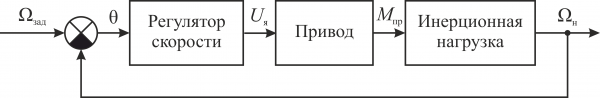
Vizsgáljuk meg a követő elektromos hajtás szögsebesség-vezérlési lineáris rendszerét, amelynek egyszerűsített struktúrája az alábbiakban látható.
A megadott szerkezet alapján a Simulink környezetben elkészült egy ilyen rendszer modellje.
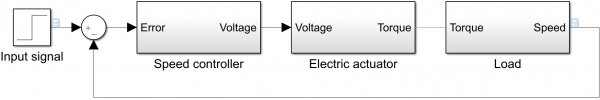
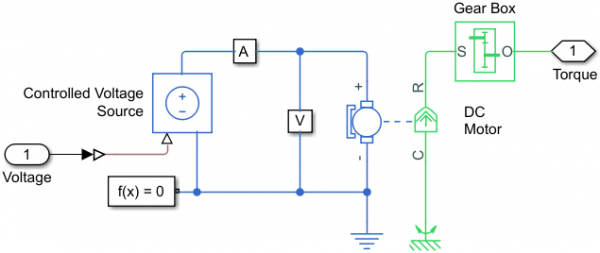
Az elektromos hajtás modellje (Electric actuator alrendszer) és a teher inercia modellje (Load alrendszer) a fizikai modellezés könyvtár blokkjainak segítségével készült. :
- elektromos hajtás modell,
- teher inercia modell.
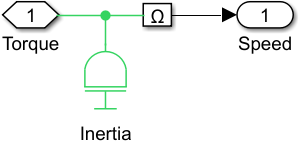
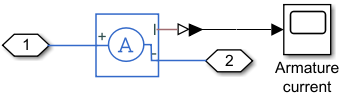
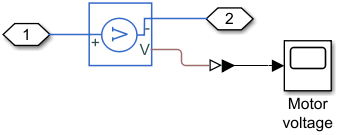
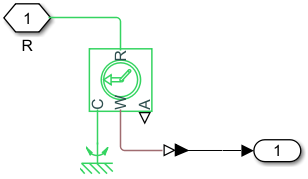
A elektromos meghajtó és terhelés modellek különböző fizikai mennyiségek érzékelő alrendszereit is tartalmazzák:
- a motor árnyékoló tekercsében folyó áramot (A alrendszer),
- az árnyékoló tekercs feszültségét (V alrendszer),
- a vezérlési objektum szögsebességét (Ω alrendszer).
A PID szabályzó paramétereinek beállítása előtt indítsuk el a modellt számításra, tekintve a szabályzó átvitelifüggvényét.  A 150 ford./perc bemeneti jel feldolgozása során kapott szimulációs eredmények az alábbiak szerint vannak bemutatva.
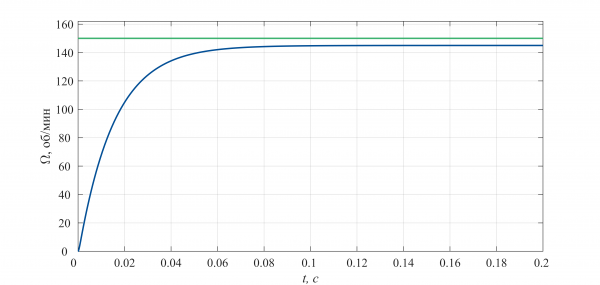
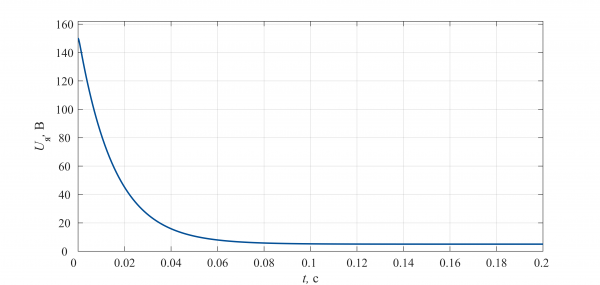
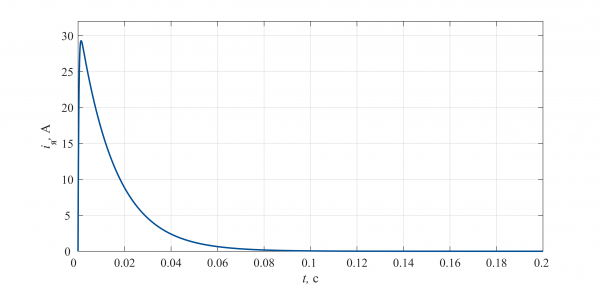
Az alábbi grafikonok elemzéséből látható, hogy:
- A vezérlő rendszer kimeneti koordinátája nem éri el a megadott értéket, azaz a rendszerben statikus hiba áll fent.
- A motor tekercsein lévő feszültség a szimuláció elején eléri a 150 V-ot, ami a motor működésképtelenségét okozza, mivel a megengedett névleges feszültséget (24 V) meghaladó feszültség kerül alkalmazásra.
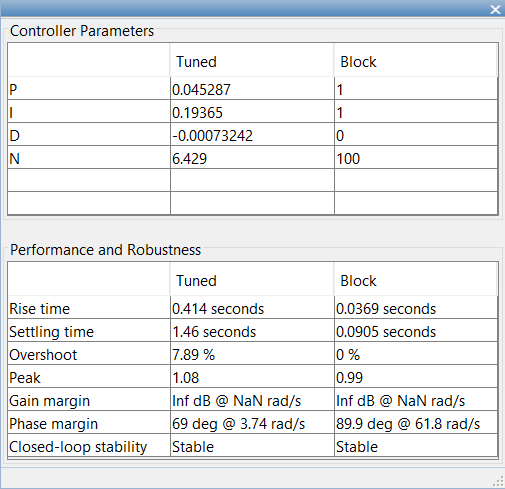
Tegyük fel, hogy a rendszer reakciójának egy impulzusra a következő követelményeknek kell megfelelnie:
- túlkompenzáció (Overshoot) legfeljebb 10%,
- növekedési idő (Rise time) kevesebb mint 0,8 s,
- átmeneti folyamat ideje (Settling time) kevesebb mint 2 s.
Ezen kívül a szabályzónak korlátoznia kell a motor tekercsére alkalmazott feszültséget az energiaellátó feszültség értékére.
Állítsuk be a vezérlőt.
A szabályzó paramétereinek beállítása a , amely közvetlenül a PID Controller blokk paraméterablakában érhető el.
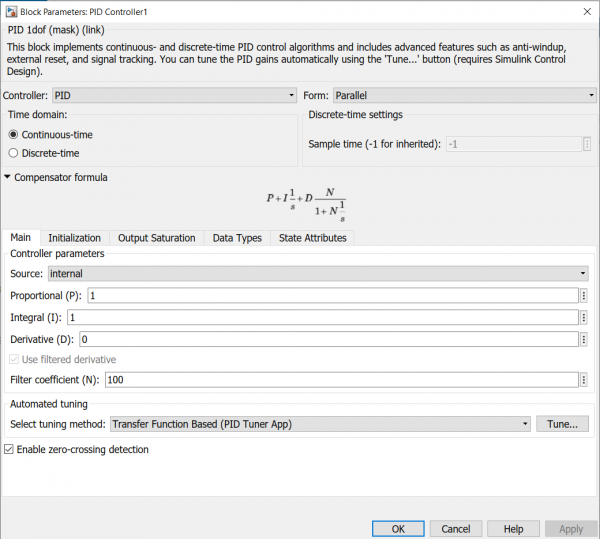
Az alkalmazás indítása a Tune…, a Automated tuningpanelen található gomb megnyomásával történik. Érdemes megjegyezni, hogy a szabályzó paramétereinek beállítása előtt meg kell választani a típust (P, PI, PD stb.) és a formát (analóg vagy digitális).
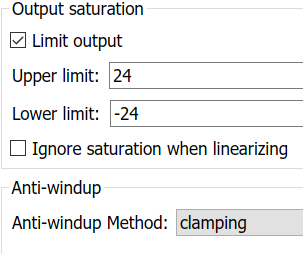
Mivel az egyik követelmény a kimeneti koordinátája (a motor tekercsén lévő feszültség) korlátozása, meg kell határozni a megengedett feszültségtartományt. Ehhez:
- Lépjünk a Output Saturation.
- fülre. Nyomjuk meg a jelző gombotLimit output
- , ennek eredményeként aktiválódnak a mezők a kimeneti érték felső (Upper limit) és alsó (Lower limit) határértékének megadásához.
A szabályozó blokk megfelelő működése a rendszerben azt feltételezi, hogy olyan módszereket alkalmaznak, amelyek a integrális telítettséggel küzdenek. A blokkban két módszer valósul meg: back-calculation és clamping. A módszerekről részletes információ található . A módszer kiválasztására szolgáló legördülő menü a Anti-windup.
esetén a 24 és -24 értékeket rögzítjük a mezőkbe Upper limit és Lower limit , illetve használjuk a clamping módszert az integrális telítettség kizárására.
Megfigyelhető, hogy a szabályozó blokk megjelenése megváltozott: a blokk kimeneti portja mellett megjelent a telítettség jele.
Ezután az összes változtatás megerősítéséhez nyomjuk meg a gombot Apply, visszatérünk a Main fülre, és megnyomjuk a gombot Tune…, ennek következtében megnyílik a PIDTuner alkalmazás új ablaka.
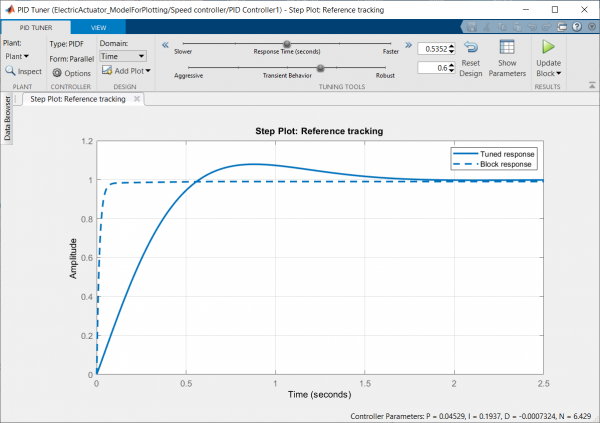
Az ablak grafikus területén két átmeneti folyamat látható: a jelenlegi szabályozó paramétereknél, azaz a beállítatlan szabályozó esetén, és az automatikusan kiválasztott értékeknél. Az új paraméterek értékeit a Show Parametersgombra kattintva tekinthetjük meg, amely a szerszámpanelen található. A gomb megnyomásakor két táblázat jelenik meg: a szabályozó kiválasztott paraméterei (Controller Parameters) és az átmeneti folyamat jellemzőinek értékelése a kiválasztott paraméterek mellett (Performance and Robustness).
Ahogy a második táblázat értékeiből látható, az automatikusan kiszámított szabályozói együtthatók minden követelménynek megfelelnek.
A szabályozó beállítása a zöld háromszög gomb megnyomásával zárul, amely a Show Parametersgombtól jobbra található, ezután az új paraméterek értékei automatikusan megváltoznak a PID Controller paraméterezési ablak megfelelő mezőiben.
A beállított szabályozóval végzett rendszer szimulációs eredményei több bemeneti jel esetén alább láthatók. Magas bemeneti jelszinteknél (kék vonal) a rendszer telítési üzemmódban fog működni.
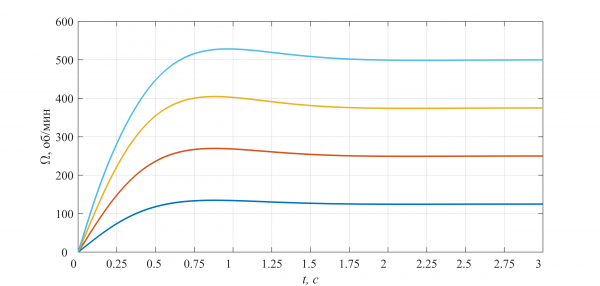
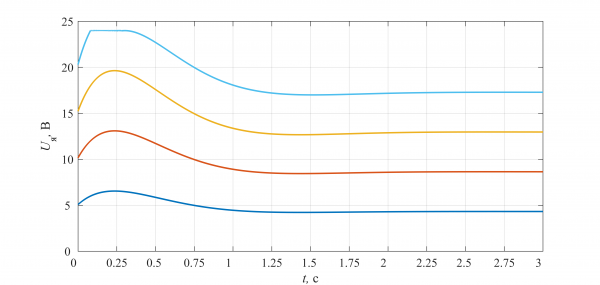
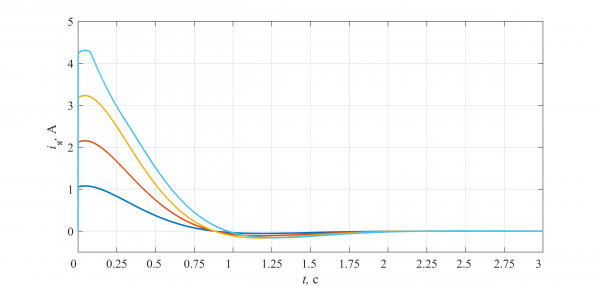
Megjegyzendő, hogy a PID Tuner eszköz a lineárisított modell alapján állítja be a szabályozó együtthatóit, ezért a nemlineáris modellre való áttéréskor a paraméterek pontosítása szükséges. Ebben az esetben használhatjuk a .
Irodalom
- PI és PID Szabályozók Hangolási Szabályainak Kézikönyve. Aidan O’Dwyer
- PID Szabályozórendszer Tervezése és Automatikus Hangolás MATLAB, Simulink Használatával. Wang L.
- PID-irányítás nem szigorú megfogalmazásban. Karpov V.E.
- PID-szabályozók. A megvalósítás kérdései. 1. és 2. rész. Deniszenko V.
Forrás: habr.com
