

Közzéteszem a szakkönyv első fejezetét az automatikus irányítás elméletéről, amely után az életed soha többé nem lesz olyan, mint valaha.
Az „Technikai Rendszerek Irányítása” kurzus előadásait Kozlov Oleg Szeplovics tartja az „Atomerőművek és Energetikai Berendezések” tanszéken, a MGTU N. E. Bauman Energimérnöki Karán. Ennek óriási köszönet illet.
Ezek az előadások még könyv formájában való megjelenítés előtt állnak, és mivel itt szakemberek, hallgatók és a téma iránt érdeklődők is vannak, bármilyen kritika szívesen fogadott.
1. Az irányítás technikai rendszerek elméletének alapfogalmai
1.1. A célok, az irányítás alapelvei, az irányítás típusai, alapmeghatározások, példák
A ipari termelés (energetika, közlekedés, gépipar, űrtechnikák stb.) fejlesztése és korszerűsítése folyamatosan megköveteli a gépek és berendezések teljesítményének növelését, a termékek minőségének javítását, az önköltség csökkentését, és különösen az atomenergiában a biztonság (atom-, sugárzás stb.) drámai fokozását az atomerőművek és a nukleáris létesítmények üzemeltetése során.
A kitűzött célok megvalósítása lehetetlen modern irányító rendszerek bevezetése nélkül, beleértve az automatizált (emberi operátor részvételével) és az automatikus (emberi operátor részvétele nélküli) irányító rendszereket is.
Meghatározás: Az irányítás olyan szervezése egy technológiai folyamatnak, amely biztosítja a kitűzött cél elérését.
Az irányítás elmélete a modern tudomány és technika egy ága. Alapját a fundamentális (áltudományos) tudományágak (például matematika, fizika, kémia stb.) és az alkalmazott tudományágak (elektronika, mikroprocesszor technika, programozás stb.) alkotják.
Bármilyen automatizált irányítási folyamat a következő főbb lépésekből (elemekből) áll:
- információgyűjtés az irányítási feladatról;
- információgyűjtés az irányítás eredményéről;
- az információ elemzése;
- a döntés végrehajtása (hatás a vezérelt objektumra).
Az irányítási folyamat megvalósításához az irányító rendszernek (IS) rendelkeznie kell:
- információforrásokkal az irányítási feladatról;
- információforrások a vezérlés eredményeiről (különböző érzékelők, mérőeszközök, detektorok stb.);
- az információk elemzésére és a döntések meghozatalára szolgáló eszközök;
- végrehajtó eszközök, amelyek hatással vannak a Vezérlendő Objektumra, tartalmazzák: regulátor, motorok, erősítő-átalakító eszközök stb.
Meghatározás: Ha a vezérlőrendszer (VS) tartalmazza az összes fent említett elemet, akkor zárt körűnek számít.
Meghatározás: A technikai objektum vezérlése a vezérlés eredményeiről szerzett információk felhasználásával visszacsatolási elvnek nevezik.
Sémásan ez a vezérlőrendszer a következőképpen ábrázolható:
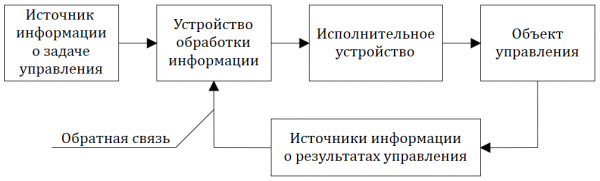
Ábra 1.1.1 — A vezérlőrendszer (VS) struktúrája
Ha a vezérlőrendszer (VS) rendelkezik szerkezeti sémával, amely megfelel az 1.1.1 ábrának, és emberi (operátori) részvétel nélkül működik, akkor ezt hívják automatikus vezérlőrendszernek (AVR).
Ha a VS emberi (operátori) részvétellel működik, akkor ezt nevezzük automatizált VS-nek.
Ha a vezérlés biztosítja az objektum időbeli változásának adott törvényét a vezérlés eredményeitől függetlenül, akkor ezt a vezérlést nyitott ciklusban végzik, és magát a vezérlést hívják programvezérlésnek.
A nyitott ciklusban működő rendszerek közé tartoznak az ipari automaták (szalagos gyártósorok, rotoros gyártósorok stb.), CNC (számítógéppel vezérelt) gépek: lásd példát az 1.1.2 ábrán.
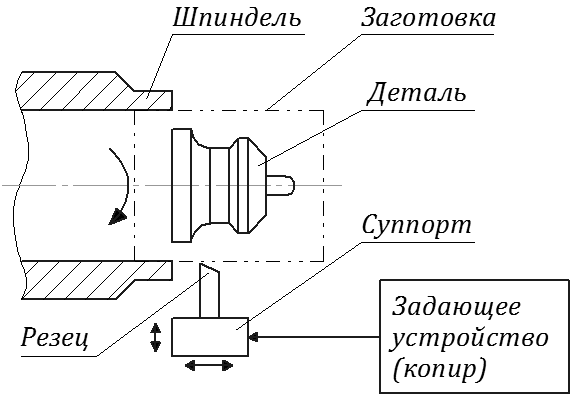
Ábra 1.1.2 — Példa programvezérlésre
A szabályozó eszköz például lehet egy "másoló" is.
Mivel ebben a példában nincsenek érzékelők (mérők), amelyek a gyártott alkatrészt ellenőrzik, ha például a fúró helytelenül van beállítva, vagy eltörött, akkor a kitűzött cél (az alkatrész gyártása) nem valósítható meg. Általában az ilyen típusú rendszerekben szükséges a kimeneti ellenőrzés, amely csak rögzíti a méretek és az alak eltérését a kívánttól.
Az automatikus vezérlőrendszerek három típusa létezik:
- automatikus vezérlőrendszerek (AVR);
- automatikus szabályozórendszerek (ASR);
- követő rendszerek (KR).
Az ASR és a KR az AVR részhalmazai ==>  .
Definíció: A folyamatos automatikus szabályozás biztosítására szolgáló rendszer, amely biztosítja valamely fizikai mennyiség (vagy mennyiségek csoportja) állandóságát a vezérlendő objektumban, automatikus szabályozási rendszernek (ASR) nevezzük.
Az automatikus szabályozási rendszerek (ASR) a legelterjedtebb típusú automatikus vezérlőrendszerek.
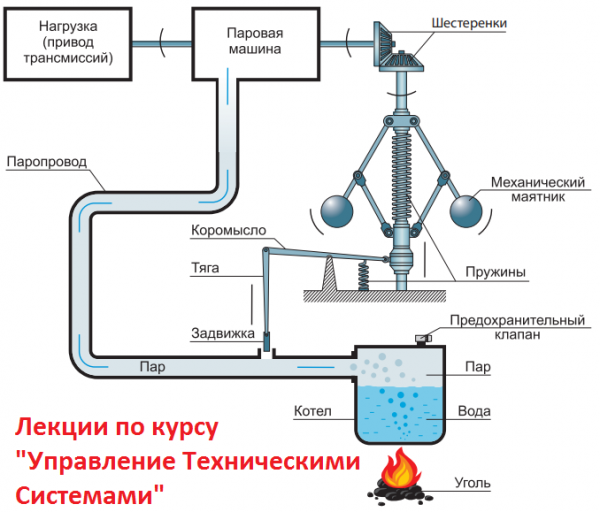
A világ első automatikus szabályozója (18. század) – Watt szabályozója. Ez a rendszer (lásd: 1.1.3. ábra) Watt által Angliában valósult meg a gőzgép kerék forgási sebességének folyamatos fenntartása érdekében, és így a hajtás övének (pajzsának) forgási sebességének folyamatos fenntartásához is.
Ebben a rendszerben érzékelő elemek (mérő érzékelők) a „súlyok” (gömbök). A „súlyok” (gömbök) szintén „kényszerítik” a kar- és a csavar működését. Ezért ezt a rendszert közvetlen szabályozási rendszernek nevezhetjük, a szabályozó pedig közvetlen hatású szabályozónak, mivel egyszerre végzi az „érzékelő” és a „szabályozó” funkciókat is.
A közvetlen hatású szabályozókban nem szükséges további energiaforrás a szabályozó szerv elmozdításához.
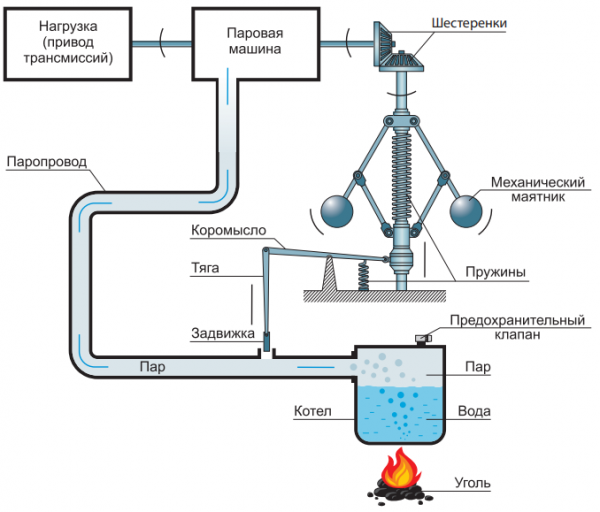
1.1.3. ábra – Watt automatikus szabályozójának ábrázolása
A közvetett szabályozási rendszerekben szükséges a (további) erősítő (például teljesítménynövelő), egy további végrehajtó mechanizmus, amely tartalmazhat például villanymotorokat, szervomotorokat, hidraulikus hajtásokat stb.
Például egy ASR (automatikus vezérlési rendszer), amely a meghatározás teljes értelmében képes a rakéta pályára állítási folyamatának szabályozására, ahol a szabályozott mennyiség például a rakéta tengelye és a Föld normálisa közötti szög lehet ==> lásd: 1.1.4.a és 1.1.4.b ábrák
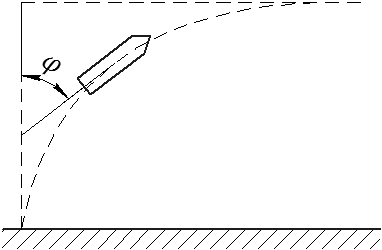
1.1.4 (a) ábra
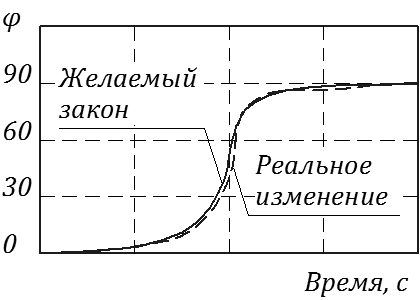
1.1.4 (b) ábra
1.2. A vezérlési rendszerek struktúrája: egyszerű és többdimenziós rendszerek
A Műszaki Rendszerek Vezérlésének elméletében bármely rendszert általában láncszemek halmazára osztanak, amelyek hálózati struktúrákba vannak kapcsolva. A legegyszerűbb esetben a rendszer tartalmaz egy láncszemet, amelyre bemeneti hatás (bemenet) érkezik, és a rendszer kimeneti válasza (kimenet) ott jelenik meg.
A Műszaki Rendszerek Vezérlésének elméletében 2 alapvető módszert használnak a vezérlő rendszerek láncszemeinek ábrázolására:
— a „bemenet-kimenet” változókban;
— az állapott változókra vonatkozóan (részletesebben lásd a 6...7. fejezeteket).
A „bemenet-kimenet” állapott változókban való megjelenítés általában viszonylag egyszerű rendszerek leírására használatos, amelyeknek van egy „bemenete” (egy szabályozó beavatkozás) és egy „kimenete” (egy szabályozott mennyiség, lásd az 1.2.1. ábrát).
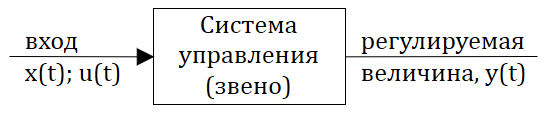
1.2.1. ábra – Egy egyszerű vezérlőrendszer vázlatos ábrázolása
Ezt a leírást általában technikailag nem bonyolult automatizált vezérlőrendszerek (AVR) esetében alkalmazzák.
Az utóbbi időben széles körben elterjedt az állapott változókra vonatkozó megjelenítés, különösen technikailag bonyolult rendszerek esetén, beleértve a többdimenziós AVR-eket is. Az 1.2.2. ábrán bemutatott egy többdimenziós automatizált vezérlőrendszer vázlatos ábrázolása, ahol u1(t)…um(t) — a vezérlő beavatkozások (vezérlési vektor), y1(t)…yp(t) — az AVR szabályozott paraméterei (kimeneti vektor).
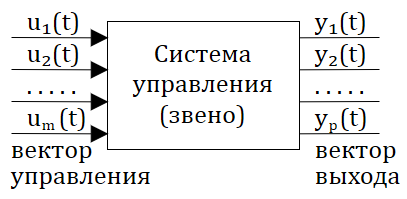
1.2.2. ábra — Egy többdimenziós vezérlőrendszer vázlatos ábrázolása
Nézzük meg részletesebben az AVR struktúráját, amelyet a „bemenet-kimenet” állapott változókban mutatunk be, és amelynek van egy bemenete (bemeneti vagy beállító, vagy szabályozó beavatkozás) és egy kimenete (kimeneti beavatkozás vagy szabályozott (vagy regulált) mennyiség).
Tegyük fel, hogy ennek az AVR-nek a struktúrája bizonyos számú elemből (linkekből) áll. A linkek funkcionális elv szerint történő csoportosításával (mi a funkciójuk) az AVR struktúrája a következő tipikus formát öltheti:
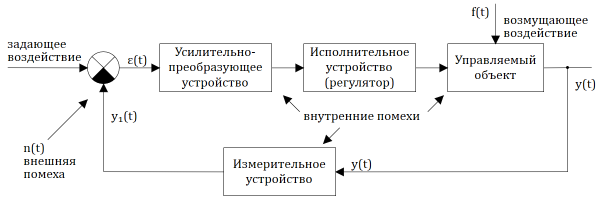
1.2.3. ábra — Az automatizált vezérlőrendszer struktúrája
A szimbólumot ε(t) vagy a változót ε(t) a kimenet összehasonlító eszközén lévő eltérés (hiba) jelzésére használják, amely „működhet” egyszerű összehasonlító aritmetikai műveletek (leggyakrabban kivonás, ritkábban összeadás) módban, valamint bonyolultabb összehasonlító műveletek (eljárások) módban is.
Mivel y1(t) = y(t)*k1, ahol k1 — erősítés, tehát ==>
ε(t) = x(t) — y1(t) = x(t) — k1*y(t)
A vezérlőrendszer feladata az, hogy (ha stabil) „működjön” az eltérés (hiba) megszüntetésén. ε(t), azaz ==> ε(t) → 0.
Meg kell jegyezni, hogy a vezérlőrendszerekre külső hatások (vezérlő, zavaró, interferencia) és belső zavarok is hatnak. A zavar a létezésének stohasztikus (véletlenszerű) jellegével különbözik a hatástól, míg a hatás szinte mindig meghatározott.
A vezérlő (hatást kifejtő) jelölésére használjuk a x(t), vagy u(t).
1.3. A vezérlés alapelvei
Ha visszatérünk az utolsó rajzhoz (a vezérlőrendszer strukturális vázlata a 1.2.3. ábrán), akkor szükséges "dekódolni" azt a szerepet, amelyet a fokozó-átalakító egység betölt (milyen funkciókat valósít meg).
Ha a fokozó-átalakító egység (FÁE) csak a zavaró jel ε(t) erősítését (vagy gyengítését) végzi, mégpedig:  , ahol
 – a proporcionalitás tényező (különleges esetben
 = Const), akkor az ilyen záró rendszer vezérlési módját proporcionális vezérlésnek (P-vezérlés) hívják.
Ha a FÁE az ε1(t) kimeneti jelet alakítja ki, amely arányos a hibával ε(t) és az ε(t) integráljával, azaz:  , akkor az ilyen vezérlési módot proporcionálisan-integráló (PI-vezérlés) néven ismerjük. ==>
 , ahol b – a proporcionalitás tényező (különleges esetben b = Const).
Általában a PI-vezérlést a vezérlés (szabályozás) pontosságának növelésére használják.
Ha a FÁE az ε1(t) kimeneti jelet alakítja ki, amely arányos a hibával ε(t) és annak deriváltjával, akkor ezt a módot proporcionálisan-differenciáló (PD-vezérlés): ==> 
Általában a PD-vezérlés használata növeli a vezérlőrendszer gyorsaságát.
Ha a FÁE az ε1(t) kimeneti jelet alakítja ki, amely arányos a hibával ε(t), annak deriváltjával, és a hiba integráljával ==>  , akkor ezt a vezérlési módot proporcionális-integrálisan-differenciáló vezérlési módnak (PID-vezérlés) hívják.
A PID-vezérlés gyakran lehetővé teszi a "jó" vezérlési pontosság elérését "jó" gyorsaság mellett.
1.4. Automatikus vezérlőrendszerek osztályozása
1.4.1. Osztályozás a matematikai leírás típusa szerint
A matematikai leírás (dinamikai és statikai egyenletek) alapján az automatikus vezérlőrendszerek (AVR) az alábbiakra oszthatók: lineáris és nemlineáris rendszerek (AVR vagy SAR).
Minden „támogató” (lineáris és nem lineáris) egy sor „támogatóra” osztható. Például a lineáris SAU-k (SAR) eltéréseket mutatnak a matematikai leírás formájában.
Mivel ebben a félévben csak a lineáris automatikus vezérlőrendszerek (szabályozás) dinamikai jellemzőit vizsgálják, alább bemutatjuk a lineáris SAU-k (SAR) matematikai leírása szerinti osztályozást:
1) Lineáris automatikus vezérlőrendszerek, amelyeket „bemenet-kimenet” változókkal, ordinárius differenciálegyenletek (ODE) segítségével írnak le állandó koefficiensek:


ahol x(t) – bemeneti hatás; y(t) – kimeneti hatás (szabályozandó mennyiség).
Ha az ODE lineáris operátoros („kompakt”) formáját használjuk, akkor az (1.4.1) egyenlet a következőképpen ábrázolható:

ahol, p = d/dt — a differenciálás operátora; L(p), N(p) — a megfelelő lineáris differenciálegyenletek operátorai, amelyek egyenlőek:


2) Lineáris automatikus vezérlőrendszerek, amelyek lineáris ordinárius differenciálegyenletekkel (ODE) írhatók le változókkal (időben) koefficiensekkel:


Általános esetben ilyen rendszereket a nemlineáris SAU (SAR) osztályába is sorolhatunk.
3) Lineáris automatikus vezérlőrendszerek, amelyeket lineáris differenciáló egyenletek írnak le:


ahol f(…) – az argumentumok lineáris függvénye; k = 1, 2, 3… — egész számok; Δt – a kvantálás intervalluma (diszkrét időintervallum).
Az (1.4.4) egyenlet „kompakt” formájában a következőképpen ábrázolható:

Általában az ilyen típusú lineáris SAU-k (SAR) digitális vezérlőrendszerekben (számítógép használatával) használatosak.
4) Lineáris automatikus vezérlőrendszerek késleltetésekkel:

ahol L(p), N(p) — lineáris differenciáló operátorok; τ — késleltetési idő vagy késleltetési állandó.
Ha az operátorok L(p) és N(p) degenerálnak (L(p) = 1; N(p) = 1), akkor az (1.4.6) egyenlet a késlekedés ideális láncának matematikai leírását adja:

a grafikusan bemutatott tulajdonságait az 1.4.1 ábra mutatja be.
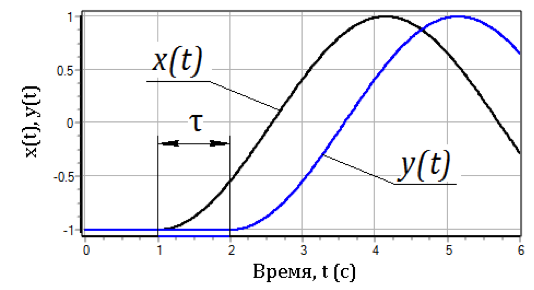
1.4.1 ábra — Az ideális késlekedés lánc bemeneti és kimeneti grafikonjai.
5) Lineáris automatikus vezérlőrendszerek, amelyeket lineáris differenciális egyenletek írnak le részleges deriváltakkal.Gyakran ezeket a SAU-kat elágazó irányítási rendszereknek nevezik. ==> „Absztrakt” példa az ilyen típusú leírásra:

A rendszer egyenletei (1.4.7) a lineárisan elosztott szabályozási rendszer dinamikáját írják le, azaz a szabályozott mennyiség nemcsak az időtől, hanem egy térbeli koordinátától is függ.
Ha a vezérlőrendszer egy "téri" objektumot képvisel, akkor ==>

ahol  az időtől és a térbeli koordinátáktól függ, amelyeket a sugárvektor határoz meg

6) A szabályozási rendszerek, amelyeket rendszerek, a közönséges differenciálegyenletek, vagy a különbségi egyenletek rendszere, vagy parciális differenciálegyenletek rendszere ==> és így tovább...
Hasonló klasszifikációt lehet javasolni a nemlineáris szabályozási rendszerek (SZA) számára is...
Lineáris rendszerek esetében a következő követelmények teljesülnek:
- a szabályozási rendszer statikus jellemzőjének linearitása;
- a dinamika egyenletének linearitása, azaz a dinamika egyenletébe lépő változók csak lineáris kombinációk formájában.
A statikus jellemző a kimenet és a bemeneti hatás nagysága közötti kapcsolat, a stabil állapotban (amikor minden átmeneti folyamat elhalványult).
Lineáris közönséges differenciálegyenletekkel rendelkező rendszerek esetében a statikus jellemzőt a dinamika egyenletből (1.4.1) nyerjük, ha az összes nem állandó tagot nullára egyenlítjük ==>

Az 1.4.2. ábrán az automatikus vezérlési (szabályozási) rendszerek lineáris és nemlineáris statikus jellemzőinek példái találhatók.
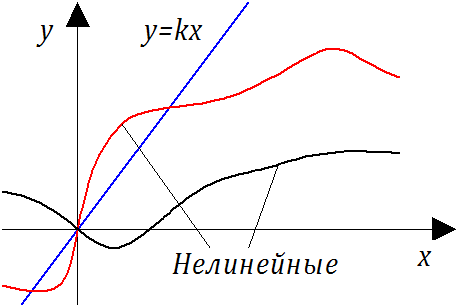
1.4.2. ábra — Lineáris és nemlineáris statikus jellemzők példái
A dinamika egyenleteiben az időbeli deriváltakat tartalmazó nemlinearitás a nemlineáris matematikai műveletek (*, /,  ,
 , sin, ln stb.) alkalmazásakor léphet fel. Például, ha egy "absztrakt" szabályozási rendszer dinamika egyenletét vizsgáljuk,

megfigyeljük, hogy ebben az egyenletben a lineáris statikus jellemző esetén  a bal oldali egyenletben a második és harmadik tag (dinamikus tagok) — nemlineáris, ezért a hasonló egyenlettel leírt szabályozási rendszer nemlineáris dinamikai szempontból.
1.4.2. A jelek továbbításának jellege szerinti klasszifikáció
A továbbított jelek jellege szerint az automatikus vezérlési (vagy szabályozási) rendszerek a következőképpen osztályozhatók:
- folyamatos rendszerek (folyamatos működésű rendszerek);
- relékből álló rendszerek (relés működésű rendszerek);
- diszkrét működésű rendszerek (impulzusos és digitális).
A rendszer folyamatos az ilyen SCU-nak hívják, amelynek minden egyes elemében folyamatos bemeneti jel időbeli változásának megfelel a folyamatosságnak a kimeneti jel változásában, miközben a kimeneti jel változásának törvénye tetszőleges lehet. Ahhoz, hogy a SCU folyamatos legyen, szükséges, hogy az összes elem statikus jellemzői folyamatosak legyenek.
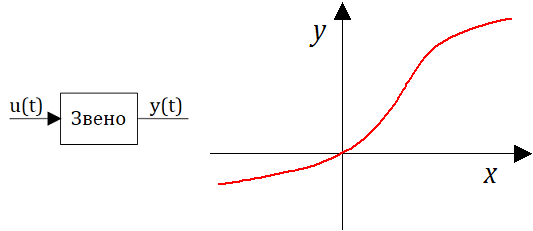
1.4.3. ábra — Példa egy folyamatos rendszerre
A rendszer relé ez a SCU-nak hívják, amelynek legalább az egyik elemében a bemeneti mennyiség folyamatos változása esetén a kimeneti mennyiség bizonyos irányítási folyamatok során „ugráló” módon változik a bemeneti jel mennyiségétől függően. Az ilyen elem statikus jellemzője diszkontinuális pontokat vagy törési hibával.
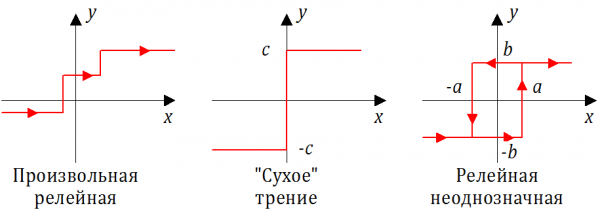
1.4.4. ábra — A relé statikus jellemzőinek példái
A rendszer diszkét ez a szisztéma, amelyben legalább az egyik elemében a bemeneti mennyiség folyamatos változása esetén a kimeneti mennyiség különböző impulzusok formáját öltögeti, amelyek egy bizonyos időközönként jelennek meg.
Az a blokk, amely a folyamatos jelet diszkét jelekké alakítja, impulzusblokk-nak hívják. Az ilyen módon továbbított jelek a SCU-ban számítógép vagy vezérlő esetén fordulnak elő.
Leggyakrabban a következő módszerek (algoritmusok) valósulnak meg a folyamatos bemeneti jel impulzusos kimeneti jellé való átalakítására:
- amplitúdó-impulzus moduláció (AIM);
- szélesség-impulzus moduláció (SIM).
1.4.5. ábra — Az amplitúdó-impulzus moduláció (AIM) algoritmusának grafikus bemutatása. Az ábra felső részén a temporális függőségeket mutatja x(t) — a jel a bemeneten az impulzus blokkba. Az impulzusblokk (elem) kimeneti jele y(t) – egy sor téglalap alakú impulzus, amelyek megjelennek Ennek eredményeként a felhasználó egy ilyen levelet kap: a kvantálási periódus Δt-val (lásd az ábra alsó részét). Az impulzusok időtartama egyforma és Δ-nek felel meg. Az impulzusamplitúdja a blokkba belépő adott folytonos jel x(t)-jéhez arányos.
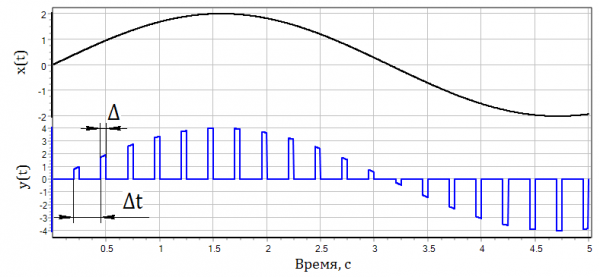
1.4.5. ábra — Az amplitúdó-impulzus moduláció megvalósítása
Ez a impulzus modulációs módszer széles körben elterjedt az elektronikai mérőberendezések irányítási és védelmi rendszereiben (SUZ) a nukleáris energetikai berendezések (YAEU) esetében az 1970-es…1980-as években.
A 1.4.6. ábrán a szélességi impulzusmodulációs (PWM) algoritmus grafikus illusztrációja látható. Az 1.14. ábra felső részén az impulzusjel időbeli lefutása található. x(t) – a impulzív elem bemeneti jelére. Az impulzív blokk (elem) kimeneti jele y(t) – a megszakított impulzusok sorozata, amely állandó kvantálási időszakon jelenik meg. Δt (lásd az 1.14. ábra alsó részét). Minden impulzus amplitúdója azonos. Az impulzus hossza Δt a blokk kimenetén arányos a megfelelő folyamatos jel értékével x(t) az impulzív blokk bemenetén.
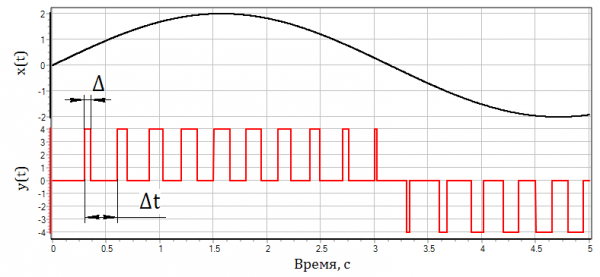
1.4.6. ábra - A szélességi impulzusmoduláció megvalósítása
Ez az impulzusmodulációs módszer jelenleg a legelterjedtebb az elektronikus mérőberendezésekben, a nukleáris energiarendszerek (NPP) és más műszaki rendszerek vezérlési és védelmi (SÜZ) rendszereiben.
E fejezet végén fontos megjegyezni, hogy ha más SÜZ (SAR) elemek jellemzőidő konstansai jelentősen nagyobbak Δt (rendekkel), akkor az impulzus rendszer folyamatos automatikus vezérlési rendszernek tekinthető (mind PWM, mind APM alkalmazása esetén). 1.4.3. A vezérlés jellege szerinti klasszifikáció
A vezérlési folyamatok jellege szerint az automatikus vezérlő rendszerek a következő típusokra oszlanak:
determinisztikus SÜZ, ahol a bemeneti jel egyértelműen megfelel a kimeneti jelnek (és fordítva);
- stochasztikus SÜZ (statisztikai, valószínűségi), ahol a kibemeneti jel a bemenethez képest 'válaszol'
- vételi randomizált (stochasztikus) kimeneti jel. A kimeneti stochasztikus jel jellemzői:
eloszlási törvény;
- matematikai várakozás (átlag);
- variancia (szórás).
- A vezérlési folyamat stochasztikus jellege általában megfigyelhető
jelentősen nemlineáris SAR rendszerekben mind statikus jellemző, mind (még inkább) a dinamika egyenletek nemlinearitása szempontjából. 1.4.7 ábra - A kimeneti mennyiség eloszlása a stochasztikus SÜZ esetén.
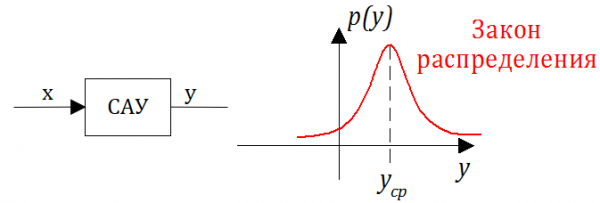
1.4.7. ábra — A kimeneti mennyiség eloszlása a stochasztikus SÜZ esetén.
A felsorolt fő osztályozási típusokon kívül más osztályozások is léteznek. Például az osztályozás a vezérlés módszere szerint történhet, és alapulhat a külső környezettel való kölcsönhatáson és a vezérlő rendszerek környezeti paraméterekhez való alkalmazkodásának képességén. A rendszerek két nagy csoportba sorolhatók:
1) Hagyományos (nem önbeálló) vezérlő rendszerek alkalmazkodás nélkül; ezek a rendszerek a folyamat során nem változtatják meg a szerkezetüket. Ezek a legfejlettebbek és széles körben alkalmazottak. A hagyományos vezérlő rendszerek három alkategóriára oszthatók: nyitott, zárt és kombinált vezérlő rendszerek.
2) Önállóan beállító (adaptív) vezérlő rendszerek. Ezekben a rendszerekben a külső feltételek vagy a szabályozott objektum jellemzőinek megváltozása esetén automatikusan (előre nem meghatározott módon) megváltoznak a vezérlő eszköz paraméterei a vezérlő rendszer együtthatóinak, szerkezetének megváltoztatásával vagy akár új elemek bevezetésével.
Egy másik osztályozási példa: hierarchikus szempont szerint (egyszintű, kétszintű, többszintű).
Csak a regisztrált felhasználók vehetnek részt a szavazáson. , kérem.
Folytassuk az UTS előadásainak közzétételét?
88,7%Igen118
7,5%Nem10
3,8%Nem tudom5
133 felhasználó szavazott. 10 felhasználó tartózkodott.
Forrás: habr.com
