

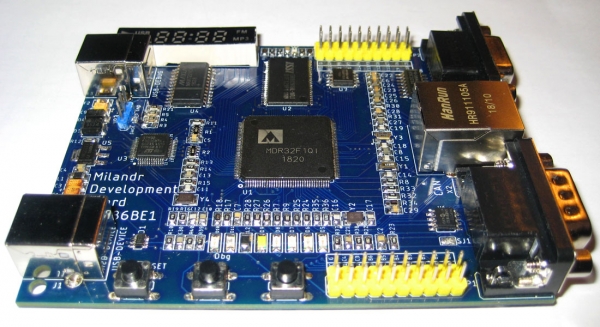
Néhány évvel ezelőtt megismertem a Milandr orosz mikrokontrollerjeit. Ez 2013 volt, amikor a mérnökök élénken vitatták a 2008-2015 közötti elektronikai komponensek és rádióelektronika fejlesztésére vonatkozó program első eredményeit. Akkor már megjelent a K1986BE9x kontroller (Cortex-M3 mag), és éppen hogy bemutatták a 1986BE1T kontroller (Cortex-M1 mag) legújabb változatát. A műanyag LQFP-144 házban a K1986BE1QI (repülőgép) jelölést kapta, míg a chipen MDR32F1QI jelölés található. A gyártó weboldalán a „repülőgép” suffix szerepel, mivel olyan interfészekkel rendelkezik, amelyek specifikusak a repülőgép-ipar számára (ARINC 429, MIL_STD_1553).
Meglepetés, de a Milandr cég által forgalomba hozott kontroller készletekhez és perifériák kezelésére szolgáló alprogram-könyvtárakhoz már a terjesztésükkor készítettek fejlesztői készleteket, "de semmiféle további garanciák és a könyvtár helyességére vonatkozó kötelezettségek nélkül". A könyvtár hasonlít az STMicroelectronics Standard Peripheral Library-jához. Általában elmondható, hogy az összes Cortex-M magra épülő ARM kontroller sok közös vonással rendelkezik. Ezért a magyarországi új mikrokontroller megismerése gyorsan haladt. Azoknak, akik megvásárolták a gyártó által ajánlott fejlesztői készleteket, technikai támogatást is nyújtottak a használat során.
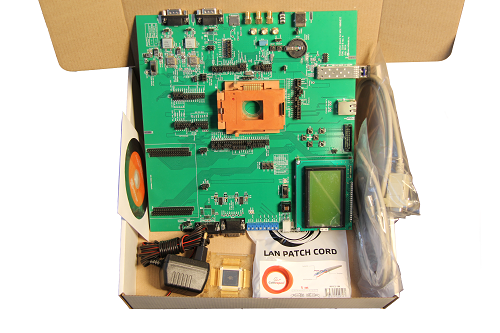
Fejlesztői készlet a 1986BE1T mikrokontrollerhez, © Milandr
Idővel azonban a új mikrokontrollerek és könyvtárak "gyermekbetegségei" kezdtek előtérbe kerülni. A tesztpéldák problémamentesen működtek, de jelentős módosítások esetén hibák és zökkenők jelentkeztek. Az első „előérzet” a gyakorlatomban a CAN-kontroller működésében fellépő megmagyarázhatatlan zökkenők voltak. Egy év múlva a korai verziójú 1986BE1T (repülőgép) kontrollernél problémát észleltek a modulban. . Általában az 2016 előtt megjelent összes mikrokontroller revízió korlátozottan volt használható. Sok időt és energiát igényelt a problémák azonosítása, melyek visszaigazolásához most már lehetőség van találni az .
Egy kellemetlen jellemző volt, hogy a hibák keresése és javítása nem a debug táblákon, hanem azokon a prototípus táblákon történt, amelyek sorozatgyártásra készültek. A JTAG csatlakozón kívül általában nem volt más. Nehezen és kényelmetlenül lehetett logikai elemzőt csatlakoztatni, és LED-ek, valamint kijelzők általában nem álltak rendelkezésre. Ezért megfogalmazódott bennem az ötlet, hogy saját debug táblát készítsek.
Egyrészt, a piacon voltak gyári debug készletek, valamint nagyszerű táblák az LDM-Systems cégtől Zelenogradból. Másrészt, az árak sokkolóak, és az alapfunkcionalitás kiterjesztett táblák nélkül nem felel meg az elvárásoknak. Az a tábla, amelyen beépített vezérlő és tüskés csatlakozó található, számomra nem érdekes. Érdekesebb táblák viszont drágák.
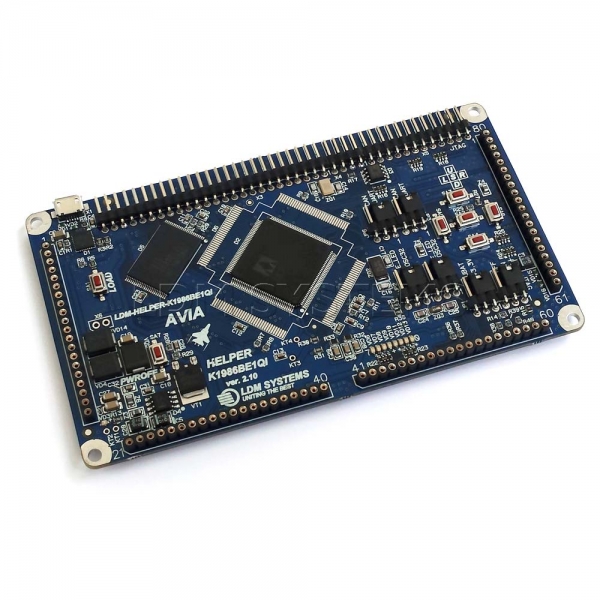
MILANDR LDM-HELPER-K1986BE1QI-FULL debug tábla, © LDM Systems
A „Milandr” cég árpolitikája és marketingje sajátos. Így lehetőség van ingyenes minták beszerzésére néhány chipből, de ez csak jogi személyek számára elérhető, és bürokratikus keresést igényel. Összességében a fémkerámia házban lévő chipek aranynak számítanak, szó szerint és átvitt értelemben is. Például, a 1986BE1T vezérlő Moszkvában 14-24 ezer rubel között kapható. A statikus memória chip 1645РУ6У ára 15 000 rubeltől kezdődik. Ez a magas árkategória jellemző az összes termékre. Ennek eredményeként még a szakmai állami intézetek is, akik állami megbízással dolgoznak, spórolnak, és elkerülik az ilyen árakat. A kis műanyag házban lévő chipek polgári alkalmazásra lényegesen olcsóbbak, de ezek nem elérhetőek népszerű beszállítóknál. Ezen kívül a műanyag házban lévő chipek minősége, véleményem szerint, gyengébb, mint az „arany” chipeké. Például nem tudtam elindítani a K1986BE1QI vezérlőt 128 MHz frekvencián a flash latency paraméter növelése nélkül. Eközben ennek a vezérlőnek a hőmérséklete 40-50 °C-ra emelkedett. Ellenben a 1986BE1T („arany”) vezérlő 128 MHz-en elindult további beállítások nélkül és hideg maradt. Valóban jó.
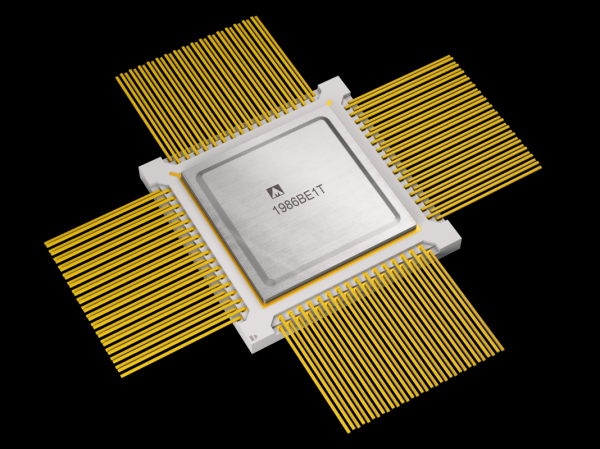
„Arany” mikrokontroller 1986BE1T, (c) Milandr
Szerencsém volt, hogy a műanyag házú mikrokontrollert mégis meg lehet venni kiskereskedelemben az LDM Systems cégnél, és hogy az összes áramkör rajza szabadon hozzáférhető. Rossz, hogy a weboldalon a vezérlő fotóján látható jelölés azt mutatja, hogy ez a 2014-es 4. verzió, azaz hibás. Hosszú ideig gondolkodtam – megvegyem vagy ne? Így teltek az évek...
A hibakereső áramkör létrehozásának gondolata nem tűnt el. Fokozatosan kidolgoztam az összes követelményt, és gondolkodtam, hogyan tudnám mindezt egy lapon elhelyezni, hogy kompakt és olcsó legyen. Párhuzamosan megrendeltem a szükséges komponenseket a kínaiaktól. Nem siettem – mindent magamnak csináltam. A kínai szállítók híresek a hanyagságukról – kénytelen voltam ugyanazokat a dolgokat különböző helyekről rendelni, hogy mindent megkapjak, amire szükségem volt. Ráadásul néhány memóriachip használt volt – nyilvánvalóan törött eszközökből kiolvasztva. Ez később nekem is visszaütött.
A Milandr K1986BE1QI (aviációs) mikrokontroller megvétele nem egyszerű feladat. Ugyanabban a "Chip és Dip" boltban a "Megrendelésre álló termékek" részlegben csak a K1986BE92QI-t találtam 740 rubelért, de ez nekem nem felelt meg. Az egyetlen lehetőség – venni az LDM-Systems-nél 2000 rubelért egy nem friss verziót. Mivel sehol máshol nem tudtam helyettesítőt találni, úgy döntöttem, hogy megveszem, ami volt. Nagy örömömre egy teljesen új vezérlőt adtak el nekem, 2018 decemberi kiadású, 6+ (1820) verzió. A weboldalon még mindig a régi kép van, és amikor ezt a cikket írtam, a vezérlő már nem volt raktáron...
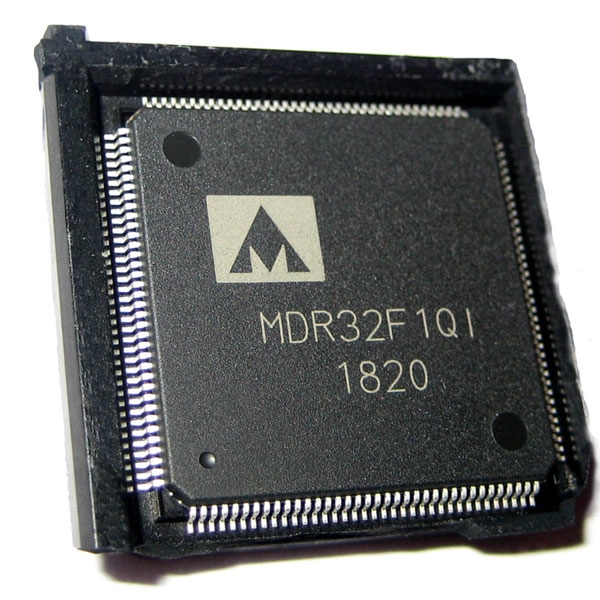
A K1986BE1QI (aviációs) mikrokontroller technológiai csomagolásban, (c) A szerző fényképe
A debuggáló áramköröm fő technikai jellemzői MDB1986 a következők:
- beépített debuggáló-programozó, amely kompatibilis a J-Link és CMSIS-DAP;
- statikus memória 4 Mbit (256k x 16, 10 ns);
- 64 Mbit-es flash memóriachip, Winbond 25Q64FVSIG;
- RS-232 interfészadó-vevő RTS és CTS vonalakkal;
- Ethernet, USB, CAN interfészek és csatlakozók;
- 7 szegmentű kijelző vezérlő MAX7221;
- tűs csatlakozó MKIO (MIL_STD_1553) és ARINC429 interfészhez;
- Everlight PT17-21C fototranszisztor;
- öt színes LED, reset gomb és két felhasználói gomb;
- táplálás USB porton 5 volt;
- a nyomtatott áramkör méretei 100 x 80 mm
Nagyon tetszettek az STM-Discovery sorozatú táblák, mert van rajtuk beépített programozó-debugger – ST-Link. A gyári ST-Link csak az STMicroelectronics vezérlőivel működik, de néhány éve lehetőség nyílt a ST-Link firmware frissítésére és a SEGGER J-Link OB (on-board) Debugger megszerzésére. Jogi értelemben van korlátozás, hogy ezt a debugot csak az STMicroelectronics táblákkal használhatjuk, de a potenciál valójában korlátlan. Így a J-Link OB-val beépített programozó-debuggerrel használhatunk debug táblát. Megjegyzem, hogy az „LDM-Systems” termékeiben a CP2102 (Usb2Uart) átalakítót használják, amely csak firmware-t tud frissíteni.
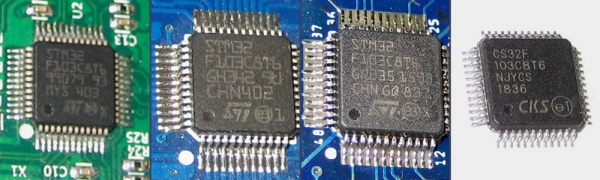
STM32F103C8T6 mikrokontrollerek, igaziak és nem igazán, (c) A szerző fényképe
Tehát meg kellett vásárolni az eredeti STM32F103C8T6-ot, mivel a gyári firmware-ek nem fognak megfelelően működni a klónnal. Kételkedtem ebben az állításban és úgy döntöttem, kipróbálom a kínai CKS cég CS32F103C8T6 vezérlőjét. A vezérlővel kapcsolatban nincs kifogásom, de a gyári ST-Link firmware nem működött benne. A J-Link részben működött – az USB-eszköz észlelve lett, de a programozó nem végezte el a funkcióit és folyamatosan figyelmeztetett, hogy „defective”.
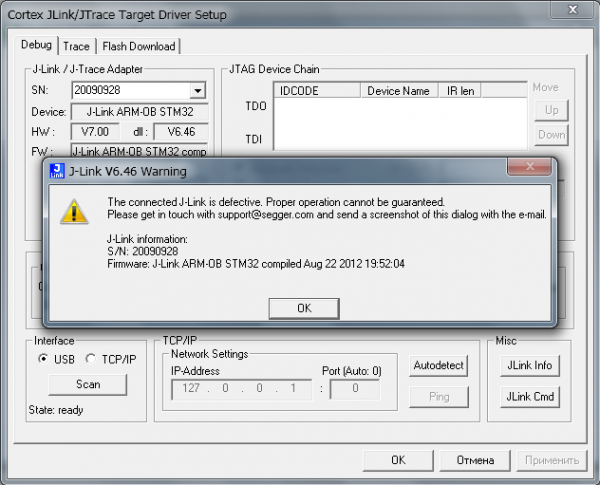
Hiba a debugger működésében nem eredeti vezérlőn
Ezen nem nyugodtam meg, és először írtam egy firmware-t a LED villogásához, majd megvalósítottam az IDCODE lekérdezést a JTAG protokollon. Az ST-Link programozó, amely nálam volt a Discovery táblán, és az ST-Link Utility program problémamentesen programozta a CS32F103C8T6-ot. Végül megbizonyosodtam arról, hogy a táblám működik. Örömömre a célvezérlő K1986ВЕ1QI (avi) élénk IDCODE-t adott ki a TDO vonalon.
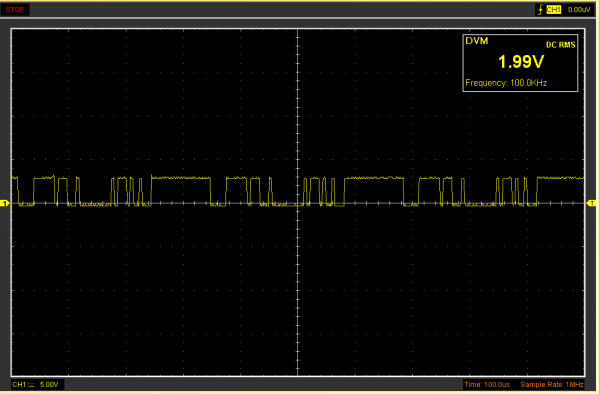
A TDO jelvonal oszcilloszkópja a kódolt IDCODE válasszal, (c) A szerző fényképe
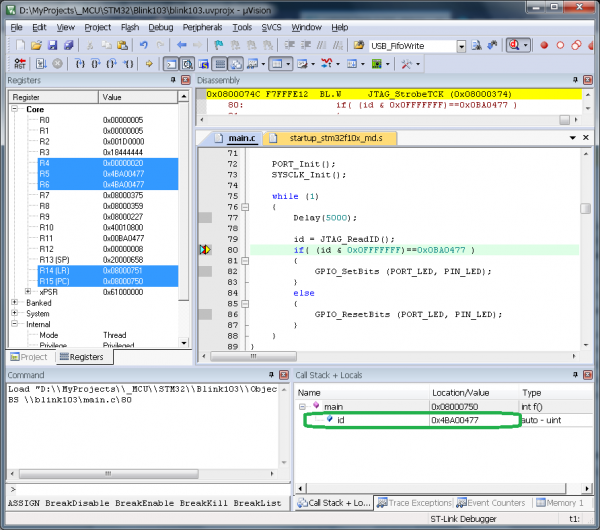
Itt volt szükség a SWD portra a debugger hibakeresésére és az IDCODE ellenőrzésére
Maradt a debugger lehetősége . A projekt forráskódokból összerakása az ARM-tól nem egyszerű feladat, én az , majd még próbáltam a DAP42-t is. Sajnos a Keil uVision lefagyott és nem akart velük működni. Végül a debugger chipet kicseréltem a gyári STM32F103C8T6-ra, és többet nem foglalkoztam ezzel a kérdéssel.
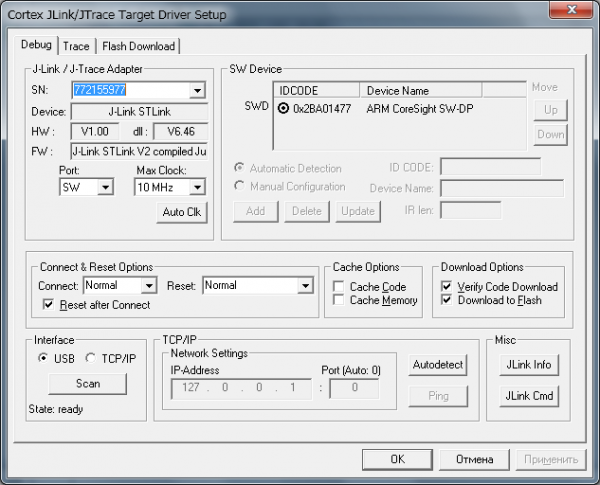
A beépített J-Link STLink V2 sikeres működése
Amikor a jövőbeli fejlesztői lap összes kulcsfontosságú összetevője rendelkezésre állt, elővettem az Eagle CAD-ot, és felfedeztem, hogy nincsenek a komponenskönyvtárban. Nem volt hová menekülni – kézzel kellett megrajzolnom őket. A memória, az Ethernet-hez szükséges HanRun csatlakozó helyét is elkészítettem, a ellenállók és kondenzátorok számára kereteket adtam hozzá. A projektfájl és a komponenskönyvtár megtalálható .
A MDB1986 fejlesztői lap kapcsolási rajza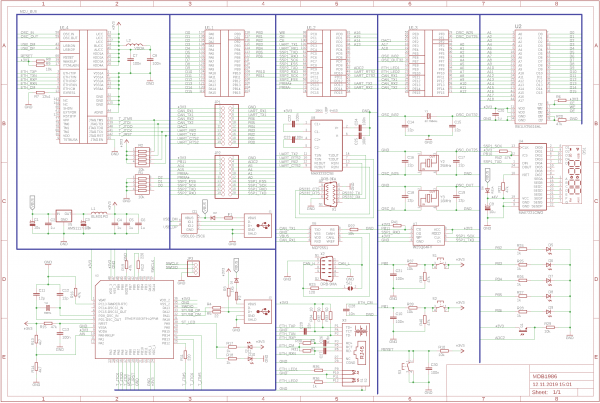
A lap 5 voltos egyenáramú tápegységről működik, amelyet USB portból nyerünk. Összesen két USB Type-B port található a lapon. Az egyik a programozónak, a másik a K1986BE1QI vezérlőnek. A lap bármelyik forrásból működhet, vagy akár mindkettőből egyszerre. Az egyszerű terhelésszabályozás és a táplálóvonalak védelme Schottky-diódákon keresztül valósul meg, az ábrán D2 és D3 (SS24) szerepel. Ezen kívül a diagramon láthatók az önmegjavító biztosítékok F1 és F2, 500 mA-ig. Az USB port jelvonalait USBLC6-2SC6 diódacsomag védi.
A ST-Link programozó-fejlesztő kapcsolási rajza sokak számára ismert, megtalálható az STM32-Discovery lapok dokumentációjában és más forrásokban. A ST-Link/J-Link-OB/DAP (választás szerint) klón elsődleges programozásához kivittem a SWDIO (PA13), SWCLK (PA14), GND vonalakat. Sokan UART-ot használnak a programozáshoz, és kénytelenek átugrani a BOOT jumpereket. De nekem a SWD kényelmesebb, ráadásul ez a protokoll lehetővé teszi a hibakeresést.
A lap szinte minden összetevője 3,3 voltból táplálkozik, amelyet az AMS1117-3.3 feszültségszabályozó biztosít. Az elektromágneses zavarok és áramingadozások csökkentésére LC szűrőket használnak, kondenzátorokból és BLM31PG sorozatú tekercsekből.
Külön érdemes megemlíteni a MAX7221 hét szegmenses kijelző meghajtót. A specifikáció szerint a javasolt tápegység 4-5,5 volt között van, a magas jel szintje (logikai egy) legalább 3,5 V (0,7 x VCC) 5 V táplálás mellett. A K1986BE1QI (aviás) vezérlőnél a logikai egy kimeneti szintje 2,8 és 3,3 V között van. Nyilvánvalóan jel szint eltérések vannak, amelyek megzavarhatják a normális működést. Úgy döntöttem, hogy a MAX7221-et 4V-ról táplálom, és a jel szinteket 2,8V-ra csökkentem (0,7 x 4 = 2,8). Ehhez a meghajtó tápegységének áramkörébe egy D4 (RS1A vagy FR103) diódát helyeztem. Így az feszültségesés 0,9 V (Schottky dióda 0,3 V és normál dióda 0,6 V), és minden működik.
A legtöbb K1986BE1QI (repülési) mikrokontroller port 5V-ig kompatibilis jelekkel. Ezért nem okoz problémát az MCP2551 CAN adó-vevő használata, amely szintén 5V-on működik. Az RS-232 adó-vevőként a MAX3232 chip szerepel a schémán, de valójában a Texas Instruments SN65C3232D-t használtam, mert ez 3.3V-on működik és akár 1Mbit/s sebességet is biztosít.
A lapon 4 kvarcrezonátor található – egy a debugglerhez (8MHz) és három a K1986BE1QI (repülési) mikrokontrollerhez 32.768kHz, 16MHz, 25MHz értékekben. Ezek szükséges alkatrészek, mivel a beépített RC-generátor paraméterei a 6 és 10 MHz közötti széles tartományban változnak. A 25MHz a beépített Ethernet-vezérlő működéséhez szükséges. A Milandr weboldalon (valószínűleg tévedésből) meg van jelölve, hogy a műanyag házban nincs Ethernet. De a specifikációra és a tényekre fogunk támaszkodni.
Fontos ösztönző tényező volt a saját debuggertáblám létrehozásában, hogy dolgozhassak a külső rendszerbuszon EBC-vel (külső buszvezérlő), amely lényegében párhuzamos port. A K1986BE1QI (repülési) mikrokontroller lehetővé teszi külső memóriachipek és perifériás eszközök, például ADC, FPGA stb. csatlakoztatását és működtetését. A külső rendszerbusz lehetőségei meglehetősen szélesek – 8-bites, 16-bites és 32-bites statikus RAM, ROM és NAND Flash használatára van lehetőség. 32-bites adatok olvasásához/írásához a vezérlő automatikusan végrehajt 2 megfelelő műveletet 16-bites chipekhez, míg 8-bitesekhez 4 műveletet. Nyilvánvaló, hogy a 32-bites bemeneti-kimeneti művelet a 32-bites adatbusz leggyorsabb működtetésével fog megvalósulni. A hátrányai közé tartozik, hogy a programnak 32-bites adatokkal kell dolgoznia, és a táblán 32 nyomvonalat kell futtatni.
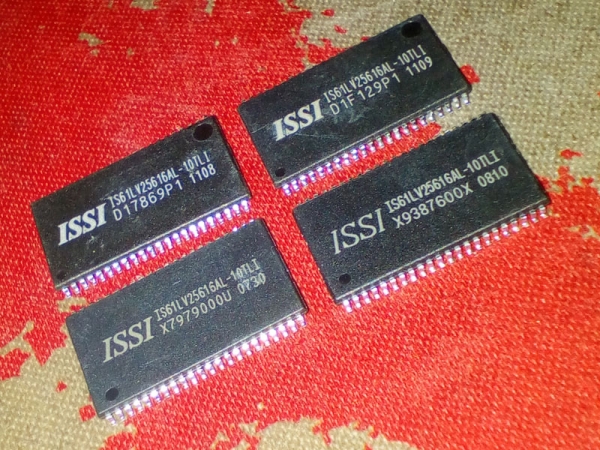
Használt statikus RAM chipek (találja ki, melyik hibás)
Kiegyensúlyozott megoldás a 16-bites memóriachipek használata. Nekem Integrated Silicon Solutions Inc. (ISSI IS61LV25616AL, 16 x 256k, 10 ns, 3.3V) chipek álltak rendelkezésre. Természetesen a „Milandr” cégnek is vannak saját statikus memóriachipei. , de túl drágák és elérhetetlenek. Alternatívaként a Samsung K6R4016V1D kompatibilis kimenetei is elérhetők. Korábban említettem, hogy a chipek használtak voltak, és az az egység, amelyet eredetileg telepítettem, hibásan működött és kaotikus értékeket adott a 15. adatvonalon. Napok teltek el, míg megtaláltam a hardverhibákat, és annál nagyobb volt az elégedettség, amikor kicseréltem a hibás chipet egy működőre. Mindenesetre a külső memória használati sebessége hagy kívánnivalót maga után.
Külső busz és StandAlone módA K1986BE1QI (repülési) mikrokontroller egy egyedi StandAlone móddal rendelkezik, amely közvetlen hozzáférést tesz lehetővé az Ethernet vezérlőkhöz és a MIL_STD_1553 interfészekhez a külső buszon, miközben a mag reset állapotban van, azaz nincs használatban. Ez a mód kényelmes a processzorok és FPGA-k számára, amelyek nem rendelkeznek Ethernet-tel és/vagy MIL_STD_1553-al.
A kapcsolási séma a következő:
- MCU adatbusz (D0-D15) => SRAM (I/O0-I/O15),
- MCU cím busz (A1-A18) => SRAM (A0-A17),
- MCU vezérlés (nWR, nRD, PortC2) => SRAM (WE, OE, CE),
- Az SRAM (UB, LB) földhöz van kötve vagy földelt ellenállással.
A CE vonal tápellátásra van húzva egy ellenálláson keresztül, az MCU byte kiválasztó lábai (BE0-BE3) nem használatosak. A spoiler alatt bemutatom a portok és a külső busz vezérlő inicializálásának kódját.
Portok és EBC (külső busz vezérlő) inicializálása
void SRAM_Init (void)
{
	EBC_InitTypeDef          EBC_InitStruct = { 0 };
	EBC_MemRegionInitTypeDef EBC_MemRegionInitStruct = { 0 };
	PORT_InitTypeDef         initStruct = { 0 };

	RST_CLK_PCLKcmd (RST_CLK_PCLK_EBC, ENABLE);

	PORT_StructInit (&initStruct);
	//--------------------------------------------//
	// DATA PA0..PA15 (D0..D15)                   //
	//--------------------------------------------//
	initStruct.PORT_MODE      = PORT_MODE_DIGITAL;
	initStruct.PORT_PD_SHM    = PORT_PD_SHM_ON;
	initStruct.PORT_SPEED     = PORT_SPEED_FAST;
	initStruct.PORT_FUNC      = PORT_FUNC_MAIN;
	initStruct.PORT_Pin       = PORT_Pin_All;
	PORT_Init (MDR_PORTA, &initStruct);
	//--------------------------------------------//
	// Address PF3-PF15 (A0..A12), A0 - not used. //
	//--------------------------------------------//
	initStruct.PORT_FUNC      = PORT_FUNC_ALTER;
	initStruct.PORT_Pin       = PORT_Pin_4  | PORT_Pin_5  |
	                            PORT_Pin_6  | PORT_Pin_7  |
	                            PORT_Pin_8  | PORT_Pin_9  |
								PORT_Pin_10 | PORT_Pin_11 |
	                            PORT_Pin_12 | PORT_Pin_13 |
								PORT_Pin_14 | PORT_Pin_15;
	PORT_Init (MDR_PORTF, &initStruct);
	//--------------------------------------------//
	// Address PD3..PD0 (A13..A16)                //
	//--------------------------------------------//
	initStruct.PORT_FUNC      = PORT_FUNC_OVERRID;
	initStruct.PORT_Pin       = PORT_Pin_0 | PORT_Pin_1 |
	                            PORT_Pin_2 | PORT_Pin_3;
	PORT_Init (MDR_PORTD, &initStruct);
	//--------------------------------------------//
	// Address PE3, PE4 (A17, A18)                //
	//--------------------------------------------//
	initStruct.PORT_FUNC      = PORT_FUNC_ALTER;
	initStruct.PORT_Pin       = PORT_Pin_3 | PORT_Pin_4;
	PORT_Init (MDR_PORTE, &initStruct);
	//--------------------------------------------//
	// Control PC0,PC1 (nWE,nOE)                  //
	//--------------------------------------------//
	initStruct.PORT_FUNC      = PORT_FUNC_MAIN;
	initStruct.PORT_Pin       = PORT_Pin_0 | PORT_Pin_1;
	PORT_Init (MDR_PORTC, &initStruct);
	//--------------------------------------------//
	// Control PC2 (nCE)                          //
	//--------------------------------------------//
	initStruct.PORT_PD        = PORT_PD_DRIVER;
	initStruct.PORT_OE        = PORT_OE_OUT;
	initStruct.PORT_FUNC      = PORT_FUNC_PORT;
	initStruct.PORT_Pin       = MDB_SRAM_CE;
	PORT_Init (MDR_PORTC, &initStruct);

	//--------------------------------------------//
	// Initialize EBC controler                   //
	//--------------------------------------------//
	EBC_DeInit();
	EBC_StructInit(&EBC_InitStruct);
	EBC_InitStruct.EBC_Mode             = EBC_MODE_RAM;
	EBC_InitStruct.EBC_WaitState        = EBC_WAIT_STATE_3HCLK;
	EBC_InitStruct.EBC_DataAlignment    = EBC_EBC_DATA_ALIGNMENT_16;
	EBC_Init(&EBC_InitStruct);

	EBC_MemRegionStructInit(&EBC_MemRegionInitStruct);
	EBC_MemRegionInitStruct.WS_Active   = 2;
	EBC_MemRegionInitStruct.WS_Setup    = EBC_WS_SETUP_CYCLE_1HCLK;
	EBC_MemRegionInitStruct.WS_Hold     = EBC_WS_HOLD_CYCLE_1HCLK;
	EBC_MemRegionInitStruct.Enable_Tune = ENABLE;
	EBC_MemRegionInit (&EBC_MemRegionInitStruct, EBC_MEM_REGION_60000000);
	EBC_MemRegionCMD(EBC_MEM_REGION_60000000, ENABLE);

	// Turn ON RAM (nCE)
	PORT_ResetBits (MDR_PORTC, MDB_SRAM_CE);
}
Az LQFP-144 házú mikrokontroller és a TSOP-44 házú memória sok összekapcsolt lábbal rendelkezik, és sok helyet foglal el a nyomtatott áramköri lapokon. A gazdasági optimalizációs feladatok megoldásában szerzett tapasztalatom alapján nyilvánvaló volt számomra, hogy ezeket a mikrokapcsolókat először is a lapon kell elhelyezni. Különféle forrásokban számos dicsérő véleményt olvastam a . Letöltöttem a próbaverziót (trial), és csak akkor tudtam exportálni a projektet az Eagle CAD-ből, amikor szinte az összes komponenst eltávolítottam. Sajnos a 10 elem sem segített a TopoR programnak a lapon való elhelyezésében. Először minden alkatrész a sarokba került, majd a szélek mentén lettek elhelyezve. Ez a megoldás nem volt számomra kielégítő, ezért hosszú ideig kellett manuálisan nyomtatott áramköri lapot terveznem a megszokott Eagle CAD környezetben.
A nyomtatott áramköri lap fontos eleme a selyemnyomás. A tesztelő lapon nemcsak az elektronikus alkatrészek feliratai, hanem minden csatlakozó felirata is szerepelnie kell. Az áramköri lap hátoldalán funkciós táblázatokat helyeztem el a vezérlő portjainak (alap, alternatív, definiált, tényleges) funkcióival. A nyomtatott áramköri lapokat Kínában, a jól ismert PCBWay cégnél rendeltem. Nem dicsérem őket, mert a minőség jó. Jobbat is tudnak csinálni, szorosabb toleranciákkal, de .
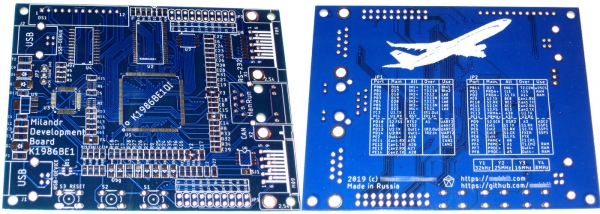
A legyártott MDB1986 nyomtatott áramköri lapok, (c) A szerző fényképe
Az alkatrészeket "a térdeimen" kellett megforrasztanom egy 40 wattos forrasztópákával és POS-61 forraszanyaggal, mert ritkán forrasztok, évente 1-2 alkalommal, és a forrasztópasta beszáradt. Ezen kívül ki kellett cserélnem a kínai CS32F103 vezérlőt egy eredeti STM32F103-ra, és aztán még a memóriát is. Összességében most a végeredménnyel teljesen elégedett vagyok, habár még nem ellenőriztem az RS-232 és CAN működését.
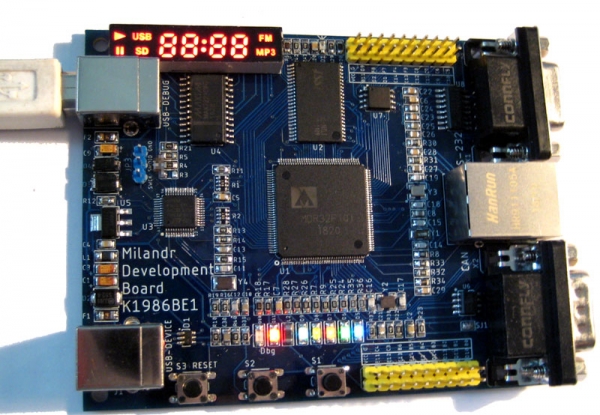
Az MDB1986 tesztelőlap működés közben – világít és fűt, (c) A szerző fényképe
A "Milandra" weboldalon elegendő 1986BE9 sorozat (Cortex-M3 mag), de a K1986ВЕ1QI (repülő) mikrokontrollerhez nem látok semmit. Átnézve a közzétett anyagokat, tanulmányokat és laboratóriumi munkákat az egyetemek számára, örömmel tapasztalom, hogy az egész országban készülnek a szakemberek az orosz vezérlők alkalmazására. A legtöbb oktatási anyag a bemeneti-kimeneti portokkal, időzítőkkel, ADC-kkel, DAC-kkal, SPI-vel, UART-tal való munkára készít fel. Különböző IDE fejlesztői környezeteket használnak (Keil, IAR, CodeMaster). Valahol a CMSIS regiszterek segítségével programoznak, míg máshol MDR Library-t használnak. Meg kell említenem a forrást , amely sok cikket tartalmaz gyakorló programozók részéről. És természetesen nem szabad elfelejteni a .
Milandr TanácsA mikroelektronika Oroszországban fejlődik, és ebben a folyamatban a Milandr cég jelentős szerepet játszik. Új, érdekes mikrokontrollerek jelennek meg, például a 1986ВЕ81Т és az „Elektrosila” SpaceWire és MKIO interfészekkel (ugyanazon, mint a 1986BE1, és valószínűleg ugyanolyan problémákkal), és így tovább. De a egyszerű diákok, tanárok és polgári mérnökök számára ilyen chipek beszerzése nem reális. Ezért a mérnöki közösség nem tudja gyorsan azonosítani ennek a mikroszkémának a hibáit és problémáit. Úgy vélem, hogy először műanyag házban kellene chipeket kiadni, terjeszteni minden érdekelt fél között, és csak az érvényesítést követően (lat. approbatio – jóváhagyás, elismerés) a szakemberek által lehetne módosítva, fémkerámi házban kiadni, a legrosszabb tényezőktől védve. Remélem, a közeljövőben mindenkit örömmel fognak látni a kiállításokon bemutatott új projektek.
Azt a hibakereső panelt, amit kifejlesztettem, bárki megismételheti, módosíthatja és használhatja az oktatási folyamatban. Elsősorban magamnak készítettem a panelt, de olyan jól sikerült, hogy .
A K1986ВЕ1QI (repülő) egy nagyon érdekes vezérlő különleges interfészekkel, amely felhasználható egyetemeken a hallgatók képzésére. Úgy gondolom, hogy a vezérlőben található hibák javítása és a tanúsító tesztelés után a vezérlő szó szerint „repülni” fog!
Forrás: habr.com
