

Ervaren graafmachine-operators zijn bekend met de truc die het mogelijk maakt om de inhoud van de bak buiten het bereik van de arm te werpen. De robograafmachine, uitgerust met een neuraal netwerk, bleek een ijverige leerling te zijn die ook doelgericht stenen verder dan de bereikzone van de arm te gooien. Nu staat het werpen van losse materialen op de agenda, evenals het verhogen van de nauwkeurigheid bij het werken met de bak op verschillende hoogtes.
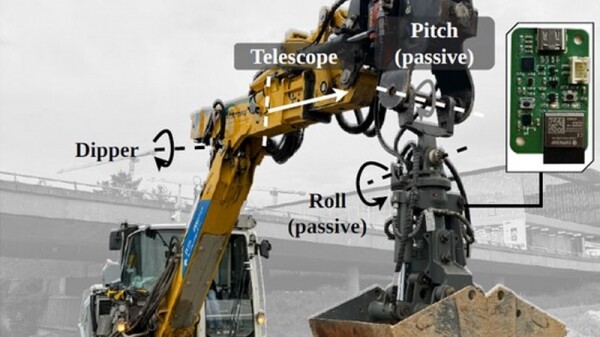
Onderzoekers van ETH Zürich hebben het proces van het trainen van het neuraal netwerk van de robograafmachine voor nauwkeurige manipulatie van de inhoud van de bak gerapporteerd. Het neuraal netwerk, gebaseerd op versterkend leren, is getraind om een bal en stenen naar een opgegeven punt te werpen, dat verder dan het bereik van de arm lag (tot 9,5 m bij een reikwijdte van de arm van 7,5 m). Dergelijke operaties helpen de robotica om een breed scala aan taken uit te voeren met lagere energieverbruik voor verplaatsingen, en maken hun werk veiliger.
De graafmachine voerde het grijpen en werpen met de bak uit met twee vrijheidsgraden, waarbij deze niet strak aan de arm was bevestigd. De worpen werden zowel rechtlijnig uitgevoerd, wanneer alleen de arm in gebruik was, als met een draaiende cabine. In het tweede geval was de nauwkeurigheid iets minder, maar in ieder geval week de projectile niet meer dan 30–40 cm van het doel af.
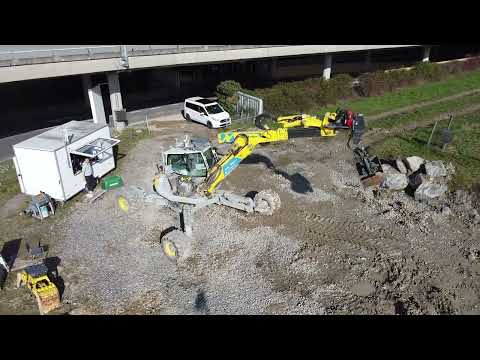
Onderzoekers trainden het neuraal netwerk op de basis van een gemoderniseerde 12-wielige graafmachine Menzi Muck M545. Eerder hebben ze de graafmachine geleerd om een aantal niet-triviale operaties uit te voeren, zoals het bouwen van een stabiele muur van onbehandelde stenen blokken. De graafmachine evalueerde zelf de balans van de stenen en bouwde een stevige stenen omheining. Voor nauwkeurige autonome werkzaamheden in het terrein bouwt de graafmachine met behulp van opgestelde sensoren een model van de omgeving waarin deze de opgegeven operaties uitvoert.
Bron:
Bron: 3dnews.ru
