

De Universiteit van Californië, Berkeley heeft het Berkeley Humanoid Lite-project gepubliceerd, dat het resultaat is van onderzoek en experimenten op het gebied van het creëren van eenvoudig te vervaardigen humanoïde robots. De robot is gebouwd met behulp van open-source software en ontwikkelt zich volgens het Open Hardware-concept. De hardware is samengesteld uit standaardonderdelen die vrije verkoop beschikbaar zijn, en onderdelen die zijn vervaardigd met een 3D-printer. Er zijn modellen van machine learning, de broncode van de software, schema's, een lijst van componenten (BOM), een assemblageplan en modellen voor 3D-printen gepubliceerd.
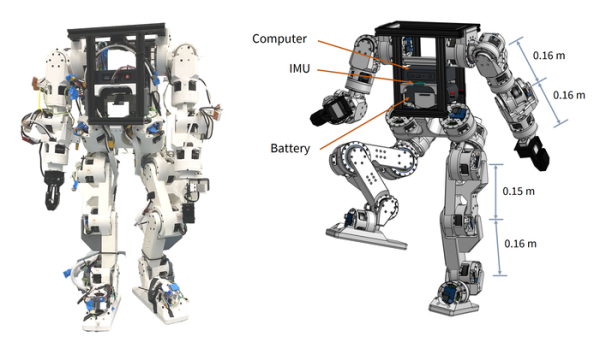
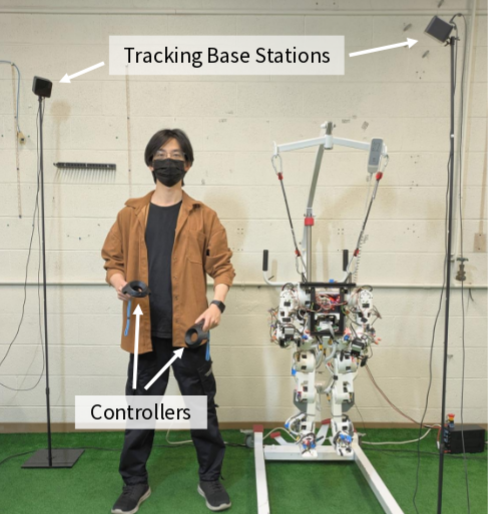
Onder de MIT-licentie zijn de bronbestanden van de firmware van de actuatoren en de bestuurlijke low-level componenten die op de robot draaien, evenals externe componenten zoals de ontwikkelomgeving voor bestuurlijke scripts, simulatie-omgevingen, het trainen van bewegingsmodellen en verificatie, die zijn gebaseerd op de Isaac Lab-, Isaac Sim- en MuJoCo-frameworks, openbaar gemaakt. Typische controllers voor virtual reality SteamVR kunnen worden gebruikt voor afstandsbediening.
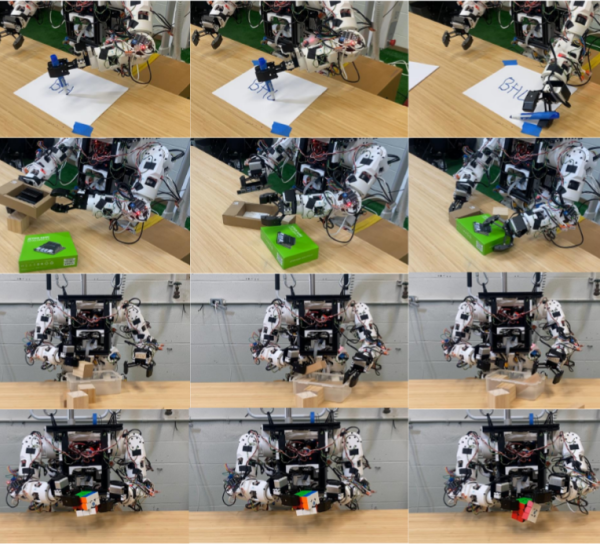
Extern zijn de in experimenten gebruikte modellen van machine learning gepubliceerd, alsook een locomotiecontroller die gebruikmaakt van een reinforcement learning-model om de robot naar een opgegeven locatie te verplaatsen. Er is gedemonstreerd dat de robot kan functioneren als een manipulator die op afstand door een persoon wordt bestuurd. Experimenten zijn aan de gang op het gebied van autonome navigatie, obstakelomzeiling, het uitvoeren van fijne motoriek en coördinatie van bewegingen tijdens het rechtop lopen.
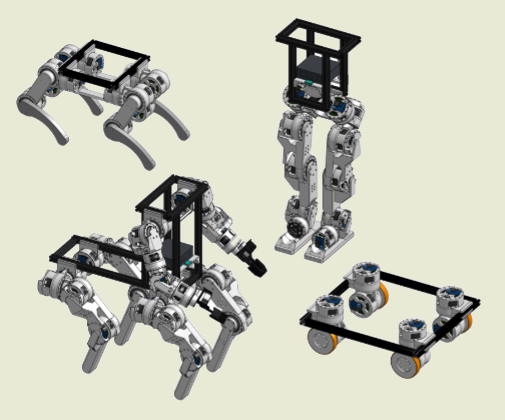
Het project kan door andere onderzoekers worden gebruikt als een goedkope startpunt voor het bestuderen en uitvoeren van onderzoek op het gebied van robotica. Voor de assemblage zijn geen speciale vaardigheden vereist en iedereen kan de aangeboden instructies en schema's gebruiken om een eigen exemplaar te bouwen, met een kostprijs van minder dan 5000 dollar. De robot is modulair en is ontworpen voor toekomstige aanpassingen en optimalisaties voor specifieke doeleinden; na een minimale modificatie kan hij bijvoorbeeld van een rechtop lopende versie worden omgebouwd naar een viervoeter of een kanga-achtige robot.
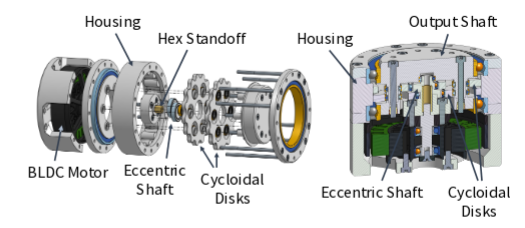
De belangrijkste factor voor het verlagen van de productieprijzen was het gebruik van kunststof onderdelen die zijn vervaardigd met een 3D-printer. Onderzoekers moesten hierbij een aantal problemen oplossen die verband hielden met de betrouwbaarheid en duurzaamheid van transmissies die zijn gebaseerd op kunststof in plaats van metalen tandwielen. Deze beperkingen konden worden overwonnen dankzij het gebruik van een cycloïde reductie.
Bron: opennet.ru
