

Ontwikkelaars van Google hebben samen met ingenieurs van MIT, Columbia University en Princeton University de robotarm TossingBot ontwikkeld, die in staat is om willekeurig gekozen kleine objecten op te pakken en in een container te gooien.
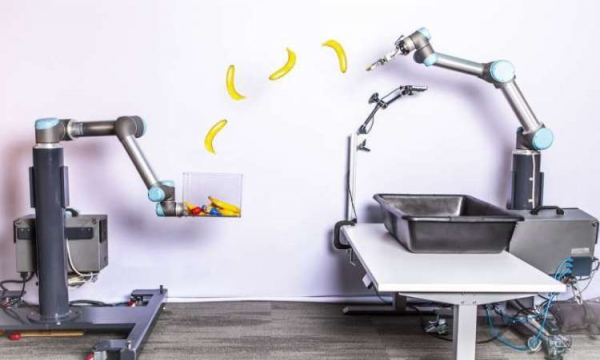
De auteurs van het project melden dat ze veel moeite hebben gedaan om de robot te creëren. Met behulp van een speciale manipulatiearm kan hij niet alleen willekeurige objecten oppakken, maar ook precies in containers gooien. Het kiezen van een object brengt bepaalde moeilijkheden met zich mee voor verdere acties. Voordat de gooibeweging wordt uitgevoerd, moet het mechanisme de vorm en het gewicht van het object inschatten. Na deze operaties wordt de genomen beslissing omgezet in actie, waardoor het opgepakte object in de container wordt gegooid. Onderzoekers wilden dat TossingBot objecten zou gooien zoals een gewone mens dat doet.
Het uiteindelijke mechanisme lijkt visueel op robotarmen die worden gebruikt op assemblagelijnen voor de auto-industrie. In actie kan de robot zijn arm buigen, een object uit een doos halen, het gewicht en de vorm inschatten en het in een van de secties van de container gooien, die als doel is vastgesteld. Om het gewenste resultaat te bereiken, hebben de ontwikkelaars TossingBot geleerd om objecten te scannen, hun eigenschappen te bepalen, een object willekeurig te kiezen en vervolgens het doel te grijpen. Vervolgens werd machine learning toegepast, zodat de mechanische arm op basis van de verzamelde gegevens kon bepalen met welke kracht en langs welke baan het object moest worden gegooid.
Tests hebben aangetoond dat de robot in 87% van de gevallen een object weet te grijpen, terwijl de nauwkeurigheid van de daaropvolgende gooien 85% is. Opmerkelijk is dat ingenieurs het resultaat van de nauwkeurigheid van TossingBot niet konden herhalen door de objecten zelf in de container te gooien.
Bron: 3dnews.ru
