

Ik publiceer het eerste hoofdstuk van de lezingen over de theorie van automatische regeling, waarna uw leven nooit meer hetzelfde zal zijn.
Lezingen over de cursus 'Beheer van Technische Systemen', gegeven door Oleg Stepanovich Kozlov op de afdeling 'Kernreactoren en Energie-installaties', faculteit 'Energietechniek' van de MGTU N.E. Bauman. Hiervoor ben ik hem zeer dankbaar.
Deze lezingen worden momenteel voorbereid voor publicatie in boekvorm, en aangezien er hier specialisten in TAU, studenten en gewoon geïnteresseerden zijn, is elke kritiek welkom.
1. Basisconcepten van de theorie van technische systemen
1.1. Doelen, principes van beheer, soorten regelsystemen, basisdefinities, voorbeelden
De ontwikkeling en verbetering van de industriële productie (energie, transport, machinebouw, ruimtevaarttechnologie, enz.) vereisen een voortdurende verhoging van de productiviteit van machines en apparaten, een verbetering van de kwaliteit van producten, een verlaging van de kosten en, vooral in de nucleaire energie, een aanzienlijke verhoging van de veiligheid (nucleair, stralingsgewijs, enz.) van de exploitatie van kerncentrales en nucleaire installaties.
De realisatie van de gestelde doelen is onmogelijk zonder de introductie van moderne regulatiesystemen, inclusief zowel geautomatiseerde (met de deelname van een menselijke operator) als automatische (zonder de deelname van een menselijke operator) regelsystemen (SU).
Definitie: Beheer is de organisatie van een bepaald technologisch proces, die ervoor zorgt dat het gestelde doel wordt bereikt.
De theorie van regeling is een tak van de moderne wetenschap en techniek. Ze is zowel gebaseerd op fundamentele (onderzoeks)disciplines (zoals wiskunde, natuurkunde, chemie, enz.) als op toegepaste disciplines (elektronica, microprocessortechniek, programmeren, enz.).
Elk (automatisch) beheersysteem bestaat uit de volgende belangrijke stadia (elementen):
- informatie verkrijgen over de beheertaak;
- informatie verkrijgen over het resultaat van het beheer;
- de verkregen informatie analyseren;
- de beslissing uitvoeren (invloed uitoefenen op het te beheren object).
Voor de uitvoering van het Beheerproces moet het regelsysteem (SU) beschikken over:
- informatiebronnen voor het beheer van taken;
- informatiebronnen over de beheersresultaten (verschillende sensoren, meetapparatuur, detectoren, enz.);
- apparaten voor het analyseren van de ontvangen informatie en het ontwikkelen van oplossingen;
- uitvoerende apparaten die invloed uitoefenen op het Beheerde Object, waaronder: regelaar, motoren, versterkende en omvormende apparaten, enz.
Definitie: Als het beheerssysteem (BS) alle bovengenoemde onderdelen bevat, dan is het een gesloten systeem.
Definitie: Het beheer van een technisch object met gebruik van informatie over de beheersresultaten wordt het feedbackprincipe genoemd.
Schema's van een dergelijk beheersysteem kunnen worden weergegeven als:
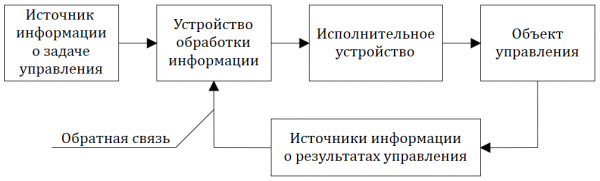
Figuur 1.1.1 — Structuur van het beheerssysteem (BS)
Als het beheerssysteem (BS) een structureel schema heeft, dat overeenkomt met figuur 1.1.1, en functioneert (werkt) zonder menselijke (operator) betrokkenheid, dan wordt het genoemd een automatisch beheerssysteem (ABS).
Als het BS functioneert met menselijke (operator) betrokkenheid, dan wordt het genoemd een geautomatiseerd BS.
Als het beheer een bepaalde wijzigingswet van het object in de tijd waarborgt, ongeacht de beheersresultaten, dan wordt dergelijk beheer uitgevoerd in een open cyclus, en het beheer zelf wordt genoemd programmeerbeheer.
Onder systemen die in een open cyclus werken, vallen industriële automaten (conveyorbanden, rotoren enz.), en machines met numerieke programmatuurcontrole (CNC): zie voorbeeld in figuur 1.1.2.
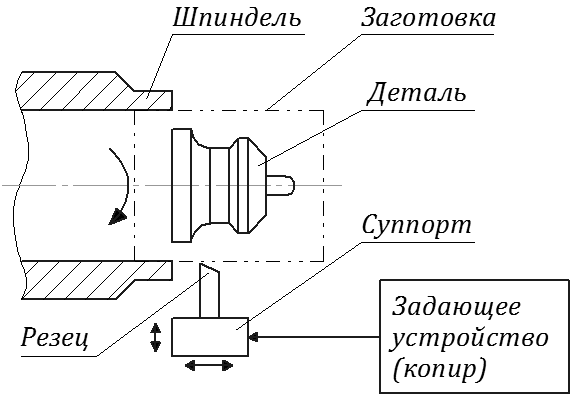
Figuur 1.1.2 — Voorbeeld van programmeerbeheer
Het aansturende apparaat kan bijvoorbeeld ook een ‘kopieerapparaat’ zijn.
Aangezien er in dit voorbeeld geen sensoren (meten) zijn die het vervaardigde onderdeel controleren, kan, als het gereedschap bijvoorbeeld verkeerd is ingesteld of is gebroken, het gestelde doel (het vervaardigen van het onderdeel) niet worden bereikt (gerealiseerd). Gewoonlijk is in systemen van dit type een outputcontrole noodzakelijk, die alleen afwijkingen in grootte en vorm van het onderdeel ten opzichte van het gewenste formaat registreert.
Automatische beheerssystemen worden onderverdeeld in 3 typen:
- automatische beheerssystemen (ABS);
- automatische regelingssystemen (ARS);
- volgsystemen (VS).
ARS en VS zijn deelverzamelingen van ABS ==>  .
Definitie: Een automatische regelsysteem dat zorgt voor de constantheid van een bepaalde fysieke grootte (of groep van grootheden) in het te besturen object, wordt een automatisch regelsysteem (ARS) genoemd.
Automatische regelsystemen (ARS) zijn het meest voorkomende type automatische besturingssystemen.
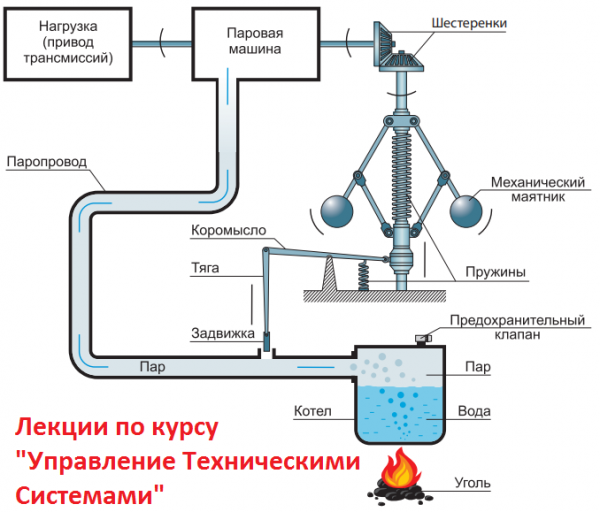
De eerste automatische regelaar ter wereld (18e eeuw) - de regelaar van Watt. Dit schema (zie fig. 1.1.3) werd door Watt in Engeland geïmplementeerd om een constante draaiingssnelheid van het wiel van de stoommachine te behouden, en daarmee ook de constantheid van de draaiingssnelheid (beweging) van de schijf (riem) van de transmissie.
In dit schema de gevoelige elementen (meetapparatuur) zijn "gewichten" (sferen). De “gewichten” (sferen) zorgen ook dat de hevel en vervolgens de klep bewegen. Daarom kan dit systeem worden beschouwd als een systeem van directe regulering, en de regelaar als een directe regelaar, omdat hij gelijktijdig de functies van zowel “meter” als “regelaar” uitvoert.
In directe regelingen is er geen aanvullende energiebron nodig voor het verplaatsen van het regelorgaan.
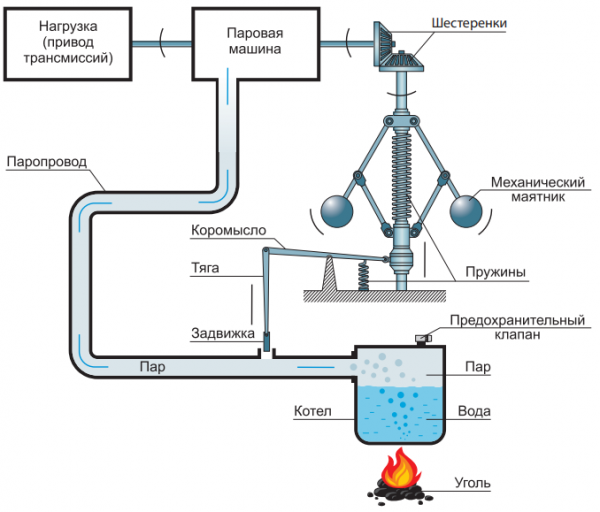
Figuur 1.1.3 - Schema van de automatische regelaar van Watt
In systemen van indirecte regulering is de aanwezigheid (aanwezigheid) van een versterker (bijvoorbeeld krachtversterker), een aanvullend uitvoerend mechanisme dat bijvoorbeeld een elektromotor, servomotor, hydraulische aandrijving, enz. kan bevatten, noodzakelijk.
Een voorbeeld van een SAU (automatisch regelsysteem) in de volle zin van het woord kan een regelsysteem zijn dat zorgt voor het lanceren van een raket in een baan, waarbij de te reguleren grootheid bijvoorbeeld de hoek tussen de raket-as en de normaalsteeklijn naar de aarde kan zijn ==> zie fig. 1.1.4.a en fig. 1.1.4.b
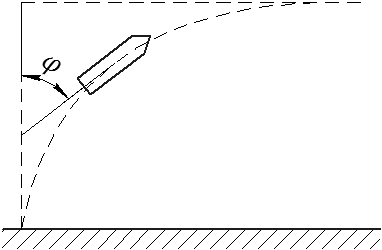
Figuur 1.1.4 (a)
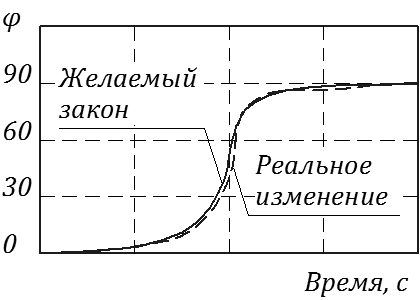
Figuur 1.1.4 (b)
1.2. Structuur van regelsystemen: eenvoudige en meerdimensionale systemen
In de theorie van het Beheer van Technische Systemen wordt elke systeem gewoonlijk verdeeld in een set schakels die zijn verbonden in netstructuren. In het simpelste geval bevat het systeem één schakel, waarop een invoer wordt toegepast (invoer), en op de uitvoer komt de reactie van het systeem (uitvoer).
In de theorie van het Beheer van Technische Systemen worden 2 belangrijkste manieren gebruikt om de schakels van regelsystemen voor te stellen:
- in de variabelen “invoer-uitvoer”;
— in toestandsvariabelen (voor meer details, zie secties 6…7).
De weergave in variabelen "invoer-uitvoer" wordt meestal gebruikt om relatief eenvoudige systemen te beschrijven, met één "invoer" (één controle-invloed) en één "uitvoer" (één regelbare grootheid, zie figuur 1.2.1).
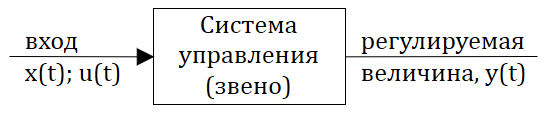
Figuur 1.2.1 – Schematische weergave van een eenvoudig regelsysteem
Dit type beschrijving wordt meestal gebruikt voor technisch eenvoudige CA-systemen (automatische controle systemen).
De laatste tijd is er een breed scala aan toepassingen voor de weergave in toestandsvariabelen, vooral voor technisch complexe systemen, inclusief multidimensionale CA-systemen. In figuur 1.2.2 is een schematische weergave van een multidimensionaal automatisch regelsysteem gegeven, waar u1(t)…um(t) — controle-invloeden (besturingsvector), y1(t)…yp(t) — regelbare parameters van het CA-systeem (uitgangsvector).
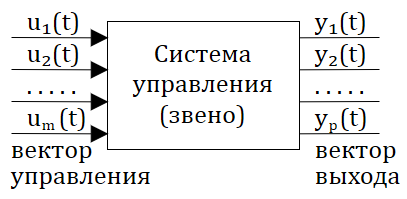
Figuur 1.2.2 — Schematische weergave van een multidimensionaal regelsysteem
Laten we dieper ingaan op de structuur van het CA-systeem, voorgesteld in variabelen "invoer-uitvoer" en met één invoer (invoerende of instellende, of controle-invloed) en één uitvoer (uitvoerende invloed of beheerde (of regelbare) variabele).
Stel dat het structurele schema van een dergelijk CA-systeem uit een aantal elementen (schakels) bestaat. Door schakels te groeperen op functionele basis (wat de schakels doen), kan het structurele schema van het CA-systeem worden gereduceerd tot de volgende typische weergave:
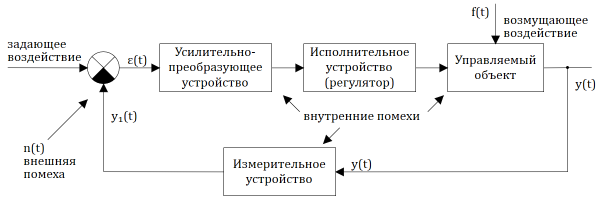
Figuur 1.2.3 — Structureel schema van een automatisch regelsysteem
Het symbool ε(t) of variabele ε(t) duidt de discrepantie (fout) aan bij de uitgang van het vergelijkingsapparaat, dat kan "werken" in de modus van zowel eenvoudige vergelijkende rekenkundige bewerkingen (meestal aftrekken, minder vaak optellen) als meer complexe vergelijkingsbewerkingen (procedures).
Aangezien y1(t) = y(t)*k1, waar k1 — versterkingscoëfficiënt, dan ==>
ε(t) = x(t) — y1(t) = x(t) — k1*y(t)
De taak van het regelsysteem is (als het stabiel is) om "te werken" aan het elimineren van de discrepantie (fout) ε(t), d.w.z. ==> ε(t) → 0.
Het is belangrijk op te merken dat zowel externe invloeden (sturende, verstorende, interferentie) als interne interferenties op het beheersysteem inwerken. Een verstoring verschilt van een invloed door de stochastische (toevallige) aard van zijn bestaan, terwijl invloed bijna altijd deterministisch is.
Om de sturende (invloed uitoefenende) aan te duiden, zullen we ofwel x(t), ofwel u(t).
1.3. Belangrijkste regels van regeling
Als we terugkeren naar de laatste afbeelding (de structurele schema van het SAU in fig. 1.2.3), dan moeten we de rol 'ontcijferen' die het versterkende en transformerende apparaat speelt (welke functies het vervult).
Als het versterkende en transformerende apparaat (VTA) alleen de versterking (of verzwakking) van het afstemfoutsignaal ε(t) uitvoert, namelijk:  , waar
 – de proportionele coëfficiënt (in het bijzonder geval
 = Const), dan wordt zo'n beheersmodus van het gesloten SAU een proportionele regeling (P-regeling).
Als het VTA het uitgangssignaal ε1(t) vormt, dat proportioneel is aan de fout ε(t) en de integraal van ε(t), d.w.z.  , dan wordt deze beheersmodus genoemd proportioneel-integrerend (PI-regeling). ==>
 , waar b – de proportionele coëfficiënt (in het bijzonder geval b = Const).
Gewoonlijk wordt PI-regeling gebruikt om de nauwkeurigheid van de regeling (afstemming) te verhogen.
Als het VTA het uitgangssignaal ε1(t) vormt, dat proportioneel is aan de fout ε(t) en zijn afgeleide, dan wordt deze modus genoemd proportioneel-differentierend (PD-regeling): ==> 
Gewoonlijk verhoogt het gebruik van PD-regeling de snelheid van het SAU
Als het VTA het uitgangssignaal ε1(t) vormt, dat proportioneel is aan de fout ε(t), zijn afgeleide en de integraal van de fout ==>  , dan wordt deze regeling genoemd proportioneel-integraal-differentierend regelmodus (PID-regeling).
PID-regeling maakt het vaak mogelijk om een 'goede' nauwkeurigheid van regeling te waarborgen bij 'goede' snelheid.
1.4. Classificatie van automatische regelingen
1.4.1. Classificatie op basis van het type wiskundige beschrijving
Op basis van het type wiskundige beschrijving (vergelijkingen van dynamica en statica) worden automatische regelingen (SAU) onderverdeeld in lineaire en niet-lineaire systemen (SAU of SAR).
Elke “subklasse” (lineaire en niet-lineaire) wordt verder onderverdeeld in een aantal “subklassen”. Bijvoorbeeld, lineaire automatische regelingen (SAR) hebben verschillen in het type wiskundige beschrijving.
Aangezien in dit semester alleen de dynamische eigenschappen van lineaire systemen van automatische regeling (regulering) worden behandeld, zullen we hieronder de classificatie op basis van het type wiskundige beschrijving voor lineaire SAR geven:
1) Lineaire systemen van automatische regeling die worden beschreven in termen van ‘invoer-uitvoer’ door gebruik van gewone differentiaalvergelijkingen (ODV) met constante coëfficiënten:


waar x(t) – invoerinput; y(t) – uitvoeroutput (gereguleerde grootheid).
Als we de operatorvorm (“compacte”) notatie van de lineaire ODV gebruiken, dan kan vergelijking (1.4.1) als volgt worden weergegeven:

waar, p = d/dt — differentiatieoperator; L(p), N(p) — de overeenkomstige lineaire differentiaaloperatoren, die gelijk zijn aan:


2) Lineaire systemen van automatische regeling die worden beschreven door lineaire gewone differentiaalvergelijkingen (ODV) met variabele (in de tijd) coëfficiënten:


In het algemeen kunnen dergelijke systemen ook worden ingedeeld in de klasse van niet-lineaire SAR.
3) Lineaire systemen van automatische regeling die worden beschreven door lineaire verschilvergelijkingen:


waar f(…) – lineaire functie van de argumenten; k = 1, 2, 3… — natuurlijke getallen; Δt – quantisatie-interval (discretiseringinterval).
Vergelijking (1.4.4) kan worden weergegeven in de “compacte” notatie:

Normaal gesproken wordt een dergelijke beschrijving van lineaire SAR gebruikt in digitale regelsystemen (met gebruik van computers).
4) Lineaire systemen van automatische regeling met vertraging:

waar L(p), N(p) — lineaire differentiaaloperatoren; τ — vertragingstijd of vertragingconstante.
Als de operatoren L(p) en N(p) degenereren (L(p) = 1; N(p) = 1), dan komt vergelijking (1.4.6) overeen met de wiskundige beschrijving van de dynamiek van een ideaal vertragingselement:

de grafische weergave van zijn eigenschappen is gegeven in fig. 1.4.1
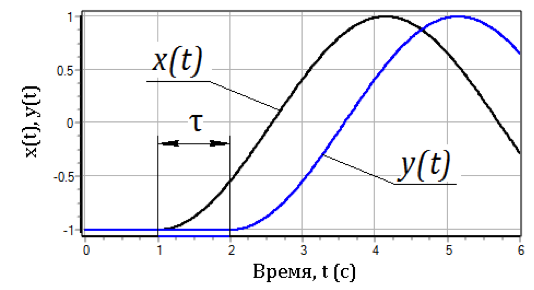
Fig. 1.4.1 — Grafieken van invoer en uitvoer van een ideaal vertragingselement
5) Lineaire systemen van automatische regeling die worden beschreven door lineaire differentiaalvergelijkingen in partiële afgeleiden.Dergelijke SAR worden vaak aangeduid als gedistribueerde regelsystemen. ==> “Abstract” voorbeeld van een dergelijke beschrijving:

Het systeem van vergelijkingen (1.4.7) beschrijft de dynamiek van een lineair verdeelde regelinstallatie, dat wil zeggen dat de regelbare grootheid niet alleen van de tijd afhangt, maar ook van één ruimtelijke coördinaat.
Als het regelsysteem een ‘ruimtelijk’ object is, dan ==>

waar  hangt het af van tijd en ruimtelijke coördinaten, bepaald door de radiusvector.

6) Regelinstallaties, beschreven door systemen van gewone differentiaalvergelijkingen, of systemen van verschilvergelijkingen, of systemen van partiële differentiaalvergelijkingen ==> en ga zo maar door...
Een vergelijkbare classificatie kan ook worden voorgesteld voor niet-lineaire regelinstallaties (NRA)...
Voor lineaire systemen gelden de volgende vereisten:
- lineariteit van de statische karakteristiek van de regelinstallatie;
- lineariteit van de dynamiekvergelijking, dat wil zeggen, de variabelen in de dynamiekvergelijking komen slechts in lineaire combinaties voor.
De statische karakteristiek is de afhankelijkheid van de output van de grootte van de inputimpact in de stationaire modus (wanneer alle overgangsprocessen zijn vervaagd).
Voor systemen, beschreven door lineaire gewone differentiaalvergelijkingen met constante coëfficiënten, wordt de statische karakteristiek verkregen uit de dynamiekvergelijking (1.4.1) door alle niet-stationaire leden gelijk aan nul te stellen ==>

In fig. 1.4.2 zijn voorbeelden van lineaire en niet-lineaire statische karakteristieken van regelinstallaties gepresenteerd.
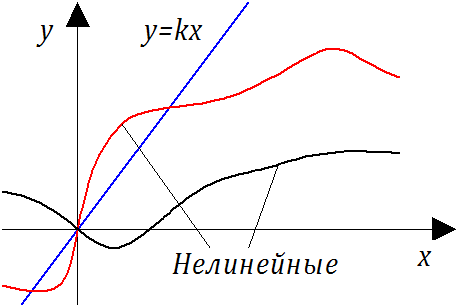
Figuur 1.4.2 — Voorbeelden van statische lineaire en niet-lineaire karakteristieken
De niet-lineariteit van leden, die afgeleiden naar de tijd bevatten in de dynamiekvergelijkingen, kan ontstaan bij het gebruik van niet-linear wiskundige operaties (*, /,  ,
 , sin, ln, enz.). Bijvoorbeeld, bij het beschouwen van de dynamiekvergelijking van een bepaalde ‘abstracte’ regelinstallatie

merken we op dat in deze vergelijking bij een lineaire statische karakteristiek  de tweede en derde termen (dynamische leden) in de linkerzijde van de vergelijking — niet-lineaire, daarom is de regelinstallatie, beschreven door een dergelijke vergelijking, niet-lineair in dynamisch aspect.
1.4.2. Classificatie op basis van het type doorgestuurde signalen
Op basis van het type doorgestuurde signalen worden de systemen van automatische regeling (of regeling) onderverdeeld in:
- continue systemen (systemen met continue werking);
- relaisystemen (systemen met relaiswerking);
- systemen van discrete werking (impuls- en digitale systemen).
Een systeem van continue de acties wordt een dergelijk continue systeem genoemd, waarin elk van de schakels continu de verandering van het ingangssignaal in de tijd komt overeen met een continue verandering van het uitgangssignaal, waarbij de wet van verandering van het uitgangssignaal willekeurig kan zijn. Om een continue Systeem te zijn, is het noodzakelijk dat de statische kenmerken van alle schakels continu zijn.
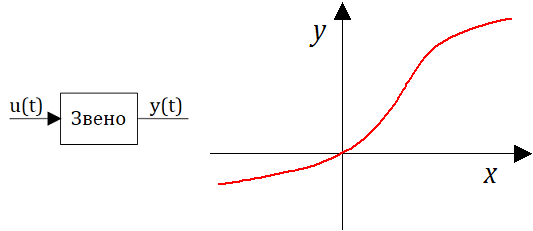
Figuur 1.4.3 - Voorbeeld van een continu systeem
Een systeem schakeling de acties wordt een systeem genoemd waarin ten minste in één van de schakels bij een continue verandering van de ingangsgrootte de uitgangsgrootte op bepaalde momenten van het regelproces ‘sprongetjes’ maakt afhankelijk van de waarde van het ingangssignaal. De statische karakteristiek van zo'n schakel heeft onjuiste punten of breuk met discontinuïteit.
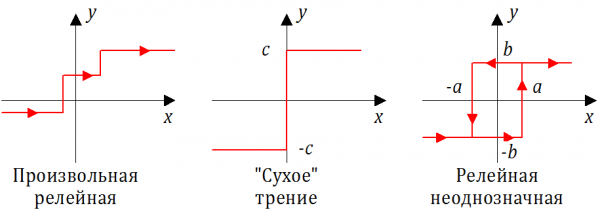
Figuur 1.4.4 - Voorbeelden van statische karakteristieken van relais
Een systeem discreet de acties wordt een systeem genoemd waarin ten minste in één van de schakels bij een continue verandering van de ingangsgrootte de uitgangsgrootte heeft de vorm van afzonderlijke impulsen, die verschijnen na een bepaalde tijdsinterval.
Een schakel die een continu signaal in een discreet signaal omzet, wordt een impuls-schakel genoemd. Dit soort verzonden signalen komt voor in systemen met een computer of controller.
De volgende methoden (algoritmes) worden het meest vaak geïmplementeerd voor de omzetting van een continu ingangssignaal naar een impuls-uitgangssignaal:
- amplitude-impuls modulatie (AIM);
- breedte-impuls modulatie (WIM).
In figuur 1.4.5 is een grafische illustratie van het algoritme van amplitude-impuls modulatie (AIM) weergegeven. In de bovenste sectie van de figuur is de tijdsafhankelijkheid x(t) van het signaal aan de ingang van de impuls-schakel weergegeven. Het uitgangssignaal van de impuls-module (schakel) y(t) is een reeks rechthoekige impulsen die verschijnen met constant de kwantificatietijd Δt (zie de onderzijde van de figuur). De duur van de impulsen is gelijk en gelijk aan Δ. De amplitude van de impuls aan de uitgang van de module is evenredig met de desbetreffende waarde van het continue signaal x(t) aan de ingang van deze module.
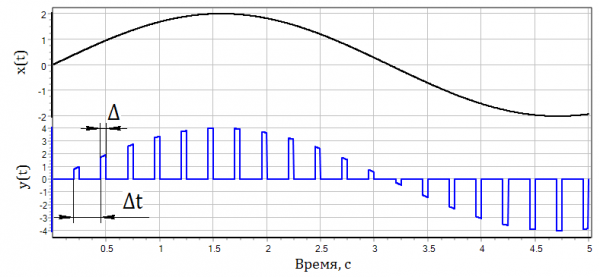
Figuur 1.4.5 - Implementatie van amplitude-impuls modulatie
Deze methode van impulsmodulatie was zeer gebruikelijk in de elektronisch meetapparatuur van besturings- en beschermingssystemen (SUZ) van nucleaire energie-installaties (YAES) in de jaren '70 en '80 van de vorige eeuw.
Figuur 1.4.6 toont een grafische illustratie van het algoritme voor breedte-pulsmodulatie (PWM). Bovenaan figuur 1.14 is de tijdsafhankelijkheid weergegeven x(t) van het signaal aan de ingang van de pulsstation. Het uitgangssignaal van de pulsblok (station) y(t) is een reeks rechthoekige pulsen die met een constant kwantisatieperiode verschijnen Δt (zie onderaan figuur 1.14). De amplitude van alle pulsen is gelijk. De duur van de puls Δt aan de uitgang van het blok is proportioneel met de bijbehorende waarde van het continue signaal x(t) aan de ingang van de pulsblok.
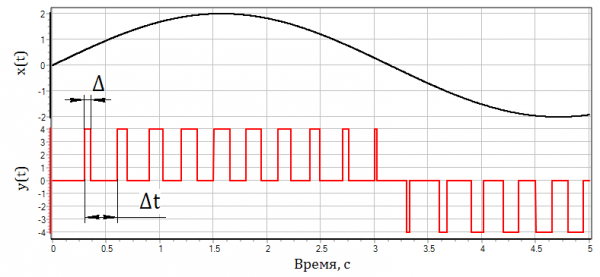
Figuur 1.4.6 - Implementatie van breedte-pulsmodulatie
Deze methode van pulsmodulatie is momenteel het meest gebruikelijk in elektronisch meetapparatuur van besturingssystemen en beschermingssystemen (SUS) van nucleaire energie-installaties (NEI) en automatiseringssystemen van andere technische systemen.
Bij het afsluiten van dit subsectie is het belangrijk op te merken dat als de karakteristieke tijdconstanten in andere schakels van de SUS (SAR) significant groter zijn Δt (met een factor), dan kan de pulsensysteem worden beschouwd als een continue automatische besturingssysteem (bij gebruik van zowel PWM als PWM).
1.4.3. Classificatie op basis van het type controle
Op basis van de aard van de beheersprocessen worden automatische besturingssystemen onderverdeeld in de volgende types:
- deterministische SUS, waarin een ingangssignaal eenduidig kan worden gekoppeld aan een uitgangssignaal (en vice versa);
- stochastische SUS (statistisch, probabilistisch), waarin het huidige ingangssignaal van de SUS 'beantwoordt' met een willekeurige (stochastische) uitgangssignaal.
Het uitgangsstochastische signaal wordt gekarakteriseerd door:
- de verdelingswet;
- de verwachting (gemiddelde waarde);
- de variantie (standaardafwijking).
De stochastische aard van het beheersproces wordt meestal waargenomen in aanzienlijk niet-lineaire SAR zowel vanuit het perspectief van de statische karakteristiek als vanuit het perspectief (zelfs in grotere mate) van de niet-lineariteit van dynamische leden in de dynamische vergelijkingen.
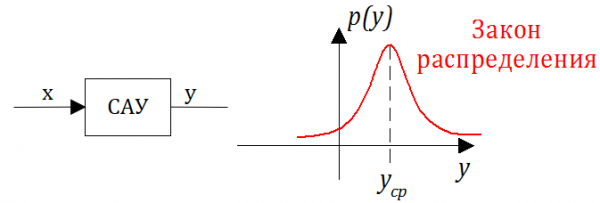
Figuur 1.4.7 - Verdeler van de uitgangswaarde van de stochastische SUS
Naast de genoemde hoofdtypen van classificatie van beheersystemen, zijn er ook andere classificaties. Bijvoorbeeld, de classificatie kan worden uitgevoerd op basis van de beheermethode en kan gebaseerd zijn op de interactie met de externe omgeving en de mogelijkheid van de SAU om zich aan te passen aan veranderende omgevingsparameters. Systemen worden verdeeld in twee grote klassen:
1) Gewone (niet-zelfinstellende) beheersystemen zonder aanpassing; deze systemen vallen onder de categorie van eenvoudige systemen die hun structuur tijdens het beheer niet veranderen. Ze zijn het meest ontwikkeld en worden op grote schaal toegepast. Gewone beheersystemen worden onderverdeeld in drie subclasses: open, gesloten en gecombineerde beheersystemen.
2) Zelfinstellende (adaptieve) beheersystemen. In deze systemen vindt bij wijziging van externe omstandigheden of kenmerken van het te reguleren object een automatische (vooraf niet vastgestelde) wijziging van de parameters van het aangestuurde apparaat plaats door middel van aanpassing van de coëfficiënten van het beheersysteem, de structuur van het beheersysteem of zelfs de invoering van nieuwe elementen.
Een ander voorbeeld van classificatie: op basis van hiërarchie (één-niveau, twee-niveau, meerdere niveaus).
Alleen geregistreerde gebruikers kunnen deelnemen aan de enquête. , alstublieft.
Zullen we doorgaan met het publiceren van colleges over UTS?
88,7%Ja118
7,5%Nee10
3,8%Weet ik niet5
Er hebben 133 gebruikers gestemd. 10 gebruikers hebben zich onthouden.
Bron: habr.com
