

Dit artikel opent een serie artikelen die zijn gewijd aan geautomatiseerde manieren om PID-regelaars in de Simulink-omgeving in te stellen. Vandaag bekijken we hoe we kunnen werken met de PID Tuner-applicatie.
Inleiding
Het meest populaire type regelaars dat in de industrie wordt toegepast in gesloten regelsystemen zijn PID-regelaars. Hoewel ingenieurs zich de structuur en werking van de regelaar nog van hun studietijd herinneren, blijft het afstemmen, oftewel het berekenen van de regelingseenheden, tot op heden een probleem. Er is een enorme hoeveelheid literatuur, zowel buitenlandse (bijvoorbeeld [1, 2]) als nationale (bijvoorbeeld [3, 4]), waarin de afstemming van regelaars op een vrij moeilijke theoretische taal wordt uitgelegd.
In deze serie artikelen zullen geautomatiseerde manieren van het afstemmen van PID-regelaars worden beschreven met behulp van hulpmiddelen uit de Simulink-omgeving, zoals:
- PID Tuner,
- Response Optimizer,
- Control System Tuner,
- Frequency Response Based PID Tuner,
- Closed-Loop PID Autotuner.
Als object voor het regelsysteem zal een elektrische aandrijving op basis van een gelijkstroommotor met een excitatie van permanente magneten fungeren, die samenwerkt met een reductie-inrichting met een traagheidsbelasting, met de volgende parameters:
- voeding voltage van de motor,
 ;
- actieve weerstand van de armatuurwikkeling van de motor, ;
- inductieve weerstand van de armatuurwikkeling van de motor, ;
- moment constante van de motor, ;
- traagheidsmoment van de rotor van de motor, .
 ;
 ;
 ;
 ;
 .
Parameters van de belasting en de reductie-inrichting:
- traagheidsmoment van de belasting, ;
- overbrengingsverhouding van de reductie-inrichting, .
 ;
 .
De artikelen bevatten praktisch geen wiskundige formules, maar het is wenselijk dat de lezer basale kennis heeft van de theorie van automatische regelsystemen en enige ervaring heeft in het modelleren in de Simulink-omgeving om het aangeboden materiaal te begrijpen.
Model van het systeem
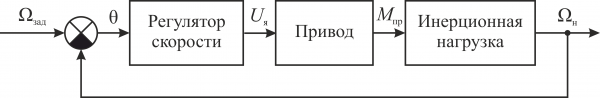
Laten we een lineair regelsysteem voor de hoeksnelheid van een volg elektrische aandrijving overwegen, waarvan het vereenvoudigde structurele schema hieronder wordt gepresenteerd.
Volgens de gegeven structuur is in de Simulink-omgeving een model van een dergelijk systeem gebouwd.
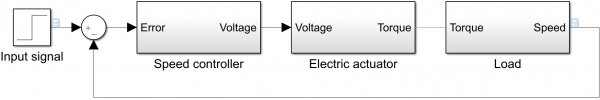
Modellen van de elektrische aandrijving (subsystem Electric actuator) en de traagheidsbelasting (subsystem Load) zijn gemaakt met behulp van blokken uit de bibliotheek voor fysieke modellering :
- model van de elektrische aandrijving,
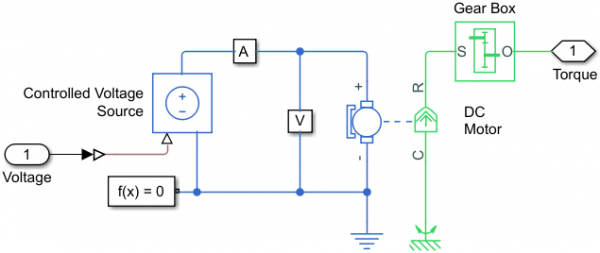
- model van de traagheidslast.
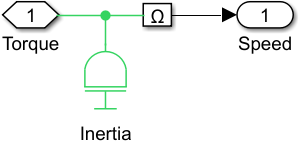
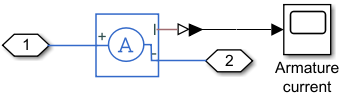
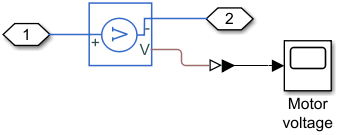
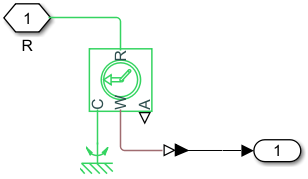
Modellen van elektrische aandrijving en belastingen omvatten ook subsysteem van sensoren voor verschillende fysieke grootheden:
- stroom die door de wikkeling van de motorrotor stroomt (subsyteem A),
- spanning op zijn wikkeling (subsyteem V),
- hoeksnelheid van het te besturen object (subsyteem Ω).
Voordat we de parameters van de PID-regelaar instellen, starten we het model voor berekeningen, waarbij we de overdrachtfunctie van de regelaar nemen  . De simulatie resultaten bij het afhandelen van het ingangssignaal van 150 omwentelingen/min zijn hieronder weergegeven.
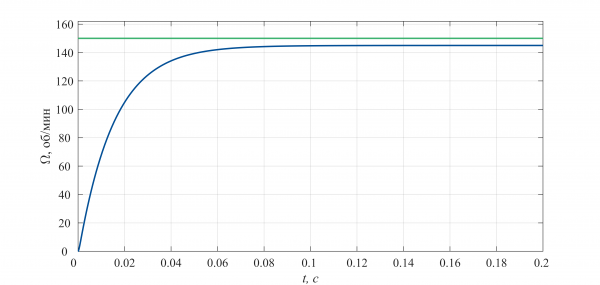
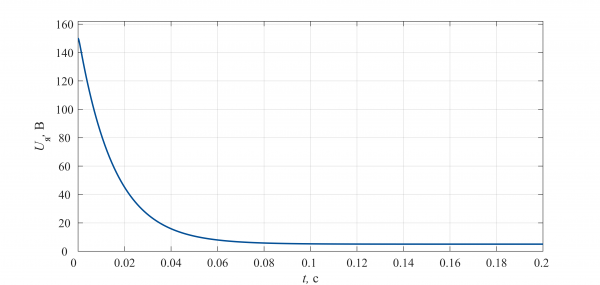
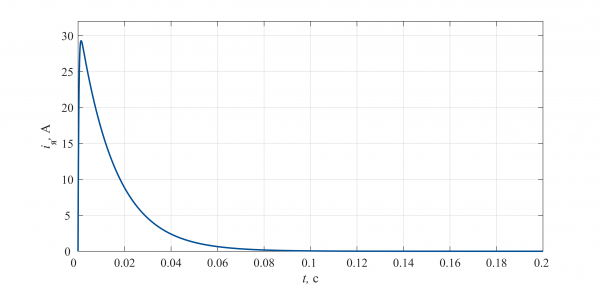
Uit de analyse van de gegeven diagrammen blijkt dat:
- De uitgangscoördinaat van het regelsysteem bereikt de opgegeven waarde niet, dat wil zeggen dat er een statische fout in het systeem aanwezig is.
- De spanning op de motorwikkelingen bereikt 150 V aan het begin van de simulatie, wat zal leiden tot een storing door een spanning hoger dan het nominale (24 V) toe te passen op de wikkeling.
Laten we aannemen dat de reactie van het systeem op een eenheidsimpuls aan de volgende vereisten moet voldoen:
- overshoot niet meer dan 10%,
- opkomsttijd (Rise time) van minder dan 0,8 s,
- doorlooptijd (Settling time) van minder dan 2 s.
Bovendien moet de regelaar de spanning, die op de motorwikkeling wordt aangelegd, beperken tot de waarde van de voedingsspanning.
We stellen de controller in
De instellingen van de regelaar worden gemaakt met behulp van het gereedschap , dat rechtstreeks beschikbaar is in het eigenschappenvenster van de PID Controller-blok.
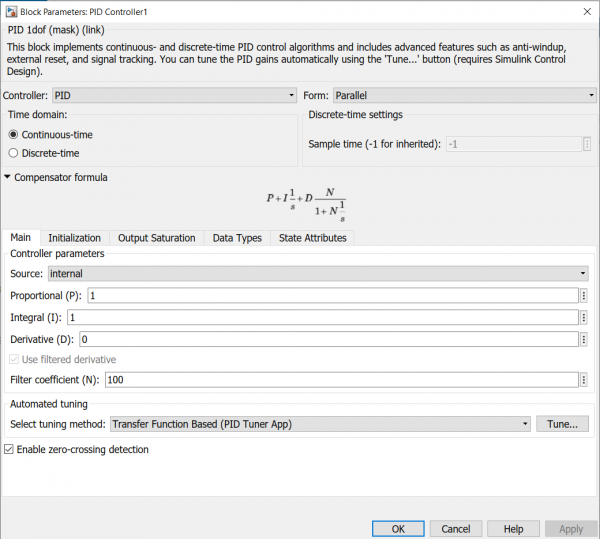
De applicatie wordt gestart door op de knop Tune…, die zich op het panel bevindt, te drukken. Automated tuning. Het is belangrijk op te merken dat voor de fase van het instellen van de controllerparameters, zijn type (P, PI, PD, enz.) en zijn soort (analoog of discreet) moeten worden gekozen.
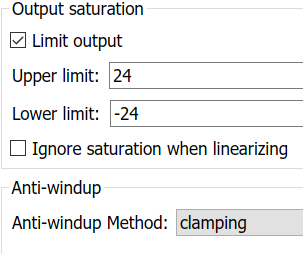
Aangezien een van de vereisten is om zijn uitgangscoördinaat (spanning op de motorwikkeling) te beperken, moet een toelaatbaar spanningsbereik worden ingesteld. Dit doen we door:
- Ga naar het tabblad Output Saturation.
- Druk op de vlagknop Limit output, waardoor de velden voor het instellen van de bovenste (Upper limit) en onderste (Lower limit) limiet van het outputbereik worden geactiveerd.
- Stel de limieten in.
Een correcte werking van het regelaarsblok in het systeem vereist methoden gericht op het bestrijden van integrale saturatie. In het blok zijn twee methoden geïmplementeerd: back-calculation en clamping. Informatie over deze methoden is beschikbaar. . Het dropdownmenu voor het selecteren van de methode bevindt zich op de panelen Anti-windup.
In het besproken geval noteren we de waarden 24 en -24 in de velden Bovenlimiet en Onderlimiet respectievelijk, en gebruiken we de clamping-methode om integrale saturatie uit te sluiten.
Het is op te merken dat het uiterlijk van de regelaar is veranderd: er is een saturatieteken verschenen naast de uitgangspoort van de module.
Vervolgens, na alle wijzigingen bevestigd te hebben door op de knop Toepassen, keren we terug naar het tabblad Hoofd en klikken op de knop Tune…, waardoor een nieuw venster van de applicatie PIDTuner wordt geopend.
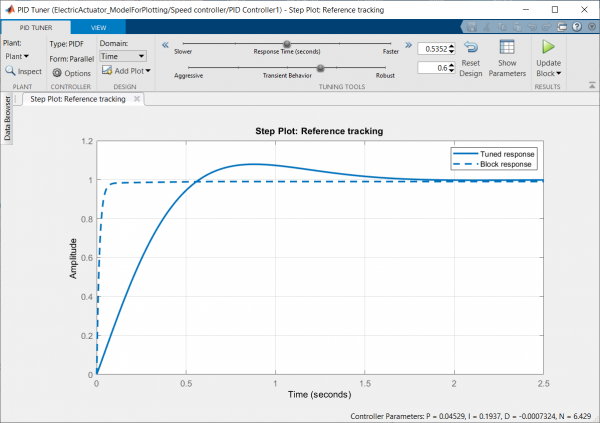
In het grafische gebied van het venster worden twee transiënte processen weergegeven: met de huidige parameters van de regelaar, d.w.z. voor de niet-geconfigureerde regelaar, en met de automatisch geselecteerde waarden. De nieuwe parameterwaarden kunnen worden bekeken door op de knop Toon Parameters, gelegen op de werkbalk, te klikken. Bij het klikken op de knop verschijnen er twee tabellen: de geselecteerde parameters van de regelaar (Controller Parameters) en de geschatte prestaties van het transiënte proces met de geselecteerde parameters (Performance and Robustness).
Zoals blijkt uit de waarden van de tweede tabel, voldoen de automatisch berekende regelaarcoëfficiënten aan alle vereisten.
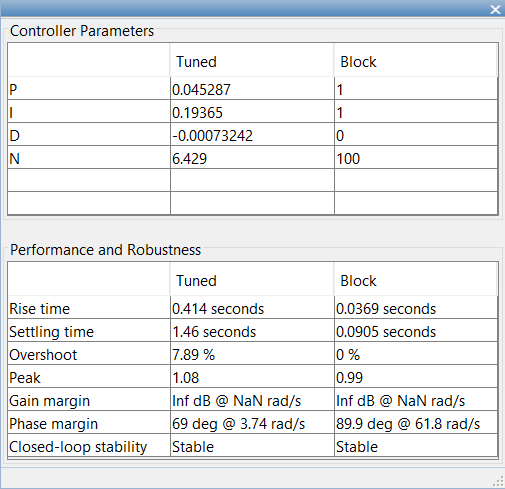
De configuratie van de regelaar eindigt door op de knop met de groene driehoek te drukken, rechts van de knop Toon Parameters, waarna de nieuwe parameterwaarden automatisch zullen wijzigen in de overeenkomstige velden in het venster voor het configureren van de parameters van de PID-controller module.
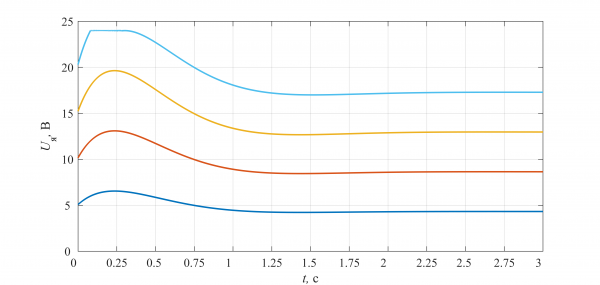
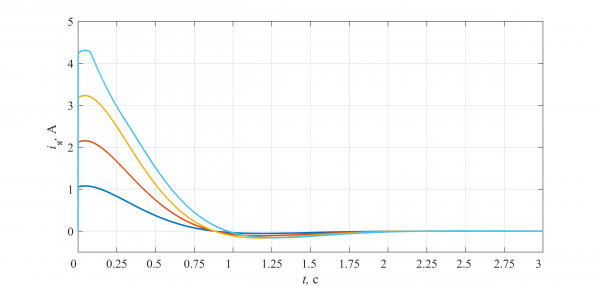
De resultaten van de simulatie van het systeem met de geconfigureerde regelaar voor verschillende ingangssignalen worden hieronder weergegeven. Bij hoge niveaus van de ingangssignalen (de blauwe lijn) zal het systeem werken in de saturatiemodus qua spanning.
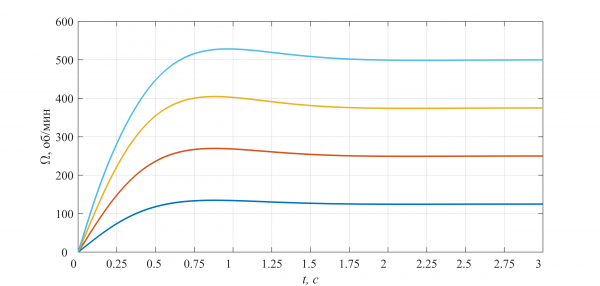
Opmerking: het PID Tuner-hulpmiddel selecteert de coëfficiënten van de regelaar op basis van het gelijndiseerde model, daarom moeten zijn parameters worden verfijnd bij de overgang naar het niet-lineaire model. In dit geval kan de applicatie worden gebruikt .
Literatuur
- Handboek voor PI- en PID-regelaarafstemming. Aidan O'Dwyer
- PID-regelsysteemontwerp en automatische afstemming met MATLAB, Simulink. Wang L.
- PID-regeling in niet-strikte formulering. Karpov V.E.
- PID-regelaars. Implementatievragen. Deel 1, 2. Denisenko V.
Bron: habr.com
